Strukturierte Fertigungsdaten · 2026

Mehrachsiger Positionierarm

Auf Basis strukturierter CNFX-Herstellerprofile wird Mehrachsiger Positionierarm im Bereich Maschinen- und Anlagenbau anhand von Freiheitsgrade bis Maximale Reichweite eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Mehrachsiger Positionierarm wird durch die Baugruppe aus Armsegmente/Armglieder und Gelenke/Aktuatoren beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

Eine Roboterarmkomponente mit mehreren Freiheitsgraden, die Klebstoffauftragswerkzeuge in einem Fertigungssystem präzise positioniert.
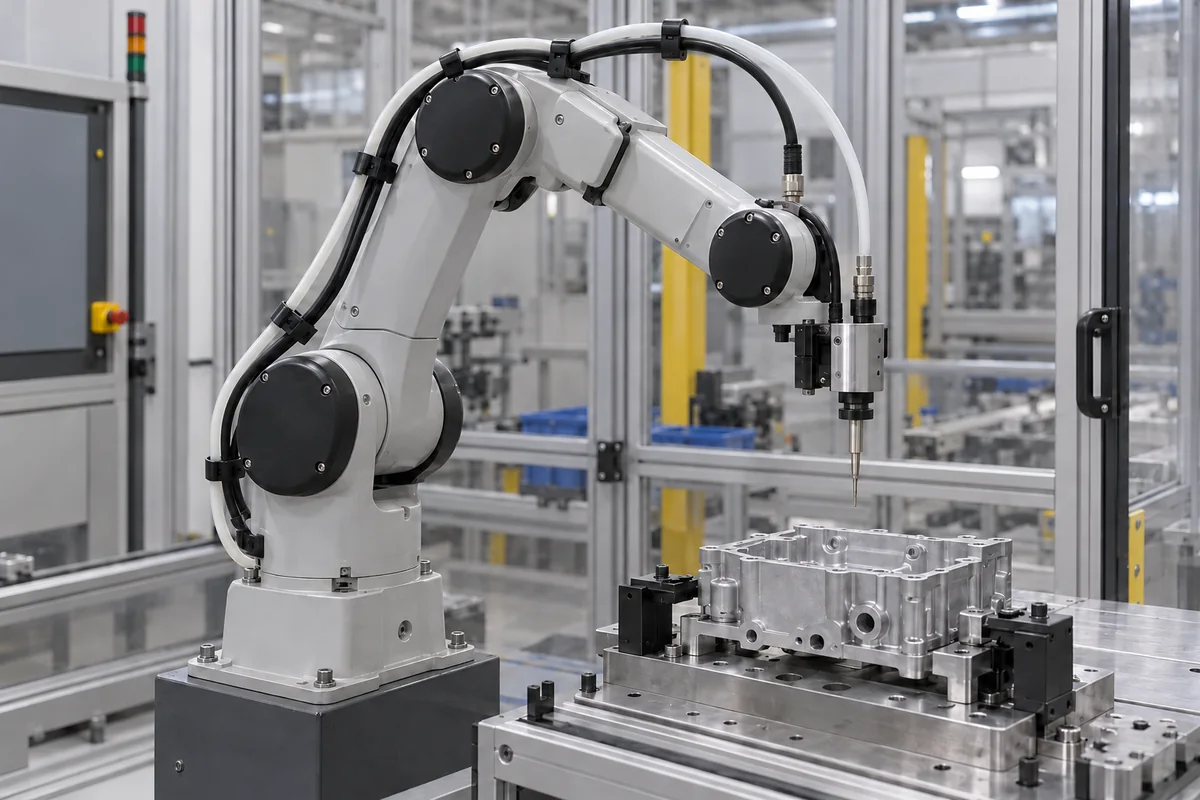
Mehrachsiger Positionierarm in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Produktspezifikationen

Technische Details und Fertigungskontext für Mehrachsiger Positionierarm

Technische Definition

Der mehrachsige Positionierarm ist eine kritische mechanische Komponente in einem Klebstoffauftragssystem. Er bietet mehrachsige Bewegungsfähigkeit, um Klebstoffdüsen, Sprühköpfe oder andere Auftragswerkzeuge präzise zu positionieren und auszurichten. Dies ermöglicht komplexe Klebstoffmuster, erreicht schwer zugängliche Bereiche und gewährleistet eine gleichbleibende Auftragsqualität auf dreidimensionalen Oberflächen. Der Arm besteht typischerweise aus Aluminiumlegierung, Stahl oder Kohlefaser-Verbundstoff und bietet ein Gleichgewicht zwischen Festigkeit und Gewicht. Er verfügt über 4 bis 6 Freiheitsgrade für flexible Bewegungen. Die maximale Reichweite beträgt 600 bis 1500 mm und bestimmt die Arbeitsbereichsabdeckung. Die Nutzlastkapazität liegt zwischen 5 und 20 kg, einschließlich Werkzeug- und Klebstoffgewicht. Die Wiederholgenauigkeit beträgt ±0,05 bis ±0,1 mm, entscheidend für eine konsistente Klebstoffplatzierung, und wird gemäß ISO 9283 verifiziert. Die maximale Geschwindigkeit beträgt 1 bis 2 m/s und beeinflusst die Zykluszeit. Der Betriebstemperaturbereich liegt bei 0 bis 50 °C; außerhalb dieses Bereichs kann die Dichtungsintegrität beeinträchtigt werden. Die Schutzart beträgt IP54 bis IP65 gemäß IEC 60529, geeignet für staubige oder feuchte Umgebungen. Die Versorgungsspannung beträgt 24 V DC ±10 %, erforderlich für eine stabile Servosteuerung. Die Leistungsaufnahme beträgt 0,5 bis 2,0 kW, einschließlich Motoren und Steuerung. Der Arm wiegt 50 bis 150 kg, was die Montagestruktur beeinflusst. Falls pneumatische Betätigung zutrifft, beträgt der Betriebsdruck 0,6 bis 0,8 MPa. Alle Werte sind Referenzbereiche; verifizieren Sie modellspezifische Spezifikationen mit dem Hersteller.

Funktionsprinzip

Der Positionierarm verwendet Servomotoren oder Schrittmotoren an jedem Gelenk, um Dreh- und Linearbewegungen entlang mehrerer Achsen zu steuern. Ein Steuerungssystem koordiniert diese Bewegungen basierend auf programmierten Pfaden oder Echtzeit-Sensorfeedback, sodass der Endeffektor präzisen Trajektorien für den Klebstoffauftrag folgen kann. Die Struktur des Arms bietet Steifigkeit und Stabilität, während die Motoren präzise Positionierung ermöglichen. Das Steuerungssystem interpretiert Eingangssignale und passt Motoranweisungen an, um die gewünschte Position und Ausrichtung zu erreichen. Dies ermöglicht es dem Arm, komplexe Klebstoffmuster mit hoher Wiederholgenauigkeit auszuführen.

Hauptmaterialien

Aluminiumlegierung, Stahl, Kohlefaserverbundwerkstoff
Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Freiheitsgrade4–6 AchsenHigher DOF for complex adhesive paths
Maximale Reichweite600–1500 mmDetermines workspace coverage
Tragfähigkeit5–20 kgIncludes tool and adhesive weight
Wiederholgenauigkeit±0.05–±0.1 mmCritical for consistent adhesive placementISO 9283
Maximale Geschwindigkeit1–2 m/sAffects cycle time
Betriebstemperatur0–50 °CAußerhalb des Bereichs kann die Dichtheit leiden
SchutzartIP54–IP65Higher IP for dusty or wet environmentsIEC 60529
Versorgungsspannung24 ±10% V DCStable voltage required for servo control
Leistungsaufnahme0.5–2.0 kWIncludes motors and controller
Gewicht50–150 kgAffects mounting structure
Betriebsdruck0.6–0.8 MPaFor pneumatic actuation if applicable

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Komponenten / BOM
  • Armsegmente/Armglieder
    Bietet strukturellen Rahmen und bestimmt die Reichweite
    Material: Aluminiumlegierung oder Stahl
  • Gelenke/Aktuatoren
    Ermöglichen Rotations- oder Linearbewegung an jeder Achse
    Material: Stahl mit Lagerkomponenten
  • Endeffektor-Montageplatte
    Schnittstelle zur Befestigung von Klebstoffauftragswerkzeugen
    Material: Stahl oder Aluminium

Anwendung und Auswahl

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:0-100 psi
Weitere Spezifikationen:Max. Nutzlast: 5 kg, Wiederholbarkeit: ±0,05 mm, Freiheitsgrade: 6
Betriebstemperatur:-10°C bis 50°C
Montage- und Anwendungskompatibilität
EpoxidklebstoffeSilikondichtstoffeUV-härtbare Harze
Nicht geeignet: Korrosive chemische Umgebungen (z.B. starke Säuren, chlorierte Lösungsmittel)
Auslegungsdaten
  • Erforderliche Arbeitsraumabmessungen (X, Y, Z)
  • Maximale Klebstoffdurchflussrate (cm³/min)
  • Zykluszeitanforderungen (Sekunden/Zyklus)
Ergänzende technische Angaben

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,01-0,5 mm Positionsgenauigkeit, 0,1-2,0 m/s Geschwindigkeit, 5-50 N Nutzlastkapazität
Belastungs- und Ausfallgrenzen
Positionsfehler über 1,0 mm RMS, Gelenkspiel über 0,05 mm, Harmonic Drive-Dehnung über 0,15 %
Elastische Verformung des Harmonic Drive (Elastizitätsmodul 210 GPa Stahl), Encoder-Quantisierungsfehler (16-Bit-Auflösung), thermische Ausdehnung (Ausdehnungskoeffizient 11,7×10⁻⁶/°C Aluminium)
Fertigungskontext
Mehrachsiger Positionierarm wird innerhalb von Maschinen- und Anlagenbau nach Material, Prozessfenster und Prüfanforderungen bewertet.

Risiken, Wartung und Normen

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Lagerermüdung und Verschleiß
Ursache: Zyklische Belastung durch wiederholte Positionsbewegungen, die zu Materialermüdung führt, kombiniert mit unzureichender Schmierung oder Kontaminationseintritt
Encoder- oder Sensordrift/-fehlfunktion
Ursache: Umweltkontamination (Staub, Feuchtigkeit, Ölnebel), elektromagnetische Störungen oder mechanische Fehlausrichtung, die die Positionsrückmeldungsgenauigkeit beeinträchtigen
Wartungsindikatoren
  • Hörbares Schleifen, Klicken oder übermäßige Vibration während der Bewegung, die auf Lager- oder Getriebeverschleiß hinweisen
  • Positionsungenauigkeiten oder Drift über Toleranzspezifikationen hinaus während des Betriebs
Technische Hinweise
  • Implementierung prädiktiver Wartung mittels Schwingungsanalyse und thermischer Überwachung, um frühzeitige Lager-/Getriebedegradation vor katastrophalem Ausfall zu erkennen
  • Etablierung regelmäßiger Kalibrierungszyklen für Positionsrückmeldesysteme und Aufrechterhaltung sauberer, kontrollierter Umgebungen, um Sensorverschmutzung zu verhindern

Konformität und Fertigungsnormen

Referenznormen
ISO 9283:1998 - Manipulierende Industrieroboter - Leistungskriterien und zugehörige PrüfverfahrenANSI/RIA R15.06 - Industrieroboter und Robotersysteme - SicherheitsanforderungenCE-Kennzeichnung - Konformität mit EU-Maschinenrichtlinie 2006/42/EG
Fertigungsgenauigkeit
  • Positionswiederholbarkeit: +/-0,05 mm
  • Winkelausrichtung: +/-0,02 Grad
Qualitätsprüfung
  • Laserinterferometer-Positionsgenauigkeitstest
  • Lastkapazitäts- und Durchbiegungstest unter maximaler Nennlast
Fehleranalyse

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Servomotor-Resolver-Kontamination (IP65-Schutzart beeinträchtigt) → Absoluter Positionsverlust, der einen Referenzfahrzyklus erfordert → Redundanter Absolutgeber mit SSI-Schnittstelle und IP67-Abdichtung
Harmonic Drive-Schmierungsschädigung (Basisölviskosität <68 cSt bei 40°C) → Getriebespiel über 1 Bogenminute → Zustandsüberwachung mit Schwingungsanalyse (>4 g RMS-Schwellenwert) und automatisches Fettschmiersystem

Beschaffungscheckliste

Keine Kundenbewertung und keine Echtzeitdaten. Prüfen Sie diese Unterlagen vor einer Bestellung.

Technische Dokumentation
Aktuelle Zeichnungen, Revisionsstand und Spezifikationsblatt anfordern.
Fertigungsfähigkeit
Anlagen, Prozessgrenzen und nachvollziehbare Fertigungsbelege prüfen.
Prüfbarkeit
Prüfmethoden, Messmittel und rückverfolgbare Prüfberichte bestätigen.
Lieferantentransparenz
Rechtsträger, Standort, Zertifikatsumfang und direkte Kontakte prüfen.

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

Hersteller von Mehrachsiger Positionierarm

Herstellerprofile mit passender Produktionsfähigkeit in China.

Vergleichen Sie Produktumfang und Quellenangaben. Nennen Sie bei Ihrer Anfrage Spezifikationen, Menge und Liefertermin.

Anfrage

Beschaffungsinformationen anfragenfür Mehrachsiger Positionierarm

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Angaben für Ihre Anfrage
Nennen Sie Produktspezifikationen, Menge, Lieferort und gewünschten Termin.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Häufige Fragen

Was sind die typischen Freiheitsgrade dieses Positionierarms?

Der Arm bietet typischerweise 4 bis 6 Freiheitsgrade, um komplexe Klebstoffpfade zu ermöglichen. Die genaue Anzahl hängt vom Modell und den Anwendungsanforderungen ab.

Wie hoch ist die Wiederholgenauigkeit des Arms?

Die Wiederholgenauigkeit beträgt ±0,05 bis ±0,1 mm gemäß ISO 9283. Dies gewährleistet eine konsistente Klebstoffplatzierung. Verifizieren Sie den spezifischen Wert für Ihr Modell.

Welche Materialien werden für den Arm verwendet?

Der Arm ist in Aluminiumlegierung, Stahl oder Kohlefaser-Verbundstoff erhältlich. Die Materialwahl beeinflusst Gewicht, Festigkeit und Kosten.

Was ist der Betriebstemperaturbereich?

Der Arm arbeitet bei 0 bis 50 °C. Ein Betrieb außerhalb dieses Bereichs kann die Dichtungsintegrität und Leistung beeinträchtigen. Bestätigen Sie dies mit dem Hersteller für Ihre Umgebung.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.11 · Maschinen- und Anlagenbau

Zugehörige Ausrüstung

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.

Fertigung für Mehrachsiger Positionierarm?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Mehrachsen-CNC-Steuerung
Nächstes Produkt
Mehrachsiger Roboterarm
AngebotChat