Strukturierte Fertigungsdaten · 2026

Mehrachsiger Roboterarm

Auf Basis strukturierter CNFX-Herstellerprofile wird Mehrachsiger Roboterarm im Bereich Maschinen- und Anlagenbau anhand von Freiheitsgrade bis Maximale Nutzlast eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Mehrachsiger Roboterarm wird durch die Baugruppe aus Endeffektor und Servomotoren beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

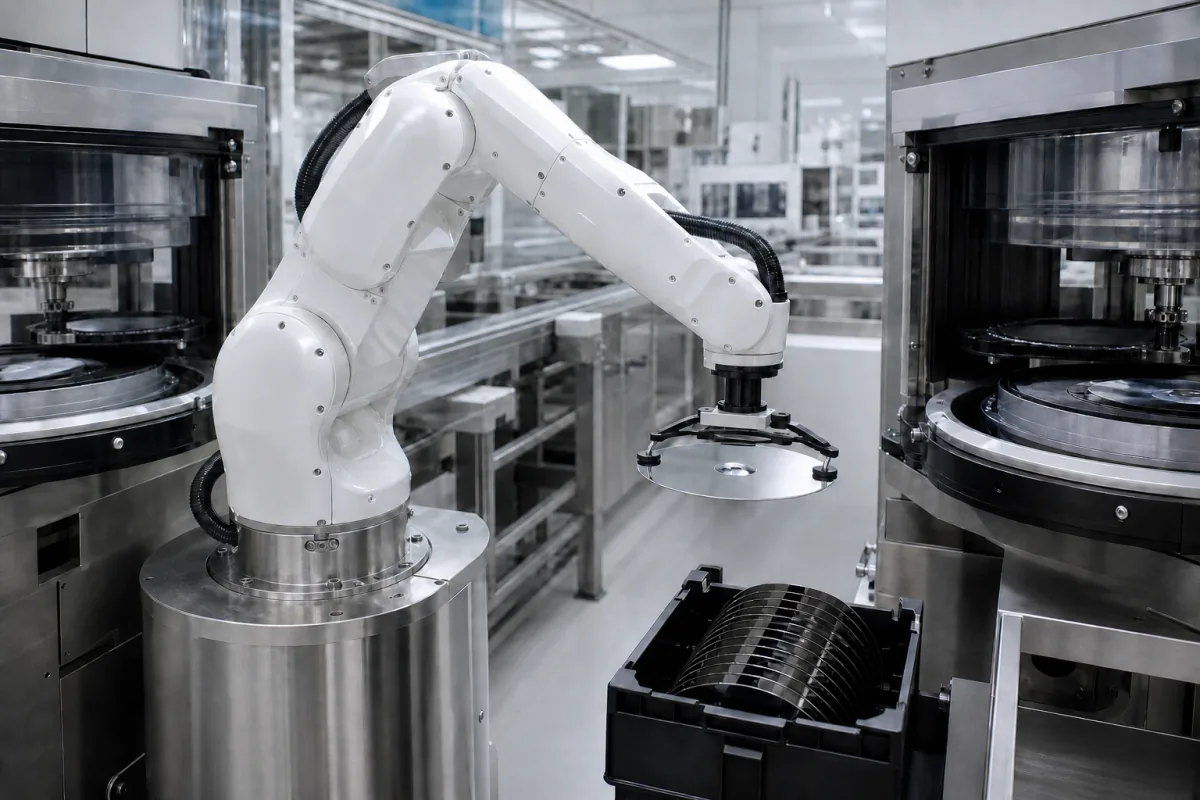
Ein präziser Roboter-Manipulator mit mehreren Freiheitsgraden für die automatisierte Handhabung und Positionierung von Festplattenplatten während Poliervorgängen.

Mehrachsiger Roboterarm in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Technische Definition

Der mehrachsige Roboterarm ist eine kritische Komponente in der automatisierten Poliermaschine für Computer-Festplattenplatten. Er ist verantwortlich für den präzisen Transfer, die Ausrichtung und Positionierung von Festplattenplatten zwischen verschiedenen Polierstationen. Diese Komponente ermöglicht einen automatisierten Arbeitsablauf, indem sie empfindliche Platten mit Mikrometergenauigkeit handhabt, einen konsistenten Kontakt mit Polierflächen gewährleistet und gleichzeitig menschliche Eingriffe und Kontaminationsrisiken minimiert. Der Arm besteht typischerweise aus Materialien wie Aluminiumlegierung, Edelstahl oder Kohlefaser-Verbundstoff, die ein Gleichgewicht zwischen Festigkeit, Steifigkeit und Gewichtsreduzierung bieten. Er verfügt über sechs Freiheitsgrade, die komplexe Polierbahnen und flexible Positionierung ermöglichen. Die maximale Nutzlast beträgt 5 bis 10 kg, einschließlich Endeffektor und Platte, während die Reichweite 600 bis 1200 mm beträgt und den Zellen-Fußabdruck bestimmt. Die Wiederholgenauigkeit ist mit ±0,02 bis ±0,05 mm und die Positioniergenauigkeit mit ±0,05 bis ±0,1 mm angegeben, jeweils nach ISO 9283, was für die Plattenausrichtung entscheidend ist. Die maximale Geschwindigkeit beträgt 2 bis 4 m/s, und die Leistungsaufnahme liegt bei 1,5 bis 3,0 kW. Der Arm arbeitet mit einer Drehstromversorgung von 200 bis 480 V AC (IEC 60038) und in einem Betriebstemperaturbereich von 5 bis 40 °C. Er hat eine Schutzart von IP54 bis IP65 (IEC 60529) für Staub- und Spritzwasserbeständigkeit in Reinraumumgebungen. Der Arm wiegt 150 bis 300 kg, mit einer Montagefläche von 300×300 bis 500×500 mm. Diese Parameter sind Referenzbereiche; tatsächliche Werte müssen mit dem rechtlichen Hersteller oder Lieferanten für spezifische Modelle und Anwendungen bestätigt werden. Der Arm wird von einer speicherprogrammierbaren Steuerung (SPS) oder Robotersteuerung gesteuert, die Positionsdaten vom zentralen System der Maschine erhält. Er führt programmierte Trajektorien aus, um Platten aus Eingabefächern zu entnehmen, sie mit spezifischen Druck- und Winkelparametern gegen Polierköpfe zu positionieren und sie zu nachfolgenden Stationen oder Ausgabepuffern zu transferieren. Diese Komponente ist für hohen Durchsatz und gleichbleibende Qualität in der Festplattenfertigung unerlässlich.

Funktionsprinzip

Der Roboterarm arbeitet durch koordinierte Servomotoren an jedem Gelenk, gesteuert von einer speicherprogrammierbaren Steuerung (SPS) oder Robotersteuerung. Er erhält Positionsdaten vom zentralen System der Maschine, führt programmierte Trajektorien aus, um Platten aus Eingabefächern zu entnehmen, positioniert sie mit spezifischen Druck- und Winkelparametern gegen Polierköpfe und transferiert sie zu nachfolgenden Stationen oder Ausgabepuffern. Die Servomotoren ermöglichen eine präzise Bewegungssteuerung, sodass der Arm die erforderliche Wiederholgenauigkeit und Genauigkeit erreicht. Die Steuerung interpretiert das Programm und sendet Befehle an die Motoren, die den Arm durch seine sechs Achsen bewegen. Der Endeffektor des Arms ist so ausgelegt, dass er Platten ohne Beschädigung handhabt, typischerweise mit Vakuum- oder mechanischen Greifern. Das System arbeitet innerhalb definierter Geschwindigkeits- und Nutzlastgrenzen, um einen sicheren und zuverlässigen Betrieb zu gewährleisten. Die Verifizierung der Leistung des Arms sollte die Überprüfung von Wiederholgenauigkeit und Genauigkeit gemäß ISO 9283 sowie die Bestätigung umfassen, dass die Betriebsumgebung die angegebenen Temperatur- und Schutzklassenanforderungen erfüllt.
Technische Parameter

Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Freiheitsgrade6Required for complex polishing paths
Maximale Nutzlast5–10 kgIncludes end effector and platter
Reichweite600–1200 mmDetermines cell footprint
Wiederholgenauigkeit±0.02–±0.05 mmCritical for platter alignmentISO 9283
Positioniergenauigkeit±0.05–±0.1 mmEnsures consistent polishingISO 9283
Maximale Geschwindigkeit2–4 m/sHigher speeds reduce cycle time
Leistungsaufnahme1.5–3.0 kWAffects energy costs
Versorgungsspannung200–480 V ACDreiphasig, 50/60 HzIEC 60038
Betriebstemperatur5–40 °COutside range may affect servo performance
SchutzartIP54–IP65Dust and splash resistance for cleanroomIEC 60529
Gewicht150–300 kgAffects mounting and floor loading
Aufstellfläche300×300–500×500 mmBase plate dimensions

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Hauptmaterialien

Aluminiumlegierung Edelstahl Kohlefaserverbundwerkstoff

Komponenten / BOM

Components / BOM
  • Endeffektor
    Spezialgreifer oder Saugnapf zur sicheren Handhabung von Festplattenplatten ohne Oberflächenbeschädigung
    Material: Polymerverbundwerkstoff
  • Servomotoren
    Bereitstellung präziser Rotationsbewegungen an jedem Gelenk mit Rückführungsregelung
    Material: Kupferwicklungen, Stahlgehäuse
  • Untersetzungsgetriebe
    Erhöht das Drehmoment und verbessert die Positioniergenauigkeit von Gelenkbewegungen
    Material: Vergüteter Stahl
  • Armstruktur
    Die gelenkigen Segmente, die dem Arm Reichweite und Steifigkeit verleihen.
  • Robotersteuerung
    Interpretiert das Programm und fährt die sechs Achsen entlang des geplanten Pfads.

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Servoverstärker-Stromsättigung bei 15 A Dauerbelastung Entmagnetisierung von Permanentmagneten im bürstenlosen Gleichstrommotor (NdFeB-Magnete verlieren 0,12% Flussdichte pro °C über 80°C) Integrierte Flüssigkeitskühljacke, die Wicklungstemperaturen unter 65°C mit 0,3 L/min Ethylenglykol-Durchfluss hält
Verschmutzung der absoluten Encoder-Glasskala über 5 µm Partikelansammlung Moiré-Streifenmusterverzerrung, die 12-Bit-Interpolationsfehler verursacht IP67-gekapseltes Encoder-Gehäuse mit positiver Stickstoffspülung bei 0,2 bar über Umgebungsdruck

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,1-1,5 µm Positionsgenauigkeit, 0,5-5,0 N Kraftregelbereich, 0,01-0,5 m/s Geschwindigkeitsbereich
Belastungs- und Ausfallgrenzen
Positionsfehler über 2,0 µm RMS, Gelenkspiel über 15 Bogensekunden, Servomotortemperatur über 85°C
Verformung der Zähne im Harmonischen Antrieb unter zyklischer Belastung (Elastizitätsmodul 210 GPa Stahl), Interpolationsfehler des Encoders aufgrund thermischer Ausdehnung (Ausdehnungskoeffizient 11,7×10⁻⁶/°C Aluminium), Vorspannungsverlust in Lagern durch Schmierstoffabbau
Fertigungskontext
Mehrachsiger Roboterarm wird innerhalb von Maschinen- und Anlagenbau nach Material, Prozessfenster und Prüfanforderungen bewertet.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:Atmosphärisch (abgedichtete Gelenke zum Schutz vor Schleifmittel)
Durchflussrate:Nicht spezifiziert im Eingabekontext
Betriebstemperatur:+5°C bis +40°C
Montage- und Anwendungskompatibilität
DI-Wasser-basierte PolierschleifmittelCeroxid-AbrasivmediumProprietäre chemisch-mechanische Planarisierungs- (CMP) Fluide
Nicht geeignet: Chloridhaltige oder hochsaure Umgebungen (Korrosionsrisiko für Präzisionskomponenten)
Auslegungsdaten
  • Maximaler Plattendurchmesser (mm)
  • Erforderliche Positionsgenauigkeit (µm)
  • Zykluszeit pro Platte (Sekunden)

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Getriebespiel und Verschleiß
Ursache: Unzureichende Schmierung, Kontaminationseintritt oder übermäßige zyklische Belastung, die zu Grübchenbildung, Abplatzungen und erhöhtem Spiel in Untersetzungsgetrieben oder Antriebssträngen führt.
Encoder- oder Resolver-Drift/Ausfall
Ursache: Elektrisches Rauschen, thermische Belastung, mechanischer Stoß/Vibration oder Kontamination, die zu Positionsgenauigkeitsverlust oder fehlenden Rückmeldungssignalen führt.
Wartungsindikatoren
  • Hörbares Schleifen, Klicken oder unregelmäßiges Pfeifen von Gelenken während der Bewegung
  • Visuelle Fehlausrichtung oder 'Zittern' in der Endeffektor-Positionierung während programmierter Zyklen
Technische Hinweise
  • Implementierung einer zustandsbasierten Schmierung mit hochreinen Fetten für Roboteranwendungen, unter Verwendung automatisierter Dosiergeräte, um Unter-/Überschmierung zu verhindern.
  • Installation von Vibrationsüberwachungssensoren an kritischen Achsen und regelmäßige Durchführung von Thermografie-Scans, um elektrische oder mechanische Anomalien im Frühstadium zu erkennen.

Konformität und Fertigungsnormen

Referenznormen
ISO 9283:1998 - Manipulierende Industrieroboter - Leistungskriterien und zugehörige PrüfverfahrenANSI/RIA R15.06 - Industrieroboter und Robotersysteme - SicherheitsanforderungenCE-Kennzeichnung - Maschinenrichtlinie 2006/42/EG
Fertigungsgenauigkeit
  • Positionsgenauigkeit: +/-0,05 mm
  • Wiederholgenauigkeit: +/-0,02 mm
Qualitätsprüfung
  • Laser-Tracker-Kalibrierungstest
  • Dynamischer Lastkapazitäts-Verifikationstest

Hersteller von Mehrachsiger Roboterarm

Herstellerprofile mit passender Produktionsfähigkeit in China.

Die Herstellerliste dient der Vorrecherche und Einordnung von Fertigungskapazitäten. Sie ist keine Zertifizierung, kein Ranking und keine Transaktionsgarantie.

Diese Seite teilen

Beispielhafte Bewertungskriterien aus Einkaufsprozessen

Keine Kundenbewertung und keine Echtzeitdaten. Die Werte zeigen typische Prüfkriterien in RFQ- und Lieferantenbewertungsprozessen.

Technische Dokumentation
4/5
Fertigungsfähigkeit
4/5
Prüfbarkeit
5/5
Lieferantentransparenz
3/5

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

LieferketteVerwandte Produkte und Komponenten

Aktor-Controller

Ein elektronisches Gerät, das den Betrieb von Aktoren in automatisierten Systemen verwaltet und steuert.

Spezifikationen ansehen ->
Landmaschinen

Maschinen und Geräte, die in der Landwirtschaft eingesetzt werden, um Effizienz und Produktivität zu steigern.

Spezifikationen ansehen ->
All-Terrain-Kran

Ein mobiler Kran, der sowohl auf befestigten Straßen als auch auf rauem Gelände eingesetzt werden kann und über hervorragende Mobilität und Hubfähigkeiten verfügt.

Spezifikationen ansehen ->
Gelenkkipper

Ein schweres Offroad-Fahrzeug mit einem Gelenk zwischen Kabine und Mulde für verbesserte Manövrierfähigkeit auf unebenem Gelände.

Spezifikationen ansehen ->

Häufige Fragen

Wie viele Freiheitsgrade hat dieser Roboterarm typischerweise?

Die Quelldaten geben 6 Freiheitsgrade an, die für komplexe Polierbahnen erforderlich sind. Dies ermöglicht es dem Arm, die Platte in mehreren Achsen für eine präzise Positionierung auszurichten.

Welche Materialien werden für die Konstruktion des Arms verwendet?

Laut Quelle kann der Arm aus Aluminiumlegierung, Edelstahl oder Kohlefaser-Verbundstoff bestehen. Diese Materialien werden aufgrund ihrer Festigkeit, Steifigkeit und Gewichtseigenschaften ausgewählt.

Was sind die Spezifikationen für Wiederholgenauigkeit und Genauigkeit?

Die Wiederholgenauigkeit beträgt ±0,02 bis ±0,05 mm und die Positioniergenauigkeit ±0,05 bis ±0,1 mm, jeweils nach ISO 9283. Diese sind entscheidend für die Plattenausrichtung und konsistente Politur.

Was ist der Betriebstemperaturbereich?

Der Arm ist für den Betrieb bei Temperaturen von 5 bis 40 °C spezifiziert. Ein Betrieb außerhalb dieses Bereichs kann die Servoleistung beeinträchtigen, daher ist es wichtig, die Umgebung innerhalb dieser Grenzen zu halten.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.09 · Maschinen- und Anlagenbau

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.
Anfrage

Beschaffungsinformationen anfragenfür Mehrachsiger Roboterarm

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Was wir nicht zusichern
Eine Listung ist keine Empfehlung. Prüfen Sie jeden Lieferanten und jeden Wert vor der Bestellung selbst.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Fertigung für Mehrachsiger Roboterarm?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Mehrachsiger Positionierarm
Nächstes Produkt
Mehrblattkollimator
AngebotChat