Strukturierte Fertigungsdaten · 2026

Navigationssystem

Auf Basis strukturierter CNFX-Herstellerprofile wird Navigationssystem im Bereich Maschinen- und Anlagenbau anhand von Positioniergenauigkeit bis Kursgenauigkeit eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Navigationssystem wird durch die Baugruppe aus Positionssensoren und Verarbeitungseinheit beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

Ein Subsystem, das Position, Ausrichtung und Weg eines automatisierten geführten Fahrzeugs (AGV) in seiner Betriebsumgebung bestimmt.
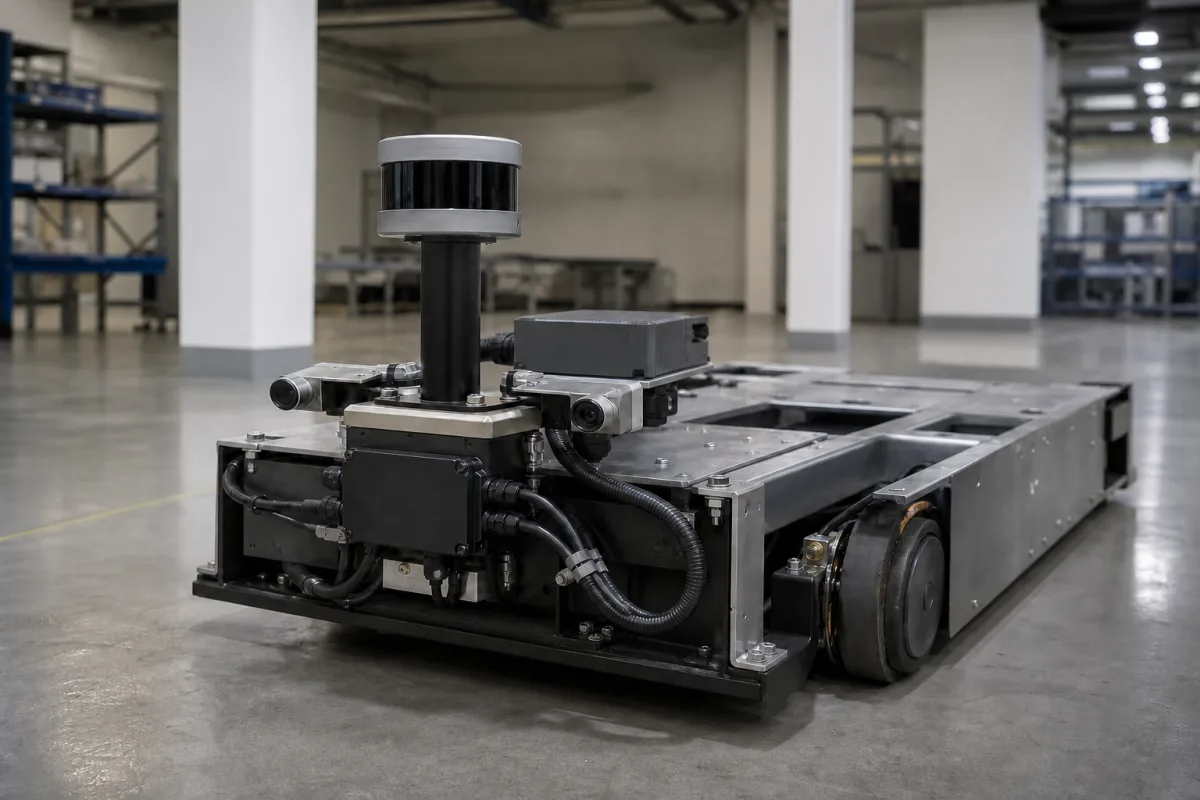
Navigationssystem in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Technische Definition

Das Navigationssystem ist eine kritische Komponente eines automatisierten geführten Fahrzeugsystems, das für Echtzeit-Lokalisierung, Pfadplanung und Führung verantwortlich ist. Es verarbeitet Sensordaten, um die genaue Position und Ausrichtung des AGV zu bestimmen, berechnet optimale Routen zu Zielen unter Vermeidung von Hindernissen und sendet Lenkbefehle an das Antriebssystem. Dieses System ermöglicht es AGVs, sich autonom und effizient durch Fertigungsanlagen, Lagerhäuser und andere industrielle Umgebungen zu bewegen. Das System integriert typischerweise mehrere Sensortypen wie Laserscanner, Kameras oder magnetische/optische Führungen mit vorab kartierten Umgebungsdaten. Mithilfe von Algorithmen wie SLAM (Simultaneous Localization and Mapping) aktualisiert es kontinuierlich die Position des Fahrzeugs relativ zu seiner Umgebung. Basierend auf Zielvorgaben und Echtzeit-Hinderniserkennung berechnet es optimale Pfade und sendet Steuersignale an die Antriebs- und Lenkmechanismen des AGV. Zu den wichtigsten Parametern gehören: Positioniergenauigkeit ±10 mm (gemäß ISO 8373), Kursgenauigkeit ±0,5°, maximale Geschwindigkeit 1,5 m/s (gemäß ISO 3691-4), Betriebstemperaturbereich -10 bis 50 °C (gemäß IEC 60721-3-3), Schutzart IP54 bis IP65 (gemäß IEC 60529), Versorgungsspannung 24 V DC ±10% (gemäß IEC 61131-2), Leistungsaufnahme 30–80 W, Kommunikationsschnittstellen wie Ethernet und CAN (gemäß IEEE 802.3 und ISO 11898), Aktualisierungsrate 10–50 Hz, Gewicht 2–5 kg und Abmessungen 200×150×80 mm. Diese Werte sind typische Referenzbereiche und müssen für das spezifische AGV-Modell und die Anwendung verifiziert werden. Das System ist in Schutzgehäusen untergebracht und umfasst elektronische Komponenten, Sensoren und Leiterplatten. Bei der Beschaffung ist zu prüfen, ob das System die erforderlichen Normen und Spezifikationen für Ihre Umgebung und Sicherheitsanforderungen erfüllt. Bestätigen Sie modellspezifische Werte und Normen immer mit dem Hersteller oder Lieferanten.

Funktionsprinzip

Das Navigationssystem arbeitet typischerweise durch Kombination von Daten mehrerer Sensoren (wie Laserscanner, Kameras oder magnetische/optische Führungen) mit vorab kartierten Umgebungsdaten. Es verwendet Algorithmen wie SLAM, um die Position des Fahrzeugs relativ zu seiner Umgebung kontinuierlich zu aktualisieren. Basierend auf Zielvorgaben und Echtzeit-Hinderniserkennung berechnet es optimale Pfade und sendet Steuersignale an die Antriebs- und Lenkmechanismen des AGV. Die Aktualisierungsrate (10–50 Hz) und die Positioniergenauigkeit (±10 mm) sind für eine zuverlässige Navigation entscheidend. Sensordatenfusion und Pfadplanung erfolgen in Echtzeit, sodass das AGV sich an dynamische Umgebungen anpassen kann. Das System kommuniziert über Ethernet oder CAN mit dem Steuerungssystem des AGV, und seine Leistungsaufnahme liegt zwischen 30 und 80 W. Der Betrieb innerhalb des angegebenen Temperaturbereichs und der Schutzart gewährleistet eine konsistente Leistung. Bei der Wartung ist auf Sensorabweichungen oder Kommunikationsfehler zu achten, die auf Kalibrierungs- oder Hardwareprobleme hinweisen können. Stellen Sie stets sicher, dass die Parameter des Systems mit den Betriebsanforderungen und Sicherheitsnormen des AGV übereinstimmen.

Technische Parameter

Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Positioniergenauigkeit±10 mmHigher accuracy requires laser or vision systemsISO 8373
Kursgenauigkeit±0.5 °Critical for narrow aisle navigation
Maximale Geschwindigkeit1.5 m/sLimited by safety standards and stopping distanceISO 3691-4
Betriebstemperatur-10–50 °COutside range may cause sensor driftIEC 60721-3-3
SchutzartIP54–IP65IP65 for washdown environmentsIEC 60529
Versorgungsspannung24 ±10% V DCMust match AGV battery systemIEC 61131-2
Leistungsaufnahme30–80 WHigher for laser navigation
KommunikationsschnittstelleEthernet, CANRequired for fleet managementIEEE 802.3, ISO 11898
Aktualisierungsrate10–50 HzHigher rate improves control stability
Gewicht2–5 kgDepends on sensor configuration
Abmessungen (L×B×H)200×150×80 mmTypical for compact AGV controller

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Hauptmaterialien

Elektronische Bauteile Sensoren Leiterplatten Schutzgehäuse

Komponenten / BOM

Components / BOM
  • Positionssensoren
    Erkennung der Position des FTS (Fahrerloses Transportsystem) relativ zu Umgebungsmarkierungen oder Referenzpunkten
    Material: Verschiedene (laser-, optisch-, magnetisch- oder kamerabasierte) Materialien
  • Verarbeitungseinheit
    Führt Navigationsalgorithmen aus und verarbeitet Sensordaten
    Material: Elektronische Bauteile und Leiterplatten
  • Kommunikationsschnittstelle
    Verknüpft mit zentralem Steuerungssystem und anderen FTS-Komponenten
    Material: Elektronische Bauteile und Steckverbinder

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Elektromagnetische Störung von benachbarten 400V-Motorantrieben erzeugt 50-100V/m Feldstärke GPS/RTK-Signalverfälschung verursacht >2,0 m Positionsfehler Geschirmte Differenzsignalleitungen mit 60 dB Dämpfung bei 1 MHz, Ferritkerndrosseln an allen Stromeingängen, Faraday-Käfig-Gehäuse mit 0,5 mm Kupferplattierung
Mechanische Vibration bei 120 Hz Resonanzfrequenz vom FTF-Fahrgestell MEMS-Gyroskop-Quadraturfehler überschreitet 0,5°/s, Beschleunigungsmesser-Bias-Instabilität > 200 μg Schwingungsisolationsaufhängungen mit 40 dB Dämpfung bei 100-200 Hz, Sensorfusion-Kalman-Filter mit 0,01 s Zeitkonstante, temperaturkompensierte IMU-Kalibrierung

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,1-100 m Positionsgenauigkeit, 0,01-1,0 m/s Geschwindigkeitsverfolgung, -40°C bis +85°C Betriebstemperatur
Belastungs- und Ausfallgrenzen
Signal-Rausch-Verhältnis < 10 dB, Mehrwegefehler > 0,5 m, Gyroskop-Bias-Instabilität > 1,0°/h, Beschleunigungsmesser-Rauschdichte > 100 μg/√Hz
Elektromagnetische Störungen, die HF-Signale beeinträchtigen (Faradaysches Induktionsgesetz), Drift von Trägheitssensoren aufgrund des Coriolis-Effekts und MEMS-Thermischer Rauschen (Johnson-Nyquist-Rauschen bei 300K), optische Streuung in LiDAR-Systemen (Mie-Streuungskoeffizient > 0,1)
Fertigungskontext
Navigationssystem wird innerhalb von Maschinen- und Anlagenbau nach Material, Prozessfenster und Prüfanforderungen bewertet.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:N/A (atmosphärisch)
Weitere Spezifikationen:Betriebsumgebung: Innenraum/kontrolliert, Maximale FTF-Geschwindigkeit: 2 m/s, Positionsgenauigkeit: ±10 mm
Betriebstemperatur:-10°C bis +50°C
Montage- und Anwendungskompatibilität
LagerbetonbödenFertigungsumgebungenReinraumbedingungen
Nicht geeignet: Außenumgebungen mit Niederschlag oder direkter Sonneneinstrahlung
Auslegungsdaten
  • Betriebsflächenabmessungen (Länge x Breite)
  • Erforderliche Positionsgenauigkeit (± mm)
  • Anzahl der FTFs im System

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Sensor-Drift/Kalibrierungsverlust
Ursache: Umwelteinflüsse (Temperatur-/Feuchtigkeitsextreme), mechanische Vibration oder alternde elektronische Komponenten, die eine graduelle Abweichung von genauen Positions-/Ausrichtungsmesswerten verursachen.
Signalstörung/-verschlechterung
Ursache: Elektromagnetische Störungen von benachbarten Geräten, physische Hindernisse, die Satellitensignale (GNSS) blockieren, oder Mehrwegefehler in funkbasierenden Systemen.
Wartungsindikatoren
  • Inkonsistente oder unregelmäßige Positions-/Ausrichtungsmesswerte während des Betriebs
  • Häufige Systemneustarts, Fehlermeldungen oder Signalverlust ohne erkennbare Umgebungsursache
Technische Hinweise
  • Implementieren Sie regelmäßige Kalibrierungspläne unter Verwendung zertifizierter Referenzstandards und Umgebungskompensationsalgorithmen, um die Genauigkeit aufrechtzuerhalten.
  • Installieren Sie geeignete Abschirmungen, verwenden Sie gefilterte Stromversorgungen und führen Sie periodische Signalintegritätstests durch, um elektromagnetische Störungen zu verhindern.

Konformität und Fertigungsnormen

Referenznormen
ISO 19133:2005 (ortsbasierte Dienste)ANSI/ISA-95.00.01-2010 (Unternehmens-Steuerungssystem-Integration)CE-Kennzeichnung (Richtlinie 2014/53/EU für Funkanlagen)
Fertigungsgenauigkeit
  • Positionsgenauigkeit: +/- 3 Meter (für Consumer-GPS)
  • Zeitsynchronisation: +/- 1 Mikrosekunde (für kritische Zeitsteuerung)
Qualitätsprüfung
  • Umgebungsbelastungstests (Temperatur, Vibration, Feuchtigkeit)
  • Signalintegritäts- und Störfestigkeitstests

Hersteller von Navigationssystem

2 Unternehmen führen dieses Produkt in ihrem eigenen Sortiment. Die Unternehmensangaben stammen von der jeweils eigenen Website; jede Karte nennt die Grundlage der Zuordnung.

PCBMay
Shenzhen · CN
Fertigt außerdem: Programmable Logic Controller、Battery Management System、Human-Machine Interface und 9 weitere
Laut Produktseite der eigenen Website · Profil von CNFX aus öffentlichen Quellen zusammengestellt
Bezeichnung auf der Website: “Inertial Navigation System”
Quellseite ansehen ↗ pcbmay.com · geprüft am 2026-09-08
ShenZhen TROY Intelligent Robotics Co.,Ltd.
Shenzhen · CN
Fertigt außerdem: Metal Plate Rolling Machine、Power Transformer、Assembly Robot und 9 weitere
Laut Produktseite der eigenen Website · Profil von CNFX aus öffentlichen Quellen zusammengestellt
Bezeichnung auf der Website: “laser navigation system”
Quellseite ansehen ↗ troysupply.com · geprüft am 2026-09-10

Die Herstellerliste dient der Vorrecherche und Einordnung von Fertigungskapazitäten. Sie ist keine Zertifizierung, kein Ranking und keine Transaktionsgarantie.

Diese Seite teilen

Beispielhafte Bewertungskriterien aus Einkaufsprozessen

Keine Kundenbewertung und keine Echtzeitdaten. Die Werte zeigen typische Prüfkriterien in RFQ- und Lieferantenbewertungsprozessen.

Technische Dokumentation
4/5
Fertigungsfähigkeit
4/5
Prüfbarkeit
5/5
Lieferantentransparenz
3/5

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

LieferketteVerwandte Produkte und Komponenten

5-Achsen-CNC-Steuerung

Eine spezialisierte industrielle Steuereinheit, die die gleichzeitige Bewegung von fünf Achsen in CNC-Bearbeitungssystemen verwaltet und koordiniert.

Spezifikationen ansehen ->
Aktor-Controller

Ein elektronisches Gerät, das den Betrieb von Aktoren in automatisierten Systemen verwaltet und steuert.

Spezifikationen ansehen ->
Landmaschinen

Maschinen und Geräte, die in der Landwirtschaft eingesetzt werden, um Effizienz und Produktivität zu steigern.

Spezifikationen ansehen ->
All-Terrain-Kran

Ein mobiler Kran, der sowohl auf befestigten Straßen als auch auf rauem Gelände eingesetzt werden kann und über hervorragende Mobilität und Hubfähigkeiten verfügt.

Spezifikationen ansehen ->

Häufige Fragen

Was ist die typische Positioniergenauigkeit eines AGV-Navigationssystems?

Die typische Positioniergenauigkeit beträgt ±10 mm, wie in den Referenzparametern angegeben. Dieser Wert kann jedoch je nach Sensorkonfiguration und Umgebungsbedingungen variieren. Bestätigen Sie die spezifische Genauigkeit für Ihr AGV-Modell immer mit dem Hersteller.

Welche Kommunikationsschnittstellen werden unterstützt?

Das Navigationssystem unterstützt typischerweise Ethernet (IEEE 802.3) und CAN (ISO 11898). Diese werden für die Integration mit dem Steuerungssystem des AGV und das Flottenmanagement verwendet. Bestätigen Sie die genauen Schnittstellen Ihres Modells.

Was ist der Betriebstemperaturbereich?

Der Betriebstemperaturbereich beträgt -10 bis 50 °C gemäß IEC 60721-3-3. Ein Betrieb außerhalb dieses Bereichs kann zu Sensorabweichungen oder Leistungsproblemen führen. Stellen Sie sicher, dass das AGV innerhalb dieses Bereichs arbeitet, oder konsultieren Sie den Hersteller für erweiterte Temperaturoptionen.

Wie handhabt das Navigationssystem die Hindernisvermeidung?

Das System verwendet Echtzeit-Sensordaten (z. B. Laserscanner, Kameras), um Hindernisse zu erkennen. Anschließend berechnet es optimale Pfade neu und sendet Lenkbefehle, um Kollisionen zu vermeiden. Die Aktualisierungsrate von 10–50 Hz ermöglicht schnelle Reaktionen. Für spezifische Hinderniserkennungsfähigkeiten lesen Sie die Spezifikationen des Systems.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.09 · Maschinen- und Anlagenbau

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.
Anfrage

Beschaffungsinformationen anfragenfür Navigationssystem

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Was wir nicht zusichern
Eine Listung ist keine Empfehlung. Prüfen Sie jeden Lieferanten und jeden Wert vor der Bestellung selbst.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Fertigung für Navigationssystem?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Nadelventil
Nächstes Produkt
Neigelagersystem
AngebotChat