Strukturierte Fertigungsdaten · 2026

Dynamisches Positionierungssystem

Auf Basis strukturierter CNFX-Herstellerprofile wird Dynamisches Positionierungssystem im Bereich Herstellung von sonstigen Transportausrüstungen anhand von Positioniergenauigkeit bis Kursgenauigkeit eingeordnet.

Technische Definition und Kernbaugruppe

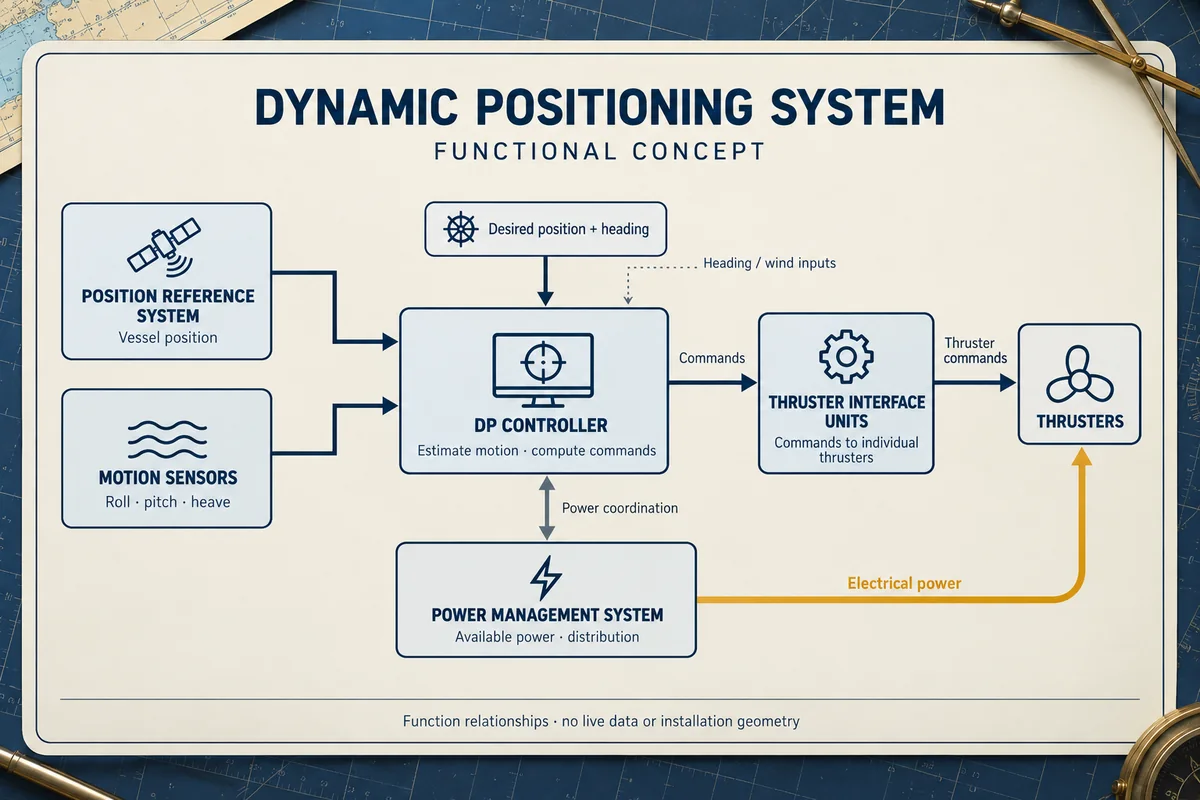
Ein typisches Dynamisches Positionierungssystem wird durch die Baugruppe aus Positionsreferenzsystem und Bewegungssensoren beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

Ein computergesteuertes System, das die Position und den Kurs eines Schwimmkrans automatisch mithilfe von Thrustern und Propellern hält.
Dynamisches Positionierungssystem in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Produktspezifikationen

Technische Details und Fertigungskontext für Dynamisches Positionierungssystem

Technische Definition

Ein Dynamisches Positionierungssystem (DPS) ist ein kritisches Subsystem für Schwimmkrane, das präzises Positionieren ohne herkömmliche Verankerung ermöglicht. Das System überwacht kontinuierlich Position und Kurs des Schiffs mithilfe von Referenzsystemen wie GPS, DGPS, akustischer Positionierung, Kreiselkompassen und Bewegungssensoren. Der Regelalgorithmus vergleicht die Ist-Daten mit den Sollwerten und berechnet die erforderlichen Schubkräfte und Momente der Thrusters. Anschließend werden Befehle an einzelne Thrusters und Propeller gesendet, um Umweltkräfte wie Wind, Wellen und Strömungen auszugleichen und die Position innerhalb vorgegebener Toleranzen zu halten. Typische Positionsgenauigkeit beträgt ±0,5–2 Meter, die Kursgenauigkeit ±1–3 Grad, abhängig von der DP-Klasse (2 oder 3) und den Umweltbedingungen. Das System kann bei signifikanten Wellenhöhen von 3–6 Metern und Windgeschwindigkeiten von 20–40 Knoten betrieben werden. Es ist für Redundanz ausgelegt, mit einer Redundanz der Steuerung von 2–3-fach gemäß IMO MSC.1/Circ.1580, um den Betrieb auch bei Komponentenausfall sicherzustellen. Die Komponenten sind in wasserdichten Gehäusen mit Schutzart IP54–IP66 untergebracht; Materialien umfassen Edelstahl, Aluminium in Marinequalität und korrosionsbeständige Legierungen. Die Stromversorgung beträgt typischerweise 380–690 V AC bei 50–60 Hz, konform mit IEC 60038. Die Betriebstemperatur liegt bei -10 bis 55 °C, die Lagertemperatur bei -25 bis 70 °C gemäß IEC 60945. Die Ansprechzeit der Thrusters beträgt 5–15 Sekunden vom Befehl bis zum vollen Schub. Das Systemgewicht (ohne Thrusters und Antriebseinheiten) beträgt etwa 500–2000 kg. Dieser Verzeichniseintrag bietet Referenzbereiche; die tatsächlichen Werte müssen mit dem Hersteller oder Lieferanten für das jeweilige Modell und die Anwendung verifiziert werden. Die aufgeführten Normen dienen als Beschaffungs- und Verifizierungsreferenz, nicht als Nachweis der Zertifizierung oder Konformität.

Funktionsprinzip

Das System vergleicht kontinuierlich die tatsächlichen Positions- und Kursdaten von Referenzsystemen (GPS, DGPS, akustische Positionierung) mit den Sollwerten. Ein Regelalgorithmus berechnet die erforderlichen Schubkräfte und Momente der Thrusters, um Abweichungen zu korrigieren. Anschließend sendet es Befehle an einzelne Thrusters und Propeller, die Gegenkräfte erzeugen, um die Position des Schiffs innerhalb vorgegebener Toleranzen zu halten. Das System berücksichtigt Umweltstörungen wie Wind, Wellen und Strömungen und passt die Thrusterausgänge in Echtzeit an. Redundanz in Sensoren, Steuerungen und Stromversorgungssystemen gewährleistet einen zuverlässigen Betrieb auch bei Ausfall einer Komponente.

Hauptmaterialien

Edelstahl, Marine-taugliches Aluminium, Korrosionsbeständige Legierungen, Wasserdichte Elektronikgehäuse
Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Positioniergenauigkeit±0.5–2 mIn DP class 2 or 3, typical accuracy in open water
Kursgenauigkeit±1–3 degMaintains heading within this range
Maximale Umweltbedingungen20–40 knWind speed for DP capability
Signifikante Wellenhöhe3–6 mMaximum sea state for DP operation
Versorgungsspannung380–690 V ACTypical marine power systemsIEC 60038
Versorgungsfrequenz50–60 HzCompatible with shipboard gridsIEC 60038
Betriebstemperatur-10–55 °CFor control system componentsIEC 60945
Lagertemperatur-25–70 °CFor non-operational storageIEC 60945
SchutzartIP54–IP66For outdoor and marine enclosuresIEC 60529
Reaktionszeit der Thruster5–15 sFrom command to full thrust
Redundanz des Steuerungssystems2–3 fachDP class 2 or 3IMO MSC.1/Circ.1580
Gewicht des Systems500–2000 kgExcluding thrusters and power units

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Komponenten / BOM
  • Positionsreferenzsystem
    Ermöglicht Echtzeit-Positionsdaten mittels GPS, DGPS oder akustischen Systemen
    Material: Gehäuse aus seewasserbeständiger Elektronik
  • Bewegungssensoren
    Misst die Schiffsbewegung (Stampfen, Rollen, Heben) für Kompensationszwecke
    Material: Sensoren aus Edelstahl
  • DP-Steuerung
    Berechnet erforderliche Schubdüsenbefehle basierend auf Positionsabweichung
    Material: Industrielle Computerhardware
  • Schubdüsen-Schnittstelleneinheiten
    Wandelt Steuerungsbefehle in individuelle Schubdüsenoperationen um
    Material: Wasserdichte Steuerschränke
  • Energieversorgungssystem
    Verteilt und verwaltet elektrische Energie für Antriebssysteme
    Material: Marine-Schaltanlage

Anwendung und Auswahl

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:Atmosphärisch (Oberflächensystem), Komponenten ausgelegt für marine Umgebung
Weitere Spezifikationen:Positionsgenauigkeit: ±0,5m bis ±5m abhängig von der Konfiguration, Stromversorgung: 440V AC 60Hz ±10%, Umgebungs-Schutzart: IP66/IP67 für marine Komponenten
Betriebstemperatur:-20°C bis +55°C (betriebsbereit), -40°C bis +70°C (Lagerung)
Montage- und Anwendungskompatibilität
Offshore-Öl- und GasplattformenMarine-BauschiffeSchwimmende Windturbinen-Installation
Nicht geeignet: Hochgeschwindigkeits-Navigationsanwendungen (ausgelegt für Stationhalten, nicht für Transit)
Auslegungsdaten
  • Maximale Umweltkräfte (Wind, Wellen, Strömung)
  • Erforderliche Positionsgenauigkeit und Redundanzstufe
  • Schiffsabmessungen und Schubdüsenkonfiguration
Ergänzende technische Angaben

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,1-1,0 m Positionsabweichung, 0,5-2,0° Kursabweichung
Belastungs- und Ausfallgrenzen
Positionsabweichung > 5,0 m oder Kursabweichung > 10,0° für > 30 Sekunden
Schubdüsensättigung aufgrund hydrodynamischen Widerstands, der maximale Schubkapazität übersteigt (F_max < ρ·C_d·A·v²/2)
Fertigungskontext
Dynamisches Positionierungssystem wird innerhalb von Herstellung von sonstigen Transportausrüstungen nach Material, Prozessfenster und Prüfanforderungen bewertet.

Risiken, Wartung und Normen

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Isolationsdurchschlag am Schubdüsenmotor
Ursache: Thermisches Zyklieren und Feuchtigkeitseintritt führen zu Isolationsverschlechterung und schließlich Kurzschluss.
Drift des Positionsreferenzsensors
Ursache: Elektromagnetische Störungen oder Kalibrierungsdrift in GPS-/Kreisel-Systemen verursachen ungenaue Positionsrückmeldung.
Wartungsindikatoren
  • Ungewöhnliche Vibration oder hörbares Klopfen von Schubdüseneinheiten während des Betriebs
  • Inkonsistentes Positionhalten oder übermäßige Leistungsschwankungen während des Stationhaltens
Technische Hinweise
  • Regelmäßige Isolationswiderstandstests und Umgebungsabdichtung an Schubdüsenmotoren implementieren
  • Routinekalibrierungspläne für Positionsreferenzsensoren einrichten und gegen mehrere unabhängige Systeme verifizieren

Konformität und Fertigungsnormen

Referenznormen
ISO 13628-7:2010 (Dynamische Positionierungssysteme für Bohrschiffe)IEC 61892-7:2019 (Mobile und feste Offshore-Einheiten - Elektrische Installationen - Teil 7: Dynamische Positionierungssysteme)DNV-ST-0373:2021 (Dynamische Positionierungssysteme)
Fertigungsgenauigkeit
  • Positionsgenauigkeit: +/- 1% der Wassertiefe (z.B. +/- 5m bei 500m Tiefe)
  • Schubdüsenausrichtung: +/- 0,5 Grad relativ zur Schiffsmittellinie
Qualitätsprüfung
  • FMEA-Verifizierungstests (Fehlermöglichkeits- und Einflussanalyse)
  • DPS-Fähigkeitsdiagrammanalyse unter verschiedenen Umweltbedingungen
Fehleranalyse

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

GNSS-Mehrwegefehler > 2,5 m RMS → Positionsrückkopplungsdivergenz verursacht Schubdüsenoszillation → Dualfrequenz-GNSS-Empfänger mit Trägerphasenglättung und Trägheitsmesseinheits-Fusion
Schubdüsenhydraulikdruckabfall unter 150 bar → Schubausgangsreduktion auf < 60% Nennkapazität → Redundante Hydraulik-Aggregate mit automatischen Kreuzverbindungsventilen und Druckaufnehmern bei 10 Hz Abtastung

Beschaffungscheckliste

Keine Kundenbewertung und keine Echtzeitdaten. Prüfen Sie diese Unterlagen vor einer Bestellung.

Technische Dokumentation
Aktuelle Zeichnungen, Revisionsstand und Spezifikationsblatt anfordern.
Fertigungsfähigkeit
Anlagen, Prozessgrenzen und nachvollziehbare Fertigungsbelege prüfen.
Prüfbarkeit
Prüfmethoden, Messmittel und rückverfolgbare Prüfberichte bestätigen.
Lieferantentransparenz
Rechtsträger, Standort, Zertifikatsumfang und direkte Kontakte prüfen.

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

Hersteller von Dynamisches Positionierungssystem

Herstellerprofile mit passender Produktionsfähigkeit in China.

Vergleichen Sie Produktumfang und Quellenangaben. Nennen Sie bei Ihrer Anfrage Spezifikationen, Menge und Liefertermin.

Anfrage

Beschaffungsinformationen anfragenfür Dynamisches Positionierungssystem

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Angaben für Ihre Anfrage
Nennen Sie Produktspezifikationen, Menge, Lieferort und gewünschten Termin.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Häufige Fragen

Was ist die typische Positionsgenauigkeit eines Dynamischen Positionierungssystems?

Für Systeme der DP-Klasse 2 oder 3 beträgt die typische Genauigkeit in offenem Wasser ±0,5 bis 2 Meter. Die tatsächliche Genauigkeit hängt von der spezifischen Systemkonfiguration, den Umweltbedingungen und der Sensorqualität ab. Verifizieren Sie dies immer mit dem Hersteller für Ihre Anwendung.

Welche Umweltbedingungen kann ein Dynamisches Positionierungssystem bewältigen?

Das System kann typischerweise bei Windgeschwindigkeiten von 20–40 Knoten und signifikanten Wellenhöhen von 3–6 Metern betrieben werden. Dies sind Referenzbereiche; die tatsächliche Fähigkeit hängt von der Thrusterleistung des Schiffs und der DP-Klasse ab. Bestätigen Sie dies mit dem Lieferanten.

Welche Normen sind für Dynamische Positionierungssysteme relevant?

Wichtige Normen umfassen IMO MSC.1/Circ.1580 für die DP-Klassen-Redundanz, IEC 60038 für Spannung und Frequenz der Stromversorgung, IEC 60945 für Temperaturbereiche und IEC 60529 für Schutzarten. Diese dienen als Verifizierungsreferenz, nicht als Konformitätsnachweis.

Wie hält das System die Position ohne Verankerung?

Das System nutzt Thrusters und Propeller, um Umweltkräfte auszugleichen. Es überwacht kontinuierlich Position und Kurs über GPS, DGPS und andere Sensoren und passt die Thrusterausgänge automatisch an, um das Schiff innerhalb der Solltoleranzen zu halten. Dies ermöglicht präzises Positionieren ohne herkömmliche Anker oder Verankerungsleinen.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.11 · Herstellung von sonstigen Transportausrüstungen

Zugehörige Ausrüstung

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.

Fertigung für Dynamisches Positionierungssystem?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Drehgestell (Truck)
Nächstes Produkt
Energiemanagementsystem
AngebotChat