Strukturierte Fertigungsdaten · 2026

Motion-Control-Chip

Auf Basis strukturierter CNFX-Herstellerprofile wird Motion-Control-Chip im Bereich Herstellung von Computern, elektronischen und optischen Erzeugnissen anhand von Versorgungsspannung bis Leistungsaufnahme eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Motion-Control-Chip wird durch die Baugruppe aus DSP-Kern / Mikrocontroller und PWM-Generator beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

Ein spezialisierter integrierter Schaltkreis zur Verwaltung und Ausführung von Bewegungsbefehlen für mechanische Systeme.

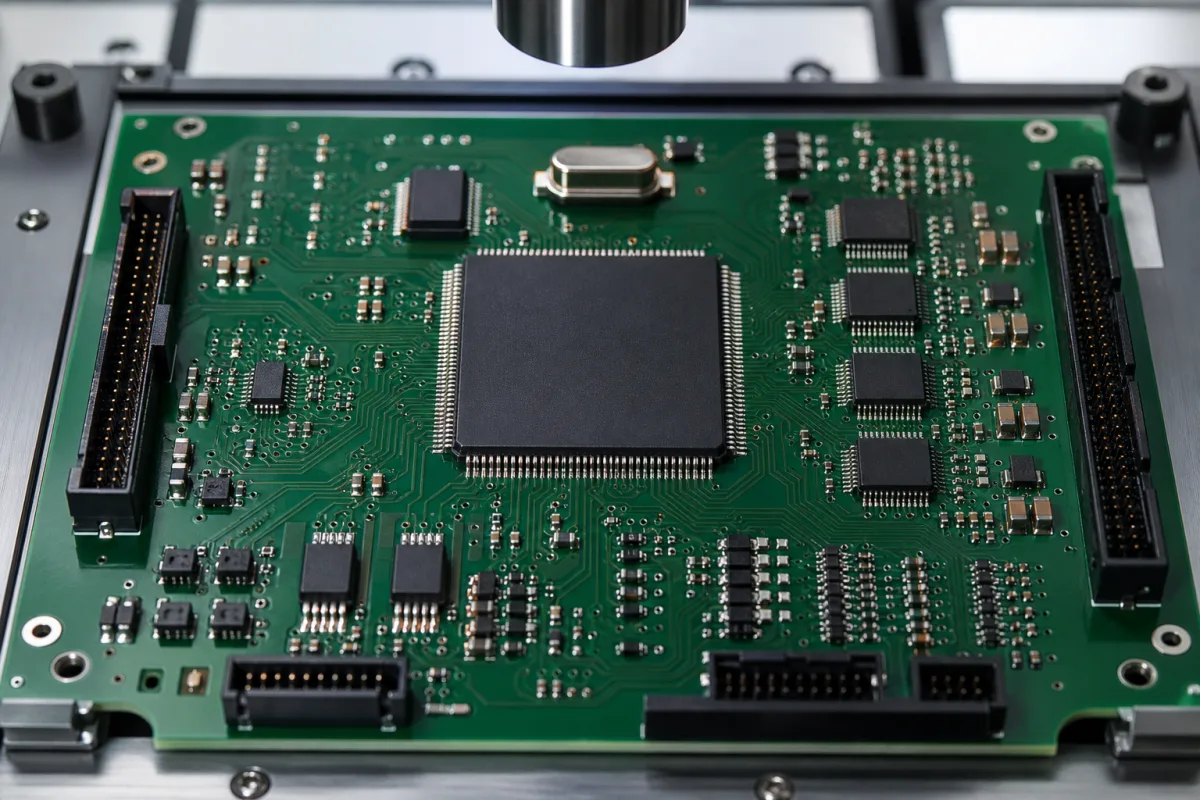
Motion-Control-Chip in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Technische Definition

Ein Motion-Control-Chip ist ein dedizierter Mikroprozessor oder ASIC (anwendungsspezifischer integrierter Schaltkreis), der in eine Hauptprozessorplatine eingebettet ist. Seine Hauptfunktion besteht darin, hochrangige Bewegungsbefehle (z. B. Position, Geschwindigkeit, Trajektorie) vom Hauptprozessor zu empfangen, komplexe Bewegungssteuerungsalgorithmen (wie PID-Regelung) auszuführen und präzise, niederpegelige Signale (typischerweise PWM oder Schritt/Richtung) zu erzeugen, um Aktuatoren wie Motoren, Servos oder Linearantriebe anzusteuern. Es entlastet den zentralen Prozessor von rechenintensiven Echtzeitsteuerungsaufgaben und gewährleistet präzise, stabile und reaktionsschnelle Bewegungen in Automatisierung, Robotik, CNC-Maschinen und anderen elektromechanischen Systemen. Der Chip arbeitet, indem er digitale Bewegungsbefehle über eine Kommunikationsschnittstelle (z. B. SPI, I²C, UART oder dedizierten Bus) empfängt. Seine interne Logik, die oft einen DSP-Kern oder dedizierte Hardware-Beschleuniger umfasst, verarbeitet diese Befehle mithilfe gespeicherter Steuerungsalgorithmen. Er liest kontinuierlich Rückmeldungen von Sensoren (z. B. Encoder, Resolver) über seine Eingangskanäle, berechnet den Fehler zwischen Soll- und Ist-Position/-Geschwindigkeit und passt seine Ausgangssignale in Echtzeit an, um diesen Fehler zu minimieren. Der endgültige Ausgang ist typischerweise eine Pulsfolge oder ein analoges Spannungssignal, das direkt die Leistungsstufe eines Motor-Treibers steuert. Typische Parameter umfassen Versorgungsspannung von 3,3–5 V, Leistungsaufnahme von 0,5–2 W, maximale Pulsausgangsfrequenz von 1–10 MHz, Anzahl der Achsen von 1 bis 8, Positionierauflösung von 0,001–0,1 mm, Interpolationsgenauigkeit von ±0,01 %, Betriebstemperaturbereich von -40 bis 85 °C, Lagertemperaturbereich von -55 bis 125 °C, ESD-Toleranz von ±2000 V (gemäß IEC 61000-4-2), Gehäusetypen QFP-48 bis QFP-100 und Gewicht von 1–5 g. Der Chip wird auf einem Silizium-Halbleiterwafer hergestellt. Diese Werte sind Referenzbereiche und müssen für das spezifische Modell und die Anwendung mit dem rechtlichen Hersteller oder Lieferanten verifiziert werden.

Funktionsprinzip

Der Chip arbeitet, indem er digitale Bewegungsbefehle über eine Kommunikationsschnittstelle (z. B. SPI, I²C, UART oder dedizierten Bus) empfängt. Seine interne Logik, die oft einen DSP-Kern oder dedizierte Hardware-Beschleuniger umfasst, verarbeitet diese Befehle mithilfe gespeicherter Steuerungsalgorithmen. Er liest kontinuierlich Rückmeldungen von Sensoren (z. B. Encoder, Resolver) über seine Eingangskanäle, berechnet den Fehler zwischen Soll- und Ist-Position/-Geschwindigkeit und passt seine Ausgangssignale in Echtzeit an, um diesen Fehler zu minimieren. Der endgültige Ausgang ist typischerweise eine Pulsfolge oder ein analoges Spannungssignal, das direkt die Leistungsstufe eines Motor-Treibers steuert.
Technische Parameter

Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Versorgungsspannung3.3–5 VBetriebsbereich für Kern und I/O
Leistungsaufnahme0.5–2 WAbhängig von Betriebsfrequenz und Last
Maximale Pulsfrequenz1–10 MHzBestimmt die maximale Motordrehzahl
Achsenzahl1–8Anzahl unabhängiger Bewegungskanäle
Positionierauflösung0.001–0.1 mmKleinste Schrittweite für Positionsbefehle
Interpolationsgenauigkeit±0.01 %Abweichung von der Idealbahn bei Mehrachsinterpolation
Betriebstemperatur-40–85 °CSperrschichttemperaturbereich
Lagertemperatur-55–125 °CNicht in Betrieb
ESD Festigkeit±2000 VHuman-Body-Modell (HBM)IEC 61000-4-2
GehäusetypQFP-48–QFP-100Oberflächenmontage, Raster 0,5 mm
Gewicht1–5 gAbhängig von der Gehäusegröße

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Hauptmaterialien

Silizium (Halbleiter-Wafer)

Komponenten / BOM

Components / BOM
  • DSP-Kern / Mikrocontroller
    Führt die Bewegungssteuerungsalgorithmen aus und verwaltet den Datenfluss.
    Material: Silizium
  • PWM-Generator
    Erzeugt pulsweitenmodulierte Signale zur Steuerung von Motorantriebs-Endstufen.
    Material: Silizium
  • Encoder-Schnittstellenschaltung
    Konditioniert und dekodiert Signale von Positionsrückführungsgebern.
    Material: Silizium
  • Kommunikations-PHY
    Physikalische Schicht-Schnittstelle für externe Kommunikationsprotokolle.
    Material: Silizium
  • Analoge Spannungsausgangsstufe
    Eine analoge Befehlsspannung anstelle einer Pulsfolge ausgeben, bei Antrieben, die ±10 V akzeptieren.
    Material: Silizium

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Elektrostatische Entladung (ESD) über 2000 V HBM Gate-Oxid-Durchschlag in PWM-Treibertransistoren Integrierte ESD-Schutzdioden mit 8 kV IEC 61000-4-2-Bewertung und Schutzringstrukturen
Takt-Jitter über 50 ps RMS vom Quarzoszillator Positionsfehlerakkumulation über 0,1° im Servoreglerkreis Phasenregelschleife (PLL) mit 0,1 ppm Stabilität und Jitter-Dämpfung unter 1 ps RMS

Technische Bewertung

Betriebsbereich
Betriebsbereich
3,3-5,0 V DC, -40 bis 125°C, 0-100 % relative Luftfeuchtigkeit (nicht kondensierend)
Belastungs- und Ausfallgrenzen
Spannung >5,5 V DC verursacht Gate-Oxid-Durchbruch, Temperatur >150°C initiiert Silizium-Übergangsdegradation, Luftfeuchtigkeit >85 % RH induziert elektrochemische Migration
Elektromigration bei Stromdichten >10^6 A/cm², thermische Ermüdung durch Temperaturwechsel bei ΔT>100°C, zeitabhängiger Dielektrikumsdurchbruch bei elektrischen Feldern >10 MV/cm
Fertigungskontext
Motion-Control-Chip wird innerhalb von Herstellung von Computern, elektronischen und optischen Erzeugnissen nach Material, Prozessfenster und Prüfanforderungen bewertet.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Eignung und Auslegungsdaten

Betriebsgrenzen
voltage:3,3 V bis 5 V DC
Betriebstemperatur:-40°C bis +85°C (Betrieb), -55°C bis +125°C (Lagerung)
clock frequency:Bis zu 100 MHz
operating current:10 mA bis 150 mA
Montage- und Anwendungskompatibilität
Industrie-ServomotorenSchrittmotorsystemePräzisions-Linearantriebe
Nicht geeignet: Hochspannungs-Umgebungen mit AC-Motoren ohne ausreichende Isolierung
Auslegungsdaten
  • Maximales Motordrehmoment (Nm)
  • Erforderliche Bewegungsauflösung (Schritte/Umdrehung oder Encoder-Auflösung)
  • Regelkreis-Aktualisierungsrate (kHz)

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Thermisches Durchgehen
Ursache: Unzureichende Wärmeableitung führt zu Überhitzung durch hohe Stromlasten oder schlechtes thermisches Management-Design.
Signalverschlechterung
Ursache: Elektromagnetische Störungen (EMI) oder Spannungsspitzen, die Steuersignale verfälschen, oft aufgrund unzureichender Abschirmung oder Stromversorgungsprobleme.
Wartungsindikatoren
  • Hörbares hohes Pfeifen oder Summen vom Chip oder nahegelegenen Komponenten
  • Visuelle Verfärbung oder Brandflecken auf der Chipoberfläche oder der Leiterplatte darum herum
Technische Hinweise
  • Aktive Kühlung mit Wärmeleitmaterialien implementieren und für ausreichende Luftzirkulation sorgen, um die Chiptemperatur unter 85°C zu halten
  • EMI-Abschirmung verwenden und Überspannungsschutzgeräte in Stromleitungen installieren, um elektrisches Rauschen und Spannungstransienten zu verhindern

Konformität und Fertigungsnormen

Referenznormen
ISO 13849-1: Sicherheit von Maschinen - Sicherheitsbezogene Teile von SteuerungssystemenIEC 61800-5-2: Drehzahlveränderbare elektrische Antriebssysteme - SicherheitsanforderungenEN 55011: Industrie-, wissenschaftliche und medizinische Geräte - Funkstörungseigenschaften - Grenzwerte und Messverfahren
Fertigungsgenauigkeit
  • Positionsgenauigkeit: +/-0,005 mm
  • Thermische Drift: <0,1 % des Endwerts über den Betriebstemperaturbereich
Qualitätsprüfung
  • Umweltbelastungstests (ESS) einschließlich Temperaturwechsel- und Vibrationstests
  • Signalintegritäts- und elektromagnetische Verträglichkeitsprüfung (EMV) gemäß IEC 61000-4-Reihe

Hersteller von Motion-Control-Chip

Herstellerprofile mit passender Produktionsfähigkeit in China.

Die Herstellerliste dient der Vorrecherche und Einordnung von Fertigungskapazitäten. Sie ist keine Zertifizierung, kein Ranking und keine Transaktionsgarantie.

Diese Seite teilen

Beispielhafte Bewertungskriterien aus Einkaufsprozessen

Keine Kundenbewertung und keine Echtzeitdaten. Die Werte zeigen typische Prüfkriterien in RFQ- und Lieferantenbewertungsprozessen.

Technische Dokumentation
4/5
Fertigungsfähigkeit
4/5
Prüfbarkeit
5/5
Lieferantentransparenz
3/5

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

LieferketteVerwandte Produkte und Komponenten

3D-Musterscanner

Eine Komponente, die dreidimensionale Oberflächenmuster und Texturen von Objekten in einem industriellen System erfasst.

Spezifikationen ansehen ->
Luftqualitätsmonitor

Ein elektronisches Gerät, das Konzentrationen verschiedener Luftschadstoffe und Umweltparameter misst und meldet.

Spezifikationen ansehen ->
Aluminium-Elektrolytkondensator

Aluminium-Elektrolytkondensatoren sind polarisierte Kondensatoren mit einer Aluminiumoxid-Dielektrikumsschicht, die eine hohe Kapazität pro Volumen für Netzteile und Energiespeicher bieten.

Spezifikationen ansehen ->
Antistatik-Gerät

Ein Gerät oder System, das entwickelt wurde, um den Aufbau statischer Elektrizität auf Oberflächen, Materialien oder Bauteilen zu verhindern, zu reduzieren oder zu beseitigen.

Spezifikationen ansehen ->

Häufige Fragen

Wofür wird ein Motion-Control-Chip verwendet?

Ein Motion-Control-Chip wird verwendet, um Bewegungsbefehle in mechanischen Systemen wie Automatisierung, Robotik und CNC-Maschinen zu verwalten und auszuführen. Er empfängt hochrangige Befehle von einem Hauptprozessor, führt Steuerungsalgorithmen aus und erzeugt präzise Signale zur Ansteuerung von Aktuatoren wie Motoren und Servos.

Welche Kommunikationsschnittstellen unterstützt ein Motion-Control-Chip typischerweise?

Typische Schnittstellen umfassen SPI, I²C, UART oder einen dedizierten Bus. Die spezifischen Schnittstellen hängen vom Chipmodell ab und müssen mit dem Hersteller bestätigt werden.

Welche Schlüsselparameter sind bei der Auswahl eines Motion-Control-Chips zu beachten?

Zu den Schlüsselparametern gehören Versorgungsspannung, Leistungsaufnahme, maximale Pulsausgangsfrequenz, Anzahl der Achsen, Positionierauflösung, Interpolationsgenauigkeit, Betriebstemperatur, Lagertemperatur, ESD-Toleranz, Gehäusetyp und Gewicht. Diese Werte sind Referenzbereiche und müssen für die spezifische Anwendung verifiziert werden.

Wie verarbeitet ein Motion-Control-Chip Rückmeldungen von Sensoren?

Der Chip liest Rückmeldungen von Sensoren wie Encodern oder Resolvern über seine Eingangskanäle. Er berechnet den Fehler zwischen Soll- und Ist-Position/-Geschwindigkeit und passt seine Ausgangssignale in Echtzeit an, um diesen Fehler zu minimieren, was eine präzise Bewegungssteuerung gewährleistet.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.09 · Herstellung von Computern, elektronischen und optischen Erzeugnissen

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.
Anfrage

Beschaffungsinformationen anfragenfür Motion-Control-Chip

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Was wir nicht zusichern
Eine Listung ist keine Empfehlung. Prüfen Sie jeden Lieferanten und jeden Wert vor der Bestellung selbst.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Fertigung für Motion-Control-Chip?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Motherboard/Backplane
Nächstes Produkt
Motor-Treiberschaltungen
AngebotChat