Strukturierte Fertigungsdaten · 2026

Roboter-Applikationsarm

Auf Basis strukturierter CNFX-Herstellerprofile wird Roboter-Applikationsarm im Bereich Herstellung von Computern, elektronischen und optischen Erzeugnissen anhand von Reichweite bis Nutzlast eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Roboter-Applikationsarm wird durch die Baugruppe aus Armstruktur und Servomotoren beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

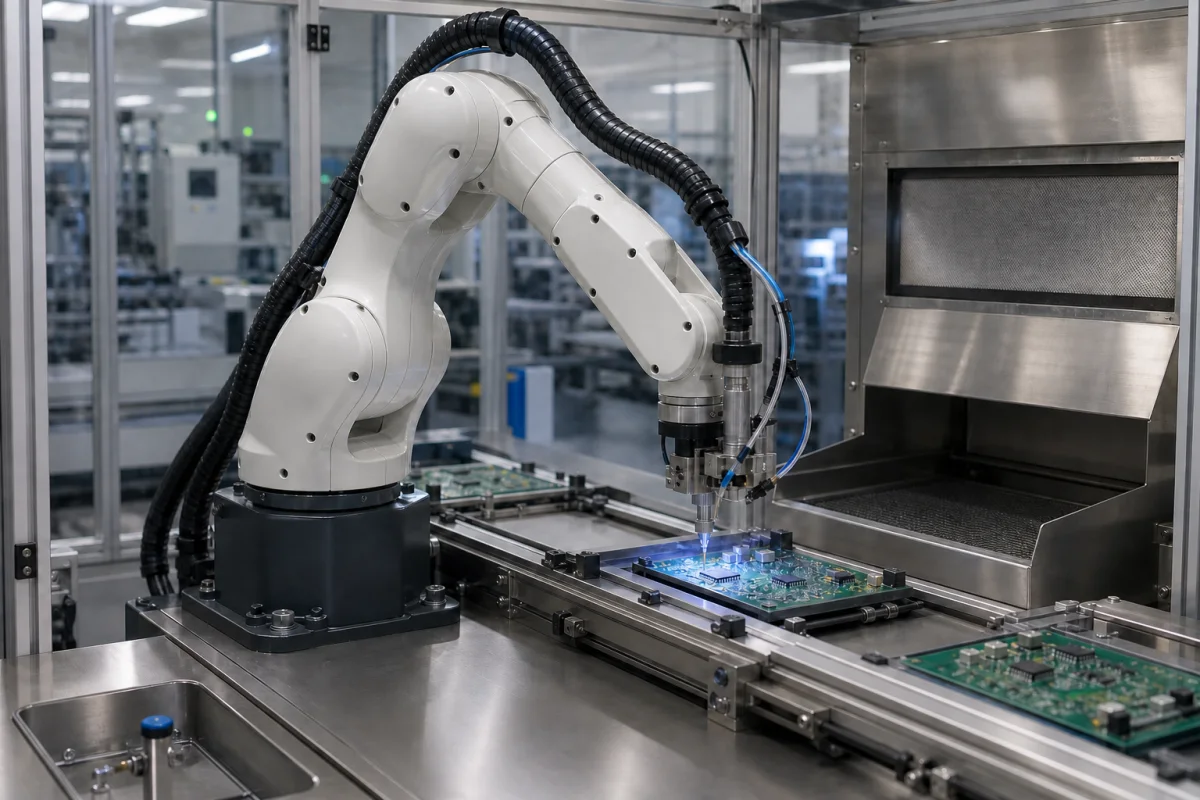
Eine Roboterarm-Komponente, die für präzises Auftragen von Schutzlacken in automatisierten Fertigungssystemen entwickelt wurde.

Roboter-Applikationsarm in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Technische Definition

Der Roboter-Applikationsarm ist eine kritische Komponente im automatisierten System zum Auftragen von Schutzlacken. Er führt präzise, programmierbare Bewegungen aus, um Schutzlacke auf elektronische Bauteile und Leiterplatten aufzutragen. Er integriert sich mit Lackierdüsen und Steuerungssystemen, um eine gleichmäßige, wiederholbare Applikation gemäß spezifischen Fertigungsanforderungen zu gewährleisten. Der Arm besteht aus Materialien wie Aluminiumlegierung, Edelstahl und technischen Kunststoffen, die eine Balance aus Festigkeit, Haltbarkeit und Gewicht bieten. Die Reichweite beträgt 600 bis 1200 mm und bestimmt den Arbeitsbereich, während die Nutzlast 3 bis 10 kg bei voller Geschwindigkeit beträgt. Die Wiederholgenauigkeit beträgt ±0,05 mm nach ISO 9283, entscheidend für die Gleichmäßigkeit der Beschichtung. Der Arm verfügt über sechs Achsen für komplexe Pfade, mit einer maximalen Geschwindigkeit von 2,0 bis 4,5 m/s, die die Zykluszeit beeinflusst. Die Betriebstemperatur liegt bei 0 bis 45 °C, und die Schutzart reicht von IP54 bis IP65 nach IEC 60529, wobei IP65 für Abspritzen geeignet ist. Die Versorgungsspannung beträgt 200 bis 480 V AC (3-Phasen, ±10%) nach IEC 60038, und die Leistungsaufnahme beträgt 1,5 bis 4,0 kW bei Nennlast. Der Arm wiegt 50 bis 150 kg, was die Montage beeinflusst, und verwendet einen Montageflansch nach ISO 9409-1-50-4-M6. Der Betriebsdruck beträgt 1,0 bis 1,6 MPa. Diese Spezifikationen sind Referenzbereiche; bestätigen Sie modellspezifische Werte mit dem Hersteller. Der Arm arbeitet über Servomotoren und Präzisionsaktoren, die von einer speicherprogrammierbaren Steuerung (SPS) oder Robotersteuerung gesteuert werden. Er folgt vorprogrammierten Pfaden und Koordinaten, um die Applikationsdüse an genauen Positionen zu positionieren und Geschwindigkeit, Druck und Bewegungsmuster basierend auf den Beschichtungsanforderungen und der Bauteilgeometrie anzupassen. Diese Komponente ist entscheidend für eine konsistente Beschichtungsdicke und -abdeckung in der Elektronikfertigung.

Funktionsprinzip

Der Arm arbeitet über Servomotoren und Präzisionsaktoren, die von einer speicherprogrammierbaren Steuerung (SPS) oder Robotersteuerung gesteuert werden. Er folgt vorprogrammierten Pfaden und Koordinaten, um die Applikationsdüse an genauen Positionen zu positionieren und Geschwindigkeit, Druck und Bewegungsmuster basierend auf den Beschichtungsanforderungen und der Bauteilgeometrie anzupassen. Die Sechs-Achsen-Konstruktion ermöglicht komplexe Trajektorien, während das Steuerungssystem eine wiederholbare Bewegung innerhalb von ±0,05 mm gewährleistet. Der Endeffektor des Arms koppelt über einen standardisierten Montageflansch an Lackierdüsen, und die Betriebsparameter werden gemäß dem spezifischen Beschichtungsmaterial und der Leiterplattenlayout eingestellt. Die Schutzart und der Betriebstemperaturbereich definieren die Eignung für verschiedene Produktionsumgebungen, und die Versorgungsspannung und Leistungsaufnahme müssen mit der elektrischen Infrastruktur der Einrichtung übereinstimmen.
Technische Parameter

Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Reichweite600–1200 mmDetermines working envelope
Nutzlast3–10 kgMax weight at full speed
Wiederholgenauigkeit±0.05 mmCritical for coating uniformityISO 9283
Achsenzahl66-axis for complex paths
Maximale Geschwindigkeit2.0–4.5 m/sBeeinflusst die Taktzeit
Betriebstemperatur0–45 °COutside range may affect seals
SchutzartIP54–IP65IP65 for washdownIEC 60529
Versorgungsspannung200–480 V AC3-phase, ±10%IEC 60038
Leistungsaufnahme1.5–4.0 kWBei Nennlast
Gewicht50–150 kgAffects mounting
MontageflanschISO 9409-1-50-4-M6Standard interfaceISO 9409-1

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Hauptmaterialien

Aluminiumlegierung Edelstahl Technische Kunststoffe

Komponenten / BOM

Components / BOM
  • Armstruktur
    Bietet mechanisches Gerüst und Halterung für alle Komponenten
    Material: Aluminiumlegierung
  • Servomotoren
    Bereitstellung präziser Rotationsbewegungen an jedem Gelenk
    Material: Stahl und Kupfer
  • Endeffektorhalterung
    Schnittstelle zur Befestigung von Beschichtungsapplikationsdüsen
    Material: Edelstahl
  • Kabelmanagementsystem
    Führt und schützt elektrische und pneumatische Leitungen
    Material: Technische Kunststoffe

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Lösungsmittelverdunstung an der Düsenspitze aufgrund von Stillstandszeit >30 Minuten Partielle Polymerisation verursacht inkonsistente Beschichtungsdicke (0,02-0,08 mm vs. erforderlich 0,05±0,005 mm) Integriertes Lösungsmittel-Spülsystem mit 99,9 % Isopropylalkohol-Spülung alle 15 Minuten Stillstandszeit
Encoder-Rückkopplungsverlust durch EMV-Störung über 85 dBμV/m bei 100-500 MHz Positionsdrift akkumuliert mit 0,001 mm/s während 10-sekündigem Kommunikationsverlust Geschirmte verdrillte Paarkabel mit Ferritkernen und Differenzsignalisierung bei 5 V Logikpegeln

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,1-0,5 bar Beschichtungsdruck, 0,01-0,05 mm/s Applikationsgeschwindigkeit, ±0,005 mm Positioniergenauigkeit
Belastungs- und Ausfallgrenzen
Beschichtungsdruck über 0,8 bar verursacht Düsenverstopfung, Positionsfehler >0,02 mm führt zu Beschichtungsfehlern, Dauerbetrieb >8 Stunden bei 60°C verschlechtert die Dichtungsintegrität
Nicht-Newtonsche Fluid-Scherverdünnung bei >0,8 bar verursacht Partikelagglomeration und Düsenverstopfung; thermische Ausdehnungsdifferenz zwischen Aluminiumarm (α=23,1×10⁻⁶/K) und Edelstahldüse (α=17,3×10⁻⁶/K) erzeugt >50 MPa Spannung bei ΔT>40°C
Fertigungskontext
Roboter-Applikationsarm wird innerhalb von Herstellung von Computern, elektronischen und optischen Erzeugnissen nach Material, Prozessfenster und Prüfanforderungen bewertet.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:Bis zu 0,5 MPa (5 bar) Systemdruck
Durchflussrate:0,1 bis 10 ml/min (Beschichtungsdispense)
Betriebstemperatur:0°C bis +45°C
Montage- und Anwendungskompatibilität
Acryl-KonformbeschichtungenSilikonbasierte VergussmassenUV-härtbare Klebstoffe
Nicht geeignet: Abrasive Suspensionen mit >40 % harten Partikeln (z.B. Keramiksuspensionen)
Auslegungsdaten
  • Erforderliche Beschichtungsauflösung (mm/Bauteilgröße)
  • Produktionslinien-Geschwindigkeit (Einheiten/Stunde)
  • Viskositätsbereich der Beschichtungsmaterialien (cP)

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Gelenkspiel und Fehlausrichtung
Ursache: Verschleiß in Harmonischen Antrieben oder Getriebekomponenten aufgrund zyklischer Belastung, unsachgemäßer Schmierung oder Kontaminationseintritt, der zu Positionsungenauigkeit und Vibration führt
Motor-Encoder-Ausfall
Ursache: Elektromagnetische Störbeeinflussung, thermische Belastung durch kontinuierlichen Hochdrehmomentbetrieb oder physikalische Beschädigung der Encoder-Scheibe/des Sensors durch Partikelkontamination
Wartungsindikatoren
  • Hörbare Schleif- oder Klickgeräusche während der Achsbewegung, die auf Getriebeverschleiß oder Lagerausfall hinweisen
  • Sichtbare Positionsdrift oder 'Suchverhalten' während statischer Haltephasen, das auf Encoder-Rückkopplungsprobleme hindeutet
Technische Hinweise
  • Implementierung prädiktiver Wartung mittels Schwingungsanalyse an Getrieben und Drehmomentüberwachung an Servomotoren, um Degradation vor katastrophalem Ausfall zu erkennen
  • Etablierung kontrollierter Umgebungsprotokolle einschließlich Temperaturstabilisierung, Partikelfiltration und regelmäßiger Kalibrierung von Absolutpositionierungssystemen

Konformität und Fertigungsnormen

Referenznormen
ISO 10218-1:2011 - Roboter und Robotikgeräte - Sicherheitsanforderungen für IndustrieroboterANSI/RIA R15.06 - Industrieroboter und Robotersysteme - SicherheitsanforderungenCE-Kennzeichnung - Konformität mit EU-Maschinenrichtlinie 2006/42/EG
Fertigungsgenauigkeit
  • Positionierwiederholgenauigkeit: +/-0,02 mm
  • Gelenkspiel: <0,01 Grad
Qualitätsprüfung
  • Koordinatenmessmaschine (KMM)-Verifizierung
  • Dynamische Leistungsprüfung (Geschwindigkeits-/Beschleunigungsgenauigkeit)

Hersteller von Roboter-Applikationsarm

Herstellerprofile mit passender Produktionsfähigkeit in China.

Die Herstellerliste dient der Vorrecherche und Einordnung von Fertigungskapazitäten. Sie ist keine Zertifizierung, kein Ranking und keine Transaktionsgarantie.

Diese Seite teilen

Beispielhafte Bewertungskriterien aus Einkaufsprozessen

Keine Kundenbewertung und keine Echtzeitdaten. Die Werte zeigen typische Prüfkriterien in RFQ- und Lieferantenbewertungsprozessen.

Technische Dokumentation
4/5
Fertigungsfähigkeit
4/5
Prüfbarkeit
5/5
Lieferantentransparenz
3/5

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

LieferketteVerwandte Produkte und Komponenten

Aluminium-Elektrolytkondensator

Aluminium-Elektrolytkondensatoren sind polarisierte Kondensatoren mit einer Aluminiumoxid-Dielektrikumsschicht, die eine hohe Kapazität pro Volumen für Netzteile und Energiespeicher bieten.

Spezifikationen ansehen ->
Antistatik-Gerät

Ein Gerät oder System, das entwickelt wurde, um den Aufbau statischer Elektrizität auf Oberflächen, Materialien oder Bauteilen zu verhindern, zu reduzieren oder zu beseitigen.

Spezifikationen ansehen ->
Asset-Tracking-Gerät

Ein elektronisches Gerät, das Ortungstechnologien nutzt, um Position, Status und Bewegung physischer Assets in Echtzeit zu überwachen und aufzuzeichnen.

Spezifikationen ansehen ->
Audioverstärker

Elektronische Geräte, die die Leistung von Audiosignalen erhöhen, um Lautsprecher oder andere Ausgangswandler anzutreiben.

Spezifikationen ansehen ->

Häufige Fragen

Was ist der Reichweitenbereich des Roboter-Applikationsarms?

Die Reichweite beträgt 600 bis 1200 mm, was den Arbeitsbereich bestimmt. Dieser Bereich ist eine Referenz; die tatsächliche Reichweite für ein bestimmtes Modell sollte mit dem Hersteller bestätigt werden.

Welche Wiederholgenauigkeit ist zu erwarten?

Die Wiederholgenauigkeit beträgt ±0,05 mm nach ISO 9283, was für die Gleichmäßigkeit der Beschichtung entscheidend ist. Dieser Wert ist eine Referenz und kann je nach Modell variieren; verifizieren Sie mit dem Lieferanten.

Was sind die elektrischen Anforderungen?

Die Versorgungsspannung beträgt 200-480 V AC (3-Phasen, ±10%) nach IEC 60038, und die Leistungsaufnahme beträgt 1,5-4,0 kW bei Nennlast. Dies sind Referenzbereiche; prüfen Sie das Typenschild für genaue Werte.

Welche Schutzarten sind verfügbar?

Die Schutzart reicht von IP54 bis IP65 nach IEC 60529. IP65 ist für Abspritzen geeignet. Bestätigen Sie die spezifische Schutzart für Ihr Modell.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.09 · Herstellung von Computern, elektronischen und optischen Erzeugnissen

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.
Anfrage

Beschaffungsinformationen anfragenfür Roboter-Applikationsarm

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Was wir nicht zusichern
Eine Listung ist keine Empfehlung. Prüfen Sie jeden Lieferanten und jeden Wert vor der Bestellung selbst.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Fertigung für Roboter-Applikationsarm?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Rigid-Flex-Leiterplatte
Nächstes Produkt
Roboter-Schweißeinheit
AngebotChat