Strukturierte Fertigungsdaten · 2026

Aktuator/Motor

Auf Basis strukturierter CNFX-Herstellerprofile wird Aktuator/Motor im Bereich Maschinen- und Anlagenbau anhand von Nennspannung bis Nennstrom eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Aktuator/Motor wird durch die Baugruppe aus Rotor und Stator beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

Ein mechanisches oder elektromechanisches Gerät, das Energie in Bewegung umwandelt, um den Scanmechanismus anzutreiben.
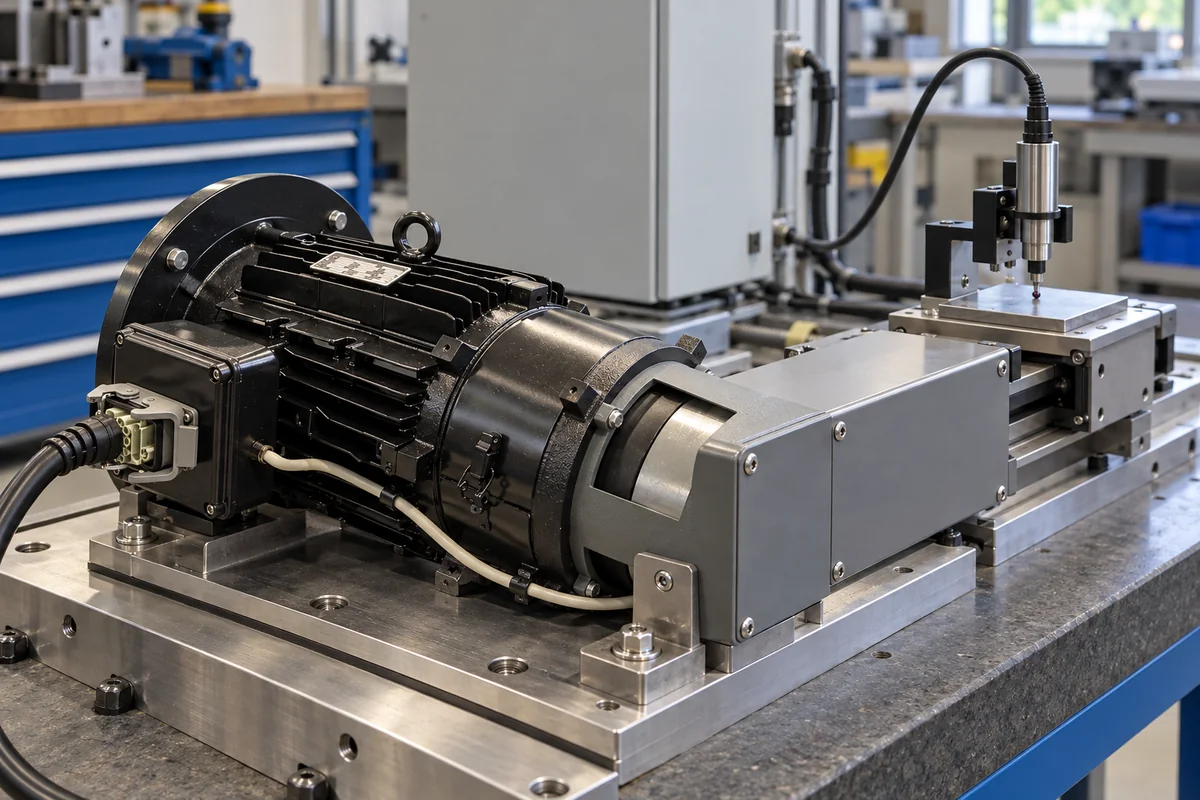
Aktuator/Motor in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Produktspezifikationen

Technische Details und Fertigungskontext für Aktuator/Motor

Technische Definition

Innerhalb eines Scanmechanismus liefert der Aktuator/Motor die präzise rotatorische oder lineare Bewegung, die erforderlich ist, um Scan-Komponenten wie Spiegel, Sensoren oder Sonden zu bewegen. Er ermöglicht kontrollierte Positionierung und Bewegung, die für die genaue Datenerfassung über den Scanbereich unerlässlich sind. Das Gerät ist eine Komponente in der Maschinen- und Anlagenbauindustrie und wird typischerweise in Scansysteme integriert, bei denen kontrollierte Bewegung entscheidend ist. Es wandelt elektrische Energie (bei Elektromotoren) oder andere Energieformen (pneumatisch, hydraulisch) durch elektromagnetische Induktion, piezoelektrische Effekte oder Fluiddruck in mechanische Bewegung um und liefert Drehmoment oder Kraft, um die Scan-Baugruppe anzutreiben. Der Aktuator/Motor ist mit einer Nennspannung von 24 V DC (±10 %) erhältlich, andere Spannungen auf Anfrage. Der Nennstrom beträgt 0,5–2,0 A bei Nennlast. Das Abtriebsdrehmoment hängt vom Übersetzungsverhältnis ab und liegt zwischen 5 und 50 N·m. Die Drehzahl bei Nennspannung und -last beträgt 10–100 U/min. Die Positioniergenauigkeit mit Encoder-Feedback beträgt ±0,05 mm. Die Betriebstemperatur beträgt -40 bis 85 °C (nicht kondensierend). Die Schutzart ist IP54–IP65 nach IEC 60529, höhere auf Anfrage. Die Isolierstoffklasse ist F nach IEC 60085, Klasse H optional. Der Geräuschpegel beträgt ≤65 dB(A) in 1 m Entfernung nach ISO 3744. Das Gewicht hängt von der Konfiguration ab und liegt zwischen 2 und 8 kg. Zu den Materialien gehören Kupferwicklungen, Stahlbleche, Permanentmagnete und Aluminiumgehäuse. Diese Werte sind Referenzbereiche und müssen für das spezifische Modell und die Anwendung mit dem Hersteller oder Lieferanten verifiziert werden. Der Aktuator/Motor ist eine Komponente, kein eigenständiges Produkt, und seine Leistung wird durch die Integration in den Scanmechanismus beeinflusst. Bei der Auswahl sind das erforderliche Drehmoment, die Drehzahl, die Positioniergenauigkeit und die Umgebungsbedingungen zu berücksichtigen. Zu den Schnittstellen gehören elektrische Anschlüsse für Strom und Feedback (z. B. Encoder) sowie mechanische Befestigung. Verifizierungsfragen sollten die Kompatibilität mit der Steuerelektronik des Scansystems, die Lastcharakteristik und den Arbeitszyklus betreffen. Wartungssignale umfassen ungewöhnliche Geräusche, Vibrationen oder Temperaturanstieg, die auf Verschleiß oder elektrische Probleme hinweisen können. Fehlergrenzen umfassen das Überschreiten von Nennspannung, -strom oder -temperatur, was zu Isolationsdurchschlag oder mechanischer Beschädigung führen kann.

Funktionsprinzip

Der Aktuator/Motor wandelt elektrische Energie (oder andere Formen wie pneumatisch oder hydraulisch) in mechanische Bewegung um. Bei Elektromotoren erzeugt elektromagnetische Induktion zwischen Statorwicklungen und Rotor ein Drehmoment. Piezoelektrische Aktuatoren nutzen den piezoelektrischen Effekt, um präzise kleine Verschiebungen zu erzeugen. Hydraulische oder pneumatische Aktuatoren nutzen Fluiddruck, um lineare oder rotatorische Kraft zu erzeugen. Die resultierende Bewegung treibt die Scan-Baugruppe an und ermöglicht kontrollierte Positionierung.

Hauptmaterialien

Kupferwicklungen, Stahlblechpakete, Permanentmagnete, Aluminiumgehäuse
Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Nennspannung24 ±10% V DCOther voltages available on request
Nennstrom0.5–2.0 AAt rated load
Abgabedrehmoment5–50 N·mDepends on gear ratio
Drehzahl10–100 rpmAt rated voltage and load
Positioniergenauigkeit±0.05 mmWith encoder feedback
Betriebstemperatur-40–85 °CNon-condensing
SchutzartIP54–IP65Higher on requestIEC 60529
IsolierstoffklasseFClass H optionalIEC 60085
Geräuschpegel≤65 dB(A)At 1 m distanceISO 3744
Gewicht2–8 kgDepends on configuration

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Komponenten / BOM
  • Rotor
    Rotierendes Bauteil, das durch elektromagnetische Wechselwirkung Drehmoment erzeugt
    Material: Stahlblechpaket mit Kupferwicklungen
  • Stator
    Stationärer Teil, der ein Magnetfeld zur Antrieb des Rotors erzeugt
    Material: Stahlblechpaket mit Kupferwicklungen
  • Lager
    Unterstützt die Rotorwelle und reduziert Reibung während der Drehung
    Material: Stahl oder Keramik
  • Piezoaktoren
    Erzeugen präzise kleine Verschiebungen durch den piezoelektrischen Effekt statt durch elektromagnetisches Drehmoment.

Anwendung und Auswahl

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:0 bis 10 bar (Überdruck)
Weitere Spezifikationen:Maximaler Volumenstrom: 100 L/min, maximale Feststoffkonzentration der Suspension: 20 Gew.-%
Betriebstemperatur:-40 °C bis +150 °C
Montage- und Anwendungskompatibilität
Wasserbasierte MedienHydrauliköle (ISO VG 32-68)Nicht abrasive chemische Lösungen
Nicht geeignet: Stark abrasive Suspensionen mit über 20 % Feststoffanteil oder korrosive Säuren
Auslegungsdaten
  • Erforderliches Drehmoment (Nm)
  • Betriebsdrehzahl (min⁻¹)
  • Massenträgheitsmoment der Last (kg·m²)
Ergänzende technische Angaben

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,5-3,0 N·m Dauermoment, 0-6000 min⁻¹ Drehzahl, 12-48 VDC Eingangsspannung
Belastungs- und Ausfallgrenzen
Thermisches Versagen bei 155 °C Wicklungstemperatur (Isolierstoffklasse F), mechanisches Versagen bei 4,5 N·m Spitzenmoment (150 % des Bemessungswerts), elektrisches Versagen bei 60 VDC (125 % der Bemessungsspannung)
Durchschlag der Isolation der Kupferwicklung durch thermische Alterung nach dem Arrhenius-Gesetz (Verdopplung der Alterungsrate je 10 °C oberhalb von 155 °C), Entmagnetisierung der Permanentmagnete bei 180 °C Curie-Temperatur, Lagerermüdung nach 10^7 Lastwechseln bei 3,0 N·m
Fertigungskontext
Aktuator/Motor wird innerhalb von Maschinen- und Anlagenbau nach Material, Prozessfenster und Prüfanforderungen bewertet.

Risiken, Wartung und Normen

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Lagerverschleiß bzw. Lagerschaden
Ursache: Unzureichende Schmierung, eindringende Verunreinigungen, Fluchtungsfehler oder Überlastung führen zu erhöhter Reibung, Überhitzung und schließlich zum Fressen oder Totalausfall.
Durchschlag der Wicklungsisolation
Ursache: Thermische Alterung durch Überhitzung, Spannungsspitzen, Feuchteeintrag oder chemische Verunreinigung beeinträchtigen die elektrische Isolation und führen zu Kurz- oder Erdschlüssen.
Wartungsindikatoren
  • Ungewöhnliche Geräusche (Schleifen, Kreischen oder Brummen) als Hinweis auf Lagerverschleiß, Fluchtungsfehler oder elektrische Probleme.
  • Übermäßige Schwingungen oder Überhitzung, per Thermografie oder Berührung festgestellt, als Hinweis auf mechanische Unwucht, Schmierungsversagen oder elektrische Überlast.
Technische Hinweise
  • Ein vorausschauendes Schmierprogramm mit den vom Hersteller vorgegebenen Schmierstoffen und Intervallen umsetzen, ergänzt um Maßnahmen zur Schmutzabwehr wie dichte Gehäuse oder Trockenmittelfilter.
  • Zustandsüberwachung einführen (Schwingungsanalyse, Thermografie, Analyse der Motorstromsignatur), um Schädigungen früh zu erkennen und Wartungen vor dem Totalausfall einzuplanen.

Konformität und Fertigungsnormen

Referenznormen
ISO 1940-1:2003 (Anforderungen an die Auswuchtgüte von Rotoren)ANSI/ASME B5.48-1977 (Kugelgewindetriebe)DIN 5480-1:2006 (Zahnwellenverbindungen mit Evolventenflanken)
Fertigungsgenauigkeit
  • Rundlauf der Welle: +/-0,01 mm
  • Ebenheit der Montagefläche: 0,05 mm
Qualitätsprüfung
  • Schwingungsanalyse (ISO 10816)
  • Isolationswiderstandsprüfung (IEC 60034-1)
Fehleranalyse

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Resonanz der PWM-Schaltfrequenz bei 20 kHz mit der Eigenfrequenz aus Motorinduktivität und -kapazität → Verstärkung der Oberschwingungsströme verursacht 40 % Überschwingen über die Nennspannung von 48 VDC hinaus → Aktive Dämpfungsregelung mit 50 µs Ansprechzeit und Frequenzvermeidung über eine Phasenregelschleife
Rastmomentschwankung von 0,15 N·m durch die Anordnung mit 12 Nuten und 10 Polen → Akkumulierter Positionsfehler über die Encoder-Auflösung von ±0,5° hinaus bei Scangeschwindigkeiten unter 100 min⁻¹ → Einsatz eines 17-Bit-Absolutwertgebers mit 0,0027° Auflösung und Vorsteuerkompensation über ein Fourierreihenmodell des Rastmoments

Beschaffungscheckliste

Keine Kundenbewertung und keine Echtzeitdaten. Prüfen Sie diese Unterlagen vor einer Bestellung.

Technische Dokumentation
Aktuelle Zeichnungen, Revisionsstand und Spezifikationsblatt anfordern.
Fertigungsfähigkeit
Anlagen, Prozessgrenzen und nachvollziehbare Fertigungsbelege prüfen.
Prüfbarkeit
Prüfmethoden, Messmittel und rückverfolgbare Prüfberichte bestätigen.
Lieferantentransparenz
Rechtsträger, Standort, Zertifikatsumfang und direkte Kontakte prüfen.

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

Hersteller von Aktuator/Motor

2 Unternehmen führen dieses Produkt in ihrem eigenen Sortiment. Die Unternehmensangaben stammen von der jeweils eigenen Website; jede Karte nennt die Grundlage der Zuordnung.

Jiangsu Gerdon Automation Group Co., Ltd.
Zhangjiagang · CN
Fertigt außerdem: Linear Motor、Lift Actuator
Laut Produktseite der eigenen Website · Profil von CNFX aus öffentlichen Quellen zusammengestellt
Bezeichnung auf der Website: “Actuator Motor”
Quellseite ansehen ↗ gerdongroup.com · geprüft am 2026-09-15
Suzhou JiuJun Intelligent Equipment Co., Ltd.
· CN
Fertigt außerdem: Linear Motor、Precision CNC Machining Center、Linear Guideways und 7 weitere
Laut Produktseite der eigenen Website · Profil von CNFX aus öffentlichen Quellen zusammengestellt
Bezeichnung auf der Website: “Linear Actuator Motor”
Quellseite ansehen ↗ tparobot.com · geprüft am 2026-08-22

Vergleichen Sie Produktumfang und Quellenangaben. Nennen Sie bei Ihrer Anfrage Spezifikationen, Menge und Liefertermin.

Anfrage

Beschaffungsinformationen anfragenfür Aktuator/Motor

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Angaben für Ihre Anfrage
Nennen Sie Produktspezifikationen, Menge, Lieferort und gewünschten Termin.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Häufige Fragen

Was ist die typische Anwendung dieses Aktuators/Motors?

Er wird in Scanmechanismen verwendet, um Komponenten wie Spiegel, Sensoren oder Sonden präzise zu bewegen und so eine genaue Datenerfassung über den Scanbereich zu ermöglichen.

Was sind die wichtigsten elektrischen Spezifikationen?

Die Nennspannung beträgt 24 V DC (±10 %), der Nennstrom 0,5–2,0 A bei Nennlast. Andere Spannungen sind auf Anfrage erhältlich. Dies sind Referenzwerte; bestätigen Sie sie mit dem Hersteller für Ihr Modell.

Unter welchen Umgebungsbedingungen kann es betrieben werden?

Die Betriebstemperatur beträgt -40 bis 85 °C (nicht kondensierend). Die Schutzart ist IP54–IP65 nach IEC 60529, höhere auf Anfrage. Verifizieren Sie die Eignung für Ihre Umgebung.

Wie wird die Positioniergenauigkeit erreicht?

Mit Encoder-Feedback beträgt die Positioniergenauigkeit ±0,05 mm. Der Encoder ermöglicht eine Regelung mit geschlossenem Regelkreis und gewährleistet präzise Bewegung. Bestätigen Sie die Encoder-Schnittstelle und Kompatibilität mit Ihrem System.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.11 · Maschinen- und Anlagenbau

Zugehörige Ausrüstung

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Industrielles Ökosystem und Lieferkette

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.

Fertigung für Aktuator/Motor?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Aktuator/Hebel
Nächstes Produkt
Aktuator/Welle
AngebotChat