Strukturierte Fertigungsdaten · 2026

Mehrachsiger Roboter-Montagearm

Auf Basis strukturierter CNFX-Herstellerprofile wird Mehrachsiger Roboter-Montagearm im Bereich Herstellung von Computern, elektronischen und optischen Erzeugnissen anhand von Nutzlast bis Reichweite eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Mehrachsiger Roboter-Montagearm wird durch die Baugruppe aus Endeffektor und Armgelenke beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

Ein Präzisions-Roboter-Manipulator zur Montage und Positionierung von Komponenten in automatisierten Fertigungssystemen.
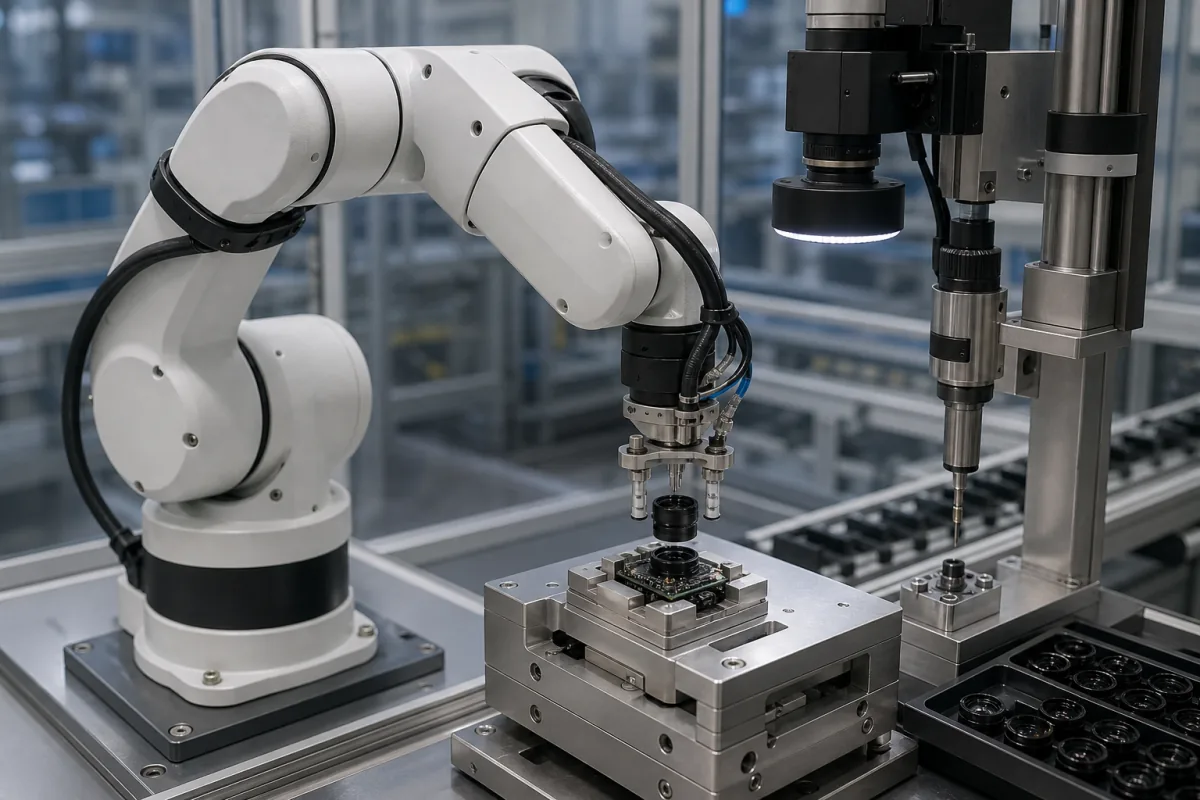
Mehrachsiger Roboter-Montagearm in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Technische Definition

Der mehrachsige Roboter-Montagearm ist ein Komponentenprodukt für den Einsatz in automatisierten Fertigungssystemen, insbesondere bei der Montage und Kalibrierung von Kameramodulen. Er ist ein kritisches Teil des integrierten Systems zur Montage und Kalibrierung von Multi-Sensor-Kameramodulen und verantwortlich für die präzise Handhabung, Positionierung und Montage empfindlicher Komponenten wie Linsen, Sensoren und Gehäuse. Der Arm arbeitet durch koordinierte Servo- oder Schrittmotorsteuerung über mehrere Gelenke (Achsen) und führt programmierte Trajektorien aus, um Teile mit hoher Wiederholgenauigkeit aufzunehmen, zu platzieren und zu manipulieren. Seine Bewegungen sind mit System-Sensoren und Steuerungen synchronisiert, um eine genaue Montageausrichtung zu gewährleisten.

Typische Spezifikationen umfassen eine Nutzlast von 5–20 kg (ISO 9283), eine Reichweite von 800–1500 mm und eine Wiederholgenauigkeit von ±0,05 mm (ISO 9283). Der Arm ist standardmäßig mit 6 Achsen erhältlich, optional mit 7 Achsen für komplexe Pfade. Die maximale Geschwindigkeit liegt zwischen 2–6 m/s, die Stromversorgung bei 200–240 V AC (IEC 60038) und der Stromverbrauch bei 1,5–3,5 kW. Die Betriebstemperatur beträgt 0–45 °C (IEC 60068-2-1/2), die Schutzart IP54–IP65 (IEC 60529). Der Arm wiegt 150–350 kg (nur Arm, ohne Steuerung und Kabel) und kann auf dem Boden, an der Decke oder an der Wand montiert werden. Zu den Controller-Schnittstellen gehören Ethernet, EtherCAT und PROFINET (IEC 61158). Verwendete Materialien sind Aluminiumlegierung, Edelstahl und technische Kunststoffe.

Diese Werte sind Referenzbereiche und müssen mit dem Hersteller oder Lieferanten für das jeweilige Modell und die Anwendung verifiziert werden. Die aufgeführten Normen dienen nur als Beschaffungs- und Verifikationsreferenz und implizieren keine Zertifizierung oder Konformität eines bestimmten Produkts.

Funktionsprinzip

Der Arm verwendet koordinierte Servo- oder Schrittmotoren an jedem Gelenk, um eine mehrachsige Bewegung zu erreichen. Eine Steuerung führt programmierte Trajektorien aus und sendet Positionsbefehle an jeden Motor. Encoder liefern Feedback für eine geschlossene Regelung und gewährleisten präzise Positionierung. Der Endeffektor (z. B. Greifer) ist für spezifische Aufgaben werkzeugiert. Die Synchronisation mit externen Sensoren und SPS ermöglicht adaptive Montagesequenzen. Das System arbeitet innerhalb definierter Last-, Geschwindigkeits- und Temperaturgrenzen, um Genauigkeit und Sicherheit zu erhalten.

Technische Parameter

Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Nutzlast5–20 kgMaximum load at full speed; higher loads reduce speed and accuracy.ISO 9283
Reichweite800–1500 mmMaximum horizontal reach from base center to wrist flange.
Achsenzahl66-axis for full spatial positioning; 7-axis available for complex paths.
Wiederholgenauigkeit±0.05 mmAt rated payload and speed; lower for high-precision assembly.ISO 9283
Maximale Geschwindigkeit2–6 m/sLinear speed of TCP; varies with payload and axis configuration.
Stromversorgung200–240 V ACSingle-phase or three-phase; frequency 50/60 Hz.IEC 60038
Leistungsaufnahme1.5–3.5 kWAverage during operation; peak may be higher.
Betriebstemperatur0–45 °CBelow 0°C may require preheating; above 45°C derating applies.IEC 60068-2-1/2
SchutzartIP54–IP65IP54 for standard; IP65 for dust-tight and water-jet protection.IEC 60529
Gewicht150–350 kgRobot arm only; controller and cables excluded.
MontagepositionFloor, ceiling, wallAllows flexible integration into production lines.
SteuerungsschnittstelleEthernet, EtherCAT, PROFINETFor integration with PLC and factory networks.IEC 61158

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Hauptmaterialien

Aluminiumlegierung Edelstahl Technische Kunststoffe

Komponenten / BOM

Components / BOM
  • Endeffektor
    Spezialwerkzeug (z.B. Greifer, Saugnapf) zur Handhabung von Kameramodulkomponenten
    Material: Aluminium, Gummi
  • Armgelenke
    Strukturelle Segmente, die Reichweite und Bewegung ermöglichen
    Material: Aluminiumlegierung
  • Gelenke mit Aktoren
    Motorisierte Drehpunkte, die Mehrachsenbewegung ermöglichen
    Material: Stahl, Kupferwicklungen
  • Steuerkabelbaum
    Überträgt Strom und Signale an Aktoren und Sensoren
    Material: Kupfer, Isolierung
  • Gelenkgeber
    Rückmeldung der tatsächlichen Gelenkposition, damit die Platzierung innerhalb der Toleranz bleibt.
  • Bewegungssteuerung
    Führt die programmierte Bahn aus und sendet Positionsbefehle an jedes Gelenk.

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Spielakkumulation über 0,008 mm im RV-Reduziergetriebe Positionsdrift über ±0,05 mm Toleranz hinaus Dual-Encoder-Rückmeldung mit 0,0005° Auflösung und adaptiver Spielkompensationsalgorithmus
Isolationsdurchschlag der Statorwicklung bei 650 V/mm elektrischer Feldstärke Phasen-zu-Phasen-Kurzschluss verursacht Servoverstärkerfehler Isolierung der Klasse H mit 180°C thermischer Belastbarkeit und verstärkte Nutisolation

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,05-1,2 m/s Lineargeschwindigkeit, ±0,02 mm Positionsgenauigkeit, 5-35 kg Nutzlastkapazität
Belastungs- und Ausfallgrenzen
Gelenkmoment über 180 Nm bei 3000 U/min, Encoder-Auflösungsverlust unter 0,001°, Servotemperatur über 85°C
Zahnermüdung im Harmonischen Antrieb bei 10⁷ Zyklen unter 150 Nm Last, Entmagnetisierung von Dauermagneten bei 150°C Curie-Temperatur
Fertigungskontext
Mehrachsiger Roboter-Montagearm wird innerhalb von Herstellung von Computern, elektronischen und optischen Erzeugnissen nach Material, Prozessfenster und Prüfanforderungen bewertet.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:Nur Umgebungsdruck (nicht-druckbeaufschlagte Anwendungen)
Durchflussrate:Nicht zutreffend für mechanische Roboterarme
Betriebstemperatur:0°C bis +45°C
Montage- und Anwendungskompatibilität
Elektronische KomponentenKleine mechanische BaugruppenSpritzgegossene Kunststoffteile
Nicht geeignet: Hochkorrosive chemische Umgebungen (z.B. Säurebäder)
Auslegungsdaten
  • Maximale Nutzlast (kg)
  • Erforderliche Reichweite/Arbeitsraum (mm)
  • Zykluszeitanforderungen (Sekunden/Operation)

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Gelenkspiel und Positionsdrift
Ursache: Verschleiß in Harmonischen Antrieben oder Kugelgewindetrieben aufgrund zyklischer Belastung, unzureichender Schmierung oder Kontaminationseintritt, der zu reduzierter Präzision und Wiederholgenauigkeit führt.
Motor-Encoder-Ausfall oder Rückmeldungsverlust
Ursache: Elektrische Störungen, Kabelermüdung durch kontinuierliches Biegen oder Kontamination optischer Encoder-Scheiben, die zu unregelmäßiger Bewegung oder komplettem Positionskontrollverlust führen.
Wartungsindikatoren
  • Hörbare Schleif- oder Klickgeräusche aus Gelenken während der Bewegung, die auf mechanischen Verschleiß oder Lagerausfall hinweisen.
  • Sichtbare Öllecks oder Fettansammlungen um Dichtungen und Gelenke, die auf Dichtungsdegradation oder Überfettung hindeuten.
Technische Hinweise
  • Implementierung prädiktiver Wartung mittels Schwingungsanalyse und Thermografie an Gelenken und Motoren, um frühzeitige Verschleißmuster vor katastrophalem Ausfall zu erkennen.
  • Etablierung strenger Kontaminationskontrollprotokolle, einschließlich regelmäßiger Filterwechsel in pneumatischen/hydraulischen Systemen und Schutzabdeckungen an empfindlichen Komponenten wie Encodern.

Konformität und Fertigungsnormen

Referenznormen
ISO 9283:1998 - Industrieroboter - Leistungskriterien und zugehörige PrüfverfahrenANSI/RIA R15.06 - Industrieroboter und Robotersysteme - SicherheitsanforderungenCE-Kennzeichnung - Konformität mit EU-Maschinenrichtlinie 2006/42/EG
Fertigungsgenauigkeit
  • Positionswiederholgenauigkeit: +/-0,05 mm
  • Gelenkspiel: <0,01°
Qualitätsprüfung
  • Genauigkeitsverifizierung mittels Laserinterferometer
  • Lastkapazitäts- und Momentprüfung

Hersteller von Mehrachsiger Roboter-Montagearm

Herstellerprofile mit passender Produktionsfähigkeit in China.

Die Herstellerliste dient der Vorrecherche und Einordnung von Fertigungskapazitäten. Sie ist keine Zertifizierung, kein Ranking und keine Transaktionsgarantie.

Diese Seite teilen

Beispielhafte Bewertungskriterien aus Einkaufsprozessen

Keine Kundenbewertung und keine Echtzeitdaten. Die Werte zeigen typische Prüfkriterien in RFQ- und Lieferantenbewertungsprozessen.

Technische Dokumentation
4/5
Fertigungsfähigkeit
4/5
Prüfbarkeit
5/5
Lieferantentransparenz
3/5

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

LieferketteVerwandte Produkte und Komponenten

3D-Musterscanner

Eine Komponente, die dreidimensionale Oberflächenmuster und Texturen von Objekten in einem industriellen System erfasst.

Spezifikationen ansehen ->
Luftqualitätsmonitor

Ein elektronisches Gerät, das Konzentrationen verschiedener Luftschadstoffe und Umweltparameter misst und meldet.

Spezifikationen ansehen ->
Aluminium-Elektrolytkondensator

Aluminium-Elektrolytkondensatoren sind polarisierte Kondensatoren mit einer Aluminiumoxid-Dielektrikumsschicht, die eine hohe Kapazität pro Volumen für Netzteile und Energiespeicher bieten.

Spezifikationen ansehen ->
Antistatik-Gerät

Ein Gerät oder System, das entwickelt wurde, um den Aufbau statischer Elektrizität auf Oberflächen, Materialien oder Bauteilen zu verhindern, zu reduzieren oder zu beseitigen.

Spezifikationen ansehen ->

Häufige Fragen

Was ist die typische Nutzlast dieses Roboterarms?

Die Nutzlast ist mit 5–20 kg bei voller Geschwindigkeit angegeben, gemäß ISO 9283. Höhere Lasten können Geschwindigkeit und Genauigkeit reduzieren. Bestätigen Sie den genauen Wert für Ihr Modell mit dem Hersteller.

Welche Kommunikationsschnittstellen sind verfügbar?

Der Arm unterstützt Ethernet, EtherCAT und PROFINET gemäß IEC 61158 für die Integration mit SPS und Fabriknetzwerken. Verifizieren Sie die Kompatibilität mit Ihrem Steuerungssystem.

Welche Montagemöglichkeiten gibt es?

Der Arm kann auf dem Boden, an der Decke oder an der Wand montiert werden, was eine flexible Integration in Produktionslinien ermöglicht. Stellen Sie sicher, dass die Montagestruktur das Gewicht des Arms (150–350 kg) trägt.

Was ist der Betriebstemperaturbereich?

Die Betriebstemperatur beträgt 0–45 °C gemäß IEC 60068-2-1/2. Unter 0 °C kann eine Vorwärmung erforderlich sein, über 45 °C gilt eine Leistungsminderung. Verifizieren Sie dies immer mit dem Hersteller.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.09 · Herstellung von Computern, elektronischen und optischen Erzeugnissen

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.
Anfrage

Beschaffungsinformationen anfragenfür Mehrachsiger Roboter-Montagearm

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Was wir nicht zusichern
Eine Listung ist keine Empfehlung. Prüfen Sie jeden Lieferanten und jeden Wert vor der Bestellung selbst.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Fertigung für Mehrachsiger Roboter-Montagearm?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Mehrachsen-Positioniertisch
Nächstes Produkt
Mehrkern-Analyseprozessor
AngebotChat