Strukturierte Fertigungsdaten · 2026

Endeffektor

Auf Basis strukturierter CNFX-Herstellerprofile wird Endeffektor im Bereich Maschinen- und Anlagenbau anhand von Nutzlast bis Greifkraft eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Endeffektor wird durch die Baugruppe aus Montageflansch und Betätigungsmechanismus beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

Die Schnittstellenkomponente am Ende eines Roboterarms, die während Montagevorgängen direkt mit Werkstücken oder Werkzeugen interagiert.

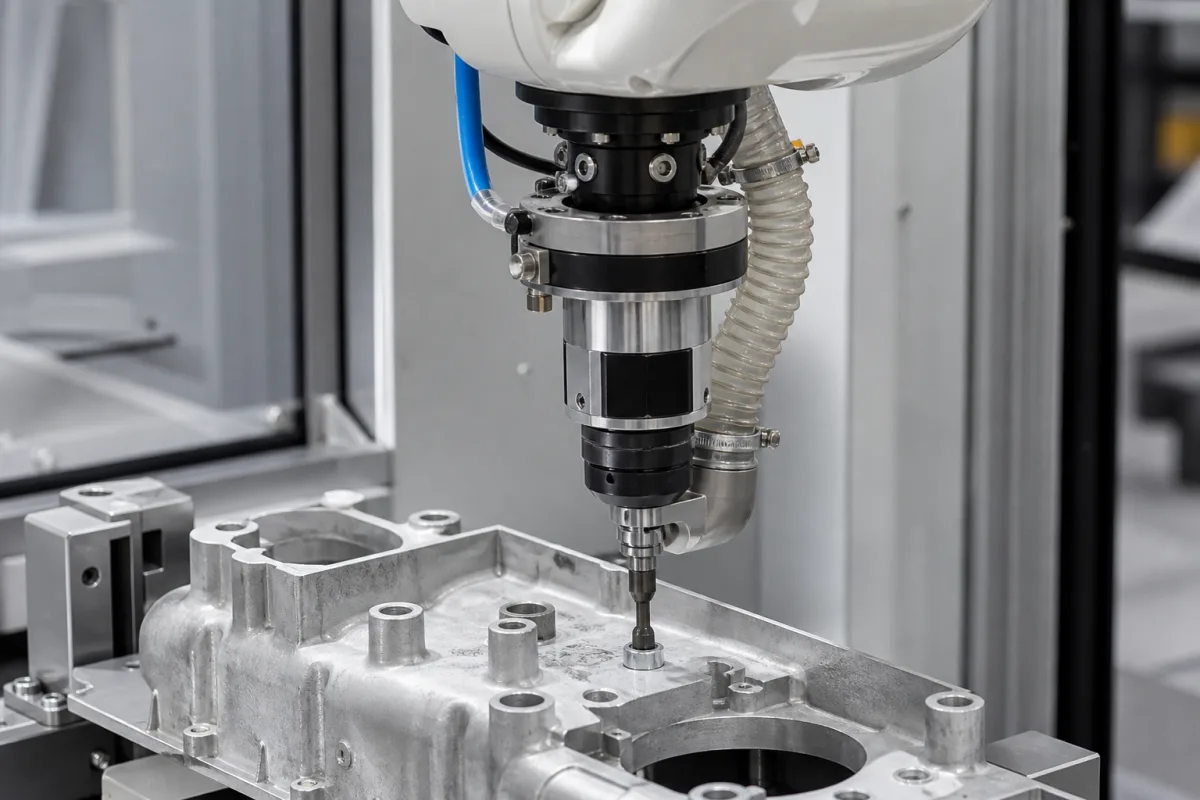
Endeffektor in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Technische Definition

Ein Endeffektor ist die spezialisierte Vorrichtung, die am Endglied des Manipulators eines Montageroboters montiert ist und dazu dient, spezifische Aufgaben wie Greifen, Schweißen, Befestigen oder Platzieren von Bauteilen auszuführen. Er fungiert als „Hand“ oder „Werkzeug“ des Roboters und ermöglicht eine präzise Interaktion mit Montageteilen, wodurch die Funktionalität und der Anwendungsbereich des Roboters in Fertigungsprozessen direkt beeinflusst werden. Endeffektoren sind in verschiedenen Ausführungen erhältlich, darunter Greifer, die pneumatische, hydraulische oder elektrische Antriebe zum Öffnen und Schließen von Backen oder Fingern verwenden, sowie werkzeugbasierte Typen wie Schrauber oder Schweißzangen, die ihre jeweiligen Funktionen aktivieren. Sie integrieren häufig Sensoren für Kraft, Vision oder Nähe, um Rückmeldung für adaptive Steuerung und Präzision bei Montageaufgaben zu liefern. Typische Materialien umfassen Aluminiumlegierung, Stahl und technische Kunststoffe. Zu den wichtigsten Parametern bei der Auswahl eines Endeffektors gehören: Nutzlastkapazität (5–50 kg bei angegebenem Schwerpunkt), Greifkraft (100–1000 N, einstellbar pro Werkstück), Hub pro Backe (10–100 mm), Wiederholgenauigkeit (±0,05 mm am Tool Center Point), Betriebsdruck (1,0–1,6 MPa), Versorgungsspannung (24 V DC ±10%), Leistungsaufnahme (10–50 W Spitze während der Betätigung), Betriebstemperatur (-40 bis 85 °C, nicht kondensierend), Schutzart (IP54–IP65 gemäß IEC 60529), Material (Aluminiumlegierung 6061-T6 gemäß ASTM B211), Gewicht (2–15 kg ohne Nutzlast) und Schnittstelle (ISO 9409-1-50-4-M6 gemäß ISO 9409-1). Diese Werte sind Referenzbereiche und müssen für das spezifische Modell und die Anwendung verifiziert werden. Bestätigen Sie vor dem Kauf immer modellspezifische Werte und Normen mit dem rechtlichen Hersteller oder Lieferanten.

Funktionsprinzip

Endeffektoren arbeiten, indem sie Steuersignale von der Robotersteuerung empfangen, um spezifische Aktionen auszuführen. Greifertypen verwenden pneumatische, hydraulische oder elektrische Antriebe, um Backen oder Finger zu öffnen/zu schließen. Werkzeugbasierte Typen (wie Schrauber oder Schweißzangen) aktivieren ihre jeweiligen Funktionen. Sie integrieren oft Sensoren (Kraft, Vision, Nähe), um Rückmeldung für adaptive Steuerung und Präzision bei Montageaufgaben zu liefern. Die Steuersignale bestimmen das Timing, die Kraft und die Position der Aktionen des Endeffektors, was eine präzise Interaktion mit Werkstücken ermöglicht. Sensoren liefern Echtzeitdaten, die es dem Roboter ermöglichen, seine Bewegungen an Variationen in Position oder Größe der Teile anzupassen, um eine zuverlässige Montage zu gewährleisten. Das Design und die Antriebsart des Endeffektors beeinflussen direkt seine Geschwindigkeit, Genauigkeit und Eignung für spezifische Aufgaben.
Technische Parameter

Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Nutzlast5–50 kgMax load at specified center of gravity
Greifkraft100–1000 NAdjustable per workpiece
Hub10–100 mmPer jaw
Wiederholgenauigkeit±0.05 mmAt tool center point
Versorgungsspannung24 ±10% V DCFor sensors and control
Leistungsaufnahme10–50 WPeak during actuation
Betriebstemperatur-40–85 °Cnicht kondensierend
SchutzartIP54–IP65Dust and water jet protectionIEC 60529
Werkstoff6061-T6Aluminum alloy bodyASTM B211
Gewicht2–15 kgWithout payload
SchnittstelleISO 9409-1-50-4-M6Compatible with most robotsISO 9409-1

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Hauptmaterialien

Aluminiumlegierung Stahl Technische Kunststoffe

Komponenten / BOM

Components / BOM
  • Montageflansch
    Schnittstelle zur Verbindung des Endeffektors mit dem Roboterhandgelenk, gewährleistet mechanische und elektrische Kompatibilität
    Material: Stahl
  • Betätigungsmechanismus
    System (pneumatisch, hydraulisch oder elektrisch), das Bewegung zum Greifen oder für Werkzeugbetrieb bereitstellt
    Material: Aluminiumlegierung
  • Greiferbacken/Werkzeugkopf
    Kontaktflächen oder Arbeitselemente, die direkt mit Werkstücken interagieren oder Montageoperationen durchführen
    Material: Vergüteter Stahl oder spezialisiertes Werkzeugmaterial
  • Rückführsensoren
    Melden Sie Greifkraft, Teilepräsenz oder Position, damit der Roboter sich an Teilevarianz anpassen kann.

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Elektromagnetische Störung von naher Schweißausrüstung induziert 50 V Spitzen in Steuersignalen Servomotor-Positionsrückmeldungskorruption verursacht 2,5 mm Überschuss Geschirmte verdrillte Paarkabel mit Ferritkernen und optische Isolation in Rückmeldeschaltungen
Abrasive Partikelkontamination (ISO 4406 18/16/13) in pneumatischen Leitungen Zylinderdichtungsverschleiß verursacht 15% Druckabfall unter 0,4 MPa Minimum 5 μm absolute Filtration mit Differenzdrucküberwachung und automatischem Bypass

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,1-150 N Greifkraft, 0,01-0,5 mm Positioniergenauigkeit, -20°C bis 80°C Umgebungstemperatur
Belastungs- und Ausfallgrenzen
Greifkraft überschreitet 180 N verursacht bleibende Verformung, Positionierfehler überschreitet 1,0 mm verursacht Fehlausrichtung, Temperatur überschreitet 100°C verursacht Polymerdegradation
Streckgrenze der Aluminiumlegierung (6061-T6: 276 MPa) bei Überlastung überschritten, Wärmeausdehnungskoeffizienten-Fehlanpassung (Aluminium: 23,1 μm/m·K vs Stahl: 12 μm/m·K) verursacht Bindung, Polymerermüdung bei 10⁶ Zyklen unter 120 N Last
Fertigungskontext
Endeffektor wird innerhalb von Maschinen- und Anlagenbau nach Material, Prozessfenster und Prüfanforderungen bewertet.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:0 bis 10 bar
Durchflussrate:Nicht spezifiziert
Betriebstemperatur:-40°C bis +85°C
Montage- und Anwendungskompatibilität
Metallische KomponentenKunststoffmontagenElektronische Leiterplatten
Nicht geeignet: Hochkorrosive chemische Umgebungen
Auslegungsdaten
  • Werkstückgewicht
  • Erforderliche Präzisionstoleranz
  • Greifkraftanforderung

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Mechanischer Verschleiß und Fehlausrichtung
Ursache: Wiederholte zyklische Belastung, Stoßkräfte und unsachgemäße Installation führen zu Lagerdegradation, Getriebespiel oder struktureller Ermüdung in Gelenken und Verbindungen.
Elektrischer oder pneumatischer Komponentenausfall
Ursache: Kontaminationseintritt (Staub, Feuchtigkeit, Öle), Überhitzung durch übermäßige Einschaltdauern oder Spannungs-/Druckspitzen beschädigen Sensoren, Solenoide oder Aktoren.
Wartungsindikatoren
  • Ungewöhnliche Vibrationen, Schleifgeräusche oder erhöhtes Spiel während des Betriebs deuten auf mechanischen Verschleiß oder Lockerheit hin
  • Unregelmäßige Bewegung, Präzisionsverlust oder Abbruch von Zyklen signalisieren Sensordrift, Aktorprobleme oder Steuerungssystemfehler
Technische Hinweise
  • Regelmäßige Ausrichtungsprüfungen und Drehmomentverifikation an Befestigungselementen und Kupplungen durchführen, um fortschreitende Fehlausrichtung und ungleichmäßige Belastung zu verhindern
  • Gefilterte Luftversorgung, Schutzabdeckungen und Umgebungskontrollen verwenden, um Kontamination und thermische Belastung empfindlicher Komponenten zu minimieren

Konformität und Fertigungsnormen

Referenznormen
ISO 9283:1998 - Leistungskriterien und Prüfverfahren für Manipulations-IndustrieroboterANSI/RIA R15.06 - Sicherheitsanforderungen für Industrieroboter und RobotersystemeDIN EN ISO 10218-2:2011 - Roboter und Robotikgeräte - Sicherheitsanforderungen für Industrieroboter - Teil 2: Robotersysteme und Integration
Fertigungsgenauigkeit
  • Montageschnittstellen-Ebenheit: 0,05 mm
  • Werkzeugmittelpunkt-Wiederholgenauigkeit: +/-0,02 mm
Qualitätsprüfung
  • Statische Lastkapazitätsprüfung
  • Funktionale Sicherheitsprüfung (einschließlich Not-Aus-Verifikation)

Hersteller von Endeffektor

Herstellerprofile mit passender Produktionsfähigkeit in China.

Die Herstellerliste dient der Vorrecherche und Einordnung von Fertigungskapazitäten. Sie ist keine Zertifizierung, kein Ranking und keine Transaktionsgarantie.

Diese Seite teilen

Beispielhafte Bewertungskriterien aus Einkaufsprozessen

Keine Kundenbewertung und keine Echtzeitdaten. Die Werte zeigen typische Prüfkriterien in RFQ- und Lieferantenbewertungsprozessen.

Technische Dokumentation
4/5
Fertigungsfähigkeit
4/5
Prüfbarkeit
5/5
Lieferantentransparenz
3/5

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

LieferketteVerwandte Produkte und Komponenten

5-Achsen-CNC-Steuerung

Eine spezialisierte industrielle Steuereinheit, die die gleichzeitige Bewegung von fünf Achsen in CNC-Bearbeitungssystemen verwaltet und koordiniert.

Spezifikationen ansehen ->
Aktor-Controller

Ein elektronisches Gerät, das den Betrieb von Aktoren in automatisierten Systemen verwaltet und steuert.

Spezifikationen ansehen ->
Landmaschinen

Maschinen und Geräte, die in der Landwirtschaft eingesetzt werden, um Effizienz und Produktivität zu steigern.

Spezifikationen ansehen ->
All-Terrain-Kran

Ein mobiler Kran, der sowohl auf befestigten Straßen als auch auf rauem Gelände eingesetzt werden kann und über hervorragende Mobilität und Hubfähigkeiten verfügt.

Spezifikationen ansehen ->

Häufige Fragen

Was ist die typische Nutzlastkapazität eines Endeffektors?

Die Nutzlastkapazität liegt typischerweise im Bereich von 5 bis 50 kg, gemessen an einem angegebenen Schwerpunkt. Dieser Wert muss für das spezifische Modell und die Anwendung bestätigt werden, da eine Überschreitung zu Ausfällen oder reduzierter Genauigkeit führen kann.

Wie wird die Greifkraft eingestellt?

Die Greifkraft ist pro Werkstück einstellbar und liegt typischerweise zwischen 100 und 1000 N. Die Einstellung erfolgt in der Regel über die Robotersteuerung oder einen manuellen Regler, abhängig von der Antriebsart (pneumatisch, hydraulisch, elektrisch). Stellen Sie sicher, dass die Krafteinstellungen den Werkstückanforderungen entsprechen.

Welche Schnittstelle wird verwendet?

Die Schnittstelle ist typischerweise ISO 9409-1-50-4-M6, ein Standardflansch für Roboterarme. Dies gewährleistet Kompatibilität mit den meisten Robotern, aber Sie sollten verifizieren, dass die Schnittstelle Ihres Roboters dieser Norm entspricht.

Was ist der Betriebstemperaturbereich?

Der Betriebstemperaturbereich liegt bei -40 bis 85 °C, nicht kondensierend. Betrieb außerhalb dieses Bereichs kann Leistung und Haltbarkeit beeinträchtigen. Bestätigen Sie die tatsächlichen Grenzen für Ihr spezifisches Modell.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.09 · Maschinen- und Anlagenbau

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.
Anfrage

Beschaffungsinformationen anfragenfür Endeffektor

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Was wir nicht zusichern
Eine Listung ist keine Empfehlung. Prüfen Sie jeden Lieferanten und jeden Wert vor der Bestellung selbst.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Fertigung für Endeffektor?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Endeffektor
Nächstes Produkt
Endeffektor (Greifer)
AngebotChat