Strukturierte Fertigungsdaten · 2026

Komponenten-Einsetzroboter

Auf Basis strukturierter CNFX-Herstellerprofile wird Komponenten-Einsetzroboter im Bereich Elektrogeräteherstellung anhand von Nenn Einfügekraft bis Wiederholgenauigkeit eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Komponenten-Einsetzroboter wird durch die Baugruppe aus Roboterarm und Endeffektor/Greifer beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

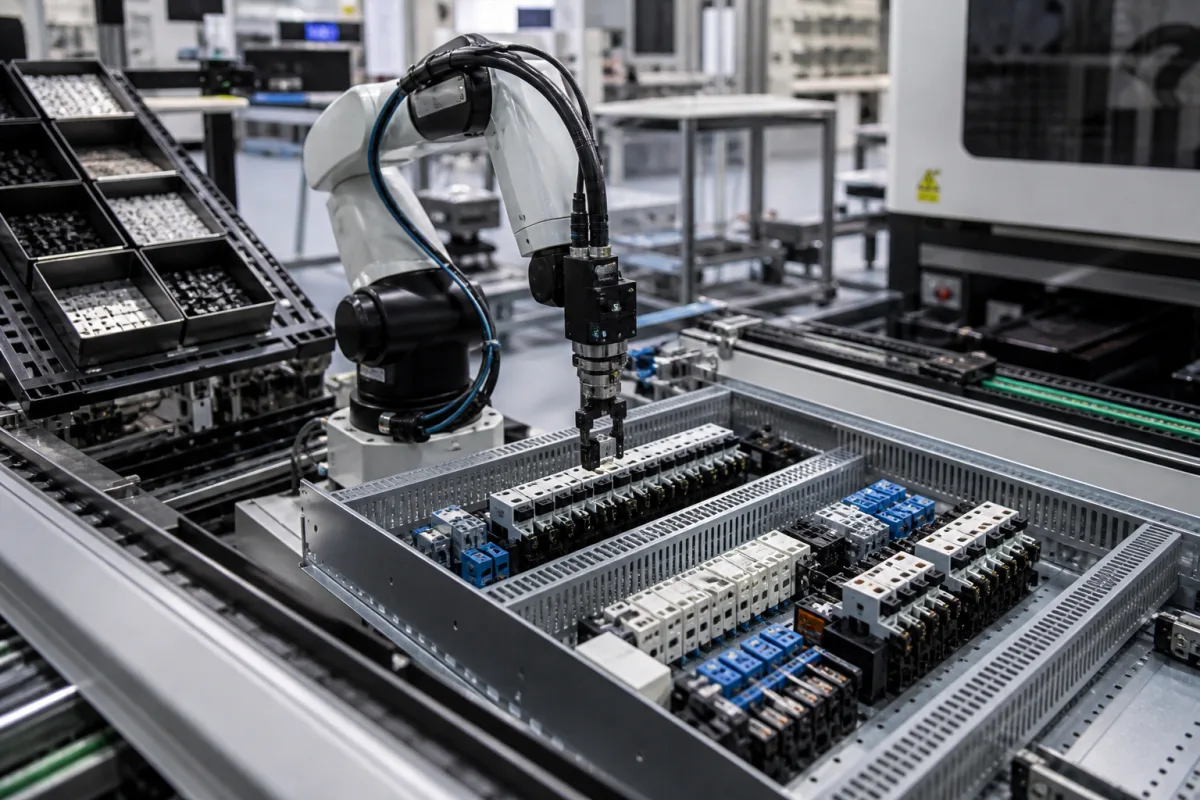
Automatisiertes Robotersystem zum präzisen Einsetzen elektrischer Komponenten in Mittelspannungs-Schaltanlagen

Komponenten-Einsetzroboter in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Technische Definition

Der Komponenten-Einsetzroboter ist ein spezialisiertes Robotersystem, das für die Integration in Montagelinien für Mittelspannungs-Schaltanlagen entwickelt wurde. Seine Hauptfunktion besteht darin, kritische elektrische Komponenten wie Leistungsschalter, Schütze, Sammelschienen und Isolationskomponenten automatisiert und hochpräzise in Schaltanlagen-Gehäuse einzusetzen. Das System gewährleistet konsistente Platzierungsgenauigkeit, reduziert manuelle Arbeit und erhält Produktionsqualitätsstandards in der Herstellung elektrischer Ausrüstung.

Der Roboter ist aus Aluminiumlegierung, Edelstahl, Industriekunststoffen und Präzisionslagern gefertigt, was Langlebigkeit und Präzision sicherstellt. Er verfügt über einen mehrachsigen Gelenkarm mit Präzisionsgreifern und Vision-Systemen. Komponenten werden von Zuführstationen aufgenommen, mit vorprogrammierten Einsetzpunkten ausgerichtet und mit kontrollierter Kraft und Positionierung eingesetzt. Das System arbeitet auf Basis von CAD/CAM-Programmierung und Echtzeit-Sensorfeedback, um korrekte Ausrichtung und Sitz der Komponenten zu gewährleisten.

Zu den wichtigsten Parametern gehören eine Nenn-Einsetzkraft von 500–2000 N, eine Positionierwiederholbarkeit von ±0,05 mm (gemäß ISO 9283), eine Einsetzgeschwindigkeit von 10–30 mm/s, eine Nennlast von 5–15 kg und 4–6 Achsen. Der Betriebsdruck für pneumatische Greifer beträgt 0,5–0,7 MPa (ISO 8573-1), die Versorgungsspannung 24 V DC ±10 % (IEC 61131-2) und die Leistungsaufnahme 1,5–3,0 kW. Das System arbeitet bei Temperaturen von 0–45 °C (IEC 60068-2-1/2) und relativer Luftfeuchtigkeit von 20–85 % ohne Kondensation (IEC 60068-2-78). Der Schutzgrad beträgt IP54–IP65 (IEC 60529). Das Maschinengewicht beträgt 800–1500 kg, die Stellfläche ca. 2000×1500×2200 mm.

Alle Werte sind Referenzbereiche und müssen mit dem Hersteller oder Lieferanten für spezifische Modelle und Anwendungen verifiziert werden. Die aufgeführten Normen dienen nur als Verifikationsreferenz und implizieren keine Zertifizierung.

Funktionsprinzip

Der Roboter verwendet einen mehrachsigen Gelenkarm mit Präzisionsgreifern und Vision-Systemen, um Komponenten von Zuführstationen aufzunehmen, sie mit vorprogrammierten Einsetzpunkten in Schaltanlagen auszurichten und sie mit kontrollierter Kraft und Positionierung einzusetzen. Er arbeitet auf Basis von CAD/CAM-Programmierung und Echtzeit-Sensorfeedback, um korrekte Ausrichtung und Sitz zu gewährleisten. Die Steuerungsarchitektur ermöglicht die Anpassung von Einsetzgeschwindigkeit und -kraft, um die Empfindlichkeit der Komponenten zu berücksichtigen. Vision-Systeme prüfen das Vorhandensein und die Ausrichtung der Komponenten vor dem Einsetzen, während Kraftsensoren die Einsetzkraft überwachen, um Schäden zu vermeiden. Die Wiederholbarkeit des Roboters gewährleistet eine konsistente Platzierung innerhalb von ±0,05 mm gemäß ISO 9283. Das Arbeitsprinzip betont Präzision, Anpassungsfähigkeit und Integration in automatisierte Montagelinien.
Technische Parameter

Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Nenn Einfügekraft500–2000 NForce range for standard component insertion
Wiederholgenauigkeit±0.05 mmEnsures consistent insertion alignmentISO 9283
Einfügegeschwindigkeit10–30 mm/sAdjustable for component fragility
Nutzlast5–15 kgMaximum component weight
Achsenzahl4–6Degrees of freedom for complex paths
Betriebsdruck0.5–0.7 MPaFor pneumatic gripper actuationISO 8573-1
Versorgungsspannung24 V DC ±10% VControl and servo powerIEC 61131-2
Leistungsaufnahme1.5–3.0 kWTotal system power
Betriebstemperatur0–45 °CAmbient range for reliable operationIEC 60068-2-1/2
Relative Luftfeuchtigkeit20–85 %Non-condensingIEC 60068-2-78
SchutzartIP54–IP65Dust and water resistanceIEC 60529
Maschinengewicht800–1500 kgIncluding base frame
Stellfläche (L×B×H)2000×1500×2200 mmApproximate envelope

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Hauptmaterialien

Aluminiumlegierung Edelstahl Industriekunststoffe Präzisionslager

Komponenten / BOM

Components / BOM
  • Roboterarm
    Mehrachsiger Gelenkarm zur präzisen Bewegung und Positionierung
    Material: ABS-Kunststoff
  • Endeffektor/Greifer
    Spezialwerkzeug zum sicheren Halten und Manipulieren elektrischer Bauteile
  • Bildverarbeitungssystem
    Kamera und Sensoren zur Bauteilerkennung und Ausrichtungsverifikation
    Material: ABS-Kunststoff
  • Steuerungssystem
    SPS und Bewegungssteuerungen für Programmierung und Betriebsführung
  • Kraftsensoren
    Überwacht die Einführkraft, damit ein falsch ausgerichtetes Bauteil nicht hineingedrückt und beschädigt wird.

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Encoder-Auflösungsverschlechterung unter 0,01 mm Komponentenfehlausrichtung übersteigt 0,3 mm Toleranz Doppelt redundante Absolut-Encoder mit 0,005 mm Auflösung
Pneumatikzylinder-Dichtungsverschleiß bei 2×10⁷ Zyklen Einfügekraftvariation übersteigt ±15 % von 10 N Sollwert Servoelektrischer Aktuator mit 0,1 N Kraftauflösung und 1000-Stunden MTBF

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,1-1,5 mm Positioniergenauigkeit, 2-15 N Einfügekraft, 0,5-3,0 m/s Lineargeschwindigkeit
Belastungs- und Ausfallgrenzen
Positionierungsfehler übersteigt ±0,2 mm Toleranz, Einfügekraft übersteigt 20 N, Servomotortemperatur übersteigt 85 °C
Servomotor-Wärmeausdehnung verursacht Positionsdrift, Harmonische Antriebsspielüberschreitung von 0,05 mm, Pneumatikaktor-Dichtungsverschleiß bei 10⁷ Zyklen
Fertigungskontext
Komponenten-Einsetzroboter wird innerhalb von Elektrogeräteherstellung nach Material, Prozessfenster und Prüfanforderungen bewertet.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:Atmosphärisch (keine Druckanforderungen für Einfügeprozess)
Durchflussrate:Nicht zutreffend für Einfügeprozess
Betriebstemperatur:15 °C bis 40 °C (Betriebsumgebung)
Montage- und Anwendungskompatibilität
Leiterplattenmontierte SteckverbinderKlemmleistenSammelschienenisolatoren
Nicht geeignet: Korrosive oder explosionsfähige Atmosphären (erfordert saubere, kontrollierte Umgebung)
Auslegungsdaten
  • Komponentenabmessungen und -gewicht
  • Produktionszykluszeitanforderungen
  • Schaltanlagenschrankgröße und Zugänglichkeitsbeschränkungen

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Fehlausrichtung des Einfügemechanismus
Ursache: Verschleiß in Linearführungen oder Kugelumlaufspindeln aufgrund unzureichender Schmierung und Partikelkontamination, was zu Positionsdrift und Einfügefehlern führt.
Greiferaktuatorausfall
Ursache: Ermüdung oder Überhitzung pneumatischer oder elektrischer Aktuatoren durch übermäßige Zyklusraten, falsche Druckeinstellungen oder mangelnde vorbeugende Wartung, was zu fallengelassenen oder fehlorientierten Komponenten führt.
Wartungsindikatoren
  • Hörbares Schleifen oder Quietschen von Linearbewegungskomponenten während des Betriebs
  • Sichtbare Fehlausrichtung oder Abweichung in der Komponentenplatzierungsgenauigkeit über spezifizierte Toleranzen hinaus
Technische Hinweise
  • Implementieren Sie ein striktes Schmierung- und Kontaminationskontrollregime für alle Linearbewegungskomponenten unter Verwendung herstellerempfohlener Schmiermittel und geplanter Reinigungsintervalle.
  • Durchführen regelmäßiger Kalibrierungs- und Ausrichtungsprüfungen mit Laserausrichtungsgeräten oder Präzisionsmessgeräten, um Einfügegenauigkeit zu gewährleisten und vorzeitigem Verschleiß vorzubeugen.

Konformität und Fertigungsnormen

Referenznormen
DIN EN ISO 10218-1 (Roboter und Robotikgeräte - Sicherheitsanforderungen - Teil 1: Industrieroboter)DIN EN ISO 13849-1 (Sicherheit von Maschinen - Sicherheitsbezogene Teile von Steuerungen)CE-Kennzeichnung (Maschinenrichtlinie 2006/42/EG)
Fertigungsgenauigkeit
  • Positionierungswiederholgenauigkeit: ±0,05 mm
  • Kraftregelgenauigkeit: ±2 % vom Endwert
Qualitätsprüfung
  • Laserinterferometer-Kalibrierungstest
  • Funktionale Sicherheitsleistungsprüfung (PL/SIL-Verifizierung)

Hersteller von Komponenten-Einsetzroboter

Herstellerprofile mit passender Produktionsfähigkeit in China.

Die Herstellerliste dient der Vorrecherche und Einordnung von Fertigungskapazitäten. Sie ist keine Zertifizierung, kein Ranking und keine Transaktionsgarantie.

Diese Seite teilen

Beispielhafte Bewertungskriterien aus Einkaufsprozessen

Keine Kundenbewertung und keine Echtzeitdaten. Die Werte zeigen typische Prüfkriterien in RFQ- und Lieferantenbewertungsprozessen.

Technische Dokumentation
4/5
Fertigungsfähigkeit
4/5
Prüfbarkeit
5/5
Lieferantentransparenz
3/5

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

LieferketteVerwandte Produkte und Komponenten

Aktives Filter

Ein aktives Filter (APF) ist ein leistungselektronisches Gerät, das Oberschwingungen, Blindleistung und Lastunsymmetrien in elektrischen Verteilnetzen dynamisch kompensiert.

Spezifikationen ansehen ->
Automatisiertes Geschirrspüler-Produktionsliniensystem

Integriertes Fertigungssystem für die Massenproduktion von Geschirrspülern mit automatisierter Montage und Prüfung.

Spezifikationen ansehen ->
Automatisiertes Elektromotor-Montage- und Prüfsystem

Integrierte Produktionslinie für die automatisierte Montage und Qualitätsprüfung von Elektromotoren.

Spezifikationen ansehen ->
Automatisiertes LED-Leuchten-Montagesystem

Integrierte Produktionslinie für die automatisierte Montage von LED-Beleuchtungskörpern.

Spezifikationen ansehen ->

Häufige Fragen

Wie hoch ist die Positionierwiederholbarkeit des Komponenten-Einsetzroboters?

Die Positionierwiederholbarkeit beträgt ±0,05 mm, wie in den Referenzparametern angegeben. Dieser Wert entspricht ISO 9283 und sollte für das spezifische Modell mit dem Hersteller verifiziert werden.

In welchem Temperaturbereich arbeitet dieser Roboter?

Der Betriebstemperaturbereich beträgt 0–45 °C gemäß IEC 60068-2-1/2. Dies ist ein Referenzbereich; bestätigen Sie dies mit dem Lieferanten für Ihre Anwendung.

Welche Normen werden für die Leistung des Roboters referenziert?

Referenzierte Normen umfassen ISO 9283 für Positionierwiederholbarkeit, ISO 8573-1 für Betriebsdruck, IEC 61131-2 für Versorgungsspannung, IEC 60068-2-1/2 für Temperatur, IEC 60068-2-78 für Feuchtigkeit und IEC 60529 für Schutzgrad. Diese dienen als Verifikationsreferenz, nicht als Zertifizierung.

Kann der Roboter unterschiedliche Komponentengrößen handhaben?

Der Roboter ist für Komponenten innerhalb seiner Nennlast von 5–15 kg und seines Einsetzkraftbereichs von 500–2000 N ausgelegt. Spezifische Komponentengrößen und -geometrien sollten mit dem Hersteller bewertet werden, um Kompatibilität sicherzustellen.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.09 · Elektrogeräteherstellung

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.
Anfrage

Beschaffungsinformationen anfragenfür Komponenten-Einsetzroboter

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Was wir nicht zusichern
Eine Listung ist keine Empfehlung. Prüfen Sie jeden Lieferanten und jeden Wert vor der Bestellung selbst.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Fertigung für Komponenten-Einsetzroboter?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Klemmenleisten-Baugruppe
Nächstes Produkt
Komponentenzuführgeräte
AngebotChat