Strukturierte Fertigungsdaten · 2026

Automatisiertes Computergehäuse-Montagesystem

Auf Basis strukturierter CNFX-Herstellerprofile wird Automatisiertes Computergehäuse-Montagesystem im Bereich Herstellung von Computern, elektronischen und optischen Erzeugnissen anhand von Maximale Montagegeschwindigkeit bis Positioniergenauigkeit eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Automatisiertes Computergehäuse-Montagesystem wird durch die Baugruppe aus Roboter-Manipulatorarm und Bildausrichtungssystem beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

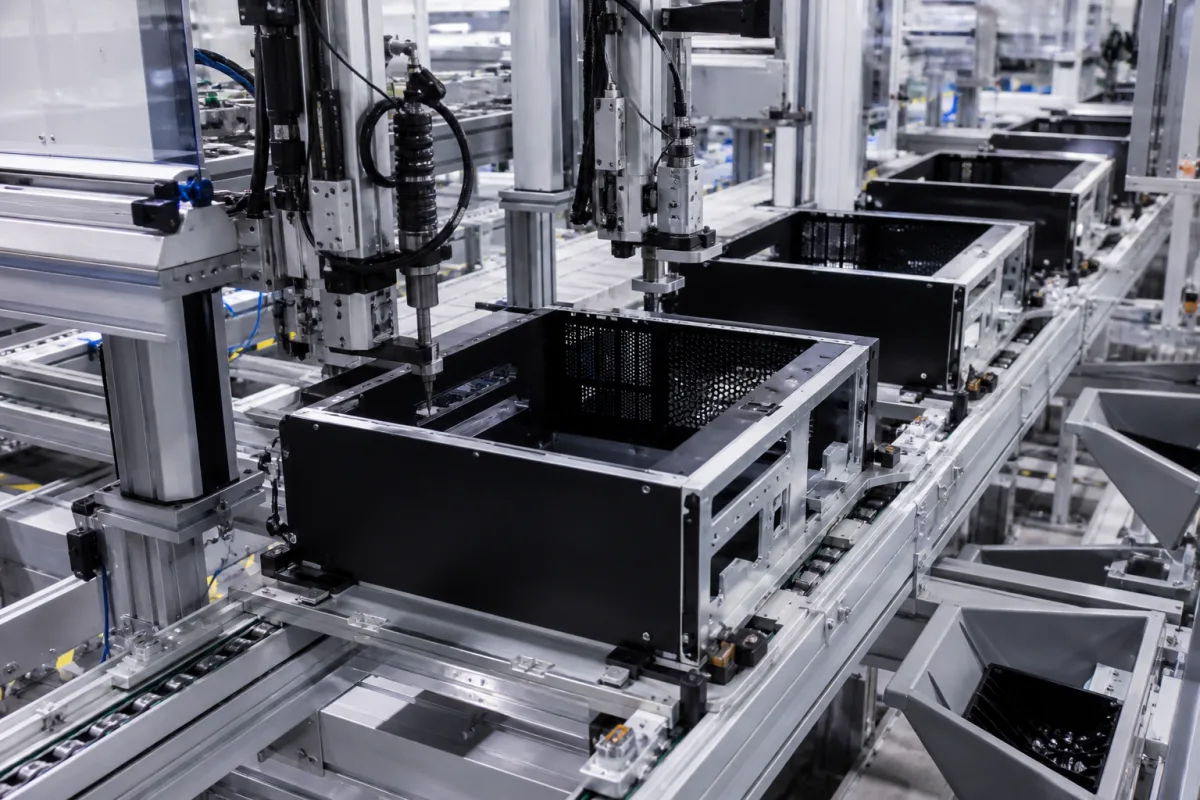
Industrielles Robotersystem zur automatisierten Montage von Computergehäusen und -umhüllungen.

Automatisiertes Computergehäuse-Montagesystem in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Technische Definition

Das Automatisierte Computergehäuse-Montagesystem ist eine Industriemaschine, die für die Serienmontage von Computergehäusen, Servergehäusen und Gehäusen für Peripheriegeräte entwickelt wurde. Das System integriert Roboterarme, Präzisionswerkzeuge und Qualitätskontrollsensoren, um Aufgaben wie Paneeleinsatz, Befestigungsinstallation und Komponentenmontage durchzuführen. Es dient Computerherstellern, indem es Arbeitskosten senkt, die Montagekonsistenz verbessert und den Produktionsdurchsatz in B2B-Lieferketten erhöht. Die Maschine ermöglicht Just-in-Time-Fertigung von standardisierten und kundenspezifischen Gehäusekonfigurationen für verschiedene Computergeräte.

Das System arbeitet mit programmierbaren Roboterarmen, die mit speziellen Endeffektoren ausgestattet sind, um Gehäusekomponenten aufzunehmen, zu platzieren und zu befestigen. Vision-Systeme richten Teile aus, während pneumatische oder elektrische Antriebe Befestigungselemente gemäß programmierten Montagesequenzen installieren. Die Maschine besteht aus Edelstahl, Aluminiumlegierung und Industriekunststoffen, was Haltbarkeit in industriellen Umgebungen gewährleistet.

Zu den wichtigsten Parametern gehören eine maximale Montagegeschwindigkeit von 12–20 Einheiten pro Stunde, eine Positioniergenauigkeit von ±0,05 mm (ISO 9283) und eine maximale Nutzlast von 15–30 kg. Sie akzeptiert Gehäusegrößen von 200–600 mm, mit einer Zykluszeit von 3–5 Sekunden für Standard-ATX-Gehäuse (ohne Schraubendrehen). Der durchschnittliche Stromverbrauch beträgt 8–15 kW, und das System benötigt eine Stellfläche von 12–25 m². Die Betriebsbedingungen umfassen einen Temperaturbereich von 5–40°C (IEC 60721-3-3) und relative Luftfeuchtigkeit von 20–80% (nicht kondensierend). Die Schutzart ist IP54 für den Schaltschrank und IP65 für Roboterarme (IEC 60529). Die Versorgungsspannung beträgt 380–480 V AC, dreiphasig, 50/60 Hz (IEC 60038), und der Luftverbrauch beträgt 200–400 L/min bei 0,6 MPa (ISO 8573-1).

Alle Werte sind Referenzbereiche und müssen mit dem Hersteller oder Lieferanten für spezifische Modelle und Anwendungen verifiziert werden. Die aufgeführten Normen sind Beschaffungsreferenzen, kein Nachweis für Zertifizierung oder Konformität.

Funktionsprinzip

Das System verwendet programmierbare Roboterarme mit speziellen Endeffektoren, um Gehäusekomponenten aufzunehmen, zu platzieren und zu befestigen. Vision-Systeme richten Teile aus, während pneumatische oder elektrische Antriebe Befestigungselemente gemäß programmierten Montagesequenzen installieren. Das Steuerungssystem koordiniert die Sequenz, und Sensoren liefern Feedback für die Qualitätskontrolle. Die Maschine arbeitet innerhalb spezifizierter Parameter für Geschwindigkeit, Genauigkeit und Nutzlast und erfordert geeignete Umgebungsbedingungen für optimale Leistung.
Technische Parameter

Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Maximale Montagegeschwindigkeit12–20 Einheiten/StundeMaximale Anzahl kompletter Fahrgestellmontagen pro Stunde
Positioniergenauigkeit±0.05 mmGenauigkeit der Bauteilpositionierung während der MontageISO 9283
Maximale Nutzlastkapazität15–30 kgMaximales Gewicht, das die Roboterarme handhaben können
Fahrgestellgrößenbereich200–600 mmMinimale bis maximale Fahrgestellabmessungen, die das System aufnehmen kann
Leistungsaufnahme8–15 kWDurchschnittlicher elektrischer Leistungsverbrauch im Betrieb
Grundfläche12–25 Bodenfläche für das vollständige Montagesystem
Betriebstemperaturbereich5–40 °CFor indoor installation; below 5°C may affect servo performanceIEC 60721-3-3
Relative Luftfeuchtigkeit20–80 %Non-condensing; above 80% may cause corrosionIEC 60721-3-3
SchutzartIP54–IP65IP54 for control cabinet, IP65 for robot armsIEC 60529
Versorgungsspannung380–480 V ACThree-phase, 50/60 Hz; other voltages on requestIEC 60038
Taktzeit3–5 sFor standard ATX chassis; excludes screw driving
Luftverbrauch200–400 L/minAt 0.6 MPa; for pneumatic actuators and vacuum grippersISO 8573-1

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Hauptmaterialien

Edelstahl Aluminiumlegierung Industriekunststoffe

Komponenten / BOM

Components / BOM
  • Roboter-Manipulatorarm
    Primärkomponente zum Aufnehmen, Bewegen und Platzieren von Fahrgestellteilen
    Material: Aluminiumlegierung mit Stahlverstärkung
  • Bildausrichtungssystem
    Kamerabasiertes System zur präzisen Bauteilpositionierung und Qualitätsprüfung
    Material: Industrietaugliche optische Komponenten
  • Befestigungseinbaumodul
    Automatisiertes Werkzeug zum Einfügen und Anziehen von Schrauben, Nieten oder Clips
    Material: Vergüteter Stahl mit pneumatischen Komponenten
  • Steuerungsschrank
    Beherbergt SPS, Sicherheitssysteme und Bedienoberfläche für den Maschinenbetrieb
    Material: Pulverbeschichtetes Stahlgehäuse
  • Förderband-Integrationsmodul
    Schnittstelle zur Anbindung an bestehende Fertigungslinien-Förderbänder
    Material: Edelstahl mit motorisierten Rollen

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Servoverstärker-Stromwelligkeit über 5% des Nennstroms von 20 A Permanentmagnet-Synchronmotor-Rastmomentvariation von ±15% Implementierung eines 3-Phasen-Aktiv-Front-Ends mit 0,99 Leistungsfaktorkorrektur und <3% THD
Linearführungskontamination mit ISO 4406 18/16/13 Partikelanzahl Kugelgewindetrieb-Vorspannungsverlust mit 0,08 mm axialem Spiel Installation von IP67-zertifizierten Faltenbälgen mit Überdruck-Spülung bei 0,5 bar über Umgebungsdruck

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,5-2,0 m/s Lineargeschwindigkeit, 0,05-0,15 mm Positionsgenauigkeit, 20-80 N Greifkraft
Belastungs- und Ausfallgrenzen
Positionsfehler über 0,25 mm, Greiferkraft unter 15 N oder über 90 N, Gelenktemperatur über 85°C
Spiel in Harmonischen Antrieben über 1 Bogenminute, Servomotor-Entmagnetisierung bei 150°C Curie-Punkt, Banddehnung über 0,3% Verlängerung unter 100 N Spannung
Fertigungskontext
Automatisiertes Computergehäuse-Montagesystem wird innerhalb von Herstellung von Computern, elektronischen und optischen Erzeugnissen nach Material, Prozessfenster und Prüfanforderungen bewertet.

Weitere Produktbezeichnungen

Computer Enclosure Assembly Robot Automated Chassis Assembly Line Robotic Computer Case Assembler Server Chassis Assembly System

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:N/V (nicht-flüssiges System)
Durchflussrate:N/V (nicht-flüssiges System)
Betriebstemperatur:15-35°C (Betriebsumgebung)
Montage- und Anwendungskompatibilität
StahlgehäusekomponentenAluminiumverkleidungspaneeleKunststoff-Montagewinkel
Nicht geeignet: Korrosive chemische Verarbeitungsumgebungen
Auslegungsdaten
  • Gehäuseabmessungen (LxBxH)
  • Produktionsrate (Einheiten/Stunde)
  • Komponentengewichtsbereich (kg)

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Fehlausrichtung der Roboterarmgelenke
Ursache: Verschleiß in Harmonischen Antrieben oder Spiel in Servomotoren aufgrund kontinuierlicher Hochpräzisions-Positionszyklen
Förderband-Spurführungsfehler
Ursache: Bandspannungsverlust durch Rillenrollenlager-Verschleiß oder Ansammlung von Schmutz auf Spurführungssensoren
Wartungsindikatoren
  • Hörbares hochfrequentes Pfeifen von Servomotoren während Präzisionsbewegungen
  • Visuelle Fehlausrichtung von Gehäusekomponenten auf Kameras der Endkontrollstation
Technische Hinweise
  • Implementierung prädiktiver Wartung mittels Schwingungsanalyse an Roboterarmgelenken zur Erkennung von Harmonischen Antriebsverschleiß vor Fehlausrichtung
  • Einrichtung automatisierter optischer Kalibrierungsroutinen für Förderband-Spurführungssensoren während geplanter Stillstandszeiten zur Vermeidung von schmutzbedingten Ausfällen

Konformität und Fertigungsnormen

Referenznormen
CE-Kennzeichnung - EU-Maschinenrichtlinie 2006/42/EG
Fertigungsgenauigkeit
  • Befestigungslochausrichtung: +/-0,05 mm
  • Gehäusepaneel-Ebenheit: 0,2 mm
Qualitätsprüfung
  • Automatisierte Optische Inspektion (AOI) für Komponentenplatzierung
  • Funktionale Sicherheitsprüfung für automatisierte Montagemechanismen

Hersteller von Automatisiertes Computergehäuse-Montagesystem

Herstellerprofile mit passender Produktionsfähigkeit in China.

Die Herstellerliste dient der Vorrecherche und Einordnung von Fertigungskapazitäten. Sie ist keine Zertifizierung, kein Ranking und keine Transaktionsgarantie.

Diese Seite teilen

Beispielhafte Bewertungskriterien aus Einkaufsprozessen

Keine Kundenbewertung und keine Echtzeitdaten. Die Werte zeigen typische Prüfkriterien in RFQ- und Lieferantenbewertungsprozessen.

Technische Dokumentation
4/5
Fertigungsfähigkeit
4/5
Prüfbarkeit
5/5
Lieferantentransparenz
3/5

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

LieferketteVerwandte Produkte und Komponenten

3-Achsen-Gyroskop

Ein Sensor, der die Winkelgeschwindigkeit um drei orthogonale Achsen (X, Y, Z) misst.

Spezifikationen ansehen ->
3D-Kamera-Array

Ein Multikamerasystem, das synchronisierte Bilder aus mehreren Winkeln erfasst, um 3D-Raumdaten zu erzeugen.

Spezifikationen ansehen ->
3D-Optiksensorkopf

Die optische Sensorkomponente eines automatischen Lötpasten-Inspektionssystems (SPI), die 3D-Höhendaten von Lötpastenablagerungen auf Leiterplatten erfasst.

Spezifikationen ansehen ->
A/D-Wandler

Ein A/D-Wandler (Analog-Digital-Wandler) ist ein Bauteil, das in industriellen Steuerungs- und Überwachungssystemen verwendet wird, um kontinuierliche analoge Eingangssignale wie Spannung oder Strom in diskrete digitale Ausgangswerte umzuwandeln.

Spezifikationen ansehen ->

Häufige Fragen

Was ist die maximale Montagegeschwindigkeit dieses Systems?

Die maximale Montagegeschwindigkeit beträgt 12–20 komplette Gehäusemontagen pro Stunde, abhängig von der spezifischen Konfiguration und dem Gehäusetyp. Dies ist ein Referenzbereich; verifizieren Sie mit dem Hersteller für Ihre Anwendung.

Was ist die Positioniergenauigkeit der Roboterarme?

Die Positioniergenauigkeit beträgt ±0,05 mm, getestet nach ISO 9283. Dies gewährleistet präzise Platzierung von Komponenten. Bestätigen Sie die Genauigkeit für Ihr spezifisches Modell.

Was sind die Umgebungsanforderungen für den Betrieb?

Das System arbeitet bei Temperaturen von 5°C bis 40°C und relativer Luftfeuchtigkeit von 20% bis 80% (nicht kondensierend). Unter 5°C kann die Servoleistung beeinträchtigt werden, über 80% Feuchtigkeit kann Korrosion verursachen. Diese Bedingungen folgen IEC 60721-3-3.

Was ist die Schutzart?

Der Schaltschrank hat die Schutzart IP54, und die Roboterarme haben IP65, gemäß IEC 60529. Dies bedeutet Schutz gegen Staub und Wasserstrahlen. Verifizieren Sie die Schutzart für Ihre spezifische Installation.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.09 · Herstellung von Computern, elektronischen und optischen Erzeugnissen

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.
Anfrage

Beschaffungsinformationen anfragenfür Automatisiertes Computergehäuse-Montagesystem

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Was wir nicht zusichern
Eine Listung ist keine Empfehlung. Prüfen Sie jeden Lieferanten und jeden Wert vor der Bestellung selbst.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Fertigung für Automatisiertes Computergehäuse-Montagesystem?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Automatisierte SMT-Bestückungslinie
Nächstes Produkt
Automatisiertes Koordinatenmesssystem
AngebotChat