Strukturierte Fertigungsdaten · 2026

Roboter-Manipulatorarm

Auf Basis strukturierter CNFX-Herstellerprofile wird Roboter-Manipulatorarm im Bereich Maschinen- und Anlagenbau anhand von Reichweite bis Freiheitsgrade eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Roboter-Manipulatorarm wird durch die Baugruppe aus Endeffektor (Greifer) und Steuerung beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

Ein programmierbarer mechanischer Arm zur präzisen Positionierung und Handhabung von Objekten in industriellen Automatisierungssystemen.

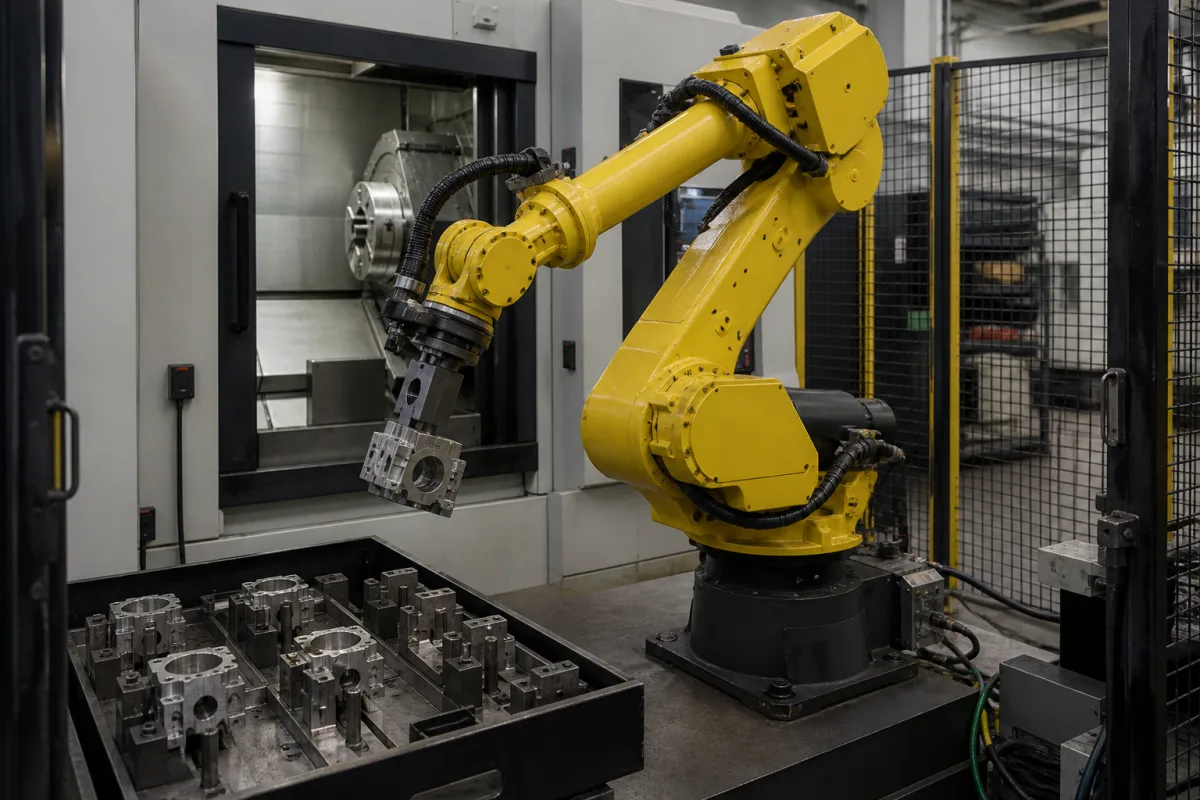
Roboter-Manipulatorarm in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Produktspezifikationen

Technische Details und Fertigungskontext für Roboter-Manipulatorarm

Technische Definition

Der Roboter-Manipulatorarm ist eine kritische Komponente des automatisierten Barrenstapel- und Palettiersystems und verantwortlich für das präzise Greifen, Heben, Bewegen und Platzieren von Metallbarren. Er führt programmierte Sequenzen aus, um Barren von Produktionslinien oder Förderbändern zu übernehmen und sie in geordneten Stapeln auf Paletten anzuordnen, wodurch automatisierte Materialhandhabung und Palettierungsvorgänge ermöglicht werden. Der Arm ist für die Integration in industrielle Automatisierungssysteme ausgelegt und bietet eine Reihe von Konfigurationen, um unterschiedliche Nutzlast- und Reichweitenanforderungen zu erfüllen. Er verfügt über Gelenke, die von elektrischen, hydraulischen oder pneumatischen Aktuatoren angetrieben werden und von einer speicherprogrammierbaren Steuerung (SPS) oder einer dedizierten Robotersteuerung gesteuert werden. Der Endeffektor (typischerweise ein Greifer) ist an der Spitze des Arms angebracht und kann für spezifische Barrenformen und -größen angepasst werden. Die Leistung des Arms wird durch Parameter wie Reichweite, Freiheitsgrade, Wiederholgenauigkeit, Nutzlastkapazität, maximale Geschwindigkeit, Betriebstemperatur, Schutzart, Versorgungsspannung, Leistungsaufnahme, Gewicht, Montageart und Steuerungsschnittstelle charakterisiert. Diese Parameter werden als Referenzbereiche bereitgestellt und müssen für das spezifische Modell und die Anwendung verifiziert werden. Der Arm besteht aus Materialien wie Aluminiumlegierung, Stahl und Verbundwerkstoffen, die ein Gleichgewicht aus Festigkeit, Steifigkeit und Gewicht bieten. Er ist für den Einsatz in industriellen Umgebungen ausgelegt, mit Schutzarten von IP54 bis IP65 für staubige oder feuchte Bedingungen. Die Steuerungsschnittstelle unterstützt EtherCAT, PROFINET und Modbus TCP, was die Kompatibilität mit gängigen SPS-Systemen gewährleistet. Die Wiederholgenauigkeit des Arms beträgt gemäß ISO 9283 ±0,05 bis ±0,1 mm und gewährleistet eine konsistente Positionierung. Die Versorgungsspannung reicht von 220 bis 380 V AC gemäß IEC 60038. Das Gewicht des Arms reicht von 50 bis 300 kg und beeinflusst Montage und Bodenbelastung. Montagearten umfassen Boden, Wand und Decke, was Flexibilität bei der Systemgestaltung bietet. Der Arm ist für eine Lebensdauer mit regelmäßiger Wartung ausgelegt, und jede Abweichung von den angegebenen Betriebsbedingungen kann die Leistung beeinträchtigen. Es ist wichtig, den rechtlichen Hersteller oder Lieferanten für modellspezifische Werte und Normen zu konsultieren, da das Verzeichnis nur Referenzbereiche bereitstellt.

Funktionsprinzip

Der Arm arbeitet über eine Reihe von Gelenken (rotatorisch und/oder linear), die von elektrischen, hydraulischen oder pneumatischen Aktuatoren angetrieben werden. Eine Steuerung führt programmierte Anweisungen aus und sendet Signale an die Aktuatoren, um jedes Gelenk zu bewegen. Diese koordinierte Bewegung ermöglicht es dem Endeffektor (z. B. Greifer), der an der Spitze des Arms angebracht ist, präzisen 3D-Pfaden zu folgen, sodass er Barren von einem bekannten Ort aufnehmen und mit hoher Genauigkeit und Wiederholbarkeit an einem Zielort ablegen kann.
Hauptmaterialien

Aluminiumlegierung, Stahl, Verbundwerkstoffe
Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Reichweite600–1500 mmMaximaler horizontaler Abstand von der Roboterbasis zum Endeffektor
Freiheitsgrade4–6Anzahl der unabhängigen Bewegungsachsen (Gelenke)
Wiederholgenauigkeit±0.05–±0.1 mmPositionsgenauigkeit bei der Rückkehr zu einem eingelernten PunktISO 9283
Nutzlast3–20 kgMaximum weight the arm can handle at full speed
Maximale Geschwindigkeit1–3 m/sAffects cycle time
Betriebstemperatur-10–50 °COutside this range, performance may degrade
SchutzartIP54–IP65IP65 for dusty or wet environmentsIEC 60529
Versorgungsspannung220–380 V ACThree-phase for industrial useIEC 60038
Leistungsaufnahme1–5 kWDepends on payload and speed
Gewicht50–300 kgAffects mounting and floor loading
MontageartFloor, wall, ceilingFlexible mounting options
SteuerungsschnittstelleEtherCAT, PROFINET, Modbus TCPCompatibility with PLC systemsIEC 61158

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Komponenten / BOM
  • Endeffektor (Greifer)
    Spezialwerkzeug am Handgelenk des Arms zum Greifen und Halten von Metallbarren. Oft ein pneumatischer oder hydraulischer Greifer mit maßgefertigten Backen.
    Material: Stahl, Aluminium, Polyurethan
  • Steuerung
    Das Computersystem, das das Programm speichert, Sensordaten verarbeitet und Befehlssignale an die Aktoren des Arms sendet, um Bewegungen auszuführen.
    Material: Elektronische Bauteile, Kunststoffgehäuse
  • Servomotor / Stellantrieb
    Stellt die Antriebskraft für die Bewegung jedes Gelenks bereit, indem elektrische/hydraulische/pneumatische Energie in präzise mechanische Bewegung umgewandelt wird.
    Material: Kupferwicklungen, Stahlgehäuse, Magnete
  • Gelenkarmgelenke
    Die Gelenk- und Verbindungskette, die dem Arm Reichweite und Freiheitsgrade verleiht.

Anwendung und Auswahl

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:N/V (mechanisches Positionierungssystem)
Durchflussrate:N/V (mechanisches Positionierungssystem)
Betriebstemperatur:0°C bis 50°C (Betrieb), -20°C bis 70°C (Lagerung)
Montage- und Anwendungskompatibilität
ElektronikmontagekomponentenVerpackte LebensmittelartikelAutomobilteile
Nicht geeignet: Hochkorrosive Chemikalienbäder (erfordert spezielle korrosionsbeständige Modelle)
Auslegungsdaten
  • Maximale Nutzlast (kg)
  • Erforderlicher Arbeitsbereich/Reichweite (m)
  • Positionierungsgenauigkeit/Wiederholgenauigkeit (mm)
Ergänzende technische Angaben

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,1-1,5 m/s Lineargeschwindigkeit, ±0,05 mm Positionierungsgenauigkeit, 5-150 kg Nutzlastkapazität
Belastungs- und Ausfallgrenzen
Gelenkmoment über 450 Nm bei 0,5 m Hebelarm, Encoder-Auflösungsverlust unter 0,001°, Harmonische-Antriebs-Dehnung über 0,15 %
Stribeck-Reibungsinduziertes Stick-Slip bei Geschwindigkeiten unter 0,05 m/s, thermische Ausdehnungsdifferenz zwischen Aluminiumgliedern und Stahllagern bei ΔT > 80°C, Kugelgewindetrieb-Spiel über 5 μm aufgrund von Vorspannungsverlust
Fertigungskontext
Roboter-Manipulatorarm wird innerhalb von Maschinen- und Anlagenbau nach Material, Prozessfenster und Prüfanforderungen bewertet.

Risiken, Wartung und Normen

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Getriebespiel und Verschleiß
Ursache: Unzureichende Schmierung, Kontaminationseintritt oder übermäßige zyklische Belastung, die zu Grübchenbildung und Zahnverschleiß in Reduktionsgetrieben führt.
Encoder- oder Resolver-Signalverschlechterung
Ursache: Elektrisches Rauschen, thermische Drift, mechanische Fehlausrichtung oder Kontamination, die die Positionsrückmeldungsgenauigkeit beeinträchtigen.
Wartungsindikatoren
  • Hörbares Schleif- oder Klickgeräusch während der Gelenkbewegung, das auf Getriebe- oder Lagerausfall hinweist.
  • Ungewolltes Driften oder Positionsungenauigkeit während statischer Haltephasen, was auf Encoder- oder Servoantriebsprobleme hindeutet.
Technische Hinweise
  • Implementieren Sie zustandsbasierte Schmierung mit hochreinen, herstellerspezifischen Fetten und überwachen Sie Partikelzahlen in Getrieben.
  • Führen Sie regelmäßig Thermografie- und Schwingungsanalysen an Motoren und Reduziergetrieben durch, um frühzeitige mechanische Degradation zu erkennen.

Konformität und Fertigungsnormen

Referenznormen
ISO 9283:1998 - Manipulierende Industrieroboter - Leistungskriterien und zugehörige PrüfverfahrenANSI/RIA R15.06 - Industrieroboter und Robotersysteme - SicherheitsanforderungenCE-Kennzeichnung - Richtlinie 2006/42/EG über Maschinen
Fertigungsgenauigkeit
  • Positionierungswiederholgenauigkeit: +/-0,05 mm
  • Lastkapazitätsabweichung: +/-2 % der Nennlast
Qualitätsprüfung
  • Koordinatenmessmaschinen (KMM)-Verifizierung
  • Dynamischer Leistungstest (Geschwindigkeit, Beschleunigung, Schwingungsanalyse)
Fehleranalyse

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Servomotor-Resolver-Kontamination mit 5 μm Partikelansammlung → Positionsrückmeldungsverlust verursacht ±2° Gelenkwinkelfehler → IP67-gekapseltes Resolvergehäuse mit Überdruck-Spülung bei 0,2 bar
Kabelbaum-Biegeermüdung über 10⁶ Zyklen bei 90° Biegeradius → Signalintegritätsverschlechterung manifestiert als 15 % Drehmomentwelligkeit → Dynamischer Kabelträger mit mindestens 8× Kabeldurchmesser Biegeradius

Beschaffungscheckliste

Keine Kundenbewertung und keine Echtzeitdaten. Prüfen Sie diese Unterlagen vor einer Bestellung.

Technische Dokumentation
Aktuelle Zeichnungen, Revisionsstand und Spezifikationsblatt anfordern.
Fertigungsfähigkeit
Anlagen, Prozessgrenzen und nachvollziehbare Fertigungsbelege prüfen.
Prüfbarkeit
Prüfmethoden, Messmittel und rückverfolgbare Prüfberichte bestätigen.
Lieferantentransparenz
Rechtsträger, Standort, Zertifikatsumfang und direkte Kontakte prüfen.

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

Hersteller von Roboter-Manipulatorarm

Herstellerprofile mit passender Produktionsfähigkeit in China.

Vergleichen Sie Produktumfang und Quellenangaben. Nennen Sie bei Ihrer Anfrage Spezifikationen, Menge und Liefertermin.

Anfrage

Beschaffungsinformationen anfragenfür Roboter-Manipulatorarm

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Angaben für Ihre Anfrage
Nennen Sie Produktspezifikationen, Menge, Lieferort und gewünschten Termin.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Häufige Fragen

Was ist die typische Reichweite dieses Roboter-Manipulatorarms?

Die Reichweite, definiert als der maximale horizontale Abstand von der Roboterbasis zum Endeffektor, beträgt 600 bis 1500 mm. Dies ist ein Referenzbereich; die genaue Reichweite hängt vom spezifischen Modell und der Konfiguration ab. Verifizieren Sie dies immer mit dem Hersteller.

Wie viele Freiheitsgrade hat der Arm?

Der Arm hat typischerweise 4 bis 6 Freiheitsgrade, was bedeutet, dass er über 4 bis 6 unabhängige Bewegungsachsen verfügt. Dies ermöglicht eine flexible Positionierung und Orientierung des Endeffektors. Die genaue Anzahl hängt vom Modell ab.

Was ist die Wiederholgenauigkeit des Arms?

Die Wiederholgenauigkeit gemäß ISO 9283 beträgt ±0,05 bis ±0,1 mm. Dies gibt die Positionsgenauigkeit bei der Rückkehr zu einem angelernten Punkt an. Es handelt sich um einen Referenzbereich; der tatsächliche Wert für ein bestimmtes Modell sollte mit dem Hersteller bestätigt werden.

Welche Steuerungsschnittstellen werden unterstützt?

Der Arm unterstützt EtherCAT, PROFINET und Modbus TCP, gängige industrielle Ethernet-Protokolle. Diese Schnittstellen gewährleisten die Kompatibilität mit SPS-Systemen. Die spezifischen Schnittstellenoptionen können je nach Modell variieren, daher mit dem Lieferanten verifizieren.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.11 · Maschinen- und Anlagenbau

Zugehörige Ausrüstung

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.

Fertigung für Roboter-Manipulatorarm?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Roboter-Manipulator
Nächstes Produkt
Roboter-Montagearm
AngebotChat