Strukturierte Fertigungsdaten · 2026

Kernspann- und Handhabungsroboter

Auf Basis strukturierter CNFX-Herstellerprofile wird Kernspann- und Handhabungsroboter im Bereich Elektrogeräteherstellung anhand von Nennklemmkraft bis Positioniergenauigkeit eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Kernspann- und Handhabungsroboter wird durch die Baugruppe aus Roboterarm-Baugruppe und Kundenspezifische Spann-Endeffektor beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

Automatisiertes Robotersystem zum präzisen Spannen, Positionieren und Transferieren von Transformatorkernen während Montage- und Imprägnierprozessen.
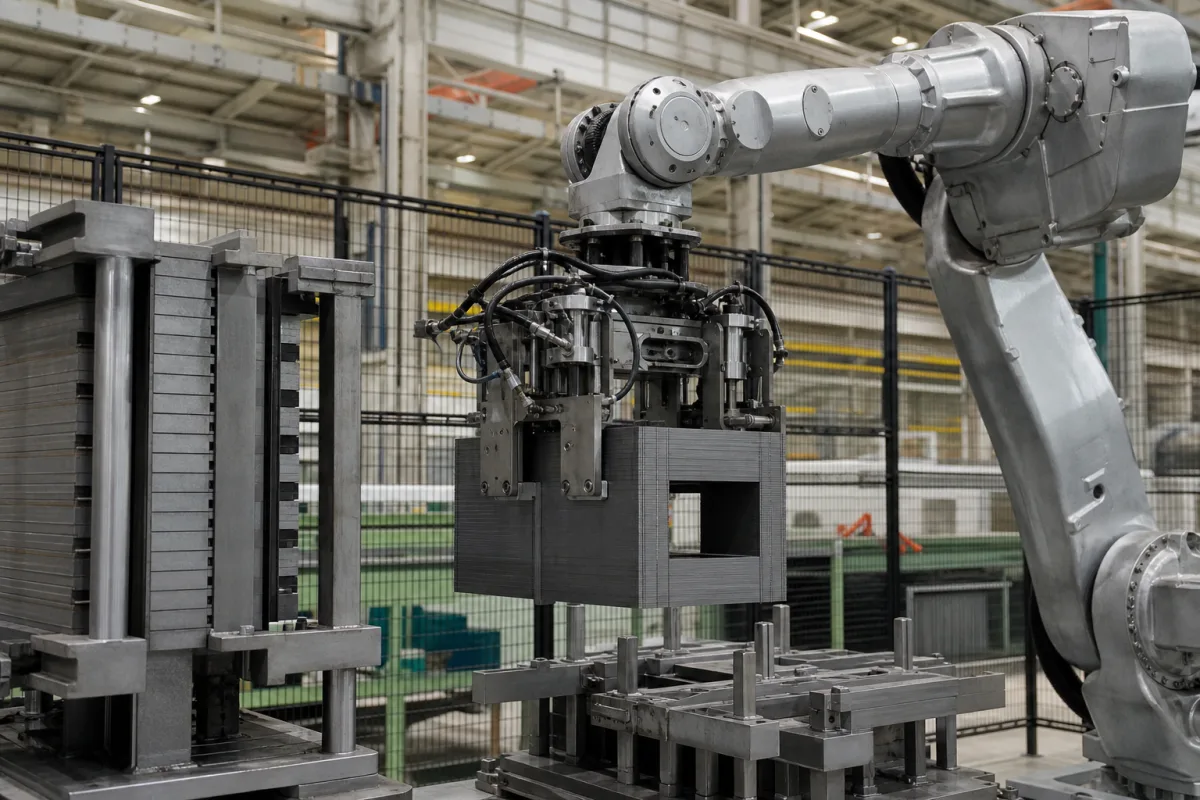
Kernspann- und Handhabungsroboter in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Technische Definition

Der Kernspann- und Handhabungsroboter ist eine spezialisierte Roboter-Komponente innerhalb des modularen Transformator-Kernmontage- und Imprägnierungssystems. Seine Hauptfunktion besteht darin, Transformatorkerne sicher zu greifen, sie für Montagevorgänge präzise zu positionieren und sie zwischen verschiedenen Stationen der Produktionslinie zu transferieren, wodurch eine genaue Ausrichtung und Handhabung während des gesamten Fertigungsprozesses gewährleistet wird. Der Roboter ist für die Handhabung von Transformatorkernen mit Gewichten von 500 bis 2000 kg ausgelegt, mit einer Nennspannkraft von 5–20 kN. Er erreicht eine Positioniergenauigkeit von ±0,5 mm und eine Wiederholgenauigkeit von ±0,1 mm gemäß ISO 9283. Der Betriebsdruck beträgt 0,6–0,8 MPa, und die Versorgungsspannung beträgt 380–480 V AC (IEC 60038). Der Stromverbrauch variiert zwischen 3 und 8 kW je nach Last und Geschwindigkeit. Der Roboter arbeitet in einem Temperaturbereich von 0–40 °C (IEC 60068-2-1) und bietet einen Schutzgrad von IP54–IP65 (IEC 60529). Das Maschinengewicht liegt zwischen 800 und 1500 kg, und die Stellfläche (L×B×H) beträgt 1200×800×1500 bis 2000×1200×2000 mm. Der Spannhub ist von 100 bis 300 mm einstellbar, um unterschiedliche Kerngrößen aufzunehmen. Zu den verwendeten Materialien gehören Aluminiumlegierung, Edelstahl, technische Kunststoffe und Gummi-Greifpads. Diese Komponente ist für die Herstellung elektrischer Betriebsmittel bestimmt, insbesondere für Transformator-Produktionslinien. Es ist wichtig, modellspezifische Werte und Normen vor der Beschaffung oder Installation mit dem rechtlichen Hersteller oder Lieferanten zu verifizieren.

Funktionsprinzip

Der Roboter nutzt programmierbare Roboterarme mit speziell entwickelten Spann-Endeffektoren. Diese Endeffektoren üben kontrollierten Druck aus, um Transformatorkerne zu greifen, ohne die Blechungen zu beschädigen. Der Roboter folgt vorprogrammierten Pfaden, um Kerne zwischen Montagestationen, Imprägnierbehältern und Aushärtebereichen zu bewegen. Er ist oft mit Vision-Systemen oder Sensoren für präzise Positionierung und Qualitätskontrolle integriert. Die Spannkraft ist innerhalb des Nennbereichs einstellbar, um unterschiedlichen Kerngwichten gerecht zu werden. Das System arbeitet mit dreiphasigem Industriestrom und verwendet pneumatische oder hydraulische Antriebe innerhalb des angegebenen Druckbereichs. Sicherheitsfunktionen und Verriegelungen gewährleisten einen zuverlässigen Betrieb. Die Steuerung des Roboters ermöglicht eine Umprogrammierung, um unterschiedliche Kerngrößen und Produktionsabläufe zu berücksichtigen.

Technische Parameter

Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Nennklemmkraft5–20 kNForce range for typical transformer core weights
Positioniergenauigkeit±0.5 mmEnsures precise core alignmentISO 9283
Wiederholgenauigkeit±0.1 mmConsistent clamping positionISO 9283
Maximale Nutzlast500–2000 kgHandles heavy transformer cores
Betriebsdruck0.6–0.8 MPaBelow 0.6 MPa clamping force insufficient
Versorgungsspannung380–480 V ACThree-phase industrial powerIEC 60038
Leistungsaufnahme3–8 kWDepends on load and speed
Betriebstemperatur0–40 °COutside range may affect performanceIEC 60068-2-1
SchutzartIP54–IP65Dust and water protectionIEC 60529
Maschinengewicht800–1500 kgInfluences installation requirements
Stellfläche (L×B×H)1200×800×1500–2000×1200×2000 mmSpace needed for installation
Spannhub100–300 mmAdjustable to core dimensions

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Hauptmaterialien

Aluminiumlegierung Edelstahl Technische Kunststoffe Gummi-Greifauflagen

Komponenten / BOM

Components / BOM
  • Roboterarm-Baugruppe
    Ermöglicht mehrachsige Bewegung zur Positionierung des Spannmechanismus
    Material: Aluminiumlegierung und Stahl
  • Kundenspezifische Spann-Endeffektor
    Spezialgreifer zur sicheren Halterung von Transformatorkernen ohne Beschädigung der Blechpakete
    Material: Edelstahl mit Gummikontaktflächen
  • Kraftregelsystem
    Regelt und überwacht die Klemmkraft, um Kernschäden zu verhindern
    Material: Elektronische Bauteile und Sensoren
  • Bildverarbeitungs-/Positionierungssystem
    Sichert die präzise Ausrichtung und Positionierung von Kernen während Handhabungsvorgängen
    Material: Optische Komponenten und Kameras

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Hydraulikdruckregler-Drift, die 0,1 MPa/Jahr Kalibriertoleranz überschreitet Progressiver Spannkraftanstieg, der Blechverformung verursacht Installieren Sie redundante Drucksensoren mit 0,01 MPa Auflösung und automatischer Kalibrierung alle 1000 Zyklen
Encoder-Kontamination durch Transformatorlack-Überspritzung während der Tränkung Positionsrückmeldungsverlust, der unkontrollierte Roboterbewegung verursacht Implementieren Sie IP67-gekennzeichnete Absolut-Encoder mit redundantem optischem Verifizierungssystem

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,5-2,5 MPa Spannkraft, 0,1-1,0 mm Positioniergenauigkeit, -10 °C bis 50 °C Umgebungstemperatur
Belastungs- und Ausfallgrenzen
Spannkraft überschreitet 3,0 MPa und verursacht Paketverformung, Positionierfehler überschreitet 2,0 mm und verursacht Fehlausrichtung, Umgebungstemperatur überschreitet 60 °C und verursacht Servomotor-Thermalabschaltung
Streckgrenze der Transformatorbleche (typisch 250-350 MPa) wird durch übermäßige Spannkraft überschritten, kumulativer Positionierfehler aus Servo-Encoder-Auflösung (0,01 mm) und Spiel (0,05 mm), Wärmeausdehnungskoeffizienten-Fehlanpassung (11×10⁻⁶/°C für Aluminium vs. 23×10⁻⁶/°C für Stahl) verursacht Bindung
Fertigungskontext
Kernspann- und Handhabungsroboter wird innerhalb von Elektrogeräteherstellung nach Material, Prozessfenster und Prüfanforderungen bewertet.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:N/V (mechanisches Spannsystem)
Durchflussrate:N/A
Betriebstemperatur:5 °C bis 40 °C (Betriebsumgebung)
Montage- und Anwendungskompatibilität
Transformatorblechpakete (laminiert)Epoxidharz-TränkbäderMontagevorrichtungen und Spannvorrichtungen
Nicht geeignet: Korrosive chemische Umgebungen (z.B. Säurebäder)
Auslegungsdaten
  • Maximale Paketabmessungen (LxBxH)
  • Paketgewichtsspanne
  • Erforderlicher Durchsatz (Pakete/Stunde)

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Hydraulikzylinder-Dichtungsdegradation
Ursache: Kontamination durch Partikeleintrag oder chemische Inkompatibilität, die zu Fluidlecks und Druckverlust führt
Greiferbacken-Fehlausrichtung oder Verschleiß
Ursache: Wiederholte Stoßbelastung während Spannzyklen, die mechanische Ermüdung oder falsche Kalibrierung verursacht
Wartungsindikatoren
  • Hörbares Zischen oder Schleifgeräusche während des Betriebs, die auf Hydrauliklecks oder mechanisches Binden hinweisen
  • Visuelle Fehlausrichtung der Greiferbacken oder inkonsistente Spannkraft, die während Handhabungszyklen beobachtet wird
Technische Hinweise
  • Implementieren Sie ein striktes Filtrations- und Fluidanalyseprogramm für Hydrauliksysteme, um kontaminationsinduzierte Ausfälle zu verhindern
  • Etablieren Sie einen vorausschauenden Wartungsplan unter Verwendung von Schwingungsanalyse und Kraftüberwachung, um frühzeitigen Verschleiß in mechanischen Komponenten zu erkennen

Konformität und Fertigungsnormen

Referenznormen
ISO 10218-1:2011 - Roboter und Robotikgeräte - Sicherheitsanforderungen für IndustrieroboterANSI/RIA R15.06 - Industrieroboter und Robotersysteme - SicherheitsanforderungenCE-Kennzeichnung - Maschinenrichtlinie 2006/42/EG
Fertigungsgenauigkeit
  • Positionierwiederholgenauigkeit: +/-0,05 mm
  • Spannkraftkonstanz: +/-2 % des Sollwerts
Qualitätsprüfung
  • Funktionale Sicherheitsprüfung (PL/SIL-Verifizierung)
  • Koordinatenmessmaschine (KMM) Genauigkeitsverifizierung

Hersteller von Kernspann- und Handhabungsroboter

Herstellerprofile mit passender Produktionsfähigkeit in China.

Die Herstellerliste dient der Vorrecherche und Einordnung von Fertigungskapazitäten. Sie ist keine Zertifizierung, kein Ranking und keine Transaktionsgarantie.

Diese Seite teilen

Beispielhafte Bewertungskriterien aus Einkaufsprozessen

Keine Kundenbewertung und keine Echtzeitdaten. Die Werte zeigen typische Prüfkriterien in RFQ- und Lieferantenbewertungsprozessen.

Technische Dokumentation
4/5
Fertigungsfähigkeit
4/5
Prüfbarkeit
5/5
Lieferantentransparenz
3/5

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

LieferketteVerwandte Produkte und Komponenten

AC-DC-Wandler

Ein elektronisches Gerät, das Wechselstrom (AC) in Gleichstrom (DC) umwandelt.

Spezifikationen ansehen ->
Aktives Filter

Ein aktives Filter (APF) ist ein leistungselektronisches Gerät, das Oberschwingungen, Blindleistung und Lastunsymmetrien in elektrischen Verteilnetzen dynamisch kompensiert.

Spezifikationen ansehen ->
Automatisiertes Geschirrspüler-Produktionsliniensystem

Integriertes Fertigungssystem für die Massenproduktion von Geschirrspülern mit automatisierter Montage und Prüfung.

Spezifikationen ansehen ->
Automatisiertes Elektromotor-Montage- und Prüfsystem

Integrierte Produktionslinie für die automatisierte Montage und Qualitätsprüfung von Elektromotoren.

Spezifikationen ansehen ->

Häufige Fragen

Was ist die maximale Nutzlast des Kernspann- und Handhabungsroboters?

Laut den Verzeichnisdaten beträgt die maximale Nutzlast 500–2000 kg. Die tatsächliche Nutzlast kann jedoch je nach Modell und Konfiguration variieren. Bitte verifizieren Sie dies mit dem Hersteller oder Lieferanten für Ihre Anwendung.

Welche Normen werden für Positioniergenauigkeit und Wiederholgenauigkeit referenziert?

Die Positioniergenauigkeit und Wiederholgenauigkeit sind mit ±0,5 mm bzw. ±0,1 mm angegeben, unter Bezugnahme auf ISO 9283. Diese Norm bietet Richtlinien für die Bewertung der Leistung von Industrierobotern. Es ist wichtig zu bestätigen, dass der tatsächliche Roboter diese Werte unter Ihren Betriebsbedingungen erfüllt.

Kann der Spannhub an unterschiedliche Kerngrößen angepasst werden?

Ja, der Spannhub ist von 100 bis 300 mm einstellbar, sodass der Roboter Transformatorkerne unterschiedlicher Abmessungen handhaben kann. Der Einstellmechanismus sollte entsprechend der Kerngröße eingestellt und gemäß den Anweisungen des Herstellers verifiziert werden.

Welchen Schutzgrad hat der Roboter?

Der Schutzgrad beträgt IP54–IP65 gemäß IEC 60529, was Schutz gegen Staub und Wasser bedeutet. Die spezifische Schutzart hängt von der Gehäusekonstruktion ab. Bestätigen Sie die genaue IP-Schutzart für Ihre Umgebung mit dem Lieferanten.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.09 · Elektrogeräteherstellung

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.
Anfrage

Beschaffungsinformationen anfragenfür Kernspann- und Handhabungsroboter

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Was wir nicht zusichern
Eine Listung ist keine Empfehlung. Prüfen Sie jeden Lieferanten und jeden Wert vor der Bestellung selbst.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Fertigung für Kernspann- und Handhabungsroboter?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Kernklemm-System
Nächstes Produkt
Klemmen und Steckverbinder
AngebotChat