Strukturierte Fertigungsdaten · 2026

Roboterarm-Baugruppe

Auf Basis strukturierter CNFX-Herstellerprofile wird Roboterarm-Baugruppe im Bereich Getränkeherstellung anhand von Nenntragfähigkeit bis Reichweite eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Roboterarm-Baugruppe wird durch die Baugruppe aus Grundbefestigungsflansch und Armsegmente / Glieder beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

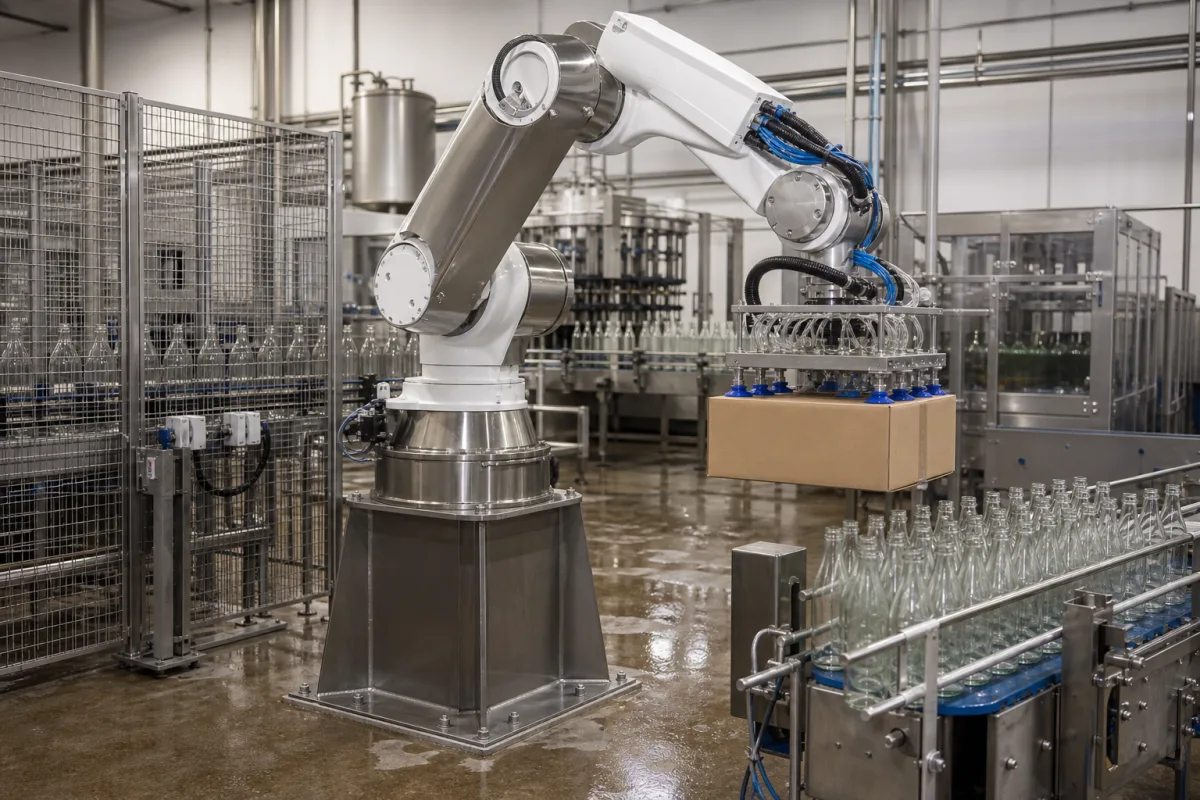
Eine mehrgelenkige mechanische Baugruppe, die präzise Positionierung und Bewegung für die Handhabung von Getränkebehältern beim Depalettieren ermöglicht.

Roboterarm-Baugruppe in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Technische Definition

Die Roboterarm-Baugruppe ist die Kernmanipulator-Komponente einer automatisierten Getränkebehälter-Depalettiermaschine. Sie führt die präzisen Pick-and-Place-Bewegungen aus, um einzelne Getränkebehälter (Flaschen, Dosen oder Kartons) von gestapelten Paletten auf Förderbänder zu übertragen. Sie integriert Aktuatoren, Gelenke und Schnittstellen zur Montage von Endeffektoren, um die erforderlichen Freiheitsgrade für die Navigation durch Palettenmuster und Behältergeometrien zu erreichen. Die Baugruppe verfügt typischerweise über 5 bis 6 Achsen, die die Flexibilität bieten, um Behälter in verschiedenen Positionen und Ausrichtungen zu erreichen. Sie besteht aus Aluminiumlegierung, Stahl und technischen Kunststoffen, was Festigkeit, Haltbarkeit und Gewicht ausbalanciert. Die Nenntragfähigkeit des Arms liegt zwischen 50 und 150 kg, einschließlich Greifer- und Behältergewicht, und die horizontale Reichweite beträgt 1500 bis 2500 mm von der Basiszentrum. Die Wiederholgenauigkeit ist entscheidend für die präzise Platzierung von Behältern und liegt zwischen ±0,05 und ±0,1 mm. Die maximale Geschwindigkeit am Endeffektor beträgt 2 bis 4 m/s, was die Zykluszeit beeinflusst. Der Betriebstemperaturbereich liegt zwischen 0 und 45 °C, wobei zu beachten ist, dass Dichtungen unter 0 °C steif werden können. Die Schutzart ist IP54 bis IP65 für Waschumgebungen. Die Versorgungsspannung beträgt 200 bis 480 V AC (Drehstrom, ±10 % Toleranz), und die Leistungsaufnahme liegt zwischen 3 und 8 kW, abhängig von Nutzlast und Geschwindigkeit. Die Baugruppe wiegt zwischen 500 und 1200 kg, einschließlich Basis, aber ohne Steuerung. Die Montagefläche beträgt 600×600 bis 800×800 mm mit Lochmuster gemäß ISO 9409-1. Das Gehäuse ist aus Aluminium, die Gelenke aus Stahl. Diese Spezifikationen sind Referenzbereiche; überprüfen Sie modellspezifische Werte mit dem Hersteller.

Funktionsprinzip

Die Baugruppe arbeitet, indem sie Koordinaten- und Trajektorienbefehle vom Steuerungssystem der Maschine empfängt. Servomotoren oder pneumatische Aktuatoren an jedem Gelenk treiben die Armsegmente entlang programmierter Pfade. Positionsrückmeldung von Encodern gewährleistet Genauigkeit. Das Ende des Arms ist mit einer standardisierten Schnittstelle ausgestattet, um verschiedene spezialisierte Greifer oder Saugnapfköpfe für unterschiedliche Behältertypen anzubringen. Das Steuerungssystem berechnet den optimalen Pfad, um Kollisionen zu vermeiden und die Zykluszeit zu minimieren, während die Gelenke des Arms die erforderlichen Freiheitsgrade bieten. Die Endeffektor-Schnittstelle ermöglicht schnelle Umrüstungen zwischen Behältertypen, und die Präzision des Arms gewährleistet eine konsistente Platzierung auf dem Förderband.
Technische Parameter

Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Nenntragfähigkeit50–150 kgIncludes gripper and container weightISO 9283
Reichweite1500–2500 mmHorizontal reach from base center
Freiheitsgrade5–6 Achsen6 axes for full dexterity
Wiederholgenauigkeit±0.05–±0.1 mmCritical for precise container placementISO 9283
Maximale Geschwindigkeit2–4 m/sAt end effector, affects cycle time
Betriebstemperatur0–45 °CBelow 0°C seals may stiffen
SchutzartIP54–IP65IP65 for washdown environmentsIEC 60529
Versorgungsspannung200–480 V ACThree-phase, ±10% toleranceIEC 60038
Leistungsaufnahme3–8 kWDepends on payload and speed
Gewicht500–1200 kgIncludes base but not controller
Montagegrundfläche600×600–800×800 mmBolt pattern per ISO 9409-1
WerkstoffAluminum/SteelHousing: aluminum; joints: steel

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Hauptmaterialien

Aluminiumlegierung Stahl Technische Kunststoffe

Komponenten / BOM

Components / BOM
  • Grundbefestigungsflansch
    Bietet eine starre, bearbeitete Schnittstelle zum Verschrauben der gesamten Baugruppe mit dem Maschinengestell.
    Material: Gusseisen oder Stahl
  • Armsegmente / Glieder
    Starre Strukturbauteile, die die Armgeometrie definieren und Bewegungen zwischen Gelenken übertragen.
    Material: Aluminiumlegierung oder Kohlenstofffaserverbundwerkstoff
  • Drehgelenke
    Gehäuse mit Lagern, Dichtungen und Antriebsmechanismen (z.B. Harmonische Antriebe, Zahnräder), die eine gesteuerte Drehung zwischen Armsegmenten ermöglichen.
    Material: Stahl, Aluminium, technische Kunststoffe (z.B. ABS-Kunststoff)
  • Handgelenk-Baugruppe
    Der letzte Gelenksatz, der dem Endeffektor die Ausrichtung (Nick-, Gier- und Rollbewegung) ermöglicht.
    Material: Aluminiumlegierung, Stahl
  • Endeffektor-Montageplatte
    Standardisierte Schnittstelle (z.B. mit Bohrbild und Versorgungsanschlüssen) zur Befestigung von Werkzeugwechslern oder spezifischen Greifern.
    Material: Stahl
  • Innere Kabelzuführung
    Schützt und führt Strom-, Signal- und Pneumatikschläuche durch die bewegliche Struktur des Arms.
    Material: Technischer Kunststoff, Stahl
  • Servomotoren
    Antreiben jedes Gelenks entlang der befohlenen Bahn.
  • Positionsgeber
    Rückmeldung der Gelenkwinkel, damit der Arm tatsächlich die befohlene Pose erreicht.

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Encoder-Signalverlust aufgrund elektromagnetischer Störungen bei 50-60 Hz Netzfrequenzharmonischen Positionsdrift über ±1,0 mm Toleranz während des Hochgeschwindigkeits-Behältertransfers Geschirmte verdrillte Kabelpaare mit Ferritkernen und differenzielle Signalaufbereitung bei 24 VDC
Schmiermittelviskositätsabbau bei Dauerbetrieb über 40°C Umgebungstemperatur Erhöhtes Gelenkreibmoment über 15 N·m, das zur Aktivierung des Servo-Überlastschutzes führt Gebläsekühlsystem, das die Getriebetemperatur unter 35°C hält, mit PTFE-basiertem synthetischem Schmiermittel

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,1-2,0 m/s Lineargeschwindigkeit, ±0,05 mm Positioniergenauigkeit, 5-50 kg Nutzlastkapazität
Belastungs- und Ausfallgrenzen
Gelenkspiel über 0,1 mm, Servomotortemperatur über 85°C, Dehnung im Harmonischen Getriebe über 0,15%
Kumulative Ermüdungsschädigung durch zyklische Belastung an Spannungskonzentrationen in Gelenkverbindungen, nach der Miner-Regel mit S-N-Kurvenverschlechterung bei 10^7 Zyklen für Aluminium 6061-T6
Fertigungskontext
Roboterarm-Baugruppe wird innerhalb von Getränkeherstellung nach Material, Prozessfenster und Prüfanforderungen bewertet.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Industrielles Ökosystem und Lieferkette

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:N/V (mechanische Baugruppe, keine Fluidhandhabung)
Durchflussrate:N/V (mechanische Baugruppe, keine Fluidhandhabung)
Betriebstemperatur:0°C bis 50°C (Betrieb), -20°C bis 70°C (Lagerung)
Montage- und Anwendungskompatibilität
Kunststoff-Getränkebehälter (PET, HDPE)GlasflaschenAluminium-Getränkedosen
Nicht geeignet: Korrosive chemische Umgebungen (Säuren, Laugen) oder explosionsgefährdete Atmosphären
Auslegungsdaten
  • Maximale Nutzlastgewicht (kg)
  • Erforderliche Reichweite/Arbeitsraum (mm)
  • Zykluszeitanforderungen (Zyklen/Stunde)

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Getriebespiel und Verschleiß
Ursache: Unzureichende Schmierung, Fehlausrichtung oder übermäßige Belastung führen zu Grübchenbildung, Abplatzungen und erhöhtem Spiel in den Reduktionsgetrieben, was Positionsungenauigkeit und Vibration verursacht.
Encoder- oder Resolver-Signalverschlechterung
Ursache: Verschmutzung (Staub, Öleintritt), elektromagnetische Störungen oder mechanischer Verschleiß im Rückmeldegerät führen zum Verlust der Positionsrückmeldung und zu unkontrollierten Armbewegungen.
Wartungsindikatoren
  • Ungewöhnliche Schleif- oder Klickgeräusche von Gelenken während der Bewegung, die auf Getriebe- oder Lagerungsverschleiß hinweisen.
  • Inkonsistente Endeffektor-Positionierung oder 'Driften' von programmierten Bahnen, was auf Probleme im Rückmelde- oder Antriebssystem hindeutet.
Technische Hinweise
  • Implementieren Sie ein zustandsbasiertes Schmierungssystem mit automatischen Fettsystemen oder Ölanalysen, um optimale Schmiermittelqualität und -menge sicherzustellen und den Verschleiß in Getrieben und Lagern zu reduzieren.
  • Führen Sie regelmäßig Laserausrichtungsprüfungen an Armsegmenten und Motorkupplungen durch und verwenden Sie Thermografie, um Überhitzung in Antrieben und Gelenken vor einem Ausfall zu erkennen.

Konformität und Fertigungsnormen

Referenznormen
ISO 9283:1998 - Industrieroboter - Leistungskriterien und zugehörige PrüfverfahrenANSI/RIA R15.06 - Industrieroboter und Robotersysteme - SicherheitsanforderungenCE-Kennzeichnung - Richtlinie 2006/42/EG über Maschinensicherheit
Fertigungsgenauigkeit
  • Positionierwiederholgenauigkeit: +/-0,05 mm
  • Gelenkspiel: <0,01°
Qualitätsprüfung
  • Koordinatenmessmaschine (KMM)-Verifizierung der Maßgenauigkeit
  • Lastkapazitäts- und Zyklustests unter maximalen Nutzlastbedingungen

Hersteller von Roboterarm-Baugruppe

Herstellerprofile mit passender Produktionsfähigkeit in China.

Die Herstellerliste dient der Vorrecherche und Einordnung von Fertigungskapazitäten. Sie ist keine Zertifizierung, kein Ranking und keine Transaktionsgarantie.

Diese Seite teilen

Beispielhafte Bewertungskriterien aus Einkaufsprozessen

Keine Kundenbewertung und keine Echtzeitdaten. Die Werte zeigen typische Prüfkriterien in RFQ- und Lieferantenbewertungsprozessen.

Technische Dokumentation
4/5
Fertigungsfähigkeit
4/5
Prüfbarkeit
5/5
Lieferantentransparenz
3/5

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

LieferketteVerwandte Produkte und Komponenten

Asymptotische Heißabfüllanlage für Getränke

Industrielle Produktionslinie zum Abfüllen von Getränken bei erhöhten Temperaturen in sterile Behälter.

Spezifikationen ansehen ->
Automatisiertes Getränke-Chargenmischsystem

Automatisiertes System zur präzisen Chargenherstellung von Getränken mit mehreren Zutaten.

Spezifikationen ansehen ->
Automatisiertes Getränkemisch- und Karbonisierungssystem

Integriertes Industriesystem zur präzisen Getränkeformulierung, Mischung und Karbonisierung.

Spezifikationen ansehen ->
Automatisiertes Getränkebehälter-Deoxygenierungssystem

Automatisiertes System zur Entfernung von Sauerstoff aus Getränkebehältern vor dem Abfüllen.

Spezifikationen ansehen ->

Häufige Fragen

Was ist die Nenntragfähigkeit dieser Roboterarm-Baugruppe?

Die Nenntragfähigkeit beträgt 50–150 kg, einschließlich Greifer- und Behältergewicht. Dies ist ein Referenzbereich; der genaue Wert hängt vom spezifischen Modell und der Konfiguration ab. Überprüfen Sie dies immer mit dem Hersteller.

Wie viele Freiheitsgrade hat der Arm?

Der Arm hat typischerweise 5 bis 6 Achsen, die volle Beweglichkeit für die Navigation durch Palettenmuster und Behältergeometrien bieten. Die genaue Anzahl kann je nach Modell variieren.

Was ist die Wiederholgenauigkeit des Arms?

Die Wiederholgenauigkeit beträgt ±0,05 bis ±0,1 mm, was für die präzise Platzierung von Behältern entscheidend ist. Dies ist ein Referenzbereich; bestätigen Sie den genauen Wert für Ihr Modell.

Welche Schutzart hat der Arm?

Die Schutzart ist IP54 bis IP65, geeignet für Waschumgebungen. Überprüfen Sie die spezifische Schutzart für Ihre Anwendung mit dem Hersteller.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.09 · Getränkeherstellung

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.
Anfrage

Beschaffungsinformationen anfragenfür Roboterarm-Baugruppe

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Was wir nicht zusichern
Eine Listung ist keine Empfehlung. Prüfen Sie jeden Lieferanten und jeden Wert vor der Bestellung selbst.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Fertigung für Roboterarm-Baugruppe?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Regenerationsabschnitt
Nächstes Produkt
Rotationskarussell
AngebotChat