Strukturierte Fertigungsdaten · 2026

Pick-and-Place-Kopf

Auf Basis strukturierter CNFX-Herstellerprofile wird Pick-and-Place-Kopf im Bereich Maschinen- und Anlagenbau anhand von Aufnahmekapazität bis Platziergenauigkeit eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Pick-and-Place-Kopf wird durch die Baugruppe aus Greifermechanismus und Montageanschluss beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

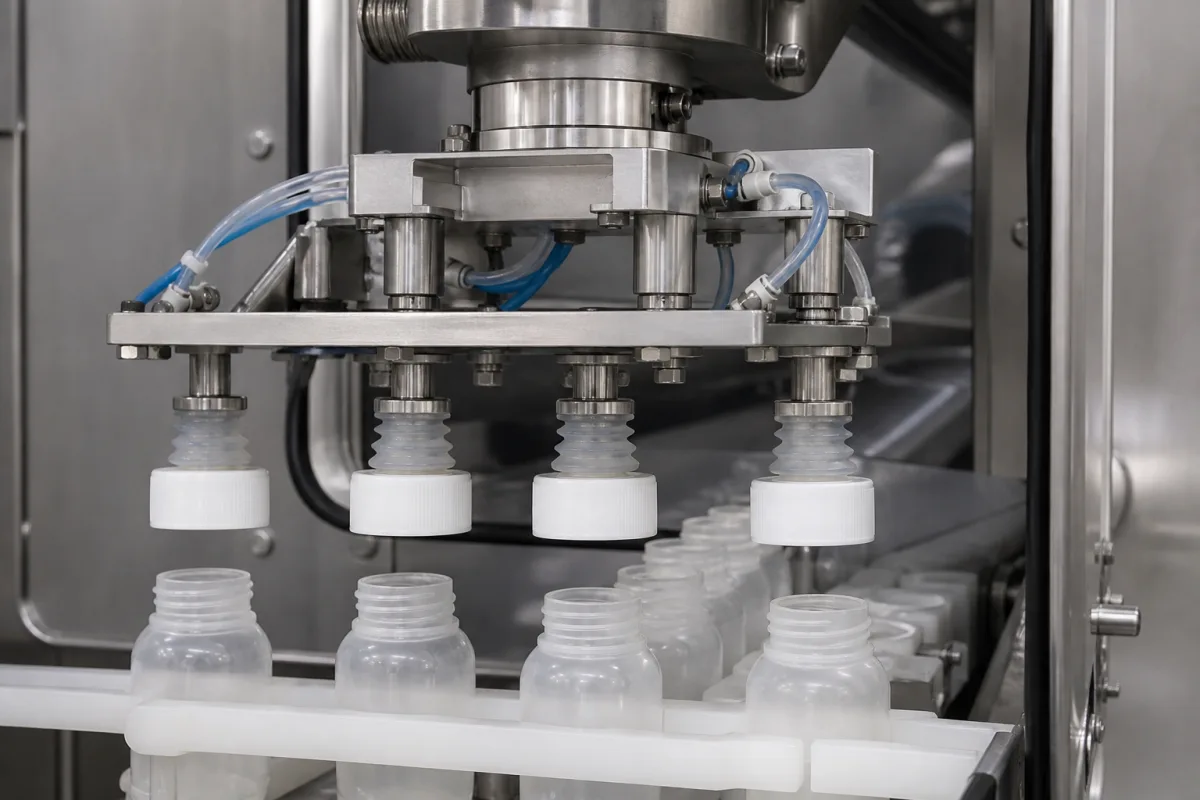
Eine Roboter-Endeffektor-Komponente einer aseptischen Verschließeinheit, die Kappen präzise von einer Quelle aufnimmt und auf Behälter setzt.

Pick-and-Place-Kopf in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Technische Definition

Der Pick-and-Place-Kopf ist eine kritische Komponente in einer aseptischen Verschließeinheit, die für die automatisierte Handhabung von Kappen verantwortlich ist. Er arbeitet in einer sterilen Umgebung, um die Produktintegrität zu gewährleisten. Seine Hauptfunktion besteht darin, einzelne Kappen präzise und zuverlässig von einem Zuführer oder Magazin aufzunehmen, zu transportieren und genau auf die Öffnungen von Behältern (wie Flaschen oder Fläschchen) zu setzen, die sich entlang einer Produktionslinie bewegen, bereit für den anschließenden Versiegelungs- oder Verschließprozess. Der Kopf ist typischerweise auf einem Roboterarm oder einem Linearmotor montiert, der Bewegungen entlang mehrerer Achsen (X, Y, Z und manchmal Rotation) ermöglicht. Ein Steuerungssystem koordiniert seine Bewegung mit der Förderbandgeschwindigkeit und der Behälterposition. Nach dem Aufnehmen einer Kappe bewegt sich der Kopf zu einer vordefinierten Position über einem Behälter und senkt sich ab, um die Kappe genau auf die Behälteröffnung zu setzen, bevor er sie freigibt. Der Kopf kann ein Vakuum, einen mechanischen Greifer oder ein Magnetsystem verwenden, um eine einzelne Kappe sicher aufzunehmen. Häufig verwendete Materialien umfassen Edelstahl (AISI 316L), eloxiertes Aluminium, lebensmittelechtes Silikon und Keramik, um die Kompatibilität mit aseptischen Umgebungen zu gewährleisten. Zu den wichtigsten Parametern gehören eine Aufnahmekapazität von 10–50 Kappen pro Minute, Platziergenauigkeit von ±0,1 mm, Kappendurchmesserbereich von 20–80 mm, Betriebsdruck von 0,4–0,6 MPa (bei unter 0,4 MPa ist die Saugkraft unzureichend), Luftverbrauch von 10–30 l/min bei Betriebsdruck, Zykluszeit von 1,2–6,0 Sekunden, Wiederholbarkeit von ±0,05 mm, Betriebstemperatur von 5–45 °C, Schutzart IP54–IP65, Materialgüte 304/316L gemäß ASTM A240, Gewicht von 5–15 kg und Versorgungsspannung von 24 V DC ±10 %. Diese Werte sind Referenzbereiche und müssen für das spezifische Modell und die Anwendung bestätigt werden. Der Kopf ist für aseptische Umgebungen ausgelegt, und seine Leistung sollte mit dem rechtlichen Hersteller oder Lieferanten verifiziert werden.

Funktionsprinzip

Der Pick-and-Place-Kopf funktioniert, indem er ein Vakuum, einen mechanischen Greifer oder ein Magnetsystem verwendet, um eine einzelne Kappe sicher von einem Zuführer oder Magazin aufzunehmen. Er ist auf einem Roboterarm oder einem Linearmotor montiert, der Bewegungen entlang mehrerer Achsen (X, Y, Z und manchmal Rotation) ermöglicht. Ein Steuerungssystem koordiniert seine Bewegung mit der Förderbandgeschwindigkeit und der Behälterposition. Nach dem Aufnehmen einer Kappe bewegt sich der Kopf zu einer vordefinierten Position über einem Behälter und senkt sich ab, um die Kappe genau auf die Behälteröffnung zu setzen, bevor er sie freigibt. Die Bewegung des Kopfes ist mit der Produktionslinie synchronisiert, um eine präzise Platzierung zu gewährleisten.
Technische Parameter

Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Aufnahmekapazität10–50 Kappen/minNumber of caps picked per minute
Platziergenauigkeit±0.1 mmPositioning tolerance for cap placement
Durchmesserbereich der Kappen20–80 mmRange of cap sizes the head can handle
Betriebsdruck0.4–0.6 MPaBelow 0.4 MPa the suction is insufficient
Luftverbrauch10–30 L/minAt operating pressure
Zykluszeit1.2–6.0 sTime for one pick-and-place cycle
Wiederholgenauigkeit±0.05 mmConsistency of placement over multiple cycles
Betriebstemperatur5–45 °CFor aseptic environments
SchutzartIP54–IP65Protection against dust and water jetsIEC 60529
Werkstoff304/316LStainless steel for aseptic compatibilityASTM A240
Gewicht5–15 kgDepends on configuration
Versorgungsspannung24 ±10% V DCFor sensors and actuators

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Hauptmaterialien

Edelstahl (AISI 316L) Eloxiertes Aluminium Lebensmittelechtes Silikon Keramik

Komponenten / BOM

Components / BOM
  • Greifermechanismus
    Hält den Deckel während des Aufnehmens und Transports sicher. Kann als Vakuumsaugnapf, mechanische Finger oder magnetische Befestigung ausgeführt sein.
    Material: Edelstahl, Silikon
  • Montageanschluss
    Verbinder zwischen Kopf und Roboterarm oder Aktor, gewährleistet präzise Ausrichtung und Stabilität.
    Material: Eloxiertes Aluminium
  • Fühler
    Erfasst die Kappenpräsenz im Greifer und kann die erfolgreiche Aufnahme verifizieren, um Fehler zu vermeiden.
    Material: Edelstahl, Elektronikkomponenten

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Partikelansammlung auf der Vakuumsaugnapf-Dichtungsoberfläche über 5 µm Partikelgröße Vakuumdruckabfall von 0,8 bar auf 0,3 bar innerhalb von 15 Zyklen Integration eines HEPA-gefilterten Überdruck-Spülsystems mit 0,3 µm Filtration bei 0,2 bar
Servomotor-Encoder-Auflösungsverlust aufgrund von EMV-Störungen bei 85 dBµV/m Positionsfehlerakkumulation von 0,15 mm pro Zyklus über 100 Zyklen hinaus Implementierung abgeschirmter Encoderkabel mit 360°-Abdeckung und Ferritkernen bei 100 MHz Grenzfrequenz

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,1-1,5 mm Positionierungsgenauigkeit, 0,5-2,0 N Greifkraft, 0,05-0,2 mm Wiederholgenauigkeit
Belastungs- und Ausfallgrenzen
Greifkraft unter 0,3 N verursacht Kappenrutschen, Positionsabweichung über 0,25 mm führt zu Fehlausrichtung, Vakuumdruck unter 0,4 bar führt zu Kappenfall
Vakuumdichtungsverschlechterung aufgrund von Partikelkontamination (ISO-Klasse-5-Umgebungsbruch), thermische Ausdehnung des Servomotors über 15 µm bei 65°C verursacht Positionsdrift, pneumatischer Zylinder-Stick-Slip bei 0,08 N·m Drehmomentschwelle
Fertigungskontext
Pick-and-Place-Kopf wird innerhalb von Maschinen- und Anlagenbau nach Material, Prozessfenster und Prüfanforderungen bewertet.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Industrielles Ökosystem und Lieferkette

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:N/A (pneumatische Betätigung typischerweise 4-6 bar)
Durchflussrate:N/A
Betriebstemperatur:5°C bis 40°C (Betriebsumgebung)
Montage- und Anwendungskompatibilität
Pharmazeutische Vials (Glas/Kunststoff)Lebensmittel-/GetränkebehälterMedizinproduktverpackungen
Nicht geeignet: Hochpartikuläre Umgebungen (z.B. Pulverabfüllanlagen ohne Isolierung)
Auslegungsdaten
  • Kappendimensionen (Durchmesser, Höhe, Geometrie)
  • Behälterhals-Spezifikationen (Durchmesser, Gewindetyp)
  • Erforderlicher Durchsatz (Kappen pro Minute)

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Vakuumdichtungsverschlechterung
Ursache: Verschleiß durch wiederholte Betätigungszyklen, Kontamination durch Partikel oder chemische Exposition durch Klebstoffe/Fluide, die die Dichtungsintegrität beeinträchtigen.
Fehlausrichtung oder Drift
Ursache: Mechanischer Verschleiß in Lagern oder Führungen, thermische Ausdehnungseffekte oder vibrationsbedingtes Lockern der Montagehardware.
Wartungsindikatoren
  • Inkonsistente oder fehlgeschlagene Teileaufnahme (z.B. fallengelassene Komponenten, schwacher Vakuumhalt)
  • Hörbares Zischen vom Kopf, das auf ein Vakuumleck hinweist, oder ungewöhnliche mechanische Geräusche (Schleifen, Klicken) während der Bewegung.
Technische Hinweise
  • Implementieren Sie einen routinemäßigen vorbeugenden Wartungsplan, um Vakuumanschlüsse und Filter zu reinigen und Dichtungen vor einem Ausfall zu inspizieren/auszutauschen.
  • Verwenden Sie Präzisionsausrichtungswerkzeuge während der Installation und überprüfen Sie periodisch die Positionierungsgenauigkeit; gewährleisten Sie stabile Umgebungsbedingungen (Temperatur, Luftfeuchtigkeit), um thermische Drift zu minimieren.

Konformität und Fertigungsnormen

Referenznormen
ISO 9283:1998 - Manipulierende Industrieroboter - Leistungskriterien und zugehörige PrüfverfahrenANSI/RIA R15.06 - Industrieroboter und Robotersysteme - SicherheitsanforderungenCE-Kennzeichnung - Maschinenrichtlinie 2006/42/EG
Fertigungsgenauigkeit
  • Positionierungsgenauigkeit: +/-0,01 mm
  • Wiederholgenauigkeit: +/-0,005 mm
Qualitätsprüfung
  • Laserinterferometer-Kalibrierung
  • Vision-System-Genauigkeitsverifizierung

Hersteller von Pick-and-Place-Kopf

Herstellerprofile mit passender Produktionsfähigkeit in China.

Die Herstellerliste dient der Vorrecherche und Einordnung von Fertigungskapazitäten. Sie ist keine Zertifizierung, kein Ranking und keine Transaktionsgarantie.

Diese Seite teilen

Beispielhafte Bewertungskriterien aus Einkaufsprozessen

Keine Kundenbewertung und keine Echtzeitdaten. Die Werte zeigen typische Prüfkriterien in RFQ- und Lieferantenbewertungsprozessen.

Technische Dokumentation
4/5
Fertigungsfähigkeit
4/5
Prüfbarkeit
5/5
Lieferantentransparenz
3/5

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

LieferketteVerwandte Produkte und Komponenten

Landmaschinen

Maschinen und Geräte, die in der Landwirtschaft eingesetzt werden, um Effizienz und Produktivität zu steigern.

Spezifikationen ansehen ->
All-Terrain-Kran

Ein mobiler Kran, der sowohl auf befestigten Straßen als auch auf rauem Gelände eingesetzt werden kann und über hervorragende Mobilität und Hubfähigkeiten verfügt.

Spezifikationen ansehen ->
Gelenkkipper

Ein schweres Offroad-Fahrzeug mit einem Gelenk zwischen Kabine und Mulde für verbesserte Manövrierfähigkeit auf unebenem Gelände.

Spezifikationen ansehen ->
Asphaltverteiler

Ein spezielles Fahrzeug oder Anhänger montierte Maschine, die flüssigen Asphalt (Bitumen) gleichmäßig auf Straßenoberflächen während des Straßenbaus und der Instandhaltung sprüht.

Spezifikationen ansehen ->

Häufige Fragen

Was ist die typische Aufnahmekapazität dieses Pick-and-Place-Kopfes?

Die Aufnahmekapazität ist mit 10–50 Kappen pro Minute angegeben, aber dies ist ein Referenzbereich. Die tatsächliche Kapazität hängt vom spezifischen Modell, der Kappengröße und der Anwendung ab. Bestätigen Sie dies immer mit dem Hersteller oder Lieferanten.

Welche Materialien werden für den Kopf verwendet?

Die hinterlegten Materialien umfassen Edelstahl (AISI 316L), eloxiertes Aluminium, lebensmittelechtes Silikon und Keramik. Diese werden für aseptische Kompatibilität und Haltbarkeit ausgewählt. Verifizieren Sie die genauen Materialien für Ihr Modell.

Was sind Platziergenauigkeit und Wiederholbarkeit?

Die Platziergenauigkeit beträgt ±0,1 mm und die Wiederholbarkeit ±0,05 mm. Diese Werte sind Referenzbereiche und sollten für die spezifische Konfiguration und Installation bestätigt werden.

Welcher Betriebsdruck ist für das Vakuum-Aufnehmen erforderlich?

Der Betriebsdruckbereich liegt bei 0,4–0,6 MPa, wobei unter 0,4 MPa die Saugkraft unzureichend ist. Dies ist ein Referenzbereich; überprüfen Sie die Spezifikationen des Herstellers für Ihre Anwendung.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.09 · Maschinen- und Anlagenbau

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.
Anfrage

Beschaffungsinformationen anfragenfür Pick-and-Place-Kopf

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Was wir nicht zusichern
Eine Listung ist keine Empfehlung. Prüfen Sie jeden Lieferanten und jeden Wert vor der Bestellung selbst.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Fertigung für Pick-and-Place-Kopf?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Pick-and-Place-Einheit
Nächstes Produkt
Picker/Shuttle-Mechanismus
AngebotChat