Strukturierte Fertigungsdaten · 2026

Greifmechanismus

Auf Basis strukturierter CNFX-Herstellerprofile wird Greifmechanismus im Bereich Herstellung von Computern, elektronischen und optischen Erzeugnissen anhand von Betriebsdruck bis Greifkraft eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Greifmechanismus wird durch die Baugruppe aus Greifbacken und Aktor beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

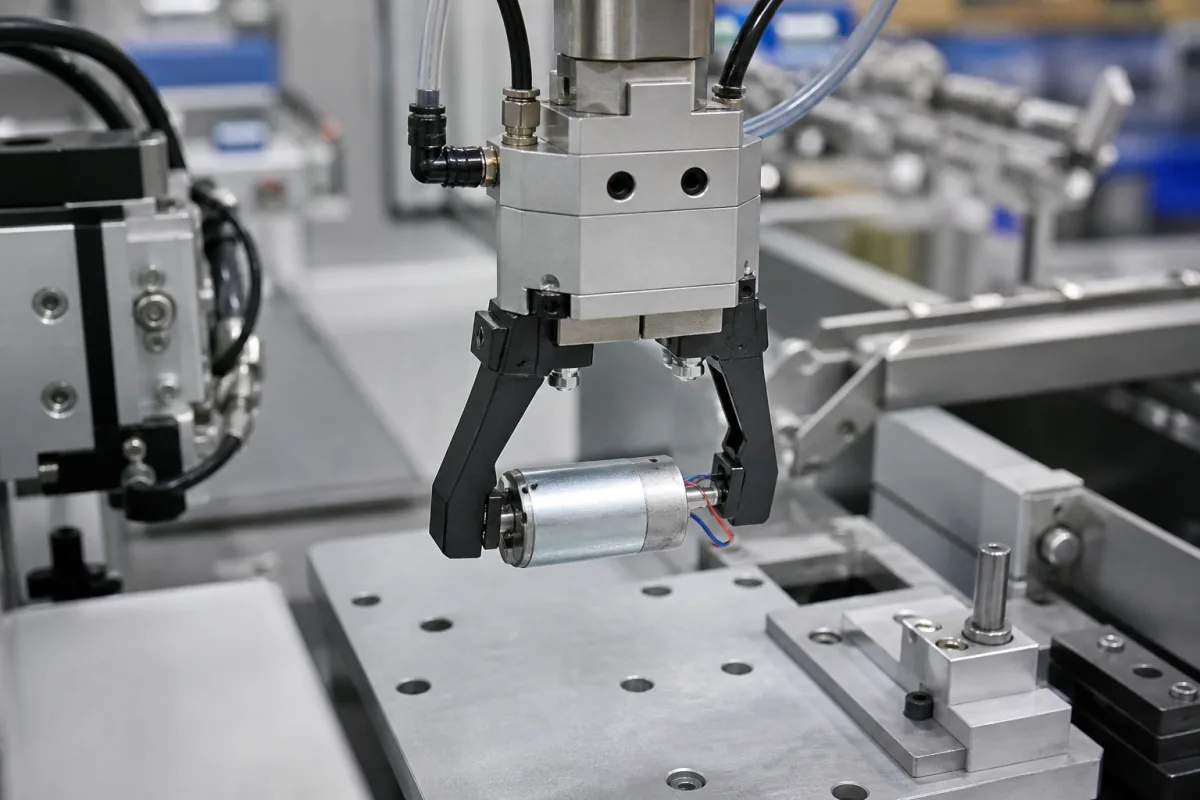
Eine mechanische Komponente, die entwickelt wurde, um Vibrationsmotoren während automatisierter Einfügeprozesse sicher zu greifen, zu halten und freizugeben.

Greifmechanismus in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Technische Definition

Der Greifmechanismus ist eine kritische Komponente innerhalb der Vibrationsmotor-Einfügeeinheit, die für die präzise Handhabung und Platzierung von Vibrationsmotoren in elektronische Baugruppen verantwortlich ist. Er gewährleistet sicheres Greifen während des Transports und präzises Freigeben am Einfügepunkt, wobei die Ausrichtung beibehalten und Schäden an empfindlichen Motorkomponenten vermieden werden. Der Mechanismus verwendet typischerweise pneumatische, elektrische oder servogetriebene Aktuatoren, um Greifbacken oder -finger zu steuern. Diese Backen schließen sich mit kontrollierter Kraft, um das Gehäuse des Vibrationsmotors sicher zu halten. Positionssensoren und Kraftrückmeldesysteme stellen sicher, dass Greifkraft und Ausrichtung vor und während des Einfügezyklus korrekt sind. Der Greifer ist für die Integration in automatisierte Montagelinien ausgelegt, mit einer Montageschnittstelle, die mit Standard-Roboterflanschen (ISO 9409-1-50-4-M6) kompatibel ist. Er arbeitet in einem Druckbereich von 1,0–1,6 MPa und bietet eine Greifkraft, die über einen Druckregler von 50–200 N einstellbar ist. Der Hub von 10–30 mm bestimmt den maximalen Motordurchmesser, der gehandhabt werden kann. Die Wiederholgenauigkeit von ±0,05 mm gewährleistet eine konsistente Einfügeausrichtung. Der Betriebstemperaturbereich liegt zwischen -40 und 85 °C, und die Schutzart IP54–IP65 schützt vor Staub und Wasserstrahlen. Der Greifer besteht aus Aluminiumlegierung 6061-T6, Edelstahl und technischen Kunststoffen und wiegt zwischen 0,5 und 1,2 kg, was ihn für die Hochgeschwindigkeitsautomatisierung leicht macht. Er hat eine Lebensdauer von mindestens 1.000.000 Zyklen unter bestimmten Betriebsbedingungen. Alle Werte sind Referenzbereiche und müssen für das spezifische Modell und die Anwendung mit dem rechtlichen Hersteller oder Lieferanten verifiziert werden.

Funktionsprinzip

Der Greifmechanismus verwendet pneumatische, elektrische oder servogetriebene Aktuatoren, um das Öffnen und Schließen der Greifbacken oder -finger zu steuern. Bei Aktivierung schließen sich die Backen mit kontrollierter Kraft, um das Gehäuse des Vibrationsmotors sicher zu halten. Positionssensoren und Kraftrückmeldesysteme überwachen Greifkraft und Ausrichtung, um sicherzustellen, dass der Motor während des Transports korrekt gehalten und am Einfügepunkt präzise freigegeben wird. Der Betriebsdruck (1,0–1,6 MPa) und die Greifkraft (50–200 N) sind einstellbar, um verschiedenen Motorgrößen und Handhabungsanforderungen gerecht zu werden. Der Hub (10–30 mm) bestimmt den maximalen Motordurchmesser, der aufgenommen werden kann. Der Mechanismus ist so ausgelegt, dass er eine Wiederholgenauigkeit von ±0,05 mm beibehält, um eine konsistente Platzierung zu gewährleisten. Er arbeitet in einem Temperaturbereich von -40 bis 85 °C und hat eine Schutzart von IP54–IP65 zum Schutz vor Staub und Wasserstrahlen. Der Greifer wird über einen ISO 9409-1-50-4-M6-Flansch montiert, der mit Standard-Roboterschnittstellen kompatibel ist.
Technische Parameter

Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Greifkraft50–200 NAdjustable via pressure regulator
Hub10–30 mmDetermines maximum motor diameter
Wiederholgenauigkeit±0.05 mmEnsures consistent insertion alignment
Betriebstemperatur-40–85 °CExceeding range may affect seal integrity
SchutzartIP54–IP65Protects against dust and water jetsIEC 60529
Werkstoff6061-T6Aluminum alloy, corrosion resistantASTM B211
Gewicht0.5–1.2 kgLightweight for high-speed automation
Lebensdauer≥1,000,000 ZyklenUnder specified operating conditions
BefestigungsschnittstelleISO 9409-1-50-4-M6Compatible with standard robot flangesISO 9409-1

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Hauptmaterialien

Aluminiumlegierung Edelstahl Technische Kunststoffe

Komponenten / BOM

Components / BOM
  • Greifbacken
    Direkte Kontaktflächen, die den Vibrationsmotor physisch halten
    Material: Edelstahl
  • Aktor
    Stellt die mechanische Kraft zum Öffnen und Schließen der Greiferbacken bereit
    Material: Aluminiumlegierung
  • Kraftaufnehmer
    Überwacht die Greifkraft, um Schäden an Motoren zu verhindern
    Material: Verschiedene elektronische Bauteile
  • Positionssensor
    Meldet die Backenöffnung, sodass die Steuerung weiß, dass der Motor gegriffen und korrekt ausgerichtet ist.

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Pneumatischer Druckabfall unter 3,5 bar aufgrund von Reglerdrift Unzureichende Greifkraft verursacht Motorauswurf während des Einfügens Duale redundante Drucksensoren mit 2,8 bar Abschaltverriegelung
Angesammelter Verschleißschmutz über 0,05 mm Dicke auf Backenoberflächen Erhöhter Positionsfehler verursacht Fehlausrichtung mit Einfügevorrichtung Hartbeschichtete Wolframkarbid-Backeneinsätze mit 1200 HV Härte

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,5-2,5 N Greifkraft, 0,1-0,5 mm Positionsgenauigkeit, 0-60°C Umgebungstemperatur
Belastungs- und Ausfallgrenzen
Greifkraft unter 0,3 N verursacht Motorrutschen; Positionsfehler über 0,6 mm führt zu Fehlausrichtung; Temperaturen über 70°C verschlechtern die Polymernachgiebigkeit
Reduktion des Reibungskoeffizienten bei niedrigen Kräften (μ<0,15); thermische Ausdehnungsdifferenz zwischen Aluminiumbacken und Polymereinsätzen (Δα=23×10⁻⁶/°C); Ermüdungsrissausbreitung in Backenbiegestellen bei >10⁶ Zyklen
Fertigungskontext
Greifmechanismus wird innerhalb von Herstellung von Computern, elektronischen und optischen Erzeugnissen nach Material, Prozessfenster und Prüfanforderungen bewertet.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:0 bis 2 bar Greifkraft
Weitere Spezifikationen:Vibrationstoleranz: bis zu 5g Beschleunigung, Zyklusrate: ≤60 Zyklen/min
Betriebstemperatur:-40°C bis +85°C
Montage- und Anwendungskompatibilität
Vibrationsmotoren mit zylindrischen GehäusenAutomatisierte Montagelinien-VorrichtungenStandardindustrielle pneumatische/elektrische Aktuatoren
Nicht geeignet: Hochfeuchte- oder korrosive chemische Umgebungen ohne Schutzbeschichtung
Auslegungsdaten
  • Motorgehäusedurchmesser (mm)
  • Erforderliche Greifkraft (N)
  • Einfügehub (mm)

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Verschleißbedingtes Rutschen
Ursache: Abrasive Abnutzung der Greifflächen durch wiederholten Kontakt mit Werkstücken, was zu reduzierter Reibung und Verlust der Greifkraft führt.
Aktor-Dichtungsversagen
Ursache: Degradation pneumatischer oder hydraulischer Dichtungen aufgrund von Kontamination, thermischem Zyklieren oder Materialermüdung, was zu Druckverlust und reduzierter Betätigungskraft führt.
Wartungsindikatoren
  • Hörbares Zischen oder Luftleckage während der Betätigungszyklen
  • Sichtbare Fehlausrichtung oder Wackeln der Greifbacken während des Betriebs
Technische Hinweise
  • Einführen eines regelmäßigen Reinigungs- und Inspektionsplans für Greifflächen, um abrasive Kontaminationen zu entfernen und Verschleißmuster zu überprüfen.
  • Verwendung von gefilterter, trockener Luft oder Hydraulikflüssigkeit mit geeigneter Filtration und Überwachung des Systemdrucks, um Dichtungsdegradation und Aktorversagen zu verhindern.

Konformität und Fertigungsnormen

Referenznormen
ISO 10218-2:2011 - Roboter und Robotergeräte - Sicherheitsanforderungen für Industrieroboter - Teil 2: Robotersysteme und IntegrationANSI/RIA R15.06 - Industrieroboter und Robotersysteme - SicherheitsanforderungenDIN EN ISO 13849-1 - Sicherheit von Maschinen - Sicherheitsbezogene Teile von Steuerungen - Teil 1: Allgemeine Gestaltungsleitsätze
Fertigungsgenauigkeit
  • Parallelität der Greifflächen: +/-0,01 mm
  • Wiederholgenauigkeit der Greifposition: +/-0,02 mm
Qualitätsprüfung
  • Lastzyklus-Ermüdungstest (mindestens 1 Million Zyklen)
  • Kraftmessverifizierung unter Verwendung kalibrierter Kraftaufnehmer

Hersteller von Greifmechanismus

Herstellerprofile mit passender Produktionsfähigkeit in China.

Die Herstellerliste dient der Vorrecherche und Einordnung von Fertigungskapazitäten. Sie ist keine Zertifizierung, kein Ranking und keine Transaktionsgarantie.

Diese Seite teilen

Beispielhafte Bewertungskriterien aus Einkaufsprozessen

Keine Kundenbewertung und keine Echtzeitdaten. Die Werte zeigen typische Prüfkriterien in RFQ- und Lieferantenbewertungsprozessen.

Technische Dokumentation
4/5
Fertigungsfähigkeit
4/5
Prüfbarkeit
5/5
Lieferantentransparenz
3/5

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

LieferketteVerwandte Produkte und Komponenten

Luftqualitätsmonitor

Ein elektronisches Gerät, das Konzentrationen verschiedener Luftschadstoffe und Umweltparameter misst und meldet.

Spezifikationen ansehen ->
Aluminium-Elektrolytkondensator

Aluminium-Elektrolytkondensatoren sind polarisierte Kondensatoren mit einer Aluminiumoxid-Dielektrikumsschicht, die eine hohe Kapazität pro Volumen für Netzteile und Energiespeicher bieten.

Spezifikationen ansehen ->
Antistatik-Gerät

Ein Gerät oder System, das entwickelt wurde, um den Aufbau statischer Elektrizität auf Oberflächen, Materialien oder Bauteilen zu verhindern, zu reduzieren oder zu beseitigen.

Spezifikationen ansehen ->
Asset-Tracking-Gerät

Ein elektronisches Gerät, das Ortungstechnologien nutzt, um Position, Status und Bewegung physischer Assets in Echtzeit zu überwachen und aufzuzeichnen.

Spezifikationen ansehen ->

Häufige Fragen

Was ist der Betriebsdruckbereich für diesen Greifmechanismus?

Der Betriebsdruckbereich liegt zwischen 1,0 und 1,6 MPa. Dass der Greifer den Motor möglicherweise nicht sicher hält. Überprüfen Sie immer die genauen Druckanforderungen für Ihr spezifisches Modell mit dem Hersteller.

Wie wird die Greifkraft eingestellt?

Die Greifkraft ist über einen Druckregler im Bereich von 50–200 N einstellbar. Die geeignete Kraft hängt von Motorgröße und Empfindlichkeit ab. Konsultieren Sie die Herstellerspezifikationen für die empfohlene Einstellung.

Was ist die Wiederholgenauigkeit des Greifers?

Die Wiederholgenauigkeit beträgt ±0,05 mm, was eine konsistente Einfügeausrichtung gewährleistet. Dieser Wert ist eine Referenz; die tatsächliche Leistung kann je nach Installation und Wartung variieren. Verifizieren Sie mit dem Hersteller für Ihre Anwendung.

Welche Montageschnittstelle verwendet der Greifer?

Der Greifer verwendet eine ISO 9409-1-50-4-M6-Montageschnittstelle, die mit Standard-Roboterflanschen kompatibel ist. Dies ermöglicht eine einfache Integration in automatisierte Systeme. Bestätigen Sie die Kompatibilität mit Ihrem Roboterarm.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.09 · Herstellung von Computern, elektronischen und optischen Erzeugnissen

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.
Anfrage

Beschaffungsinformationen anfragenfür Greifmechanismus

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Was wir nicht zusichern
Eine Listung ist keine Empfehlung. Prüfen Sie jeden Lieferanten und jeden Wert vor der Bestellung selbst.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Fertigung für Greifmechanismus?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Graph-Parser
Nächstes Produkt
HDI-Leiterplatte
AngebotChat