Strukturierte Fertigungsdaten · 2026

Präzisions-Inertialmessmodul (IMU) Sensor

Auf Basis strukturierter CNFX-Herstellerprofile wird Präzisions-Inertialmessmodul (IMU) Sensor im Bereich Herstellung von Mess-, Prüf-, Navigations- und Steuerungsgeräten anhand von Beschleunigungsmessbereich bis Messbereich des Kreisels eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Präzisions-Inertialmessmodul (IMU) Sensor wird durch die Baugruppe aus MEMS-Beschleunigungssensor-Chip und MEMS-Gyroskop-Chip beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

Mehrachsige Bewegungserfassungskomponente für Navigations- und Steuerungssysteme

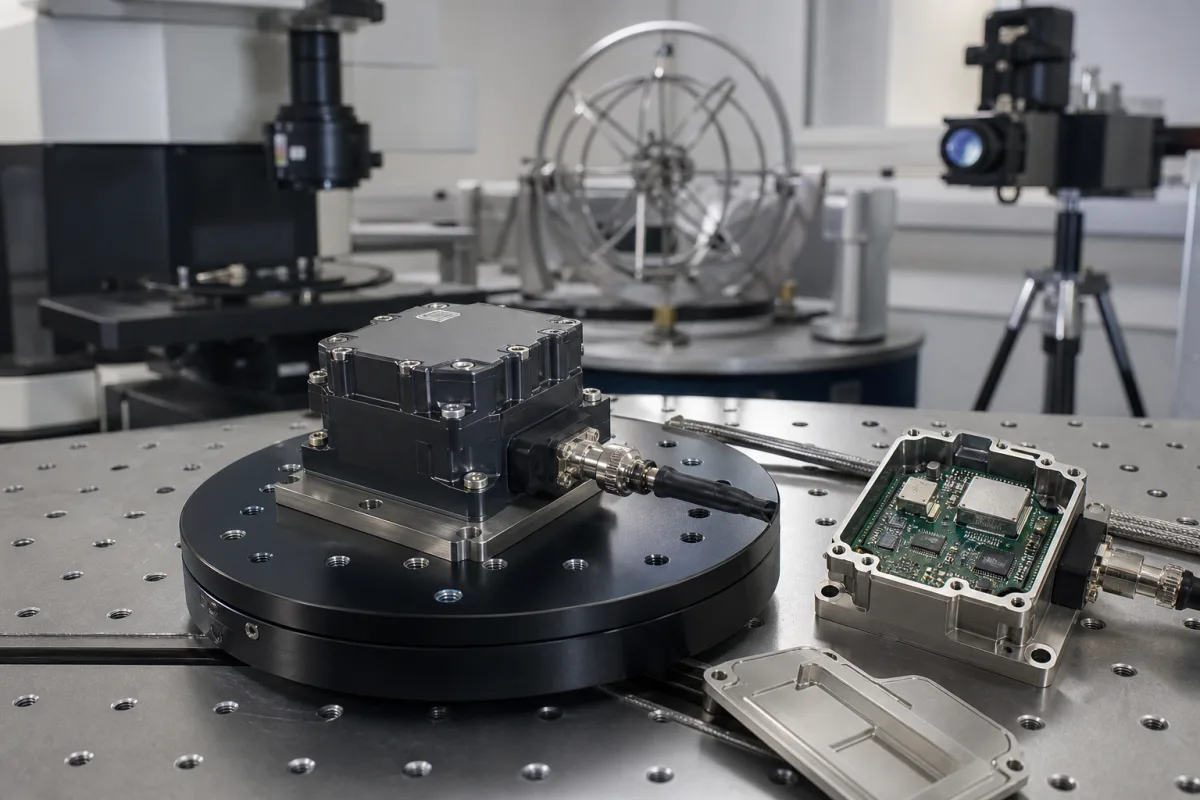
Präzisions-Inertialmessmodul (IMU) Sensor in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Technische Definition

Das Präzisions-Inertialmessmodul (IMU) ist eine kompakte, integrierte Komponente, die Beschleunigungsmesser und Gyroskope kombiniert, um lineare Beschleunigung und Winkelgeschwindigkeit über mehrere Achsen zu messen. Es dient als grundlegender Bewegungssensorkern in größeren Navigations-, Führungs- und Stabilisierungsgeräten und liefert rohe Trägheitsdaten an den Prozessor des Hostsystems zur Berechnung von Position, Orientierung und Geschwindigkeit. Dieses Modul ist entscheidend für Anwendungen, die eine präzise Bewegungserfassung ohne externe Referenzen erfordern, wie z. B. in der Industrierobotik, bei autonomen Fahrzeugen und Plattformstabilisierungssystemen.

Das Modul wird mit MEMS-Technologie (mikroelektromechanische Systeme) hergestellt, wobei Silizium-Sensorelemente auf einem Keramiksubstrat montiert und mit einer Epoxid-Vergussmasse zum Schutz umhüllt sind. Es bietet konfigurierbare Messbereiche: Beschleunigungsmesserbereich von ±2 bis ±16 g, Gyroskopbereich von ±125 bis ±2000 °/s und Ausgabedatenraten von 1 bis 1000 Hz. Die Bandbreite ist zwischen 10 und 1000 Hz einstellbar, und die Nichtlinearität liegt innerhalb von ±0,1 % des Vollausschlags. Die Bias-Stabilität für das Gyroskop beträgt 0,5 bis 5 °/h und für den Beschleunigungsmesser 0,01 bis 0,1 mg, gemessen mittels Allan-Varianz. Das Modul arbeitet in einem Temperaturbereich von -40 bis 85 °C und benötigt eine Versorgungsspannung von 3,0 bis 3,6 V DC. Es übersteht Stöße bis zu 10000 g für 0,1 ms im eingeschalteten Zustand, und das versiegelte Gehäuse bietet Schutzart IP67 gemäß IEC 60529. Das Gewicht liegt je nach Steckverbinder zwischen 10 und 20 g, und die digitale Schnittstelle unterstützt SPI oder I2C.

Diese Komponente ist für die Integration in größere Systeme vorgesehen; sie enthält keine Onboard-Verarbeitung für Navigationslösungen. Das Hostsystem muss Algorithmen implementieren, um rohe Trägheitsdaten in nützliche Bewegungsinformationen umzuwandeln. Bei der Auswahl dieses Moduls vergewissern Sie sich, dass die spezifischen Bereiche, die Bias-Stabilität und die Schnittstelle des jeweiligen Modells Ihre Anwendungsanforderungen erfüllen. Bestätigen Sie alle Spezifikationen mit dem rechtlichen Hersteller oder Lieferanten, da die Werte je nach Modell und Konfiguration variieren können. Die aufgeführten Normen dienen nur als Referenz und implizieren keine Zertifizierung eines bestimmten Produkts.

Funktionsprinzip

Das IMU-Modul verwendet MEMS-Beschleunigungsmesser, um lineare Beschleunigung über kapazitive Erfassung einer Prüfmasse zu erkennen. Wenn das Modul beschleunigt, verschiebt sich die Prüfmasse, was die Kapazität ändert, die in ein digitales Signal proportional zur ausgeübten Kraft umgewandelt wird. MEMS-Gyroskope erkennen die Winkelgeschwindigkeit mithilfe des Coriolis-Effekts an schwingenden Strukturen. Wenn sich das Modul dreht, verursacht die Coriolis-Kraft eine Verschiebung im schwingenden Element, die kapazitiv erfasst und in einen digitalen Ausgang umgewandelt wird. Beide Sensorausgänge werden digitalisiert und über die SPI- oder I2C-Schnittstelle für den Host-Prozessor bereitgestellt.
Technische Parameter

Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Beschleunigungsmessbereich±2–±16 gVollaussteuerungsmessbereich für lineare Beschleunigung
Messbereich des Kreisels±125–±2000 °/sVollaussteuerungs-Messbereich für die Winkelgeschwindigkeit
Bandbreite10–1000 HzSensor-Signalausgangsbandbreite
Nichtlinearität±0.1 % vom MessbereichsendwertMaximale Abweichung von einer Ausgleichsgeraden über den gesamten Messbereich
Betriebstemperatur-40–85 °CUmgebungstemperaturbereich für spezifizierte Leistung
Versorgungsspannung3.0–3.6 VoltErforderliche Gleichspannungseingangsspannung für den Betrieb
Ausgabedatenrate1–1000 HzConfigurable
Bias Stabilität0.5–5 °/hGyroscope, Allan variance
Beschleunigungs Bias Stabilität0.01–0.1 mgAllan variance
Schockfestigkeit10000 gPowered, 0.1 ms
SchutzartIP67Sealed enclosureIEC 60529
Gewicht10–20 gDepends on connector
SchnittstelleSPI/I2CDigital output

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Hauptmaterialien

Silizium Keramiksubstrat Epoxid-Formmasse

Komponenten / BOM

Components / BOM
  • MEMS-Beschleunigungssensor-Chip
    Misst lineare Beschleunigung durch kapazitive Erfassung einer Silizium-Testmasse
    Material: Einkristallines Silizium
  • MEMS-Gyroskop-Chip
    Misst die Winkelgeschwindigkeit über den Coriolis-Effekt an schwingenden Strukturen
    Material: Einkristall-Silizium
  • Anwendungsspezifische integrierte Schaltung (ASIC)
    Konditioniert analoge Sensorsignale, führt Analog-Digital-Wandlung durch und verwaltet digitale Kommunikation
    Material: Silizium (Halbleiter)
  • Hermetisches Gehäuse
    Bietet mechanischen Schutz und eine kontrollierte Innenumgebung für die MEMS-Chips
    Material: Keramik

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Netzteil-Überspannungstransient über 5,5 VDC ASIC-Analog-Frontend-Überspannungsschaden TVS-Dioden-Begrenzung bei 5,2 V mit 1,5 pF parasitäre Kapazitätsgrenze
Mechanischer Stoßimpuls > 5000 g für 0,5 ms MEMS-Testmassen-Haftung am Substrat Anti-Haftungs-Monolagen-Beschichtung mit 0,1 μm Spalt und mechanische Anschlagsauslegung

Technische Bewertung

Betriebsbereich
Betriebsbereich
±2000 deg/s Winkelgeschwindigkeit, ±16 g Beschleunigung, -40°C bis +85°C Temperatur
Belastungs- und Ausfallgrenzen
Winkelgeschwindigkeit > ±2500 deg/s (Sättigung), Beschleunigung > ±20 g (Überlast), Temperatur > 125°C (thermische Schädigung)
MEMS-Gyroskop-Corioliskraft-Sättigung bei hohen Winkelgeschwindigkeiten, MEMS-Beschleunigungsmesser-Testmassen-Verschiebegrenze über 12 μm überschritten, Silizium-MEMS-Struktur-Wärmeausdehnungskoeffizienten-Fehlanpassung bei 2,6 ppm/°C verursacht mechanische Spannung
Fertigungskontext
Präzisions-Inertialmessmodul (IMU) Sensor wird innerhalb von Herstellung von Mess-, Prüf-, Navigations- und Steuerungsgeräten nach Material, Prozessfenster und Prüfanforderungen bewertet.

Weitere Produktbezeichnungen

Inertial Sensor Assembly MEMS IMU Core Motion Reference Unit (MRU) Sensor precision inertial measurement unit sensor module

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:0 bis 1 atm (nicht unter Druck)
Weitere Spezifikationen:Vibration: 20g RMS, Stoß: 2000g
Betriebstemperatur:-40°C bis +85°C
Montage- und Anwendungskompatibilität
Luft- und Raumfahrt-NavigationssystemeRobotersteuerungsplattformenMarinefahrzeug-Stabilisierung
Nicht geeignet: Hochdruck-Hydraulikflüssigkeitsumgebungen
Auslegungsdaten
  • Erforderliche Messachsen (3/6/9 Freiheitsgrade)
  • Maximaler Winkelgeschwindigkeitsbereich (deg/s)
  • Erforderliche Genauigkeit/Auflösung (deg/s, g)

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Gyroskop-/Beschleunigungsmesser-Drift
Ursache: Thermische Belastung durch wiederholte Heiz-/Kühlzyklen, die die Stabilität des MEMS-Sensors verschlechtert, oder Kontamination durch Ausgasung interner Materialien, die mikromechanische Komponenten beeinträchtigt.
Signalverschlechterung/Rauschen
Ursache: Vibrationsinduzierte Lötstellenermüdung oder Kontaktfretting an Schnittstellen, die zu intermittierenden elektrischen Verbindungen und beeinträchtigter Datenintegrität führen.
Wartungsindikatoren
  • Unerklärliche Verzerrung oder Offset in Sensorablesungen während Systemkalibrierungsprüfungen
  • Erhöhte Rauschpegel oder sporadische Datenausfälle in Ausgangssignalen während des Betriebs
Technische Hinweise
  • Strikte Wärmemanagement implementieren: Verwenden Sie kontrollierte Aufwärmzyklen vor dem Betrieb und halten Sie stabile Umgebungstemperaturen ein, um thermischen Schock für MEMS-Komponenten zu minimieren.
  • Vibrationsisolationsbefestigung anwenden und regelmäßige Drehmomentprüfungen an allen mechanischen/elektrischen Verbindungen durchführen, um Lockern durch Betriebsvibrationen zu verhindern.

Konformität und Fertigungsnormen

Referenznormen
IEC 60068-2 UmweltprüfungenCE-Kennzeichnung - EMV-Richtlinie 2014/30/EU
Fertigungsgenauigkeit
  • Gyroskop-Bias-Stabilität: +/- 0,5°/h
  • Beschleunigungsmesser-Skalierungsfaktor: +/- 0,05%
Qualitätsprüfung
  • Vibrationsprüfung nach MIL-STD-810G
  • Thermischer Wechseltest (-40°C bis +85°C)

Hersteller von Präzisions-Inertialmessmodul (IMU) Sensor

Herstellerprofile mit passender Produktionsfähigkeit in China.

Die Herstellerliste dient der Vorrecherche und Einordnung von Fertigungskapazitäten. Sie ist keine Zertifizierung, kein Ranking und keine Transaktionsgarantie.

Diese Seite teilen

Beispielhafte Bewertungskriterien aus Einkaufsprozessen

Keine Kundenbewertung und keine Echtzeitdaten. Die Werte zeigen typische Prüfkriterien in RFQ- und Lieferantenbewertungsprozessen.

Technische Dokumentation
4/5
Fertigungsfähigkeit
4/5
Prüfbarkeit
5/5
Lieferantentransparenz
3/5

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

Häufige Fragen

Was ist die typische Anwendung dieses IMU-Moduls?

Dieses IMU-Modul ist für die Integration in Navigations-, Führungs- und Stabilisierungssysteme ausgelegt, z. B. in der Industrierobotik, bei autonomen Fahrzeugen und Plattformstabilisierung. Es liefert rohe Trägheitsdaten, die der Prozessor des Hostsystems zur Berechnung von Position, Orientierung und Geschwindigkeit verwendet.

Welche Messbereiche sind verfügbar?

Der Beschleunigungsmesserbereich beträgt ±2 bis ±16 g und der Gyroskopbereich ±125 bis ±2000 °/s. Diese Bereiche sind konfigurierbar, aber die genauen Werte für ein bestimmtes Modell müssen mit dem Hersteller bestätigt werden.

Was ist die Ausgangsschnittstelle?

Das Modul bietet einen digitalen Ausgang über SPI- oder I2C-Schnittstelle. Die spezifische Schnittstelle und Protokolldetails sollten im Produktdatenblatt überprüft werden.

Enthält das Modul eine Onboard-Verarbeitung?

Nein, dieses Modul ist eine Komponente, die rohe Trägheitsdaten ausgibt. Das Hostsystem muss Algorithmen implementieren, um diese Daten in nützliche Bewegungsinformationen wie Position und Orientierung umzuwandeln.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.09 · Herstellung von Mess-, Prüf-, Navigations- und Steuerungsgeräten

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.
Anfrage

Beschaffungsinformationen anfragenfür Präzisions-Inertialmessmodul (IMU) Sensor

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Was wir nicht zusichern
Eine Listung ist keine Empfehlung. Prüfen Sie jeden Lieferanten und jeden Wert vor der Bestellung selbst.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Fertigung für Präzisions-Inertialmessmodul (IMU) Sensor?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Präzisions-Industrie-Koordinatenmessmaschine
Nächstes Produkt
Präzisions-Thermoelement-Sonde
AngebotChat