Strukturierte Fertigungsdaten · 2026

3D-Visionsführungssystem

Auf Basis strukturierter CNFX-Herstellerprofile wird 3D-Visionsführungssystem im Bereich Kraftfahrzeugherstellung anhand von Arbeitsabstand bis Sichtfeld eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches 3D-Visionsführungssystem wird durch die Baugruppe aus 3D-Kamera-Array und Strukturlichtprojektor beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

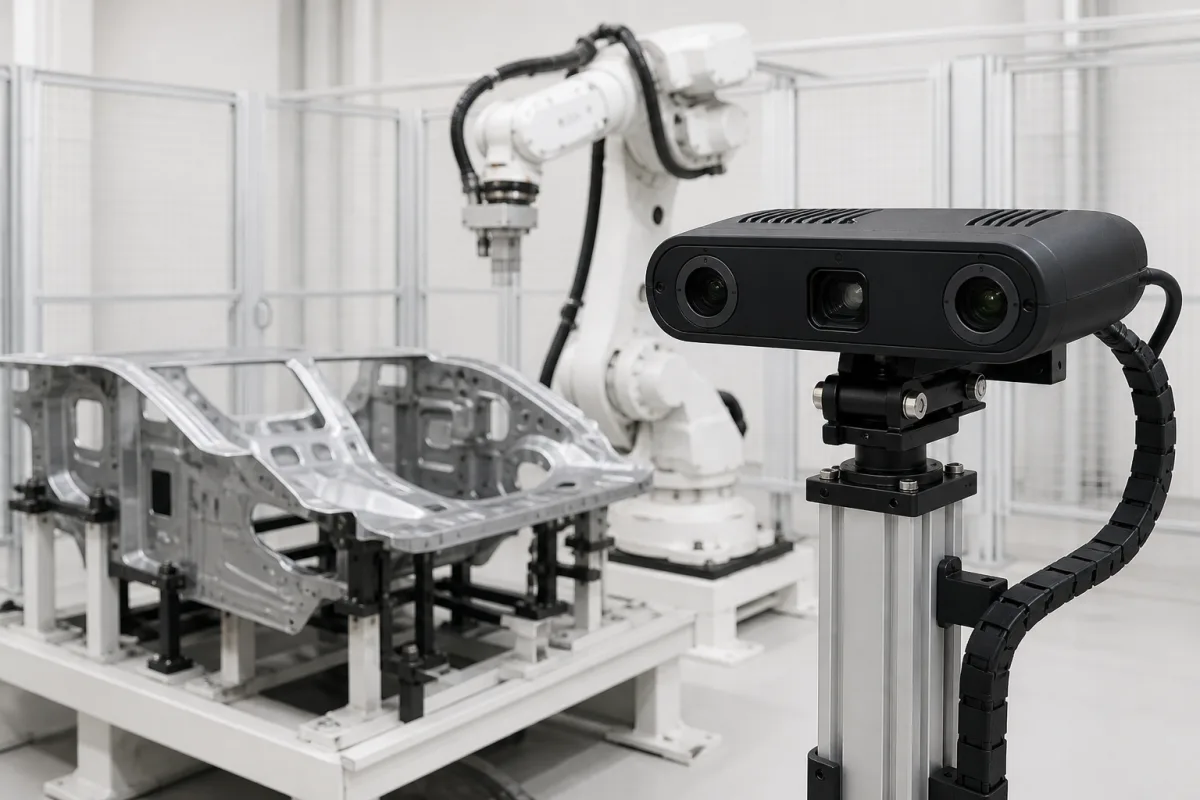
Ein Computer-Vision-System, das 3D-Bildgebung nutzt, um Roboter-Montagevorgänge in der Automobilfertigung zu führen.

3D-Visionsführungssystem in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Technische Definition

Das 3D-Visionsführungssystem ist eine Komponente des intelligenten Roboter-Rohbau-Montagesystems, das für die Fahrzeugherstellung entwickelt wurde. Es liefert Echtzeit-3D-Raumdaten an Robotersteuerungen und ermöglicht präzise Positionierung, Ausrichtung und Qualitätsprüfung während der Fahrzeugkarosseriemontage. Das System erfasst 3D-Punktwolken von Karosseriekomponenten mithilfe mehrerer hochauflösender Kameras und strukturiertem Licht oder Laserscanning. Computervisionalgorithmen verarbeiten die Daten, identifizieren Merkmale und berechnen präzise Koordinaten, die dann als Führungssignale an Roboterarme übertragen werden, um eine genaue Teileplatzierung und Schweißung zu ermöglichen.

Wichtige Spezifikationen umfassen einen Arbeitsabstand von 500–2000 mm, ein Sichtfeld von 300×300 bis 1200×900 mm und eine Messgenauigkeit von ±0,1–±0,5 mm (gemäß VDI/VDE 2634). Die Zykluszeit beträgt 0,5–2,0 Sekunden, mit Auflösungen von 1280×1024 bis 1920×1200 Pixeln. Das System arbeitet bei Temperaturen von 0–45 °C, hat eine Schutzart von IP54–IP65 (gemäß IEC 60529) und benötigt eine 24-V-DC-Stromversorgung ±10%. Die Leistungsaufnahme beträgt 15–60 W, das Gewicht 2,5–8,0 kg. Zu den Schnittstellen gehören GigE, RS-485 und I/O für die Roboterintegration.

Verwendete Materialien umfassen ein Aluminiumlegierungsgehäuse, optische Glaslinsen, CMOS/CCD-Sensoren und Kupferdraht. Diese Spezifikationen sind Referenzbereiche; die tatsächlichen Werte müssen mit dem Hersteller oder Lieferanten für das spezifische Modell und die Anwendung bestätigt werden. Das System ist für die Integration in Roboter-Montagelinien vorgesehen, und seine Leistung hängt von Umgebungsbedingungen und korrekter Kalibrierung ab. Die Überprüfung von Normen und Konformität sollte mit dem Lieferanten erfolgen.

Funktionsprinzip

Das System verwendet mehrere hochauflösende Kameras und strukturiertes Licht oder Laserscanning, um 3D-Punktwolken von Karosseriekomponenten zu erfassen. Die Daten werden durch Computervisionalgorithmen verarbeitet, um Merkmale zu identifizieren und präzise Koordinaten zu berechnen. Diese Koordinaten werden als Führungssignale an Roboterarme übertragen, um eine genaue Teileplatzierung und Schweißung zu ermöglichen. Das System arbeitet in einem Arbeitsabstand von 500–2000 mm und einem Sichtfeld von 300×300 bis 1200×900 mm und erreicht eine Messgenauigkeit von ±0,1–±0,5 mm. Die Zykluszeit beträgt 0,5–2,0 Sekunden, die Auflösung reicht von 1280×1024 bis 1920×1200 Pixeln. Das System benötigt eine stabile 24-V-DC-Stromversorgung und arbeitet bei Temperaturen von 0–45 °C.
Technische Parameter

Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Arbeitsabstand500–2000 mmOptimal range for part localization
Sichtfeld300×300–1200×900 mmLarger FOV reduces positioning accuracy
Messgenauigkeit±0.1–±0.5 mmDepends on working distance and FOVVDI/VDE 2634
Taktzeit0.5–2.0 sTime to acquire and process 3D data
Auflösung1280×1024–1920×1200 PixelHigher resolution improves accuracy
Betriebstemperatur0–45 °COutside range may affect sensor stability
SchutzartIP54–IP65IP65 for dusty or wet environmentsIEC 60529
Stromversorgung24 ±10% V DCStable voltage required for consistent performance
Leistungsaufnahme15–60 WIncludes camera and processing unit
Gewicht2.5–8.0 kgDepends on camera and mounting options
SchnittstelleGigE, RS-485, I/OCommon interfaces for robot integration

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Hauptmaterialien

Gehäuse aus Aluminiumlegierung Optische Glaslinsen CMOS/CCD-Sensoren Kupferleitungen

Komponenten / BOM

Components / BOM
  • 3D-Kamera-Array
    Erfasst Mehrwinkelbilder für 3D-Rekonstruktion
    Material: Aluminiumlegierung, optisches Glas
  • Strukturlichtprojektor
    Projiziert Lichtmuster zur Tiefenmessung
    Material: LED-/Laserdioden, Glaslinsen
  • Bildverarbeitungseinheit
    Verarbeitet Bilddaten und führt Algorithmen der maschinellen Bildverarbeitung aus
    Material: Siliziumchips, Leiterplatte, Kupfer
  • Kommunikationsschnittstelle
    Überträgt Führungsdaten an Robotersteuerungen
    Material: Kupferleitungen, Steckverbinder
  • Laser-Scanner
    Bietet die Tiefendaten durch Laserscanning, wo kein strukturiertes Licht verwendet wird.

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Thermisches Durchgehen der Laserdiode bei Sperrschichttemperatur > 85°C Verzerrung des strukturierten Lichtmusters über 0,1 mm RMS-Fehler Aktive Peltier-Kühlung, die die Sperrschichttemperatur bei 25±2°C hält
Ladungsakkumulation des CMOS-Sensors durch ionisierende Strahlungsdosis > 10 krad(Si) Festmusterrauschen über 5 % des Vollausschlags Strahlungsgehärtete Sensorverpackung mit 5 mm Bleiabschirmung

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,5–3,0 m
Belastungs- und Ausfallgrenzen
Umgebungslichtintensität > 100.000 Lux verursacht Sensorsättigung
Sättigung der Photodiodenzeile aufgrund übermäßiger Photonenflussdichte, die 1,5×10¹⁸ Photonen/(m²·s) überschreitet
Fertigungskontext
3D-Visionsführungssystem wird innerhalb von Kraftfahrzeugherstellung nach Material, Prozessfenster und Prüfanforderungen bewertet.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:Nur Atmosphärendruck (nicht-druckbeaufschlagte Umgebung)
Weitere Spezifikationen:Maximale Umgebungslichttoleranz: 10.000 Lux, Vibrationsfestigkeit: max. 5G, Schutzart: IP65
Betriebstemperatur:Betriebstemperaturbereich: 0°C bis 50°C
Montage- und Anwendungskompatibilität
Automobil-Metallkomponenten (Stahl, Aluminium)Spritzgegossene KunststoffteileDichtungen und Dichtringe aus Gummi
Nicht geeignet: Hochreflektierende oder transparente Materialien (z.B. verchromte Oberflächen, klares Glas)
Auslegungsdaten
  • Maximale Bauteilabmessungen (X, Y, Z in mm)
  • Erforderliche Positionierungsgenauigkeit (in mm)
  • Zykluszeitanforderung (Teile pro Minute)

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Degradation optischer Komponenten
Ursache: Akkumulation von Staub, Ölnebel oder Partikeln auf Linsen und Sensoren, die zu Bildverzerrung, reduzierter Genauigkeit oder komplettem Ausfall der Visionsführung führt.
Kalibrierungsdrift
Ursache: Thermische Ausdehnung/Kontraktion, mechanische Vibration oder physische Stöße verursachen Fehlausrichtung zwischen Kamera-, Beleuchtungs- und Roboterkoordinatensystemen, was zu Positionierungsfehlern führt.
Wartungsindikatoren
  • Zunehmende Häufigkeit von Positionierungsfehlern oder fehlgeschlagener Teileerkennung während des Betriebs
  • Sichtbare Kondensation, Staubansammlung oder physische Beschädigung an Kameragläsern oder Beleuchtungsgehäusen
Technische Hinweise
  • Implementierung regelmäßiger vorbeugender Reinigungspläne für optische Komponenten unter Verwendung geeigneter linsensicherer Materialien und kontrollierter Umgebungen, um Kontaminationsaufbau zu verhindern.
  • Etablierung routinemäßiger Kalibrierungsverifikationsprotokolle mit standardisierten Zielen und Aufrechterhaltung stabiler Umgebungsbedingungen (Temperatur, Luftfeuchtigkeit) um das Visionssystem, um Drift zu minimieren.

Konformität und Fertigungsnormen

Referenznormen
ISO 10360-8:2013 (Geometrische Produktspezifikationen - Annahme- und Wiederholprüfungen für Koordinatenmesssysteme - KMG mit optischen Abstandssensoren)ANSI B89.4.19-2006 (Leistungsbewertung laserbasierter sphärischer Koordinatenmesssysteme)CE-Kennzeichnung (EU-Richtlinie 2014/35/EU für Niederspannungsgeräte und 2014/30/EU für Elektromagnetische Verträglichkeit)
Fertigungsgenauigkeit
  • Kamerakalibrierungsgenauigkeit: +/-0,05 mm bei 2 m Arbeitsabstand
  • Wiederholgenauigkeit der 3D-Punktmessung: +/-0,02 mm
Qualitätsprüfung
  • ISO 10360-8 Annahmeprüfung (Verifizierung der maximal zulässigen Fehler für Längenmessung und Antastung)
  • EMV-Immunitätsprüfung (IEC 61000-4 Reihe für elektromagnetische Verträglichkeit in Industrieumgebungen)

Hersteller von 3D-Visionsführungssystem

Herstellerprofile mit passender Produktionsfähigkeit in China.

Die Herstellerliste dient der Vorrecherche und Einordnung von Fertigungskapazitäten. Sie ist keine Zertifizierung, kein Ranking und keine Transaktionsgarantie.

Diese Seite teilen

Beispielhafte Bewertungskriterien aus Einkaufsprozessen

Keine Kundenbewertung und keine Echtzeitdaten. Die Werte zeigen typische Prüfkriterien in RFQ- und Lieferantenbewertungsprozessen.

Technische Dokumentation
4/5
Fertigungsfähigkeit
4/5
Prüfbarkeit
5/5
Lieferantentransparenz
3/5

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

LieferketteVerwandte Produkte und Komponenten

Aktuatormotor

Ein Elektromotor, der elektrische Energie in präzise mechanische Bewegung umwandelt, um einen Aktuatormechanismus anzutreiben.

Spezifikationen ansehen ->
Ausrichtungsunterstützungssystem

Eine Präzisionsführungskomponente, die die korrekte Positionierung und Ausrichtung von Elementen in einem industriellen System gewährleistet.

Spezifikationen ansehen ->
Automatisierte Montagelinie

Eine automatisierte Montagelinie ist ein Produktionssystem, das automatisierte Maschinen und Steuerungssysteme verwendet, um Komponenten ohne kontinuierliche menschliche Eingriffe zu Endprodukten zusammenzusetzen.

Spezifikationen ansehen ->
Automatische Montagelinien

Integrierte Systeme aus Maschinen, Robotern und Förderbändern, die Produkte durch sequenzielle Operationen ohne menschliches Eingreifen automatisch montieren.

Spezifikationen ansehen ->

Häufige Fragen

Was ist der Arbeitsabstand des 3D-Visionsführungssystems?

Der Arbeitsabstand beträgt 500–2000 mm, was der optimale Bereich für die Teilelokalisierung ist. Die tatsächliche Leistung kann je nach Modell und Anwendung variieren. Es wird empfohlen, dies mit dem Lieferanten zu verifizieren.

Welche Messgenauigkeit kann erwartet werden?

Die Messgenauigkeit beträgt ±0,1–±0,5 mm gemäß VDI/VDE 2634. Dies ist ein Referenzbereich; die tatsächliche Genauigkeit hängt von Arbeitsabstand, Sichtfeld und Umgebungsbedingungen ab. Bestätigen Sie dies mit dem Hersteller für Ihre spezifische Konfiguration.

Welche Schnittstellen sind für die Roboterintegration verfügbar?

Das System unterstützt GigE, RS-485 und I/O-Schnittstellen. Diese sind üblich für die Integration mit Robotersteuerungen. Stellen Sie vor der Installation sicher, dass die Kommunikationsprotokolle Ihres Roboters kompatibel sind.

Was sind die Umgebungsgrenzen für den Betrieb?

Das System arbeitet bei Temperaturen von 0–45 °C und hat eine Schutzart von IP54–IP65 (gemäß IEC 60529). Es ist für staubige oder feuchte Umgebungen geeignet, aber verifizieren Sie die genaue Schutzart für Ihr Modell und Ihre Installationsbedingungen.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.09 · Kraftfahrzeugherstellung

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.
Anfrage

Beschaffungsinformationen anfragenfür 3D-Visionsführungssystem

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Was wir nicht zusichern
Eine Listung ist keine Empfehlung. Prüfen Sie jeden Lieferanten und jeden Wert vor der Bestellung selbst.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Fertigung für 3D-Visionsführungssystem?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Erstes Produkt
Nächstes Produkt
Abgasnachbehandlungssystem
AngebotChat