Strukturierte Fertigungsdaten · 2026

Automatischer Schlackenabziehroboter

Auf Basis strukturierter CNFX-Herstellerprofile wird Automatischer Schlackenabziehroboter im Bereich Grundmetallherstellung anhand von Armreichweite bis Abschäumtiefe eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Automatischer Schlackenabziehroboter wird durch die Baugruppe aus Roboter-Manipulator und Schlackenabschöpfwerkzeug beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

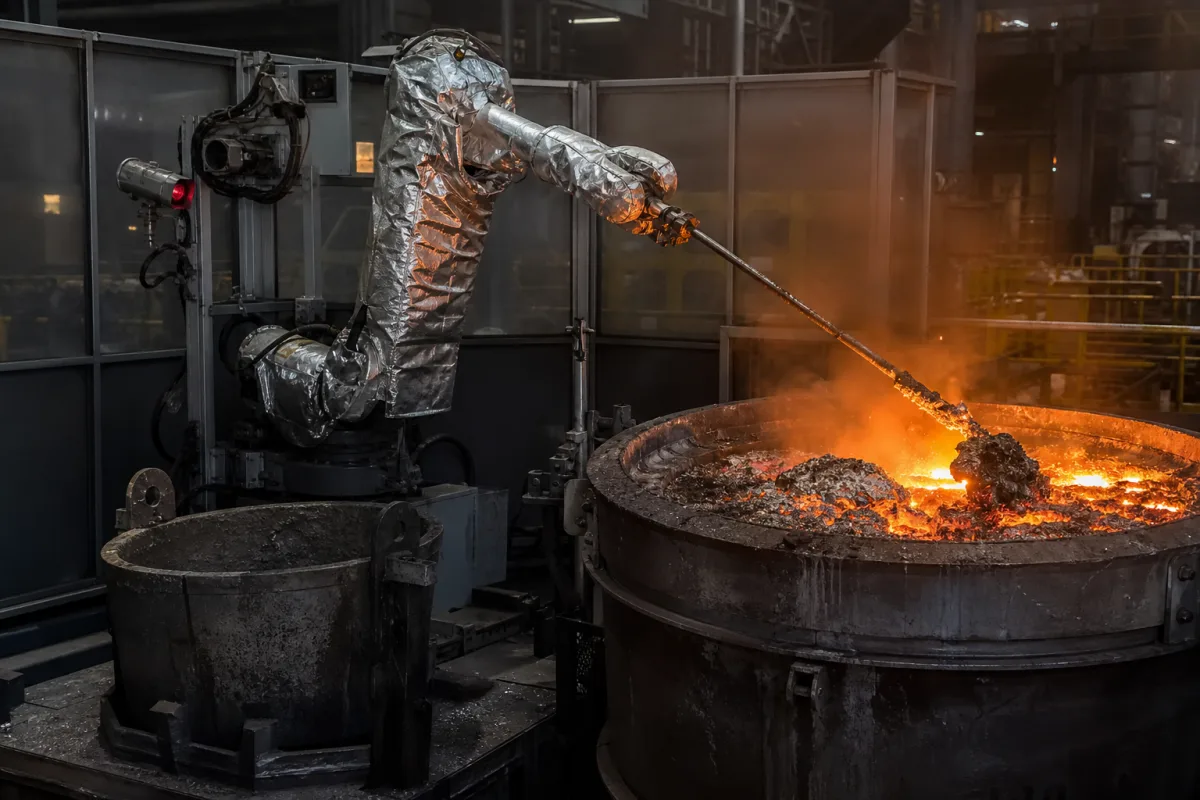
Der automatische Schlackenabziehroboter ist ein industrielles Robotersystem, das entwickelt wurde, um Schlacke, Krätze und Verunreinigungen von der Oberfläche von Metallschmelzen in Öfen, Pfannen oder Gießereien automatisch zu entfernen.

Automatischer Schlackenabziehroboter in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Technische Definition

Der automatische Schlackenabziehroboter ist ein industrielles Robotersystem, das entwickelt wurde, um Schlacke, Krätze und Verunreinigungen von der Oberfläche von Metallschmelzen in Öfen, Pfannen oder Gießereien automatisch zu entfernen.Es erhöht die Sicherheit, indem es manuelle Arbeit in gefährlichen Hochtemperaturumgebungen ersetzt, und verbessert die Prozesskonsistenz.Das System integriert typischerweise einen Roboterarm, spezielle Schlackenabziehwerkzeuge, Wärmebildgebung und Prozesssteuerungssoftware, um die Abzieheffizienz und Metallausbeute zu optimieren.Der Roboter hat eine maximale horizontale Reichweite von 2,5–3,5 m, eine einstellbare Abziehtiefe von 0,3–0,8 mm und eine Zykluszeit von 30–60 Sekunden pro vollständigem Abziehzyklus.Er benötigt eine 380–480 V AC, 50/60 Hz, 3-Phasen-Stromversorgung (IEC 60038) und arbeitet bei einer Umgebungstemperatur von 0–50 °C für den Schaltschrank (IEC 60068-2-1/2).Die Positioniergenauigkeit beträgt ±5 mm bei voller Reichweite (ISO 9283), und die maximale Nutzlast beträgt 50–100 kg einschließlich Endeffektor und Schlacke.Der Roboterarm besteht aus Q345B-Stahl, feuerverzinkt (GB/T 1591), und das Gesamtgewicht beträgt 1500–2500 kg mit einer Grundfläche von 2,0 × 2,5 m.Die Schutzart ist IP54–IP65 (IEC 60529).Das System umfasst einen Stahlrahmen, einen feuerfest beschichteten Abzieher, Keramikisolierung, Kupferdraht und ein Aluminiumgehäuse.Alle aufgeführten Parameter sind Referenzbereiche für Verzeichniszwecke; modellspezifische Werte und Normen müssen vor Beschaffung oder Installation mit dem Hersteller oder Lieferanten verifiziert werden.

Funktionsprinzip

Der Roboter verwendet Wärmebildgebung und Prozessalgorithmen, um die Schlackenschicht auf der Metallschmelzenoberfläche zu lokalisieren. Ein Roboterarm, der von diesen Eingaben geführt wird, bewegt ein feuerfest beschichtetes Abziehwerkzeug mit kontrollierter Tiefe (0,3–0,8 mm) über die Oberfläche, um die schwimmende Schlacke mechanisch zu entfernen. Die entfernte Schlacke wird dann in einen Auffangbehälter abgelegt. Das System arbeitet mit einer Zykluszeit von 30–60 Sekunden, und die Reichweite des Arms von bis zu 3,5 m ermöglicht den Zugang zu verschiedenen Ofen- und Pfannengeometrien. Der Prozess ist automatisiert, um konsistentes Abziehen zu gewährleisten und Metallverluste zu minimieren.
Technische Parameter

Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Armreichweite2.5–3.5 mMaximale horizontale Reichweite des Roboterarms
Abschäumtiefe0.3–0.8 mmEinstellbare Tiefe für Schlackenentfernung
Zykluszeit30–60 sZeit pro vollständigem Abschöpfzyklus
Stromversorgung380–480 V AC, 50/60 Hz, 3-phase Volt/HertzErforderliche elektrische EingangsversorgungIEC 60038
Betriebsdruck1.0–1.6 MPa
Positioniergenauigkeit±5 mmAt full reachISO 9283
Maximale Nutzlast50–100 kgIncludes end effector and slag
Betriebstemperatur0–50 °CFor control cabinet; higher with coolingIEC 60068-2-1/2
SchutzartIP54–IP65Dust and splash water protectionIEC 60529
ArmmaterialQ345B steel, hot-dip galvanizedCorrosion resistant for molten metal environmentGB/T 1591
Gewicht1500–2500 kgIncluding base and control unit
Stellfläche2.0 × 2.5 mBase dimensions

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Hauptmaterialien

Stahlrahmen feuerfest beschichtetes Abschöpfwerkzeug Keramikisolierung Kupferleitungen Aluminiumgehäuse

Komponenten / BOM

Components / BOM
  • Roboter-Manipulator
    Präzise Bewegung und Positionierung des Abschäumwerkzeugs
    Material: Stahllegierung
  • Schlackenabschöpfwerkzeug
    Mechanische Entfernung und Aufnahme von Schlacke von der Schmelzoberfläche
    Material: Feuerfest beschichteter Stahl
  • Wärmebildkamera
    Erkennung von Schlackengrenzen und Überwachung der Oberflächentemperatur von geschmolzenem Metall
    Material: Germaniumlinse, Elektronik
  • Schaltschrank
    Beherbergt SPS, Antriebe und Sicherheitssysteme für den Betrieb
    Material: Stahl, Kupfer, Kunststoffe
  • Schlackesammelbehälter
    Empfängt und lagert vorübergehend entfernte Schlacke
    Material: Stahl

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Metallschmelztemperatur über 1700°C für >30 Sekunden Strukturelles Versagen des Endeffektors durch Karbidausscheidung an Korngrenzen Integration eines Dual-Wellenlängen-Pyrometers mit PID-Regelung zur Aufrechterhaltung von 1550±25°C, Implementierung eines zirkoniumoxidbeschichteten feuerfesten Keramikendeffektors.
Hydrauliksystemdruckabfall unter 12 MPa durch Pumpenkavitation Unzureichende Aktuatorkraft verursacht unvollständigen Schlackenabschöpfzyklus Einbau einer Verdränger-Kolbenpumpe mit 15 MPa Überdruckventil, Implementierung einer Echtzeitdrucküberwachung mit 100 ms Abtastrate.

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,5-2,0 m/s Vorschubgeschwindigkeit, 1500-1650°C Metallschmelztemperatur, 10-50 kPa Schlackenschichtdruck.
Belastungs- und Ausfallgrenzen
Thermische Degradation von Endeffektormaterialien bei 1700°C, Überschreitung von 2,5 m/s Vorschubgeschwindigkeit verursacht Schlackenspritzer, <8 kPa Druck führt zu unvollständiger Schlackenentfernung.
Phasenumwandlung von austenitischem Edelstahl (1.4404/316L) bei 1700°C verursacht Korngrenzenversprödung, Rayleigh-Taylor-Instabilität bei hohen Vorschubgeschwindigkeiten, unzureichende Auftriebskraft bei niedrigen Druckdifferenzen.
Fertigungskontext
Automatischer Schlackenabziehroboter wird innerhalb von Grundmetallherstellung nach Material, Prozessfenster und Prüfanforderungen bewertet.

Weitere Produktbezeichnungen

slag removal robot dross skimming robot

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:Atmosphärisch bis max. 1,5 bar (21,8 psi)
Durchflussrate:0,5-5,0 Tonnen/Stunde Schlackenentfernungsrate
Betriebstemperatur:Bis zu 1600°C (2912°F) für Kontakt mit geschmolzenem Metall
Montage- und Anwendungskompatibilität
StahlproduktionspfannenKupferschmelzöfenAluminiumhalteöfen
Nicht geeignet: Untergetauchte Schlackenentfernung in hochturbulenten Metallschmelzbädern
Auslegungsdaten
  • Oberfläche des Metallschmelzbades (m²)
  • Schlackenentstehungsrate (Tonnen/Stunde)
  • Erforderliche Schlackenentfernungseffizienz (%)

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Thermische Ermüdungsrissbildung
Ursache: Wiederholte Belastung durch extreme Temperaturzyklen zwischen Kontakt mit geschmolzener Schlacke und Abkühlphasen, die zu spannungsinduziertem Materialabbau in Roboterarmen und Abschöpfwerkzeugen führt.
Hydrauliksystemkontamination
Ursache: Eindringen von Schlackenpartikeln und Hochtemperaturablagerungen in das Hydraulikfluid, was zu Ventilklemmung, Pumpenverschleiß und Präzisionskontrollverlust durch abrasive Verunreinigung führt.
Wartungsindikatoren
  • Unregelmäßige Abschöpfmuster oder unvollständige Schlackenentfernung, die auf Positionsdrift oder Aktuatordegradation hinweisen.
  • Ungewöhnliche Schleifgeräusche oder erhöhte Vibration während des Betriebs, die auf mechanischen Verschleiß oder Bauteilfehlausrichtung hindeuten.
Technische Hinweise
  • Implementierung vorausschauender Wartung mittels Thermografie zur Überwachung von Bauteiltemperaturen und Planung von Kühlsystemwartung, bevor thermische Belastungsgrenzwerte überschritten werden.
  • Einbau mehrstufiger Filtration mit Magnetabscheidern in Hydrauliksystemen und Einführung strenger Fluidanalyseprotokolle zur frühzeitigen Kontaminationserkennung.

Konformität und Fertigungsnormen

Referenznormen
ISO 10218-1:2011 - Roboter und Robotikgeräte - Sicherheitsanforderungen für IndustrieroboterANSI/RIA R15.06 - Industrieroboter und Robotersysteme - SicherheitsanforderungenCE-Kennzeichnung - Maschinenrichtlinie 2006/42/EG
Fertigungsgenauigkeit
  • Positioniergenauigkeit: +/-0,5 mm
  • Armwiederholgenauigkeit: +/-0,1 mm
Qualitätsprüfung
  • Zerstörungsfreie Prüfung (ZfP) - Ultraschallfehlerdetektion
  • Funktionale Sicherheitsprüfung - Not-Aus- und Schutzeinrichtungsverifikation

Hersteller von Automatischer Schlackenabziehroboter

Herstellerprofile mit passender Produktionsfähigkeit in China.

Die Herstellerliste dient der Vorrecherche und Einordnung von Fertigungskapazitäten. Sie ist keine Zertifizierung, kein Ranking und keine Transaktionsgarantie.

Diese Seite teilen

Beispielhafte Bewertungskriterien aus Einkaufsprozessen

Keine Kundenbewertung und keine Echtzeitdaten. Die Werte zeigen typische Prüfkriterien in RFQ- und Lieferantenbewertungsprozessen.

Technische Dokumentation
4/5
Fertigungsfähigkeit
4/5
Prüfbarkeit
5/5
Lieferantentransparenz
3/5

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

LieferketteVerwandte Produkte und Komponenten

Legierungsstation

Eine Station in einem integrierten Schmelzsystem zur präzisen Legierung von Nichteisenmetallen durch kontrollierte Zugabe von Legierungselementen.

Spezifikationen ansehen ->
Atmosphärenkontrollsystem

Ein System, das die spezifische Gaszusammensetzung in einem Wärmebehandlungsofen reguliert und aufrechterhält, um gewünschte metallurgische Eigenschaften zu erzielen.

Spezifikationen ansehen ->
Atmosphärensystem

Ein System, das in einem industriellen Wärmebehandlungsofen eine kontrollierte Gasumgebung erzeugt und aufrechterhält, um Oxidation zu verhindern, spezifische chemische Reaktionen zu ermöglichen oder gewünschte Materialeigenschaften während der thermischen Verarbeitung zu erreichen.

Spezifikationen ansehen ->
Automatische Längen-Schneideinheit

Ein Präzisionsschneidsystem, das in einer Strangguss- und Walzlinie nichteisenmetallische Bänder oder Bleche automatisch misst und auf vorgegebene Längen schneidet.

Spezifikationen ansehen ->

Häufige Fragen

Was ist die typische Reichweite des Roboterarms?

Die maximale horizontale Reichweite beträgt 2,5–3,5 Meter, abhängig vom Modell. Dieser Bereich ermöglicht den Zugang zu verschiedenen Ofen- und Pfannengrößen. Bestätigen Sie die genaue Reichweite für Ihre spezifische Konfiguration mit dem Lieferanten.

Welche Stromversorgung ist erforderlich?

Das System benötigt eine 380–480 V AC, 50/60 Hz, 3-Phasen-Stromversorgung gemäß IEC 60038. Stellen Sie sicher, dass Ihre Einrichtung diese Spannung und Frequenz bereitstellt, und verifizieren Sie die tatsächliche Anforderung mit dem Hersteller.

Wie kommt der Roboter mit Hochtemperaturumgebungen zurecht?

Der Roboter ist für Metallschmelzenumgebungen ausgelegt, mit einem Stahlrahmen, feuerfest beschichtetem Abzieher, Keramikisolierung und Aluminiumgehäuse. Der Schaltschrank arbeitet bei Umgebungstemperaturen von 0–50 °C, und die Schutzart ist IP54–IP65. Überprüfen Sie immer die thermischen Grenzen für Ihre spezifische Anwendung.

Wie hoch ist die Positioniergenauigkeit?

Die Positioniergenauigkeit beträgt ±5 mm bei voller Reichweite gemäß ISO 9283. Dies gewährleistet eine präzise Steuerung der Abziehtiefe. Die tatsächliche Genauigkeit kann jedoch je nach Installation und Wartung variieren; verifizieren Sie dies mit dem Hersteller.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.09 · Grundmetallherstellung

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.
Anfrage

Beschaffungsinformationen anfragenfür Automatischer Schlackenabziehroboter

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Was wir nicht zusichern
Eine Listung ist keine Empfehlung. Prüfen Sie jeden Lieferanten und jeden Wert vor der Bestellung selbst.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Fertigung für Automatischer Schlackenabziehroboter?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Automatische Pfannenvorwärmstation
Nächstes Produkt
Automatisierte Präzisionsgießerei-Produktionslinie
AngebotChat