Auf Basis strukturierter CNFX-Herstellerprofile wird Roboter-Manipulator im Bereich Maschinen- und Anlagenbau anhand von Reichweite bis Freiheitsgrade eingeordnet.
Ein typisches Roboter-Manipulator wird durch die Baugruppe aus Grundstruktur und Armsegmente beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.
Ein mehrachsiger Roboterarm für die präzise Positionierung und Bewegung von Werkzeugen oder Endeffektoren in industriellen Anwendungen.
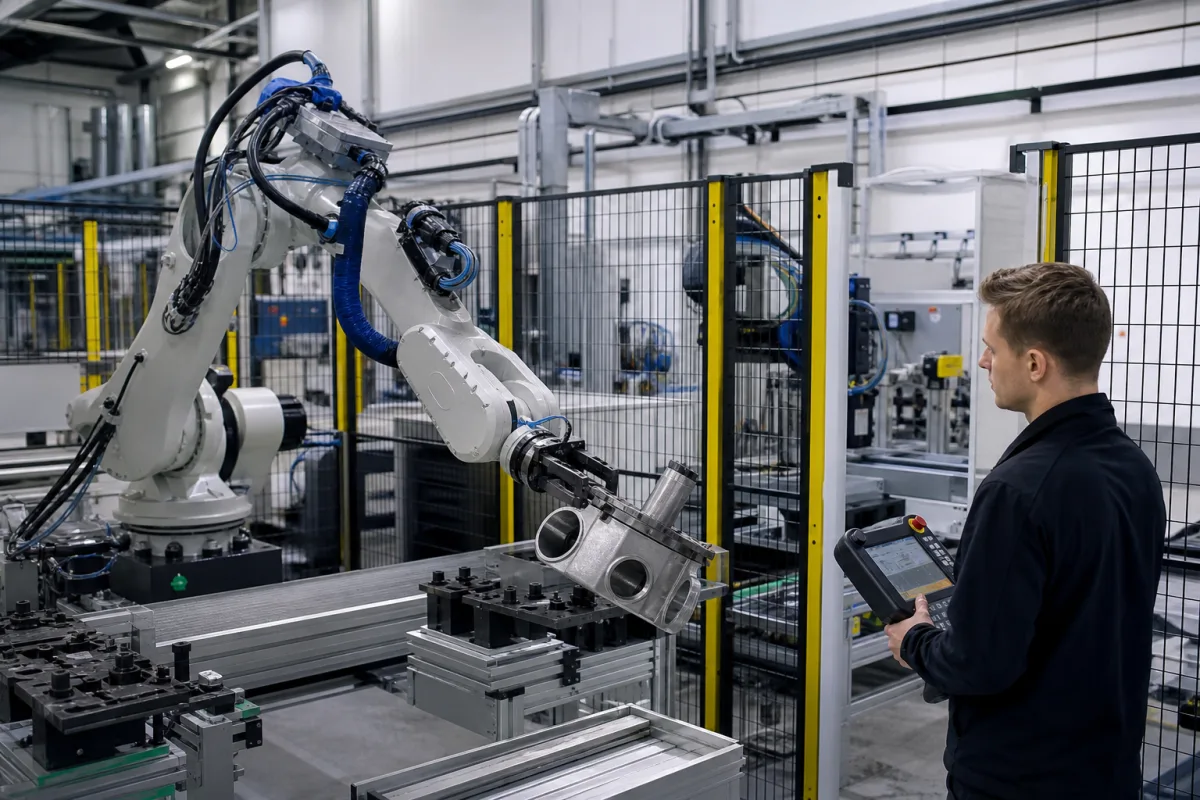
Technische Details und Fertigungskontext für Roboter-Manipulator
| Parameter | Typischer Bereich | Hinweise & Auswahlkriterien |
|---|---|---|
| Reichweite | 600–3200 mm | Maximaler horizontaler Abstand von der Basis zum Endeffektor |
| Freiheitsgrade | 4–6 Achsen | Anzahl der unabhängigen Bewegungsachsen |
| Wiederholgenauigkeit | ±0.02–±0.1 mm | Positioniergenauigkeit bei wiederholten BewegungenISO 9283 |
| Maximale Geschwindigkeit | 1–10 m/s | Maximale Endeffektor-Geschwindigkeit |
| Nutzlast | 3–300 kg | Maximum mass at wrist flangeISO 9283 |
| Betriebstemperatur | 0–45 °C | Ambient temperature range |
| Leistungsaufnahme | 1–15 kW | Electrical power at rated operation |
| Versorgungsspannung | 200–480 V AC | Three-phase input voltageIEC 60038 |
| Schutzart | IP54–IP67 | Protection against dust and waterIEC 60529 |
| Gewicht | 50–2500 kg | Robot arm mass without controller |
| Montageposition | Floor/Wall/Ceiling | Orientation of robot base |
| Achsenbereich | ±180–±360 ° | Rotational range of each joint |
Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.
| Betriebsdruck: | Nicht anwendbar (mechanisches System) |
| Durchflussrate: | Nicht anwendbar (mechanisches System) |
| Betriebstemperatur: | 0°C bis 50°C (Betrieb), -10°C bis 60°C (Lagerung) |
Ursache → Fehlermodus → Engineering-Maßnahme
Keine Kundenbewertung und keine Echtzeitdaten. Prüfen Sie diese Unterlagen vor einer Bestellung.
Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.
2 Unternehmen führen dieses Produkt in ihrem eigenen Sortiment. Die Unternehmensangaben stammen von der jeweils eigenen Website; jede Karte nennt die Grundlage der Zuordnung.
Vergleichen Sie Produktumfang und Quellenangaben. Nennen Sie bei Ihrer Anfrage Spezifikationen, Menge und Liefertermin.
Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.
Die Reichweite, definiert als der maximale horizontale Abstand von der Basis zum Endeffektor, beträgt 600 bis 3200 mm. Der genaue Wert hängt vom spezifischen Modell und der Konfiguration ab.
Der Manipulator hat typischerweise 4 bis 6 unabhängige Bewegungsachsen, die eine flexible Positionierung und Orientierung des Endeffektors im Arbeitsraum ermöglichen.
Die Wiederholgenauigkeit gemäß ISO 9283 beträgt ±0,02 bis ±0,1 mm. Dies gibt die Präzision an, mit der der Manipulator zu einer programmierten Position zurückkehren kann.
Der Manipulator kann je nach Installationsanforderungen auf dem Boden, an der Wand oder an der Decke montiert werden. Die Montageposition beeinflusst den Arbeitsraum und die Anwendungseignung.
CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.
Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.
Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.
CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.
Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.