Strukturierte Fertigungsdaten · 2026

Roboterarm/Greifer

Auf Basis strukturierter CNFX-Herstellerprofile wird Roboterarm/Greifer im Bereich Maschinen- und Anlagenbau anhand von Nutzlast bis Reichweite eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Roboterarm/Greifer wird durch die Baugruppe aus Armstruktur und Servomotoren beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

Automatisierter Manipulator mit Endeffektor für präzises Handhaben von Produkten bei Be- und Entladevorgängen

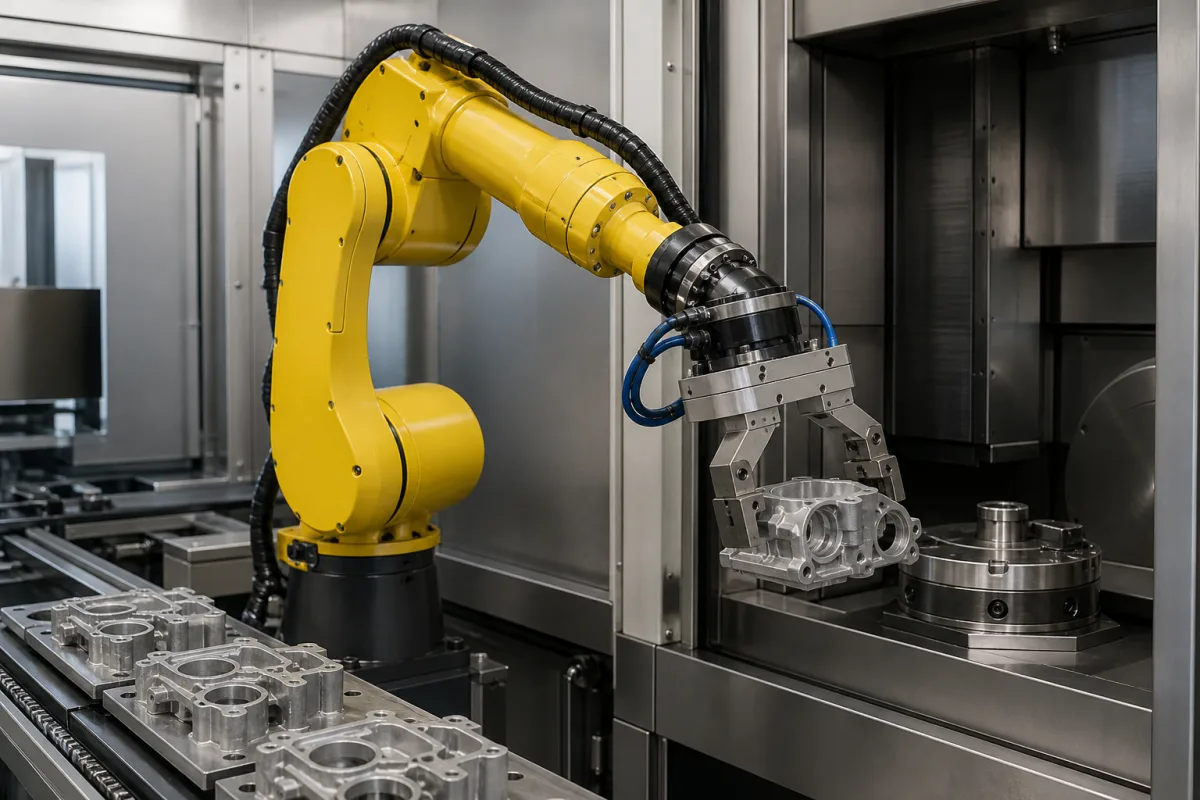
Roboterarm/Greifer in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Technische Definition

Der Roboterarm/Greifer ist ein komponentenbasierter automatisierter Manipulator, der für präzises Produkthandling in Be- und Entladevorgängen innerhalb industrieller Automatisierungssysteme entwickelt wurde. Er dient als Kernkomponente einer Produkt-Be- und Entladestation und führt Aufgaben wie Aufnehmen, Transferieren und Platzieren mit hoher Wiederholgenauigkeit aus. Der Arm integriert ein Greifersystem, das je nach Anwendungsanforderungen pneumatisch, elektrisch oder per Vakuum betätigt werden kann. Gefertigt aus Aluminiumlegierung, Stahl und technischen Kunststoffen bietet das Gerät eine Balance zwischen Festigkeit, Haltbarkeit und Gewichtsreduzierung. Zu den wichtigsten Spezifikationen gehören eine Nutzlast von 3–50 kg, eine Reichweite von 600–2500 mm und 4–6 Freiheitsgrade, die flexible Bewegungen in beengten Räumen ermöglichen. Die Wiederholgenauigkeit beträgt ±0,02–±0,1 mm gemäß ISO 9283 und gewährleistet konsistente Positionierung für Präzisionsaufgaben. Die maximale Geschwindigkeit liegt zwischen 1–5 m/s, während der Betriebsdruck für pneumatische Betätigung 0,4–0,8 MPa beträgt. Das Steuerungssystem und die Servomotoren benötigen eine 24-V-Gleichstromversorgung (±10 %), mit einem Stromverbrauch von 0,5–3 kW je nach Nutzlast und Geschwindigkeit. Das Gerät arbeitet in einem Temperaturbereich von -10 bis 50 °C und bietet Schutzarten von IP54–IP65 gemäß IEC 60529, geeignet für staubige oder feuchte Umgebungen. Das Gesamtgewicht einschließlich Arm und Steuerung beträgt 50–500 kg, und die Montageoptionen umfassen Boden-, Decken- oder Wandmontage. Diese Werte sind Referenzbereiche und müssen mit dem rechtlichen Hersteller oder Lieferanten für das spezifische Modell und die Anwendung verifiziert werden. Der Roboterarm/Greifer ist für die Integration in automatisierte Systeme vorgesehen, bei denen präzises und wiederholbares Handling entscheidend ist. Die Auswahl sollte die erforderliche Nutzlast, Reichweite, Geschwindigkeit und Umgebungsbedingungen berücksichtigen.

Funktionsprinzip

Der Roboterarm erreicht mehrachsige Bewegungen durch Servomotoren und Präzisionsgetriebe, die eine gesteuerte Bewegung in 4–6 Freiheitsgraden ermöglichen. Das Greifersystem, das pneumatisch, elektrisch oder vakuumbasiert sein kann, sichert Produkte basierend auf programmierten Koordinaten und Kraftparametern. Die Steuerung interpretiert Eingangssignale und passt Motoranweisungen an, um präzise Trajektorien auszuführen, während Sensoren Rückmeldung für Position und Kraft liefern. Dies ermöglicht es dem Arm, Produkte mit konsistenter Wiederholgenauigkeit zu handhaben und sich an variierende Lasten und Geschwindigkeiten innerhalb seines spezifizierten Bereichs anzupassen.
Technische Parameter

Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Nutzlast3–50 kgMaximum weight the arm can handle at full extension
Reichweite600–2500 mmHorizontal distance from base to wrist flange
Freiheitsgrade4–6Number of independent joints for motion
Wiederholgenauigkeit±0.02–±0.1 mmTighter tolerance for precision assemblyISO 9283
Maximale Geschwindigkeit1–5 m/sLinear speed of end-effector at full reach
Betriebsdruck0.4–0.8 MPaFor pneumatic gripper actuation
Versorgungsspannung24 ±10% V DCFor control system and servos
Leistungsaufnahme0.5–3 kWDepends on payload and speed
Betriebstemperatur-10–50 °COutside range may affect performance
SchutzartIP54–IP65Higher rating for dusty or wet environmentsIEC 60529
Gewicht50–500 kgIncludes arm and controller
MontageartFloor, Ceiling, WallFlexible mounting options

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Hauptmaterialien

Aluminiumlegierung Stahl Technische Kunststoffe

Komponenten / BOM

Components / BOM
  • Armstruktur
    Bietet strukturelle Unterstützung und ermöglicht Mehrachsenbewegung
    Material: Aluminiumlegierung
  • Servomotoren
    Antrieb von Gelenkbewegungen mit präziser Positionssteuerung
    Material: Stahl/Kupfer
  • Greifmechanismus
    Endeffektor, der Produkte physisch greift und freigibt
    Material: Stahl/Technische Kunststoffe
  • Steuerungssystem
    Verarbeitet Befehle und koordiniert Arm-/Greiferbewegungen
    Material: Elektronische Bauteile
  • Präzisionszahnräder
    Reduzieren die Servoausgangsleistung an jedem Gelenk; die Positioniergenauigkeit hängt von ihnen ab.
  • Rückführsensoren
    Melden Sie Gelenkposition und Greifkraft an die Steuerung zurück.

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Gegen-EMF-Spannungsspitze über 600V während Notstopp Servoantrieb-IGBT-Thermal Runaway bei 175°C Sperrschichttemperatur Dynamisches Bremswiderstandsnetzwerk mit 47Ω, 500W Nennleistung und 100ms Ansprechzeit
Greiferbackenfehlausrichtung verursacht 15° Winkelversatz während Teileingriff Parallelbackenmechanismus-Bindekraft über 2000N, über Nennlast linearer Führungen 6-Achsen-Kraft/Drehmoment-Sensor-Rückkopplungsschleife mit 0,1N Auflösung und 10ms Aktualisierungsrate

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,1-1,5 m/s Lineargeschwindigkeit, 0,01-0,5 mm Positioniergenauigkeit, 5-150 kg Nutzlastkapazität
Belastungs- und Ausfallgrenzen
Gelenkmoment über 120% Nennkapazität für >2 Sekunden, Encoderauflösungsverlust unter 0,005°, Wiederholgenauigkeitsfehler >0,1 mm
Harmonischer Antriebszahnermüdung bei 10⁷ Zyklen unter 80% Nennlast, Servomotorentmagnetisierung bei 150°C Curie-Temperatur, elastische Verformung der Dehnwellengetriebe über 0,3% Streckgrenze
Fertigungskontext
Roboterarm/Greifer wird innerhalb von Maschinen- und Anlagenbau nach Material, Prozessfenster und Prüfanforderungen bewertet.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:Atmosphärisch bis 1,5 bar
Durchflussrate:Nicht spezifiziert
Betriebstemperatur:-10°C bis 50°C
Montage- und Anwendungskompatibilität
ElektronikkomponentenVerpackte LebensmittelartikelAutomobilteile
Nicht geeignet: Hochkorrosive Chemikalienbäder
Auslegungsdaten
  • Maximale Nutzlast (kg)
  • Erforderliche Reichweite/Arbeitsraum (mm)
  • Zykluszeitanforderungen (Zyklen/Stunde)

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Gelenkspiel und Fehlausrichtung
Ursache: Verschleiß in Getrieben, Lagern oder Harmonischen Antrieben aufgrund wiederholter zyklischer Belastung, unzureichender Schmierung oder übermäßiger Nutzlasten, die zu Positionsungenauigkeit und Vibration führen.
Greiferaktuatorausfall
Ursache: Degradation pneumatischer Dichtungen oder elektrischer Motorwicklungen durch Kontamination, Feuchtigkeitseintritt oder thermische Zyklen, was zu Verlust der Greifkraft oder unvollständiger Betätigung führt.
Wartungsindikatoren
  • Hörbares Schleif- oder Klickgeräusch während Gelenkbewegung, das auf Lager- oder Getriebeverschleiß hinweist.
  • Sichtbare Fehlausrichtung oder 'Drift' in der Endeffektorposition während wiederholter Zyklen, was auf Spiel oder Encoderprobleme hindeutet.
Technische Hinweise
  • Implementierung prädiktiver Wartung mittels Schwingungsanalyse und Thermografie an Gelenken und Aktuatoren, um frühzeitige Verschleißmuster vor Funktionsausfall zu erkennen.
  • Etablierung strenger Kontaminationskontrollprotokolle, einschließlich regelmäßiger Filterwechsel in pneumatischen Systemen und abgedichteter Gehäuse für elektrische Komponenten, um das Eindringen von Partikeln und Feuchtigkeit zu verhindern.

Konformität und Fertigungsnormen

Referenznormen
ISO 10218-1:2011 - Roboter und Robotikgeräte - Sicherheitsanforderungen für IndustrieroboterANSI/RIA R15.06 - Industrieroboter und Robotersysteme - SicherheitsanforderungenCE-Kennzeichnung - Konformität mit EU-Maschinenrichtlinie 2006/42/EG
Fertigungsgenauigkeit
  • Positionswiederholgenauigkeit: +/-0,02 mm
  • Greiferbackenparallelität: 0,05 mm über gesamten Hub
Qualitätsprüfung
  • Koordinatenmessmaschine (KMM)-Verifizierung
  • Lastzyklus-Dauerfestigkeitsprüfung

Hersteller von Roboterarm/Greifer

1 Unternehmen führen dieses Produkt in ihrem eigenen Sortiment. Die Unternehmensangaben stammen von der jeweils eigenen Website; jede Karte nennt die Grundlage der Zuordnung.

Shanghai YoungYou Intelligence Co.,Ltd.
Luoyang · CN
Fertigt außerdem: Assembly Robot、Robotic Arm、Linear Rail und 2 weitere
Laut Produktseite der eigenen Website · Profil von CNFX aus öffentlichen Quellen zusammengestellt
Bezeichnung auf der Website: “Robotic Arm Gripper”
Quellseite ansehen ↗ armsrobots.com · geprüft am 2026-09-07

Die Herstellerliste dient der Vorrecherche und Einordnung von Fertigungskapazitäten. Sie ist keine Zertifizierung, kein Ranking und keine Transaktionsgarantie.

Diese Seite teilen

Beispielhafte Bewertungskriterien aus Einkaufsprozessen

Keine Kundenbewertung und keine Echtzeitdaten. Die Werte zeigen typische Prüfkriterien in RFQ- und Lieferantenbewertungsprozessen.

Technische Dokumentation
4/5
Fertigungsfähigkeit
4/5
Prüfbarkeit
5/5
Lieferantentransparenz
3/5

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

LieferketteVerwandte Produkte und Komponenten

Aktor-Controller

Ein elektronisches Gerät, das den Betrieb von Aktoren in automatisierten Systemen verwaltet und steuert.

Spezifikationen ansehen ->
Landmaschinen

Maschinen und Geräte, die in der Landwirtschaft eingesetzt werden, um Effizienz und Produktivität zu steigern.

Spezifikationen ansehen ->
All-Terrain-Kran

Ein mobiler Kran, der sowohl auf befestigten Straßen als auch auf rauem Gelände eingesetzt werden kann und über hervorragende Mobilität und Hubfähigkeiten verfügt.

Spezifikationen ansehen ->
Gelenkkipper

Ein schweres Offroad-Fahrzeug mit einem Gelenk zwischen Kabine und Mulde für verbesserte Manövrierfähigkeit auf unebenem Gelände.

Spezifikationen ansehen ->

Häufige Fragen

Was ist die typische Nutzlast dieses Roboterarms?

Die Nutzlast liegt je nach Modell und Konfiguration zwischen 3 und 50 kg. Dieser Wert muss für die spezifische Anwendung mit dem Hersteller bestätigt werden.

Welche Arten der Greiferbetätigung sind verfügbar?

Der Greifer kann pneumatisch, elektrisch oder per Vakuum betätigt werden, wie in der Produktbeschreibung angegeben. Die Wahl hängt von den Produkteigenschaften und Handhabungsanforderungen ab.

Wie hoch ist die Wiederholgenauigkeit des Arms?

Die Wiederholgenauigkeit beträgt ±0,02 bis ±0,1 mm gemäß ISO 9283. Dies gibt die Positionsgenauigkeit an, aber die tatsächliche Leistung sollte mit dem Lieferanten verifiziert werden.

Kann der Arm in verschiedenen Ausrichtungen montiert werden?

Ja, der Arm unterstützt Boden-, Decken- und Wandmontage und bietet Flexibilität für die Integration in verschiedene Stationslayouts. Bestätigen Sie die Kompatibilität mit dem Hersteller.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.09 · Maschinen- und Anlagenbau

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.
Anfrage

Beschaffungsinformationen anfragenfür Roboterarm/Greifer

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Was wir nicht zusichern
Eine Listung ist keine Empfehlung. Prüfen Sie jeden Lieferanten und jeden Wert vor der Bestellung selbst.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Fertigung für Roboterarm/Greifer?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Roboter-Transferarm
Nächstes Produkt
Robotergießsystem
AngebotChat