Strukturierte Fertigungsdaten · 2026

Roboterarm/Aktor

Auf Basis strukturierter CNFX-Herstellerprofile wird Roboterarm/Aktor im Bereich Herstellung von Computern, elektronischen und optischen Erzeugnissen anhand von Nennlast bis Reichweite eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Roboterarm/Aktor wird durch die Baugruppe aus Endeffektor und Servomotor beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

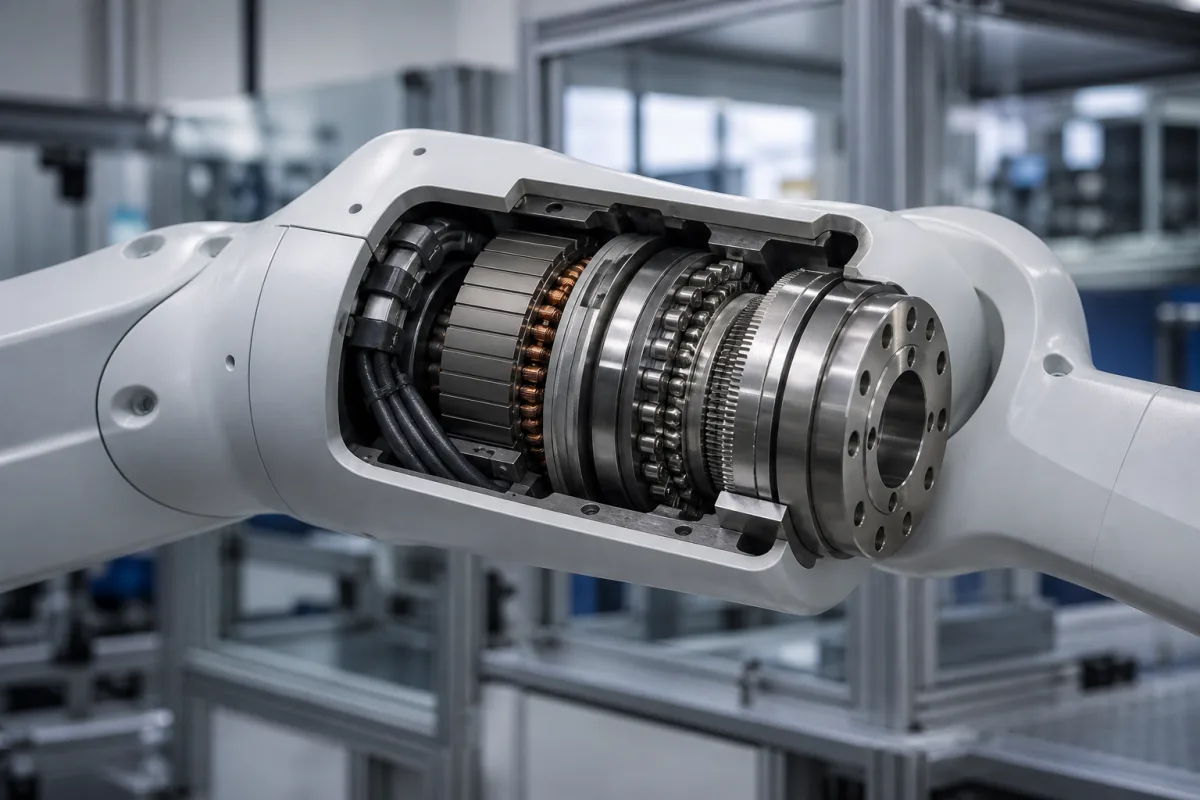
Eine Roboterarm- oder Aktorkomponente zur präzisen Positionierung und Bewegung in automatisierten Systemen.

Roboterarm/Aktor in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Technische Definition

Dieser Roboterarm/Aktor ist eine Komponente für automatisierte Systeme, die speziell als primäre Bewegungskomponente in einem automatischen Linsenladesystem dient. Seine Funktion besteht darin, optische Linsen während Herstellungs- oder Montageprozessen präzise aufzunehmen, zu transportieren und zu platzieren. Das Gerät wandelt elektrische oder pneumatische Energie durch Servomotoren, Lineareaktoren oder Pneumatikzylinder in kontrollierte mechanische Bewegung um, die durch programmierte Anweisungen geführt wird, um eine präzise Positionierung und Bewegung der Linsen zu erreichen. Typische Materialien umfassen Aluminiumlegierung, Edelstahl und technische Kunststoffe. Wichtige Parameter, die für das spezifische Modell verifiziert werden müssen, umfassen eine Nennlast von 0,5–10 kg (ISO 9283), eine Reichweite von 400–1500 mm, 4–6 Freiheitsgrade, Wiederholgenauigkeit von ±0,02–±0,1 mm (ISO 9283), maximale Geschwindigkeit von 1–5 m/s, Betriebsspannung von 24 V DC ±10 % (IEC 61131-2), Leistungsaufnahme von 50–500 W, Betriebstemperatur von -10 bis 50 °C (IEC 60068-2-1), Schutzart IP54–IP65 (IEC 60529) und Gewicht von 10–100 kg. Das Strukturmaterial ist Aluminiumlegierung 6061-T6 (ASTM B211). Diese Werte sind Referenzbereiche; bestätigen Sie modellspezifische Spezifikationen mit dem rechtlichen Hersteller oder Lieferanten. Die Komponente ist für die Integration in automatisierte Linsenhandhabungsgeräte vorgesehen, wobei ihre Leistung direkt den Durchsatz und die Qualität beeinflusst. Die Auswahl sollte Nutzlast, Reichweite, Wiederholgenauigkeit, Geschwindigkeit und Umgebungsbedingungen berücksichtigen. Schnittstellen umfassen elektrische und pneumatische Verbindungen, und die Verifizierung sollte Tests unter tatsächlichen Lastbedingungen umfassen. Wartungssignale umfassen ungewöhnliche Geräusche, Vibrationen oder Positionierungsfehler. Fehlergrenzen werden durch die Spezifikationen des Herstellers definiert; das Überschreiten von Last- oder Geschwindigkeitsgrenzen kann zu Schäden führen.

Funktionsprinzip

Der Roboterarm/Aktor arbeitet, indem er elektrische oder pneumatische Energie in kontrollierte mechanische Bewegung umwandelt. Servomotoren, Lineareaktoren oder Pneumatikzylinder liefern die Antriebskraft, während ein Steuerungssystem programmierte Anweisungen ausführt, um den Arm durch präzise Bewegungen zu führen. Die Gelenke des Arms ermöglichen mehrere Freiheitsgrade, sodass er einen Endeffektor (z. B. einen Greifer) präzise im Raum positionieren kann. Rückmeldungen von Sensoren (z. B. Encodern) gewährleisten eine Regelung mit geschlossenem Regelkreis, um die gewünschte Position und Geschwindigkeit beizubehalten. Das System ist für wiederholbare Aufgaben ausgelegt, wie das Aufnehmen von Linsen aus einem Zuführer, den Transport und das Platzieren in einen Lader, mit hoher Wiederholgenauigkeit.
Technische Parameter

Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Nennlast0.5–10 kgMaximum payload at full speedISO 9283
Reichweite400–1500 mmHorizontal reach from base
Freiheitsgrade4–6Number of independent joints
Wiederholgenauigkeit±0.02–±0.1 mmPositioning precision at tool flangeISO 9283
Maximale Geschwindigkeit1–5 m/sLinear speed of end effector
Betriebsspannung24 ±10% V DCPower supply for actuatorsIEC 61131-2
Leistungsaufnahme50–500 WAverage power at rated load
Betriebstemperatur-10–50 °CAmbient temperature rangeIEC 60068-2-1
SchutzartIP54–IP65Dust and water resistanceIEC 60529
Gewicht10–100 kgArm weight without controller
Werkstoff6061-T6Aluminum alloy for structural partsASTM B211

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Hauptmaterialien

Aluminiumlegierung Edelstahl Technische Kunststoffe

Komponenten / BOM

Components / BOM
  • Endeffektor
    Spezialwerkzeug zum Greifen und Handhaben optischer Linsen
    Material: Edelstahl
  • Servomotor
    Bietet präzise Rotationsbewegung für Gelenkbewegungen
    Material: Kupferwicklungen, Stahlgehäuse
  • Linearführung
    Sichert eine gleichmäßige und präzise lineare Bewegung entlang der Achsen
    Material: Vergüteter Stahl
  • Verbindungen
    Die Gelenke, die dem Arm seine Freiheitsgrade geben.
  • Positionsrückführungsgeber
    Meldet die Gelenkposition zurück, sodass der Arm seine Wiederholgenauigkeit halten kann.
  • Steuerungssystem
    Führt den programmierten Pfad aus und treibt die Gelenke entlang dieses Pfads an.

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Hydraulikflüssigkeitskontamination mit 15 μm Partikeln über ISO 4406 18/16/13 Servoventil-Spulenklemmung verursacht 0,5 Sekunden Antwortverzögerung Installieren Sie 10 μm Absolutfilterung mit 2000 Stunden Elementlebensdauermonitoring
Encoder-Signalverlust für 100 Millisekunden aufgrund von EMV bei 50 V/m Feldstärke Positionelles Überschwingen von 2,5° über programmierten Wegpunkt Geschirmte verdrillte Paarkabelung mit 90 dB Dämpfung bei 100 MHz

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,1-1,5 MPa Hydraulikdruck, 0-180° Winkelverstellung, ±0,05 mm Positioniergenauigkeit
Belastungs- und Ausfallgrenzen
Hydraulikdruck über 2,0 MPa verursacht Dichtungsbruch, Gelenktemperatur über 85°C induziert thermische Ausdehnung über 0,2 mm Toleranz
Dichtungsausfall aufgrund von Elastomer-Kompressionssatz bei 15 % permanenter Verformung, Lagerermüdung durch Hertzsche Kontaktspannung über 1,2 GPa
Fertigungskontext
Roboterarm/Aktor wird innerhalb von Herstellung von Computern, elektronischen und optischen Erzeugnissen nach Material, Prozessfenster und Prüfanforderungen bewertet.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Industrielles Ökosystem und Lieferkette

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:0 bis 10 bar
Weitere Spezifikationen:Max. Nutzlast: 50 kg, Wiederholgenauigkeit: ±0,05 mm, Geschwindigkeit: 0,1-2,0 m/s
Betriebstemperatur:-20°C bis +80°C
Montage- und Anwendungskompatibilität
Reine Luft/trockene GaseHydraulikflüssigkeiten (ISO VG 32-68)Wasserbasierte Kühlmittel
Nicht geeignet: Abrasive Suspensionen mit >5 % Feststoffkonzentration
Auslegungsdaten
  • Erforderliche Nutzlastkapazität (kg)
  • Maximale Reichweite/Arbeitsraum (mm)
  • Erforderliche Positioniergenauigkeit (mm)

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Gelenklager-Verschleiß
Ursache: Unzureichende Schmierung führt zu Metall-auf-Metall-Kontakt, Kontaminationseintritt oder übermäßige Belastungszyklen, die Ermüdung verursachen
Motor-/Encoder-Rückmeldungsausfall
Ursache: Elektrische Störbeeinflussung, thermische Degradation der Isolierung oder mechanische Fehlausrichtung verursachen Signalverlust oder Drift
Wartungsindikatoren
  • Ungewöhnliche Schleif- oder Klickgeräusche während Bewegungszyklen
  • Sichtbare Öllecks oder übermäßiges Spiel/Zittern in der Endeffektor-Positionierung
Technische Hinweise
  • Implementieren Sie zustandsbasierte Schmierung mit hochreinen Fetten und überwachen Sie Vibrationsspektren für frühe Lagerdegradation
  • Installieren Sie Überspannungsschutz an Stromleitungen und halten Sie strikte Umgebungskontrollen (Temperatur, Luftfeuchtigkeit, Partikelgehalt) um die Elektronik aufrecht

Konformität und Fertigungsnormen

Referenznormen
ISO 10218-1:2011 - Roboter und Robotikgeräte - Sicherheitsanforderungen für IndustrieroboterANSI/RIA R15.06 - Industrieroboter und Robotersysteme - SicherheitsanforderungenCE-Kennzeichnung - Maschinenrichtlinie 2006/42/EG
Fertigungsgenauigkeit
  • Positionierwiederholgenauigkeit: +/-0,02 mm
  • Spiel im Getriebe: <0,01°
Qualitätsprüfung
  • Koordinatenmessmaschine (KMM)-Verifizierung
  • Lastkapazitäts- und Ermüdungstests

Hersteller von Roboterarm/Aktor

Herstellerprofile mit passender Produktionsfähigkeit in China.

Die Herstellerliste dient der Vorrecherche und Einordnung von Fertigungskapazitäten. Sie ist keine Zertifizierung, kein Ranking und keine Transaktionsgarantie.

Diese Seite teilen

Beispielhafte Bewertungskriterien aus Einkaufsprozessen

Keine Kundenbewertung und keine Echtzeitdaten. Die Werte zeigen typische Prüfkriterien in RFQ- und Lieferantenbewertungsprozessen.

Technische Dokumentation
4/5
Fertigungsfähigkeit
4/5
Prüfbarkeit
5/5
Lieferantentransparenz
3/5

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

LieferketteVerwandte Produkte und Komponenten

Aluminium-Elektrolytkondensator

Aluminium-Elektrolytkondensatoren sind polarisierte Kondensatoren mit einer Aluminiumoxid-Dielektrikumsschicht, die eine hohe Kapazität pro Volumen für Netzteile und Energiespeicher bieten.

Spezifikationen ansehen ->
Antistatik-Gerät

Ein Gerät oder System, das entwickelt wurde, um den Aufbau statischer Elektrizität auf Oberflächen, Materialien oder Bauteilen zu verhindern, zu reduzieren oder zu beseitigen.

Spezifikationen ansehen ->
Asset-Tracking-Gerät

Ein elektronisches Gerät, das Ortungstechnologien nutzt, um Position, Status und Bewegung physischer Assets in Echtzeit zu überwachen und aufzuzeichnen.

Spezifikationen ansehen ->
Audioverstärker

Elektronische Geräte, die die Leistung von Audiosignalen erhöhen, um Lautsprecher oder andere Ausgangswandler anzutreiben.

Spezifikationen ansehen ->

Häufige Fragen

Was ist die typische Nennlast dieses Roboterarms?

Die Nennlast ist mit 0,5–10 kg bei voller Geschwindigkeit gemäß ISO 9283 angegeben. Dies ist jedoch ein Referenzbereich; Sie müssen den genauen Wert für das spezifische Modell mit dem Hersteller oder Lieferanten bestätigen.

Wie viele Freiheitsgrade sind verfügbar?

Die Komponente bietet typischerweise 4 bis 6 Freiheitsgrade, abhängig von der Konfiguration. Bestätigen Sie die genaue Anzahl für Ihre beabsichtigte Anwendung mit dem Lieferanten.

Wie hoch ist die Wiederholgenauigkeit dieses Roboterarms?

Die Wiederholgenauigkeit ist mit ±0,02 bis ±0,1 mm am Werkzeugflansch gemäß ISO 9283 angegeben. Dies ist ein Referenzbereich; die tatsächliche Leistung kann je nach Modell variieren und muss bestätigt werden.

Unter welchen Umgebungsbedingungen kann er betrieben werden?

Der Betriebstemperaturbereich liegt bei -10 bis 50 °C und die Schutzart bei IP54 bis IP65 gemäß IEC-Normen. Überprüfen Sie diese Parameter immer für das spezifische Modell und die Installationsumgebung.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.09 · Herstellung von Computern, elektronischen und optischen Erzeugnissen

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.
Anfrage

Beschaffungsinformationen anfragenfür Roboterarm/Aktor

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Was wir nicht zusichern
Eine Listung ist keine Empfehlung. Prüfen Sie jeden Lieferanten und jeden Wert vor der Bestellung selbst.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Fertigung für Roboterarm/Aktor?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Roboterarm für Handhabung
Nächstes Produkt
Robustes Gehäuse
AngebotChat