Strukturierte Fertigungsdaten · 2026

Roboterarm für Handhabung

Auf Basis strukturierter CNFX-Herstellerprofile wird Roboterarm für Handhabung im Bereich Herstellung von Computern, elektronischen und optischen Erzeugnissen anhand von Nenntragfähigkeit bis Reichweite eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Roboterarm für Handhabung wird durch die Baugruppe aus Endeffektor und Servomotoren beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

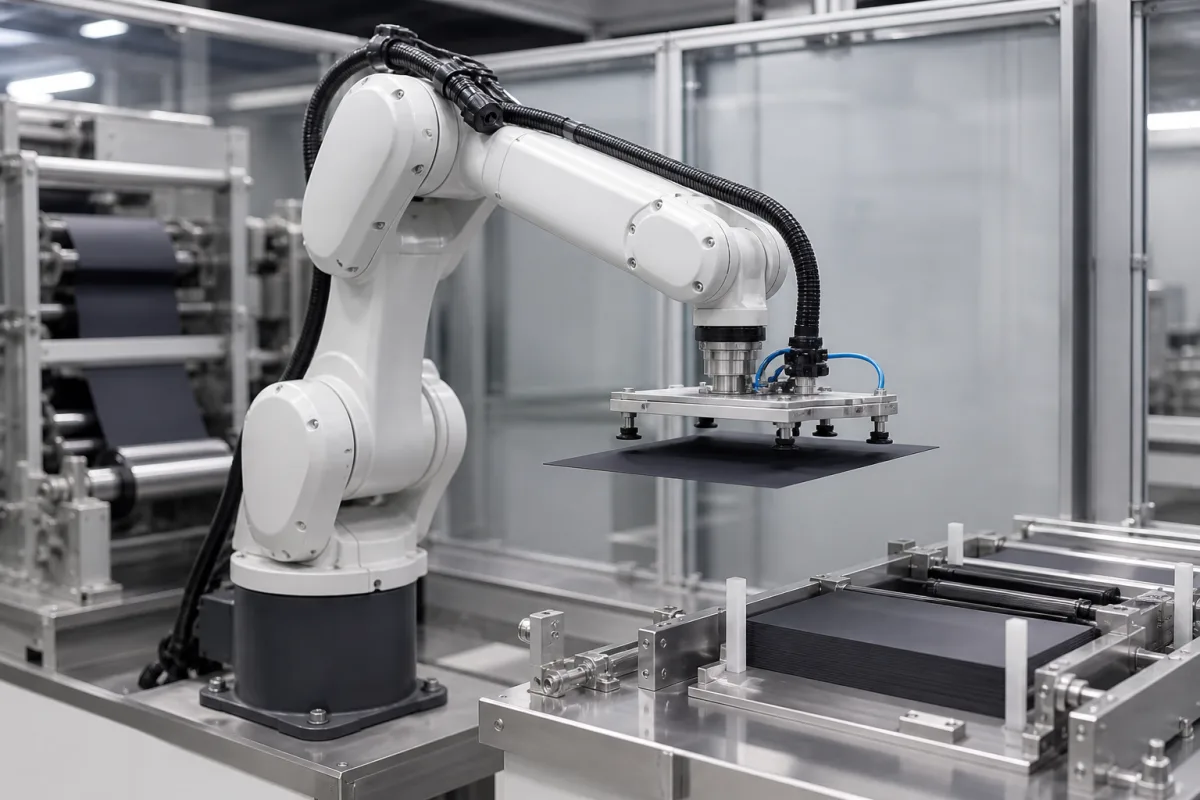
Eine Roboterarm-Komponente in einem Elektrodenstapelmodul, die Elektrodenmaterialien während der Batterieherstellung präzise handhabt und positioniert.

Roboterarm für Handhabung in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Technische Definition

Der Roboterarm für Handhabung ist eine kritische Komponente des Elektrodenstapelmoduls in Batterieproduktionslinien. Er ist verantwortlich für das automatisierte, hochpräzise Aufnehmen, Übertragen und Platzieren von Elektrodenplatten (Anoden und Kathoden) und Separatoren während des Stapelprozesses. Diese Komponente gewährleistet präzise Ausrichtung und konsistente Schichtbildung, was für Batterieleistung, Sicherheit und Fertigungseffizienz unerlässlich ist. Im Betrieb verwendet der Arm Servomotoren, Präzisionsgetriebe und Sensoren, um Befehle vom Steuerungssystem des Moduls auszuführen. Er verwendet Vakuumgreifer, mechanische Klemmen oder spezielle Endeffektoren, um einzelne Elektrodenplatten oder Separatoren von Zuführsystemen aufzunehmen. Geführt durch Bildverarbeitungssysteme und Positionsrückmeldung bewegt er sich entlang programmierter Trajektorien, um jede Schicht präzise auf der Stapelplattform zu platzieren und dabei korrekte Ausrichtung und Orientierung sicherzustellen, bevor das Material freigegeben wird. Typische Spezifikationen für diese Komponente umfassen eine Nennlastkapazität von 5–15 kg, eine Reichweite von 600–1200 mm, Positionierwiederholbarkeit von ±0,05 mm (gemäß ISO 9283), 4–6 Achsen, maximale Geschwindigkeit von 1,5–3,0 m/s, Betriebsdruck von 0,5–0,8 MPa, Versorgungsspannung von 24 V DC ±10% (gemäß IEC 61131-2), Leistungsaufnahme von 200–500 W, Betriebstemperatur von 5–45 °C, Schutzart IP54–IP65 (gemäß IEC 60529), Armmaterial Aluminiumlegierung 6061-T6 (gemäß ASTM B211) und Gewicht von 80–150 kg. Diese Werte sind Referenzbereiche und müssen mit dem Hersteller für das spezifische Modell und die Anwendung verifiziert werden. Häufig verwendete Materialien umfassen Aluminiumlegierung, Edelstahl, technische Kunststoffe und Kohlefaser-Verbundstoffe. Der Arm ist für die Integration in automatisierte Batterieherstellungssysteme ausgelegt, und seine Leistung wirkt sich direkt auf Produktionsqualität und Durchsatz aus. Bei der Auswahl oder Bewertung dieser Komponente verifizieren Sie modellspezifische Parameter, Normenkonformität und Kompatibilität mit Ihrem Stapelmodul. Regelmäßige Wartung und Überwachung der Positioniergenauigkeit werden empfohlen, um einen konsistenten Betrieb zu gewährleisten.

Funktionsprinzip

Der Roboterarm für Handhabung arbeitet durch eine Kombination aus Servomotoren, Präzisionsgetrieben und Sensoren. Er empfängt Positionierungs- und Bewegungsbefehle vom Steuerungssystem des Moduls. Mit Vakuumgreifern, mechanischen Klemmen oder speziellen Endeffektoren nimmt er einzelne Elektrodenplatten oder Separatoren von Zuführsystemen auf. Geführt durch Bildverarbeitungssysteme und Positionsrückmeldung bewegt er sich dann entlang programmierter Trajektorien, um jede Schicht präzise auf der Stapelplattform zu platzieren und dabei korrekte Ausrichtung und Orientierung sicherzustellen, bevor das Material freigegeben wird.
Technische Parameter

Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Nenntragfähigkeit5–15 kgMaximum payload at full extension
Reichweite600–1200 mmHorizontal reach from base
Wiederholgenauigkeit±0.05 mmUnder rated load and speedISO 9283
Achsenzahl4–6Degrees of freedom
Maximale Geschwindigkeit1.5–3.0 m/sLinear speed of end effector
Betriebsdruck0.5–0.8 MPaPneumatic actuation
Versorgungsspannung24 ±10% V DCFor control and sensorsIEC 61131-2
Leistungsaufnahme200–500 WAverage during operation
Betriebstemperatur5–45 °CAmbient temperature range
SchutzartIP54–IP65Dust and water resistanceIEC 60529
Armmaterial6061-T6Aluminum alloyASTM B211
Gewicht80–150 kgIncluding base and actuators

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Hauptmaterialien

Aluminiumlegierung Edelstahl Technische Kunststoffe Kohlenstofffaserverbundwerkstoffe

Komponenten / BOM

Components / BOM
  • Endeffektor
    Spezialwerkzeug zum Greifen und Freigeben von Elektrodenmaterialien
    Material: Aluminiumlegierung mit Silikon- oder Polyurethan-Kontaktflächen
  • Servomotoren
    Bereitstellung präziser Rotationsbewegungen für Gelenkartikulation
    Material: Stahl, Kupfer, Seltenerdmagnete
  • Untersetzungsgetriebe
    Erhöht das Drehmoment und verbessert die Positioniergenauigkeit
    Material: Vergüteter Stahl oder Planetengetriebesysteme
  • Positionssensoren
    Liefern Rückmeldung zur Armposition und -ausrichtung
    Material: Elektronische Bauteile mit Schutzgehäuse
  • Strukturelle Armsegmente
    Bereitstellung eines starren Rahmens für Bewegung und Lasttragfähigkeit
    Material: Aluminiumlegierung oder Kohlenstofffaserverbundwerkstoff

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Servomotor-Encoder-Signalverlust für >100 ms Unkontrollierte Armoszillation bei 8-12 Hz Frequenz Dual redundante Absolut-Encoder mit 0,001° Auflösung und Watchdog-Timer-Schaltung
Greiferoberflächenkontamination über 5 mg/cm² Partikelakkumulation Elektrodenschlupf mit 0,3-0,8 mm Positionsdrift pro Zyklus Integriertes Laserreinigungssystem, das bei 1064 nm Wellenlänge mit 10 W Leistung arbeitet

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,1-1,5 m/s Lineargeschwindigkeit, ±0,05 mm Positioniergenauigkeit, 2-15 kg Nutzlastkapazität
Belastungs- und Ausfallgrenzen
Überschreiten von 2,0 m/s Geschwindigkeit verursacht harmonische Resonanz, Nutzlast >18 kg induziert permanente Gelenkverformung, Positionierfehler >0,2 mm löst kaskadierende Fehlausrichtung aus
Resonanzfrequenzanregung im Bereich von 15-25 Hz aufgrund struktureller Harmonischer, die zu Spannungen über 250 MPa in Aluminium-6061-T6-Verbindungen führt, kumulativer Positionierfehler durch Servomotor-Spiel >0,15°
Fertigungskontext
Roboterarm für Handhabung wird innerhalb von Herstellung von Computern, elektronischen und optischen Erzeugnissen nach Material, Prozessfenster und Prüfanforderungen bewertet.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:Atmosphärisch (kein Druckrating erforderlich)
Weitere Spezifikationen:Positioniergenauigkeit: ±0,1 mm, Maximale Nutzlast: 5 kg, Slurry-Konzentration: 30-60 % Feststoffe nach Gewicht
Betriebstemperatur:15-35°C (Betrieb), 5-45°C (Lagerung)
Montage- und Anwendungskompatibilität
Lithium-Ionen-Elektrodenslurry (NMC/NCA)Graphit-AnodenslurryTrockenelektrodenfolien
Nicht geeignet: Korrosive chemische Bäder (z.B. Säure-/Laugensäurelösungen)
Auslegungsdaten
  • Maximale Elektrodenfolienabmessungen (LxB)
  • Erforderliche Zykluszeit (Folien/Stunde)
  • Arbeitsraumbeschränkungen

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Getriebespiel und Verschleiß
Ursache: Unzureichende Schmierung, Fehlausrichtung oder übermäßige zyklische Belastung, die zu Grübchenbildung, Abplatzungen und erhöhtem Spiel in den Reduktionsgetrieben führt.
Encoder- oder Resolver-Ausfall
Ursache: Kontamination (Staub, Öleintritt), elektrisches Rauschen oder mechanischer Stoß, die die Positionsrückmeldung stören und zu Genauigkeitsverlust oder unkontrollierten Bewegungen führen.
Wartungsindikatoren
  • Ungewöhnliche Schleif- oder Klickgeräusche während der Bewegung, die auf Getriebeverschleiß oder Lagerausfall hinweisen.
  • Unkontrollierte oder ruckartige Armbewegungen, insbesondere bei niedrigen Geschwindigkeiten, was auf Encoder-Probleme oder Antriebsinstabilität hindeutet.
Technische Hinweise
  • Implementieren Sie vorausschauende Wartung mittels Schwingungsanalyse und Thermografie an Gelenken und Getrieben, um frühzeitigen Verschleiß zu erkennen.
  • Verwenden Sie Präzisionsausrichtungswerkzeuge während der Installation und Nachjustierung, um parasitäre Lasten auf Lager und Getriebe zu minimieren.

Konformität und Fertigungsnormen

Referenznormen
ISO 9283:1998 - Industrieroboter - Leistungskriterien und zugehörige PrüfverfahrenANSI/RIA R15.06 - Industrieroboter und Robotersysteme - SicherheitsanforderungenCE-Kennzeichnung - Maschinenrichtlinie 2006/42/EG
Fertigungsgenauigkeit
  • Positionierwiederholgenauigkeit: +/-0,05 mm
  • Maximale Nutzlastabweichung: +/-1,0 % der Nennkapazität
Qualitätsprüfung
  • Genauigkeitsüberprüfung mittels Laserinterferometer
  • Belastbarkeits- und Dauerlaufzyklustests

Hersteller von Roboterarm für Handhabung

Herstellerprofile mit passender Produktionsfähigkeit in China.

Die Herstellerliste dient der Vorrecherche und Einordnung von Fertigungskapazitäten. Sie ist keine Zertifizierung, kein Ranking und keine Transaktionsgarantie.

Diese Seite teilen

Beispielhafte Bewertungskriterien aus Einkaufsprozessen

Keine Kundenbewertung und keine Echtzeitdaten. Die Werte zeigen typische Prüfkriterien in RFQ- und Lieferantenbewertungsprozessen.

Technische Dokumentation
4/5
Fertigungsfähigkeit
4/5
Prüfbarkeit
5/5
Lieferantentransparenz
3/5

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

LieferketteVerwandte Produkte und Komponenten

Aluminium-Elektrolytkondensator

Aluminium-Elektrolytkondensatoren sind polarisierte Kondensatoren mit einer Aluminiumoxid-Dielektrikumsschicht, die eine hohe Kapazität pro Volumen für Netzteile und Energiespeicher bieten.

Spezifikationen ansehen ->
Antistatik-Gerät

Ein Gerät oder System, das entwickelt wurde, um den Aufbau statischer Elektrizität auf Oberflächen, Materialien oder Bauteilen zu verhindern, zu reduzieren oder zu beseitigen.

Spezifikationen ansehen ->
Asset-Tracking-Gerät

Ein elektronisches Gerät, das Ortungstechnologien nutzt, um Position, Status und Bewegung physischer Assets in Echtzeit zu überwachen und aufzuzeichnen.

Spezifikationen ansehen ->
Audioverstärker

Elektronische Geräte, die die Leistung von Audiosignalen erhöhen, um Lautsprecher oder andere Ausgangswandler anzutreiben.

Spezifikationen ansehen ->

Häufige Fragen

Was ist die typische Nutzlastkapazität dieses Roboterarms?

Laut den Referenzdaten beträgt die Nennlastkapazität 5–15 kg bei voller Ausladung. Der genaue Wert hängt jedoch vom spezifischen Modell und der Konfiguration ab, daher müssen Sie ihn für Ihre Anwendung mit dem Hersteller oder Lieferanten verifizieren.

Welche Normen werden für diese Komponente referenziert?

Die aufgeführten Normen umfassen ISO 9283 für Positionierwiederholbarkeit, IEC 61131-2 für Versorgungsspannung, IEC 60529 für Schutzart und ASTM B211 für das Aluminiummaterial. Dies sind Referenznormen zur Verifizierung, kein Nachweis einer Zertifizierung.

Wie gewährleistet der Roboterarm die präzise Platzierung von Elektrodenmaterialien?

Der Arm verwendet Servomotoren, Präzisionsgetriebe und Sensoren, um programmierten Trajektorien zu folgen. Er wird durch Bildverarbeitungssysteme und Positionsrückmeldung geführt und verwendet Vakuumgreifer oder mechanische Klemmen zur Handhabung der Materialien. Dies gewährleistet präzise Ausrichtung und Orientierung während des Stapelns.

Welche Wartungssignale sollten überwacht werden?

Überwachen Sie die Positionierwiederholbarkeit, die im Laufe der Zeit abnehmen kann. Prüfen Sie auch den Verschleiß von Greifern, Dichtungen und beweglichen Teilen. Wenn der Arm von programmierten Positionen abweicht oder längere Zykluszeiten aufweist, kann dies auf eine Neukalibrierung oder Wartung hinweisen.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.09 · Herstellung von Computern, elektronischen und optischen Erzeugnissen

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.
Anfrage

Beschaffungsinformationen anfragenfür Roboterarm für Handhabung

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Was wir nicht zusichern
Eine Listung ist keine Empfehlung. Prüfen Sie jeden Lieferanten und jeden Wert vor der Bestellung selbst.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Fertigung für Roboterarm für Handhabung?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Roboter-Schweißeinheit
Nächstes Produkt
Roboterarm/Aktor
AngebotChat