Strukturierte Fertigungsdaten · 2026

Roboter-Montagestation

Auf Basis strukturierter CNFX-Herstellerprofile wird Roboter-Montagestation im Bereich Elektrogeräteherstellung anhand von Nennleistung bis Versorgungsspannung eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Roboter-Montagestation wird durch die Baugruppe aus Roboterarm und Endeffektor (Greifer/Werkzeug) beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

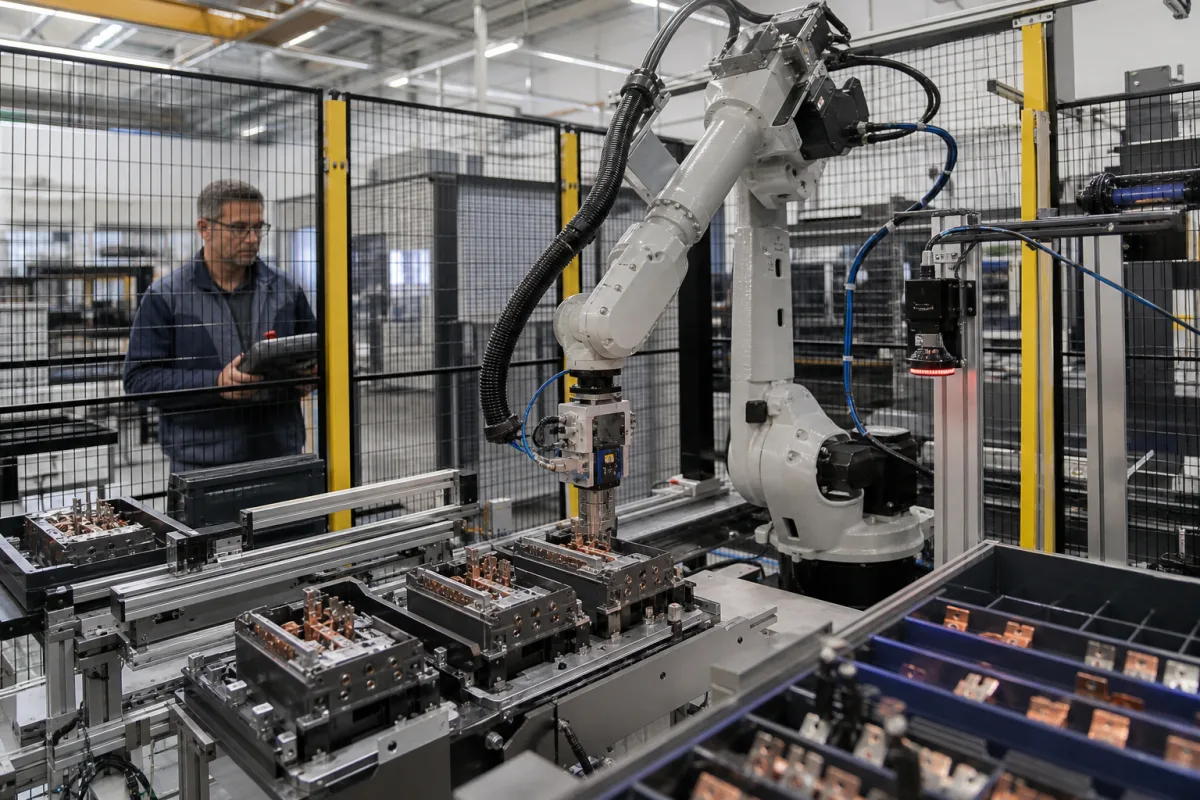
Eine automatisierte Arbeitsstation in einer Schaltanlagen-Montagelinie, in der Roboterarme präzise Bauteilplatzierung, Befestigung und Montagevorgänge durchführen.

Roboter-Montagestation in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Technische Definition

Die Roboter-Montagestation ist eine spezialisierte Komponente des Mittelspannungs-Schaltanlagen-Montagesystems, die die Montage von Schaltanlagenkomponenten wie Leistungsschaltern, Sammelschienen, Isolatoren und Steuerpaneelen automatisiert. Die Station integriert programmierbare Roboterarme mit Endeffektoren wie Greifern, Schraubern und Vision-Systemen, um schwere oder empfindliche Teile mit hoher Präzision und Wiederholbarkeit zu handhaben. Die Station arbeitet nach vorprogrammierten Montagesequenzen, die oft mit Fördersystemen oder Teilezuführungen synchronisiert sind, und umfasst Sensoren zur Ausrichtungsprüfung und Fehlererkennung. Diese Automatisierung reduziert manuelle Arbeit und Montagezeit und verbessert die Qualitätskontrolle. Die Station besteht aus einem Stahlrahmen, Aluminium-Strukturkomponenten und Industrie-Polymeren für Greifer und Isolierung. Zu den wichtigsten Parametern gehören eine Nennleistung von 5–15 kW, Versorgungsspannung von 380–480 V AC (Drehstrom, 50/60 Hz, gemäß IEC 60038), Betriebsdruck von 0,6–0,8 MPa (ISO 8573-1), Positioniergenauigkeit von ±0,05 mm und Wiederholbarkeit von ±0,02 mm (ISO 9283), Zykluszeit von 15–60 Sekunden pro Vorgang, Nutzlastkapazität von 5–20 kg pro Roboterarm, Schutzart IP54–IP65 (IEC 60529), Betriebstemperatur von 5–40 °C, relative Luftfeuchtigkeit von 20–80 % nicht kondensierend, Geräuschpegel ≤75 dB(A) (ISO 11202), Stellfläche von 4–10 m² einschließlich Sicherheitszaun und Gewicht von 1500–3000 kg. Diese Werte sind Referenzbereiche und müssen für das spezifische Modell und die Anwendung verifiziert werden. Die Station ist für die Integration in bestehende Montagelinien vorgesehen und erfordert eine ordnungsgemäße Schnittstelle zu Förderern, Stromversorgungen und Druckluftsystemen. Käufer sollten modellspezifische Spezifikationen, Sicherheitsmerkmale und die Einhaltung geltender Normen mit dem Hersteller oder Lieferanten bestätigen.

Funktionsprinzip

Die Station verwendet programmierbare Roboterarme mit Endeffektoren, um Komponenten aufzunehmen, zu platzieren und zu befestigen. Sie folgt vorprogrammierten Montagesequenzen, die oft mit Förderern oder Teilezuführungen synchronisiert sind. Sensoren prüfen die Ausrichtung und erkennen Fehler, um eine präzise Montage zu gewährleisten. Die Station arbeitet innerhalb definierter Parameter für Leistung, Druck und Genauigkeit und ist für den sicheren Betrieb mit Schutzzaun ausgelegt.
Technische Parameter

Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Nennleistung5–15 kWDepends on number of robots and auxiliary equipment
Versorgungsspannung380–480 V ACThree-phase, 50/60 HzIEC 60038
Betriebsdruck0.6–0.8 MPaFor pneumatic actuators and grippersISO 8573-1
Positioniergenauigkeit±0.05 mmAt robot TCPISO 9283
Wiederholgenauigkeit±0.02 mmFor assembly tasksISO 9283
Taktzeit15–60 sPer assembly operation
Tragfähigkeit5–20 kgPer robot arm
SchutzartIP54–IP65Against dust and water jetsIEC 60529
Betriebstemperatur5–40 °CAmbient
Relative Luftfeuchtigkeit20–80 %Non-condensing
Geräuschpegel≤75 dB(A)At operator positionISO 11202
Stellfläche4–10 Including safety fencing
Gewicht1500–3000 kgComplete station

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Hauptmaterialien

Stahlrahmen Aluminium-Strukturkomponenten Industriepolymere (für Greifer/Isolierung)

Komponenten / BOM

Components / BOM
  • Roboterarm
    Führt präzise Bewegungen zum Aufnehmen, Platzieren und Befestigen von Bauteilen aus.
    Material: Aluminiumlegierung, Stahl
  • Endeffektor (Greifer/Werkzeug)
    Maßgeschneiderter Aufsatz zur Handhabung spezifischer Schaltanlagenteile (z.B. Vakuumgreifer für Isolatoren, Drehmomentschrauber).
    Material: Stahl, Polymere (z.B. ABS-Kunststoff)
  • Steuerungssystem
    SPS oder Industrie-PC, der Roboterbewegungen und Montageabläufe programmiert und koordiniert.
    Material: Elektronische Bauteile, Gehäuse (Stahl/Kunststoff)
  • Schutzeinhausung
    Physische Barrieren (z.B. Zäune, Lichtvorhänge) zum Schutz des Bedienpersonals vor beweglichen Teilen.
    Material: Stahlgitter, Polycarbonat-Paneele
  • Ausrichtsensoren
    Prüft, ob das Teil an der richtigen Stelle gelandet ist, und meldet den Fehler vor dem nächsten Schritt

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Harmonische Resonanz bei 120 Hz von Frequenzumrichtern Roboterarm-Endeffektor-Schwingungsamplitude überschreitet 0,3 mm Spitze-Spitze Installation abgestimmter Tilgungsdämpfer mit 85 Hz Eigenfrequenz und 0,7 Dämpfungsverhältnis
Spielakkumulation in harmonischen Getriebereduzierern überschreitet 5 Bogenminuten Wiederholgenauigkeitsdegradation von ±0,02 mm auf ±0,15 mm Implementierung eines Doppel-Encoder-Rückführungssystems mit 23-Bit-Absolutencodern sowohl auf Motor- als auch auf Abtriebswellen

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,1-1,0 mm Positionsgenauigkeit, 0,5-2,0 N·m Drehmomentbereich
Belastungs- und Ausfallgrenzen
Positionierungsfehler überschreitet 1,2 mm Toleranz, Drehmomentabweichung überschreitet 2,5 N·m
Servomotor-Encoder-Auflösungsdegradation aufgrund elektromagnetischer Interferenz (EMI) von benachbarter Hochleistungsausrüstung, die kumulative Positionierungsfehler verursacht, die das Nyquist-Abtastlimit überschreiten
Fertigungskontext
Roboter-Montagestation wird innerhalb von Elektrogeräteherstellung nach Material, Prozessfenster und Prüfanforderungen bewertet.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:Atmosphärisch (keine Druckanforderungen)
Durchflussrate:Nicht zutreffend für Montagestation
Betriebstemperatur:15°C bis 40°C (Betrieb), 0°C bis 50°C (Lagerung)
Montage- und Anwendungskompatibilität
Metallkomponenten (Stahl, Aluminium, Kupfer)Kunststoffisolatoren und GehäuseBefestigungselemente (Schrauben, Bolzen, Muttern)
Nicht geeignet: Umgebungen zur Handhabung explosiver oder gefährlicher Materialien
Auslegungsdaten
  • Bauteilabmessungen und Gewichtsbereich
  • Erforderliche Montagezykluszeit (Operationen pro Stunde)
  • Arbeitsbereichsfläche und Layoutbeschränkungen

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Servomotor-Lagerausfall
Ursache: Unzureichende Schmierung führt zu Metall-auf-Metall-Kontakt, verstärkt durch Partikelkontamination aus der Montageumgebung
Endeffektor-Pneumatiksystem-Leckage
Ursache: Degradation von O-Ringen und Dichtungen aufgrund von zyklischer Ermüdung durch schnelle Betätigung, kombiniert mit inkompatiblen Schmiermitteln, die Materialabbau verursachen
Wartungsindikatoren
  • Abnormales hochfrequentes Pfeifen oder Schleifgeräusch von Servomotoren während Bewegungszyklen
  • Inkonsistente Greifkraft oder Positionsdrift im Endeffektor, sichtbar als fallengelassene Komponenten oder falsch ausgerichtete Baugruppen
Technische Hinweise
  • Implementierung vorausschauender Wartung mittels Schwingungsanalyse an Servomotoren und Drehmomentüberwachung, um Lagerabnutzung vor katastrophalem Ausfall zu erkennen
  • Etablierung eines präventiven Dichtungsaustauschplans basierend auf Betätigungszykluszählungen, unter Verwendung herstellerspezifischer Schmiermittel und regelmäßiger Druckabfalltests des Pneumatiksystems

Konformität und Fertigungsnormen

Referenznormen
ISO 10218-1:2011 - Roboter und Robotikgeräte - Sicherheitsanforderungen für IndustrieroboterANSI/RIA R15.06 - Industrieroboter und Robotersysteme - SicherheitsanforderungenDIN EN ISO 13849-1 - Sicherheit von Maschinen - Sicherheitsbezogene Teile von Steuerungen
Fertigungsgenauigkeit
  • Positionswiederholgenauigkeit: +/-0,05 mm
  • Endeffektor-Ausrichtung: +/-0,1° Winkelabweichung
Qualitätsprüfung
  • Laserinterferometrie zur Positionsgenauigkeitsverifikation
  • Kraft-/Drehmomentsensorkalibrierung und funktionale Sicherheitsprüfung

Hersteller von Roboter-Montagestation

Herstellerprofile mit passender Produktionsfähigkeit in China.

Die Herstellerliste dient der Vorrecherche und Einordnung von Fertigungskapazitäten. Sie ist keine Zertifizierung, kein Ranking und keine Transaktionsgarantie.

Diese Seite teilen

Beispielhafte Bewertungskriterien aus Einkaufsprozessen

Keine Kundenbewertung und keine Echtzeitdaten. Die Werte zeigen typische Prüfkriterien in RFQ- und Lieferantenbewertungsprozessen.

Technische Dokumentation
4/5
Fertigungsfähigkeit
4/5
Prüfbarkeit
5/5
Lieferantentransparenz
3/5

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

LieferketteVerwandte Produkte und Komponenten

AC-DC-Wandler

Ein elektronisches Gerät, das Wechselstrom (AC) in Gleichstrom (DC) umwandelt.

Spezifikationen ansehen ->
Aktives Filter

Ein aktives Filter (APF) ist ein leistungselektronisches Gerät, das Oberschwingungen, Blindleistung und Lastunsymmetrien in elektrischen Verteilnetzen dynamisch kompensiert.

Spezifikationen ansehen ->
Automatisiertes Geschirrspüler-Produktionsliniensystem

Integriertes Fertigungssystem für die Massenproduktion von Geschirrspülern mit automatisierter Montage und Prüfung.

Spezifikationen ansehen ->
Automatisiertes Elektromotor-Montage- und Prüfsystem

Integrierte Produktionslinie für die automatisierte Montage und Qualitätsprüfung von Elektromotoren.

Spezifikationen ansehen ->

Häufige Fragen

Wie hoch ist die typische Zykluszeit dieser Station?

Die Zykluszeit pro Montagevorgang beträgt typischerweise 15 bis 60 Sekunden, abhängig von der Komplexität der Aufgabe und der Anzahl der Roboter. Dies ist ein Referenzbereich; die tatsächliche Zykluszeit für ein bestimmtes Modell und eine bestimmte Anwendung sollte mit dem Hersteller bestätigt werden.

Welche Stromversorgungsanforderungen gibt es?

Die Station benötigt eine Drehstromversorgung von 380–480 V, 50/60 Hz, mit einer Nennleistung von 5–15 kW. Der genaue Stromverbrauch hängt von der Anzahl der Roboter und der Hilfsausrüstung ab. Bestätigen Sie die spezifischen elektrischen Anforderungen mit dem Lieferanten.

Kann die Station unterschiedliche Bauteilgrößen verarbeiten?

Die Station ist für Schaltanlagenkomponenten wie Leistungsschalter, Sammelschienen, Isolatoren und Steuerpaneele ausgelegt. Die Nutzlastkapazität pro Roboterarm beträgt 5–20 kg und die Positioniergenauigkeit ±0,05 mm. Für Komponenten außerhalb dieses Bereichs konsultieren Sie den Hersteller zur Machbarkeit.

Welche Sicherheitsnormen erfüllt die Station?

Die Station hat eine Schutzart von IP54–IP65 (IEC 60529) und einen Geräuschpegel von ≤75 dB(A) (ISO 11202). Sie ist für die Verwendung mit Sicherheitszaun vorgesehen. Die Einhaltung spezifischer Sicherheitsnormen muss jedoch für das tatsächliche Modell mit dem Hersteller verifiziert werden.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.09 · Elektrogeräteherstellung

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.
Anfrage

Beschaffungsinformationen anfragenfür Roboter-Montagestation

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Was wir nicht zusichern
Eine Listung ist keine Empfehlung. Prüfen Sie jeden Lieferanten und jeden Wert vor der Bestellung selbst.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Fertigung für Roboter-Montagestation?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Relaisplatine
Nächstes Produkt
Roboter-Verlegearm
AngebotChat