Technische Definition
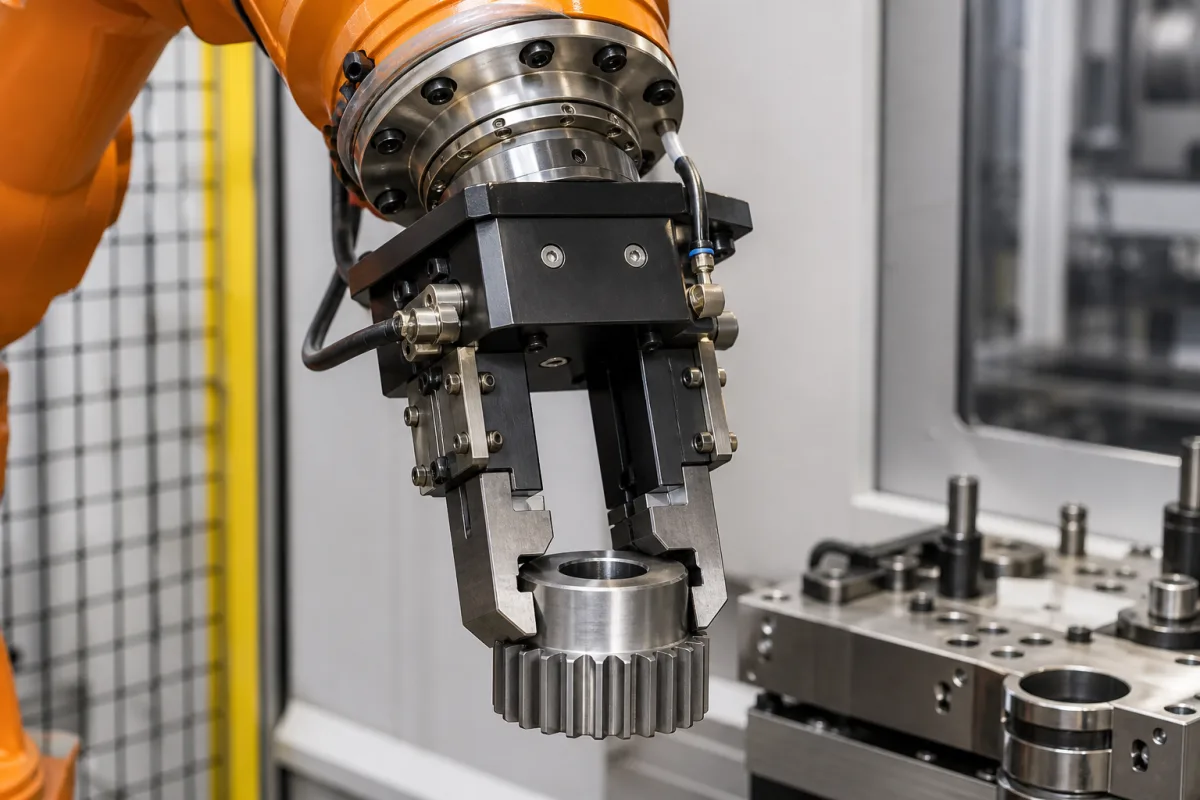
In einer Roboter-Montagestation ist der Endeffektor die kritische Komponente, die am Handgelenk des Roboters montiert ist und die physische Manipulation von Teilen ermöglicht. Er dient als „Hand“ des Roboters und ist mit Greifern, Saugnäpfen oder speziellen Werkzeugen ausgestattet, um Komponenten präzise aufzunehmen, zu platzieren, zu halten, zu orientieren und zu montieren. Sein Design und seine Funktionalität sind auf spezifische Montageoperationen zugeschnitten und beeinflussen direkt die Effizienz, Flexibilität und Fähigkeit der Station, verschiedene Teile zu handhaben. Der Endeffektor ist eine Komponente im Bereich Maschinen- und Anlagenbau, und seine Auswahl wird durch die Werkstückeigenschaften und die Anforderungen der Montageaufgabe bestimmt. Typische Konfigurationen umfassen 2-Finger-Parallelgreifer mit einem Hub pro Finger von 10–50 mm und einer Greifkraft von 20–200 N. Die Wiederholgenauigkeit ist für präzise Montage entscheidend, typischerweise ±0,02–±0,05 mm. Der Betriebsdruck liegt zwischen 4–8 bar, und die Betriebstemperatur beträgt -10 bis 60 °C. Die Schutzart ist IP54–IP65 gemäß IEC 60529, und die Versorgungsspannung für elektrische Greifer beträgt 24 V DC ±10 %. Das Gewicht des Endeffektors, typischerweise 0,5–5 kg, beeinflusst die Nutzlastkapazität des Roboters. Häufig verwendete Materialien sind Aluminiumlegierung für Leichtbau und Stahl für hohen Verschleißwiderstand, sowie technische Kunststoffe und Verbundwerkstoffe. Bei der Auswahl eines Endeffektors sollten Sie modellspezifische Werte und Normen mit dem rechtlichen Hersteller oder Lieferanten verifizieren, da die aufgeführten Bereiche Referenzwerte für Verzeichniszwecke sind. Die Leistung des Endeffektors beeinflusst direkt den Durchsatz und die Qualität der Montagestation, daher sind eine ordnungsgemäße Auswahl und Integration unerlässlich.
Funktionsprinzip
Der Endeffektor arbeitet, indem er Steuersignale (elektrisch, pneumatisch oder hydraulisch) von der Robotersteuerung empfängt. Bei Greifern beinhaltet dies typischerweise eine Betätigung (über Motoren, Kolben oder Magnetventile), um Backen oder Finger zu öffnen und zu schließen und eine kontrollierte Kraft zum Greifen oder Loslassen von Objekten aufzubringen. Werkzeugartige Endeffektoren (z. B. Schrauber, Schweißzangen) aktivieren ihre spezifische Funktion auf Befehl. Er enthält oft Sensoren (z. B. Kraft/Drehmoment, Vision), um Feedback für eine adaptive Steuerung zu liefern und eine präzise und zuverlässige Interaktion mit dem Werkstück zu gewährleisten. Die Steuersignale bestimmen Greifkraft, Geschwindigkeit und Timing, die basierend auf Gewicht, Form und Empfindlichkeit des Werkstücks eingestellt werden. Bei pneumatischen Greifern muss der Betriebsdruck innerhalb des angegebenen Bereichs liegen, um ausreichende Kraft zu erzielen. Die Wiederholgenauigkeit des Endeffektors gewährleistet eine konsistente Positionierung, was für hochpräzise Montage entscheidend ist. Die Integration von Sensoren ermöglicht Echtzeitanpassungen, die Variationen in Teileabmessungen oder -ausrichtung kompensieren. Das Arbeitsprinzip ist robust und anpassungsfähig ausgelegt, sodass der Endeffektor verschiedene Aufgaben innerhalb der Montagestation bewältigen kann.