Strukturierte Fertigungsdaten · 2026

Roboter-Verlegearm

Auf Basis strukturierter CNFX-Herstellerprofile wird Roboter-Verlegearm im Bereich Elektrogeräteherstellung anhand von Achsenzahl bis Maximale Reichweite eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Roboter-Verlegearm wird durch die Baugruppe aus Armstruktur und Endeffektor/Greifer beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

Eine Roboterarm-Komponente in einem automatischen Verdrahtungssystem, die elektrische Drähte oder Kabel präzise verlegt und positioniert.
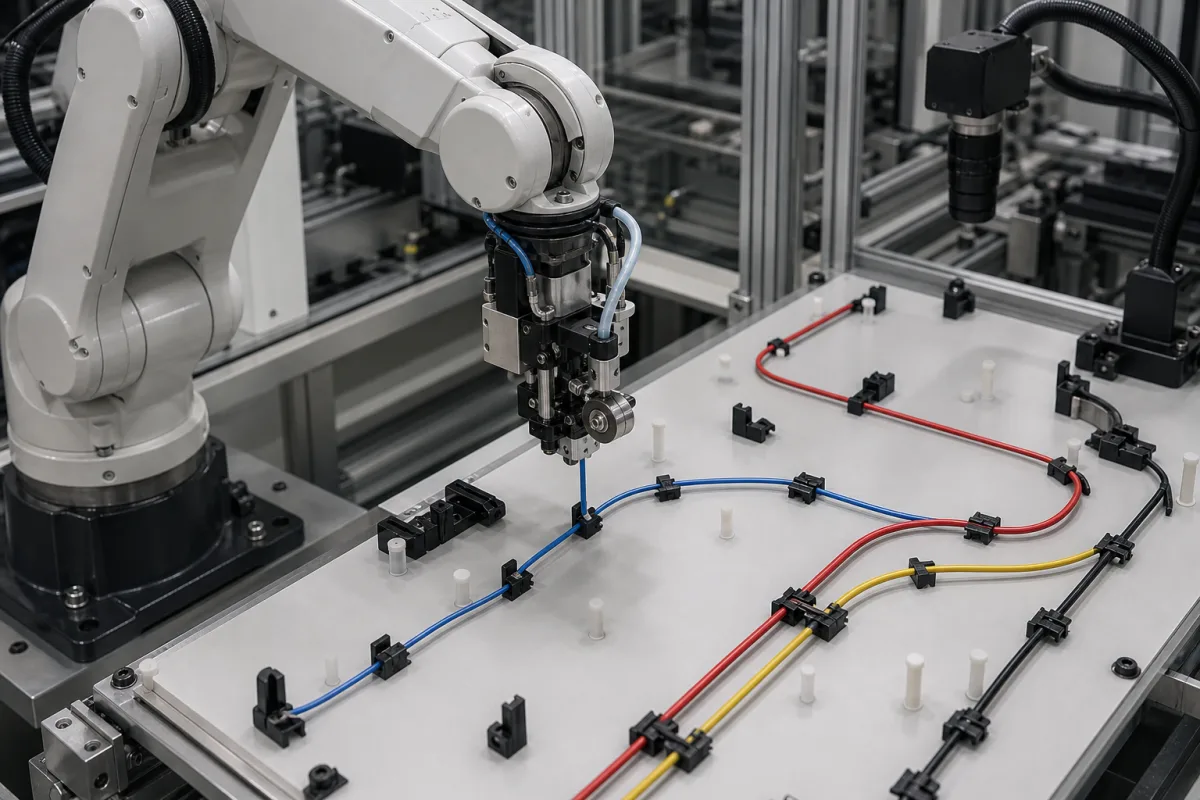
Roboter-Verlegearm in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Technische Definition

Der Roboter-Verlegearm ist eine spezialisierte Roboter-Komponente eines automatischen Verdrahtungssystems, die entwickelt wurde, um das präzise Verlegen, Positionieren und Ablegen von elektrischen Drähten, Kabeln oder Kabelbäumen zu automatisieren. Er arbeitet in einem definierten Arbeitsraum, um programmierten Pfaden zu folgen und eine genaue Drahtplatzierung für die Montage in der Herstellung elektrischer Geräte sicherzustellen. Der Arm empfängt digitale Anweisungen (z. B. CAD/CAM-Daten) von der Systemsteuerung. Servomotoren oder Aktuatoren bewegen die Gelenke des Arms, um seinen Endeffektor (z. B. Greifer, Führungsdüse) entlang eines vordefinierten 3D-Pfads zu positionieren. Er kann Sensoren für Echtzeit-Positionsfeedback integrieren, was eine präzise Führung von Drähten durch Vorrichtungen, Clips oder Kanäle zu ihren Anschlusspunkten ermöglicht. Typische Spezifikationen umfassen 4–6 Achsen, maximale Reichweite 600–1500 mm, Nutzlastkapazität 2–10 kg, Wiederholgenauigkeit ±0,05–±0,1 mm (gemäß ISO 9283), maximale Geschwindigkeit 1–3 m/s, Betriebstemperatur -10–50 °C, Schutzart IP54–IP65 (gemäß IEC 60529), Versorgungsspannung 24 V DC ±10 %, Leistungsaufnahme 0,5–2,0 kW, Gewicht 30–120 kg und Montagepositionen Boden, Wand oder Decke. Kommunikationsschnittstellen umfassen EtherCAT und PROFINET (gemäß IEC 61158). Häufig verwendete Materialien sind Aluminiumlegierung, Stahl und technische Kunststoffe. Diese Werte sind Referenzbereiche; verifizieren Sie modellspezifische Werte mit dem Hersteller oder Lieferanten.

Funktionsprinzip

Der Arm empfängt digitale Anweisungen (z. B. CAD/CAM-Daten) von der Systemsteuerung. Servomotoren oder Aktuatoren bewegen die Gelenke des Arms, um seinen Endeffektor (z. B. Greifer, Führungsdüse) entlang eines vordefinierten 3D-Pfads zu positionieren. Er kann Sensoren für Echtzeit-Positionsfeedback integrieren, was eine präzise Führung von Drähten durch Vorrichtungen, Clips oder Kanäle zu ihren Anschlusspunkten ermöglicht.

Technische Parameter

Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Achsenzahl4–6Determines reachable workspace and flexibility
Maximale Reichweite600–1500 mmDefines the envelope for wire routing
Tragfähigkeit2–10 kgIncludes end-effector and wire bundle weight
Wiederholgenauigkeit±0.05–±0.1 mmCritical for precise wire placementISO 9283
Maximale Geschwindigkeit1–3 m/sAffects cycle time and throughput
Betriebstemperatur-10–50 °COutside this range, lubricants and electronics may fail
SchutzartIP54–IP65IP65 for dusty or wet environmentsIEC 60529
Versorgungsspannung24 ±10% V DCCommon for industrial automation
Leistungsaufnahme0.5–2.0 kWDepends on axis count and speed
Gewicht30–120 kgAffects mounting structure and portability
MontagepositionFloor, wall, ceilingFlexibility for integration into wiring lines
KommunikationsschnittstelleEtherCAT, PROFINETFor integration with PLC and higher-level systemsIEC 61158

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Hauptmaterialien

Aluminiumlegierung Stahl Technische Kunststoffe

Komponenten / BOM

Components / BOM
  • Armstruktur
    Bietet den mechanischen Rahmen und die Reichweite für die Führungsoperationen
    Material: Aluminiumlegierung oder Stahl
  • Endeffektor/Greifer
    Hält, führt oder gibt das Kabel/den Draht während der Verlegung frei
    Material: Technische Kunststoffe oder Verbundwerkstoffe
  • Servomotoren/Aktoren
    Antrieb der Armgelenkbewegungen mit Präzision
    Material: Metall, Kupferwicklungen
  • Steuerungsschnittstelle
    Verbunden mit dem Hauptsystemcontroller zum Empfangen von Leitweglenkungsanweisungen
    Material: Elektronische Bauteile, Kunststoffe
  • Positionssensoren
    Liefern der Steuerung die Echtzeit-Armpose, damit die geplante Bahn korrigiert werden kann, an instrumentierten Armen.

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Phasenfehlausrichtung des Encoder-Quadratur-Signals > 5° elektrisch Servomotor-Positionsüberschwingen (0,3-0,8 mm über Zielposition) Differenzielle Leitungstreiber-Encoder-Schnittstelle mit 0,1°-Phasenkompensationsalgorithmus
Kabelisolationsabrieb durch wiederholtes Biegen mit einem Radius < 15 mm bei 90° Drahtlitzenermüdungsbruch nach 500.000 Zyklen bei 0,5 Hz PTFE-beschichtete Kupferlitze mit Mindestbiegeradius-Beschränkung von 25 mm

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,1-1,5 mm Positioniergenauigkeit, 0,05-2,0 N Greifkraft, 0,5-3,0 m/s Lineargeschwindigkeit
Belastungs- und Ausfallgrenzen
Positionierfehler > 0,2 mm, Greifkraft < 0,1 N oder > 2,5 N, Gelenkspiel > 0,05 mm, Motortemperatur > 85°C
Rastmomentwelligkeit des Servomotors (0,5-2,0 Nm Spitze-Spitze), Zahnverformung des Harmonischen Getriebes (0,02-0,08 mm bei 10 Nm Last), Thermische Ausdehnung der Kugelumlaufspindel (11,7 μm/m·°C Koeffizient)
Fertigungskontext
Roboter-Verlegearm wird innerhalb von Elektrogeräteherstellung nach Material, Prozessfenster und Prüfanforderungen bewertet.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:Atmosphärisch bis 1,5 bar (typische Verlegeumgebung)
Weitere Spezifikationen:Positioniergenauigkeit: ±0,1 mm, Wiederholgenauigkeit: ±0,05 mm, Max. Drahtdurchmesser: 25 mm, Max. Verlegegeschwindigkeit: 2 m/s
Betriebstemperatur:0°C bis 50°C (Betrieb), -20°C bis 70°C (Lagerung)
Montage- und Anwendungskompatibilität
PVC-isolierte DrähteTeflon/PTFE-KabelGeschirmte industrielle Steuerkabel
Nicht geeignet: Explosionsgefährdete Bereiche (ATEX-Zone 0/1) ohne zusätzliche Zertifizierung
Auslegungsdaten
  • Maximaler Kabelbündeldurchmesser (mm)
  • Erforderliche Arbeitsraumabmessungen (L×B×H in mm)
  • Anzahl der benötigten Verlegeachsen/Freiheitsgrade

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Verschleiß der Gelenklager
Ursache: Unzureichende Schmierung führt zu Metall-auf-Metall-Kontakt, beschleunigt durch Partikelkontamination und Fehlausrichtung
Degradation des Encoder-Signals
Ursache: Elektromagnetische Störungen, Kabelermüdung durch wiederholte Bewegung und Feuchtigkeitseintritt, die die Signalintegrität beeinträchtigen
Wartungsindikatoren
  • Ungewöhnliche Schleif- oder Klickgeräusche während der Gelenkbewegung
  • Sichtbare Positionsabweichung oder Überschwingen während programmierter Bewegungen
Technische Hinweise
  • Implementierung einer zustandsbasierten Schmierung mit automatischen Fettsystemen und Partikelfiltration zur Aufrechterhaltung optimaler Laufflächen
  • Installation abgeschirmter Kabelmanagement-Systeme mit Zugentlastung und regelmäßigen IR-Thermografie-Scans zur Früherkennung elektrischer/mechanischer Degradation

Konformität und Fertigungsnormen

Referenznormen
ISO 9283:1998 - Industrieroboter - Leistungskriterien und zugehörige PrüfverfahrenANSI/RIA R15.06 - Industrieroboter und Robotersysteme - SicherheitsanforderungenCE-Kennzeichnung - Konformität mit der EU-Maschinenrichtlinie 2006/42/EG für Sicherheits- und Gesundheitsanforderungen
Fertigungsgenauigkeit
  • Positionswiederholgenauigkeit: +/-0,05 mm
  • Lastkapazitätsabweichung: +/-1,5 % der Nennkapazität
Qualitätsprüfung
  • Laserinterferometer-Genauigkeitstest für Positionierung und Wiederholgenauigkeit
  • Funktionale Sicherheitsprüfung nach ISO 13849-1 für die Zuverlässigkeit des Steuerungssystems

Hersteller von Roboter-Verlegearm

Herstellerprofile mit passender Produktionsfähigkeit in China.

Die Herstellerliste dient der Vorrecherche und Einordnung von Fertigungskapazitäten. Sie ist keine Zertifizierung, kein Ranking und keine Transaktionsgarantie.

Diese Seite teilen

Beispielhafte Bewertungskriterien aus Einkaufsprozessen

Keine Kundenbewertung und keine Echtzeitdaten. Die Werte zeigen typische Prüfkriterien in RFQ- und Lieferantenbewertungsprozessen.

Technische Dokumentation
4/5
Fertigungsfähigkeit
4/5
Prüfbarkeit
5/5
Lieferantentransparenz
3/5

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

LieferketteVerwandte Produkte und Komponenten

Automatisiertes Geschirrspüler-Produktionsliniensystem

Integriertes Fertigungssystem für die Massenproduktion von Geschirrspülern mit automatisierter Montage und Prüfung.

Spezifikationen ansehen ->
Automatisiertes Elektromotor-Montage- und Prüfsystem

Integrierte Produktionslinie für die automatisierte Montage und Qualitätsprüfung von Elektromotoren.

Spezifikationen ansehen ->
Automatisiertes LED-Leuchten-Montagesystem

Integrierte Produktionslinie für die automatisierte Montage von LED-Beleuchtungskörpern.

Spezifikationen ansehen ->
Automatisiertes Montagesystem für Leuchten

Integrierte Produktionslinie zur automatisierten Montage kompletter Leuchten

Spezifikationen ansehen ->

Häufige Fragen

Wie viele Achsen hat ein Roboter-Verlegearm typischerweise?

Die typische Achsenzahl liegt zwischen 4 und 6, was den erreichbaren Arbeitsraum und die Flexibilität bestimmt. Verifizieren Sie die genaue Anzahl für Ihr spezifisches Modell.

Was ist die maximale Reichweite des Roboter-Verlegearms?

Die maximale Reichweite liegt typischerweise zwischen 600 und 1500 mm und definiert den Arbeitsbereich für die Drahtverlegung. Bestätigen Sie die genaue Reichweite für Ihre Anwendung.

Welche Wiederholgenauigkeit ist zu erwarten?

Die Wiederholgenauigkeit liegt typischerweise bei ±0,05 bis ±0,1 mm gemäß ISO 9283, was für präzise Drahtplatzierung entscheidend ist. Verifizieren Sie dies immer mit dem Hersteller.

Welche Kommunikationsschnittstellen werden unterstützt?

Häufige Schnittstellen sind EtherCAT und PROFINET gemäß IEC 61158 für die Integration mit SPS und übergeordneten Systemen. Prüfen Sie die Kompatibilität mit Ihrem Steuerungssystem.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.09 · Elektrogeräteherstellung

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.
Anfrage

Beschaffungsinformationen anfragenfür Roboter-Verlegearm

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Was wir nicht zusichern
Eine Listung ist keine Empfehlung. Prüfen Sie jeden Lieferanten und jeden Wert vor der Bestellung selbst.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Fertigung für Roboter-Verlegearm?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Roboter-Montagestation
Nächstes Produkt
Rotationsspindelkopf
AngebotChat