Strukturierte Fertigungsdaten · 2026

Roboter-Modul zur Schuhoberteil-Handhabung

Auf Basis strukturierter CNFX-Herstellerprofile wird Roboter-Modul zur Schuhoberteil-Handhabung im Bereich Leder- und verwandte Produkteherstellung anhand von Nutzlast bis Reichweite eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Roboter-Modul zur Schuhoberteil-Handhabung wird durch die Baugruppe aus Roboterarm und Endeffektor beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

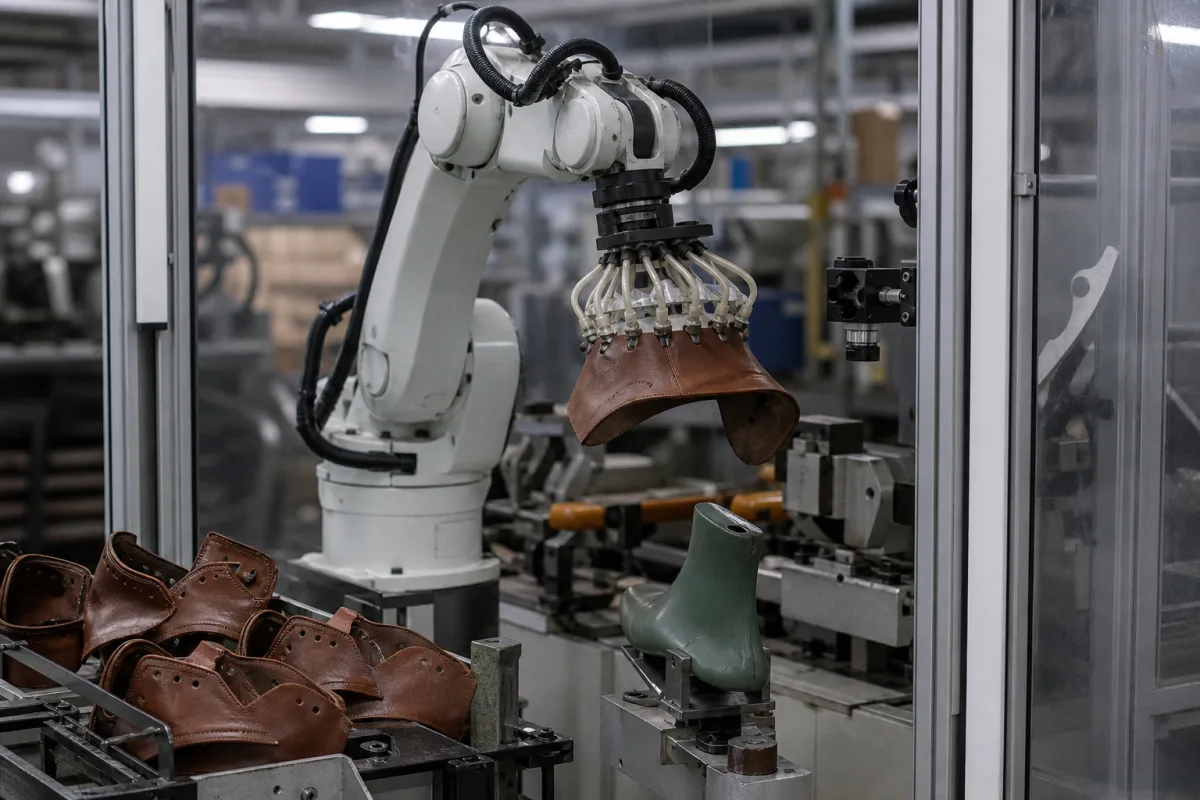
Ein Robotermodul für präzises Handhaben, Positionieren und Manipulieren von Schuhoberteilen in automatisierten Montageprozessen.

Roboter-Modul zur Schuhoberteil-Handhabung in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Technische Definition

Das Roboter-Modul zur Schuhoberteil-Handhabung ist eine spezialisierte Komponente in einem automatisierten Schuhmontagesystem, die für die automatisierte Handhabung von Schuhoberteilen verantwortlich ist. Es führt kritische Funktionen aus, darunter das Aufnehmen von Oberteilen von Versorgungsstationen, präzises Positionieren für Näh- oder Klebevorgänge, den Transfer zwischen Arbeitsstationen und die Handhabung bei der Qualitätskontrolle. Dieses Modul gewährleistet eine konsistente, schnelle Manipulation verschiedener Obermaterialien bei gleichzeitiger Beibehaltung der für nachfolgende Montageschritte erforderlichen Ausrichtungsgenauigkeit. Das Modul verwendet Roboterarme mit speziellen Endeffektoren wie Vakuumgreifern oder mechanischen Klemmen, um Schuhoberteile sicher zu greifen. Es arbeitet über programmierte Bewegungsbahnen, die von der zentralen Steuerung des Systems gesteuert werden, und integriert Vision-Systeme zur Positionsverifikation sowie Kraftsensoren zur Greifkraftanpassung. Das Modul koordiniert sich mit Fördersystemen und anderen Montagestationen, um den Produktionsfluss aufrechtzuerhalten. Typische Spezifikationen umfassen eine Nutzlast von 5–15 kg (einschließlich Endeffektor), eine Reichweite von 600–1200 mm, eine Positionierwiederholbarkeit von ±0,05 mm (ISO 9283), einen Betriebsdruck von 1,0–1,6 MPa, eine Versorgungsspannung von 24 V DC ±10% (IEC 61131-2), eine Leistungsaufnahme von 0,5–1,2 kW, eine Betriebstemperatur von 5–40 °C (IEC 60068-2-1/2), einen Feuchtigkeitsbereich von 20–80% relative Feuchte (IEC 60068-2-78), eine Schutzart von IP54–IP65 (IEC 60529), ein Gewicht von 80–150 kg, eine Grundfläche von 400×400–600×600 mm und 6 Achsen. Verwendete Materialien umfassen Aluminiumlegierung, Edelstahl, technische Kunststoffe und Silikongreifer. Diese Werte sind Referenzbereiche und müssen mit dem rechtlichen Hersteller oder Lieferanten für das spezifische Modell und die Anwendung verifiziert werden. Das Modul ist für die Integration in automatisierte Montagelinien ausgelegt und erfordert eine ordnungsgemäße Schnittstelle zu Steuerungssystemen, Sicherheitsausrüstung und Versorgungseinrichtungen. Bestätigen Sie vor Beschaffung oder Installation immer modellspezifische Parameter und die Einhaltung geltender Normen.

Funktionsprinzip

Das Modul verwendet Roboterarme mit speziellen Endeffektoren wie Vakuumgreifern oder mechanischen Klemmen, um Schuhoberteile sicher zu greifen. Es arbeitet über programmierte Bewegungsbahnen, die von der zentralen Steuerung des Systems gesteuert werden, und integriert Vision-Systeme zur Positionsverifikation sowie Kraftsensoren zur Greifkraftanpassung. Das Modul koordiniert sich mit Fördersystemen und anderen Montagestationen, um den Produktionsfluss aufrechtzuerhalten.
Technische Parameter

Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Nutzlast5–15 kgMax weight of upper plus end effector
Reichweite600–1200 mmHorizontal reach from base
Wiederholgenauigkeit±0.05 mmAt rated payload and speedISO 9283
Versorgungsspannung24 ±10% V DCFor control and sensorsIEC 61131-2
Leistungsaufnahme0.5–1.2 kWAverage during operation
Betriebstemperatur5–40 °CNon-condensing environmentIEC 60068-2-1/2
Luftfeuchtigkeit20–80 % RHNon-condensingIEC 60068-2-78
SchutzartIP54–IP65Dust and water spray protectionIEC 60529
Gewicht80–150 kgModule only, without controller
Stellfläche400×400–600×600 mmBase dimensions
Achsenzahl66 DOF for complex manipulation

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Hauptmaterialien

Aluminiumlegierung Edelstahl Technische Kunststoffe Silikongreifer

Komponenten / BOM

Components / BOM
  • Roboterarm
    Ermöglicht Mehrachsenbewegung für präzise obere Manipulation
    Material: Aluminiumlegierung
  • Endeffektor
    Spezialgreifer zum sicheren Halten von Schuhoberteilen ohne Beschädigung
    Material: Silikon mit Saugnäpfen
  • Bildverarbeitungssystem
    Kamerabasiertes System zur oberen Positionsverifikation und Qualitätsprüfung
    Material: Gehäuse aus Edelstahl, optisches Glas
  • Steuereinheit
    Verarbeitet Bewegungsbefehle und integriert sich in den Hauptmontagesystem-Controller
    Material: Technische Kunststoffe, elektronische Bauteile
  • Kraftsensoren
    Misst die Greifkraft, sodass der Endeffektor das Oberteil fest hält, ohne es zu markieren.

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Encoder-Auflösungsdegradation von 0,1 μm auf 5 μm aufgrund optischer Fensterkontamination Positionsüberschreitung über 3 mm während des Oberteilmaterialtransfers Integriertes Luftspülsystem mit HEPA-Filtration zur Aufrechterhaltung der ISO-Klasse-5-Reinheit
Servoverstärker-Stromwelligkeit über 15% bei 2 kHz Schaltfrequenz Rastmomentvariation von ±0,8 N·m verursacht unregelmäßige Bewegungsprofile Mehrstufiger LC-Filter mit 100 μH Induktivität und 470 μF Kapazität zur Erreichung von <5% Stromwelligkeit

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,1-2,0 mm Positionierungsgenauigkeit, 0,5-5,0 N Greifkraft, 0-60°C Umgebungstemperatur
Belastungs- und Ausfallgrenzen
Positionierungsfehler über 2,5 mm, Greifkraft unter 0,3 N oder über 6,0 N, Umgebungstemperatur unter -10°C oder über 70°C
Thermische Ausdehnung von Aluminiumaktoren (Koeffizient 23,1×10⁻⁶/°C) verursacht Dimensionsdrift, Servomotor-Entmagnetisierung bei Curie-Temperatur 310°C, Zahnradermüdung im Harmonischen Antrieb bei 10⁷ Zyklen mit 350 MPa Spannung
Fertigungskontext
Roboter-Modul zur Schuhoberteil-Handhabung wird innerhalb von Leder- und verwandte Produkteherstellung nach Material, Prozessfenster und Prüfanforderungen bewertet.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:0,1-0,5 MPa (Greiferbetätigung), 0,6 MPa max
Durchflussrate:Nicht zutreffend für dieses Modul
Betriebstemperatur:15-35°C (Betrieb), 5-45°C (Lagerung)
Montage- und Anwendungskompatibilität
LederoberteileSynthetische TextiloberteileThermoplastische Polymerkomponenten
Nicht geeignet: Abrasive Partikelumgebungen (z.B. Schleifstaub, Metallspäne)
Auslegungsdaten
  • Oberteilkomponentenabmessungen (max. Länge/Breite)
  • Erforderlicher Durchsatz (Einheiten pro Stunde)
  • Arbeitsraumbeschränkungen (Montage/Freiraum)

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Lagerermüdung und Blockierung
Ursache: Unzureichende Schmierung, Kontaminationseintritt oder übermäßige zyklische Belastung durch repetitive Armbewegungen
Elektrischer Steckverbinder-Degradation
Ursache: Vibrationsinduzierte Reibkorrosion, thermische Zyklusbelastung oder unsachgemäße Verbindung, die zu intermittierendem Signalverlust führt
Wartungsindikatoren
  • Ungewöhnliche Schleif- oder Klickgeräusche während der Achsrotation
  • Inkonsistente Positionierungsgenauigkeit oder Drift über Toleranzspezifikationen hinaus
Technische Hinweise
  • Implementierung einer zustandsbasierten Schmierung mit automatisierten Fettsystemen und Partikelüberwachung
  • Einbau von vibrationsdämpfenden Lagern und Kabelmanagementsystemen zur Reduzierung der Belastung elektrischer Verbindungen

Konformität und Fertigungsnormen

Referenznormen
DIN EN ISO 10218-1:2011 - Roboter und Robotikgeräte - Sicherheitsanforderungen für IndustrieroboterDIN EN ISO 10218-2:2011 - Roboter und Robotikgeräte - Sicherheitsanforderungen für Robotersysteme und IntegrationCE-Kennzeichnung - Maschinenrichtlinie 2006/42/EG
Fertigungsgenauigkeit
  • Positionierungsgenauigkeit: +/-0,05 mm
  • Wiederholgenauigkeit: +/-0,02 mm
Qualitätsprüfung
  • Dimensionsverifizierung mit Koordinatenmessgerät (KMG)
  • Lastkapazitäts- und Dauerfestigkeitsprüfung

Hersteller von Roboter-Modul zur Schuhoberteil-Handhabung

Herstellerprofile mit passender Produktionsfähigkeit in China.

Die Herstellerliste dient der Vorrecherche und Einordnung von Fertigungskapazitäten. Sie ist keine Zertifizierung, kein Ranking und keine Transaktionsgarantie.

Diese Seite teilen

Beispielhafte Bewertungskriterien aus Einkaufsprozessen

Keine Kundenbewertung und keine Echtzeitdaten. Die Werte zeigen typische Prüfkriterien in RFQ- und Lieferantenbewertungsprozessen.

Technische Dokumentation
4/5
Fertigungsfähigkeit
4/5
Prüfbarkeit
5/5
Lieferantentransparenz
3/5

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

LieferketteVerwandte Produkte und Komponenten

Automatisiertes Schuhmontagesystem

Integrierte Produktionslinie für die automatisierte Schuhherstellung mit modularen Montagestationen.

Spezifikationen ansehen ->
Chromgerbstofflösung

Chromgerbstofflösung ist eine standardisierte wässrige Lösung, die dreiwertige Chromsalze, hauptsächlich Chrom(III)-sulfat, enthält und als primäres Gerbmittel in der modernen Lederproduktion verwendet wird.

Spezifikationen ansehen ->
Kantenvorbereitungseinheit

Eine spezialisierte Komponente in einem industriellen System, die Materialkanten für nachfolgende Verarbeitungs- oder Montagevorgänge vorbereitet.

Spezifikationen ansehen ->
Wärmeübertragungsbaugruppe

Ein modulares Bauteil in einem Industriesystem, das die kontrollierte Übertragung von Wärmeenergie zwischen verschiedenen Medien oder Prozessströmen ermöglicht.

Spezifikationen ansehen ->

Häufige Fragen

Was ist die Hauptfunktion des Roboter-Moduls zur Schuhoberteil-Handhabung?

Es ist für die automatische Handhabung von Schuhoberteilen während der Montage konzipiert, einschließlich Aufnehmen, Positionieren, Transfer und Qualitätskontroll-Handhabung, um einen konsistenten Produktionsfluss zu gewährleisten.

Was sind typische Nutzlast- und Reichweitenspezifikationen?

Die Nutzlast beträgt 5–15 kg (einschließlich Endeffektor) und die Reichweite 600–1200 mm. Dies sind Referenzbereiche; bitte mit dem Hersteller für das spezifische Modell verifizieren.

Welche Normen werden für Leistungsparameter referenziert?

Zu den Normen gehören ISO 9283 für Positionierwiederholbarkeit, IEC 61131-2 für Versorgungsspannung, IEC 60068-2-1/2 für Temperatur, IEC 60068-2-78 für Feuchtigkeit und IEC 60529 für Schutzart. Diese sind Verifizierungsreferenzen, kein Nachweis der Konformität.

Wie sollte das Modul in eine Montagelinie integriert werden?

Es muss mit der zentralen Steuerung, Vision-Systemen, Kraftsensoren und Fördersystemen verbunden werden. Stellen Sie geeignete Sicherheitsmaßnahmen sicher und bestätigen Sie modellspezifische Parameter mit dem Lieferanten vor der Integration.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.09 · Leder- und verwandte Produkteherstellung

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.
Anfrage

Beschaffungsinformationen anfragenfür Roboter-Modul zur Schuhoberteil-Handhabung

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Was wir nicht zusichern
Eine Listung ist keine Empfehlung. Prüfen Sie jeden Lieferanten und jeden Wert vor der Bestellung selbst.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Fertigung für Roboter-Modul zur Schuhoberteil-Handhabung?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Präzisionssohlenbefestiger
Nächstes Produkt
Schneidmesser-Baugruppe
AngebotChat