Strukturierte Fertigungsdaten · 2026

Antriebsmechanik (Motor & Spindel)

Auf Basis strukturierter CNFX-Herstellerprofile wird Antriebsmechanik (Motor & Spindel) im Bereich Maschinen- und Anlagenbau anhand von Nennleistung bis Nenndrehmoment eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Antriebsmechanik (Motor & Spindel) wird durch die Baugruppe aus Motor und Schraube beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

Eine mechanische Baugruppe, die die Drehbewegung eines Motors über eine Spindelmechanik in präzise lineare Bewegung umwandelt und die Stellkraft für Positioniertische bereitstellt.

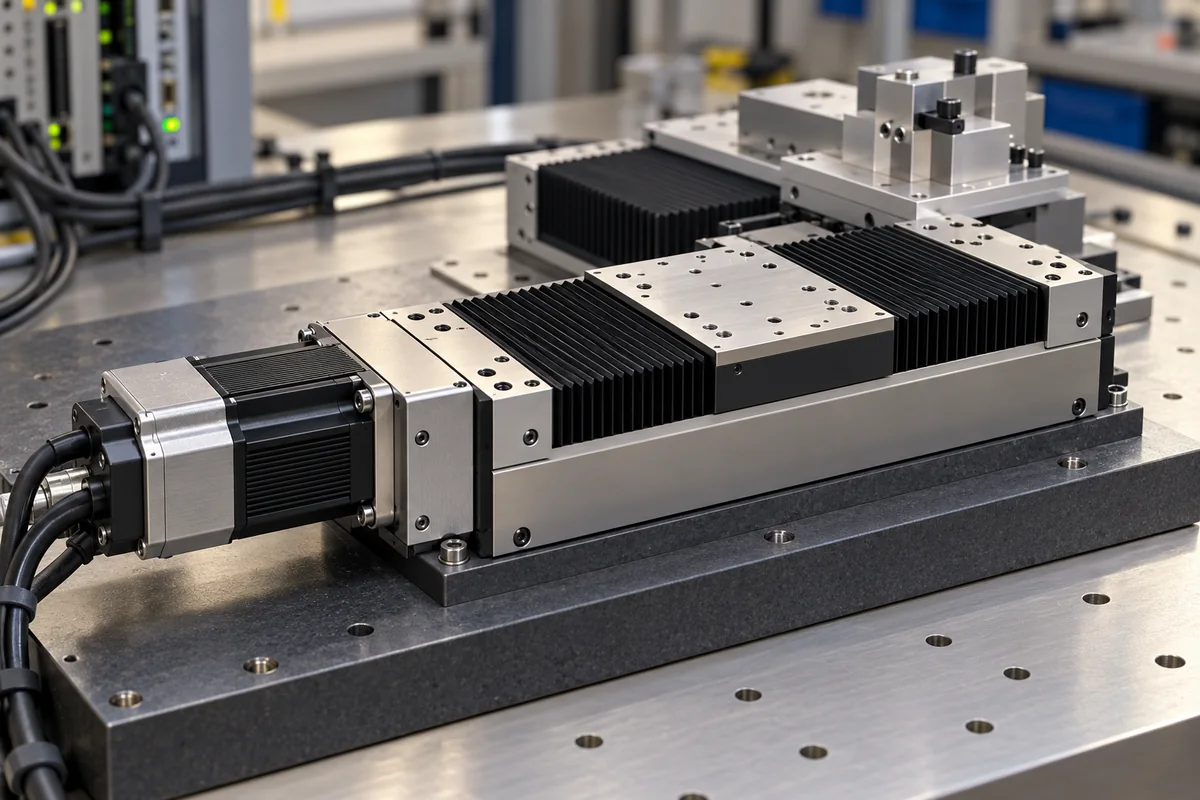
Antriebsmechanik (Motor & Spindel) in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Produktspezifikationen

Technische Details und Fertigungskontext für Antriebsmechanik (Motor & Spindel)

Technische Definition

Die Antriebsmechanik ist die Kernantriebskomponente eines XY-Positioniertisches und verantwortlich für die Umwandlung elektrischer Signale in kontrollierte mechanische Bewegung. Sie besteht aus einem Motor (typischerweise Schritt- oder Servomotor) gekoppelt mit einer Präzisionsspindel (wie Kugel- oder Trapezspindel), die die Rotationsausgabe des Motors in lineare Verschiebung umwandelt. Diese Baugruppe ermöglicht präzises Positionieren entlang der X- und Y-Achsen in automatisierten Systemen. Der Motor empfängt elektrische Steuersignale und erzeugt ein Drehmoment. Diese Drehung wird auf die Spindel übertragen, die ein Gewinde hat, das mit einer Mutter oder einem Schlitten kämmt. Wenn sich die Spindel dreht, bewegt sich das kämmende Bauteil linear entlang der Spindelachse. Die Steigung des Gewindes bestimmt den linearen Weg pro Umdrehung und ermöglicht eine präzise Positionssteuerung durch Schrittzählung oder Encoder-Feedback. Die Antriebsmechanik ist in verschiedenen Konfigurationen erhältlich, um unterschiedliche Anwendungsanforderungen zu erfüllen. Zu den wichtigsten Parametern gehören Nennleistung (0,1–2,2 kW), Nenndrehmoment (0,5–10 N·m), Spindeldurchmesser (12–40 mm), Spindelsteigung (5–20 mm), Positioniergenauigkeit (±0,01–±0,05 mm nach ISO 230-2), Wiederholbarkeit (±0,005–±0,02 mm nach ISO 230-2), maximale Lineargeschwindigkeit (0,1–1,0 m/s), maximale Schubkraft (1–50 kN), Versorgungsspannung (24–48 V DC), Motortyp (Schritt- oder Servomotor), Betriebstemperatur (-10 bis 50 °C), Schutzart (IP54–IP65 nach IEC 60529) und Gewicht (5–30 kg). Häufig verwendete Materialien sind Stahl, Aluminiumlegierung, Messing und technische Kunststoffe. Die Auswahl einer Antriebsmechanik hängt von erforderlicher Schubkraft, Geschwindigkeit, Genauigkeit und Umgebungsbedingungen ab. Es ist wichtig, modellspezifische Werte und Normen vor dem Kauf mit dem Hersteller oder Lieferanten zu verifizieren.

Funktionsprinzip

Der Motor empfängt elektrische Steuersignale und erzeugt ein Drehmoment. Diese Drehung wird auf die Spindel übertragen, die ein Gewinde hat, das mit einer Mutter oder einem Schlitten kämmt. Wenn sich die Spindel dreht, bewegt sich das kämmende Bauteil linear entlang der Spindelachse. Die Steigung des Gewindes bestimmt den linearen Weg pro Umdrehung und ermöglicht eine präzise Positionssteuerung durch Schrittzählung oder Encoder-Feedback.
Hauptmaterialien

Stahl, Aluminiumlegierung, Messing, Technische Kunststoffe
Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Nennleistung0.1–2.2 kWSelect based on required thrust and speed.
Nenndrehmoment0.5–10 N·mDetermines maximum load capacity.
Spindeldurchmesser12–40 mmAffects load capacity and rigidity.
Spindelsteigung5–20 mmDetermines linear speed per revolution.
Positioniergenauigkeit±0.01–±0.05 mmCritical for precision positioning.ISO 230-2
Wiederholgenauigkeit±0.005–±0.02 mmConsistency of positioning.ISO 230-2
Maximale Lineargeschwindigkeit0.1–1.0 m/sLimited by motor speed and screw lead.
Maximale Schubkraft1–50 kNDepends on motor torque and screw efficiency.
Versorgungsspannung24–48 V DCCommon for servo/stepper motors.
MotortypStepper/ServoStepper for cost, servo for performance.
Betriebstemperatur-10–50 °COutside range may affect lubrication and motor performance.
SchutzartIP54–IP65Higher IP for dusty or wet environments.IEC 60529
Gewicht5–30 kgAffects mounting and structural requirements.

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Komponenten / BOM
  • Motor
    Bietet Rotationskraft und Drehmoment zum Antrieb der Schraube
    Material: Stahl, Kupfer, Magnete
  • Schraube
    Wandelt Drehbewegung durch Gewindegänge in lineare Bewegung um
    Material: Vergüteter Stahl, rostfreier Stahl
  • Mutter/Schlitten
    Greift in Schraubengewinde ein, um lineare Bewegung zu erzeugen
    Material: Bronze, Polymerverbundwerkstoffe, Stahl
  • Kupplung
    Verbinder Motorwelle mit Schnecke unter Ausgleich von Fluchtungsfehlern
    Material: Aluminium, Stahl, flexibler Kunststoff
  • Lagerungslager
    Stützt die Schraubendrehung und reduziert Reibung
    Material: Stahl, Keramikkugeln
  • Geber
    Rückmeldung der tatsächlichen Position für präzise Regelung im geschlossenen Kreis.

Anwendung und Auswahl

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:Atmosphärisch bis 1 bar
Weitere Spezifikationen:Max. Axiallast: 5000 N, Max. Geschwindigkeit: 1 m/s, Positioniergenauigkeit: ±0,01 mm
Betriebstemperatur:-20°C bis 80°C
Montage- und Anwendungskompatibilität
Saubere LuftumgebungenTrockene InertgaseLeichte Schmieröle
Nicht geeignet: Abrasive Suspensionen oder korrosive chemische Umgebungen
Auslegungsdaten
  • Erforderliche Axialkraft (N)
  • Maximale Verfahrstrecke (mm)
  • Anforderung an die Positioniergenauigkeit (mm)
Ergänzende technische Angaben

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,1-1000 N kontinuierliche Kraft, 0,1-100 mm/s lineare Geschwindigkeit, 0,1-100 µm Positioniergenauigkeit
Belastungs- und Ausfallgrenzen
Kritische Knicklast der Kugelgewindespindel (Euler-Formel): P_cr = (π²EI)/(kL)² wobei E=210 GPa (Stahl), I=πd⁴/64, k=0,5 (fest-frei), L=Spindellänge; Ausfall der Kugelumlaufbahn bei >2,5×10⁶ Zyklen mit Hertzscher Kontaktspannung >3,5 GPa
Elastische Instabilität der Kugelgewindespindel (Euler-Knicken) unter Druckaxiallasten, die P_cr überschreiten; Ausbröckelung von Kugel/Laufbahn aufgrund von Hertzscher Kontaktermüdung, wenn die Scherspannung unter der Oberfläche die Dauerfestigkeitsgrenze des Materials (Goodman-Kriterium) überschreitet
Fertigungskontext
Antriebsmechanik (Motor & Spindel) wird innerhalb von Maschinen- und Anlagenbau nach Material, Prozessfenster und Prüfanforderungen bewertet.

Risiken, Wartung und Normen

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Lagerausfall
Ursache: Unzureichende Schmierung führt zu Überhitzung und Verschleiß oder Kontamination durch Staub-/Feuchtigkeitseintritt
Spindelgewindeverschleiß oder -abstreifung
Ursache: Fehlausrichtung verursacht ungleichmäßige Lastverteilung oder Überschreitung der Konstruktionsgrenzen durch zu hohes Drehmoment im Betrieb
Wartungsindikatoren
  • Ungewöhnliche Schleif- oder Quietschgeräusche vom Motor oder der Spindelbaugruppe
  • Übermäßige Vibration oder Taumelbewegung während des Betriebs, die auf Unwucht oder Lockerheit hindeutet
Technische Hinweise
  • Einführen eines strikten Schmierungplans mit korrektem Fetttyp und -menge sowie regelmäßige Überwachung der Lagertemperaturen
  • Sicherstellen einer präzisen Ausrichtung während der Installation mit Laserausrichtungsgeräten und Durchführung periodischer Ausrichtungsprüfungen, um vorzeitigen Verschleiß zu verhindern

Konformität und Fertigungsnormen

Referenznormen
ANSI/ASME B1.13M - Metrische GewindeDIN 912 - Zylinderschrauben mit Innensechskant
Fertigungsgenauigkeit
  • Spindelgewindesteigung: +/-0,01 mm
  • Motorwellenlauf: 0,005 mm TIR
Qualitätsprüfung
  • Maßliche Prüfung mit Koordinatenmessgerät (KMG)
  • Schwingungsanalyse-Test
Fehleranalyse

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Spielakkumulation durch Verschleiß der Kugelgewindespindel (Verschleißrate >5 µm/10⁶ Zyklen bei >2,5 GPa Kontaktspannung) → Positionierfehler über 10 µm aufgrund von Spiel im vorgespannten Mutternsystem → Doppelmutter-Vorspannung mit 0,02-0,05 mm Übermaß und periodische Spielkompensation über Linear-Encoder-Rückführschleife
Thermische Ausdehnungsdifferenz (ΔT>15°C) zwischen Stahlspindel (α=11×10⁻⁶/°C) und Aluminiumgehäuse (α=23×10⁻⁶/°C) → Festsitzen an Führungsbahnübergängen mit Reibungskoeffizientanstieg von 0,002 auf >0,008 → Thermischer Kompensationsalgorithmus mit RTD-Sensoren an Spindel/Gehäuse mit 0,1°C Auflösung und Ausdehnungskoeffizienten-Kalibrierung

Beschaffungscheckliste

Keine Kundenbewertung und keine Echtzeitdaten. Prüfen Sie diese Unterlagen vor einer Bestellung.

Technische Dokumentation
Aktuelle Zeichnungen, Revisionsstand und Spezifikationsblatt anfordern.
Fertigungsfähigkeit
Anlagen, Prozessgrenzen und nachvollziehbare Fertigungsbelege prüfen.
Prüfbarkeit
Prüfmethoden, Messmittel und rückverfolgbare Prüfberichte bestätigen.
Lieferantentransparenz
Rechtsträger, Standort, Zertifikatsumfang und direkte Kontakte prüfen.

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

Hersteller von Antriebsmechanik (Motor & Spindel)

Herstellerprofile mit passender Produktionsfähigkeit in China.

Vergleichen Sie Produktumfang und Quellenangaben. Nennen Sie bei Ihrer Anfrage Spezifikationen, Menge und Liefertermin.

Anfrage

Beschaffungsinformationen anfragenfür Antriebsmechanik (Motor & Spindel)

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Angaben für Ihre Anfrage
Nennen Sie Produktspezifikationen, Menge, Lieferort und gewünschten Termin.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Häufige Fragen

Welche Funktion hat die Antriebsmechanik in einem XY-Positioniertisch?

Die Antriebsmechanik wandelt die Drehbewegung des Motors über eine Spindel in präzise lineare Bewegung um und ermöglicht so kontrolliertes Positionieren entlang der X- und Y-Achsen.

Welche Motortypen werden typischerweise verwendet?

Typische Motortypen sind Schrittmotoren für kostengünstige Anwendungen und Servomotoren für höhere Leistung und Genauigkeit.

Wie wird die Positioniergenauigkeit angegeben?

Die Positioniergenauigkeit wird mit ±0,01 bis ±0,05 mm angegeben, bezogen auf ISO 230-2. Die tatsächlichen Werte hängen vom spezifischen Modell ab und müssen mit dem Hersteller verifiziert werden.

Welche Umgebungsbedingungen werden berücksichtigt?

Der Betriebstemperaturbereich liegt bei -10 bis 50 °C, und die Schutzart beträgt IP54 bis IP65 nach IEC 60529, geeignet für staubige oder feuchte Umgebungen.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.11 · Maschinen- und Anlagenbau

Zugehörige Ausrüstung

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.

Fertigung für Antriebsmechanik (Motor & Spindel)?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Antriebsmechanik (Motor & Getriebe)
Nächstes Produkt
Antriebsmechanismus
AngebotChat