Strukturierte Fertigungsdaten · 2026

Greifer / Endeffektor

Auf Basis strukturierter CNFX-Herstellerprofile wird Greifer / Endeffektor im Bereich Maschinen- und Anlagenbau anhand von Greifkraft bis Hub pro Backe eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Greifer / Endeffektor wird durch die Baugruppe aus Greifergehäuse und Greiferbacken/Greiferfinger beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

Eine mechanische Vorrichtung, die am Ende eines Roboterarms oder automatisierten Systems angebracht ist und mit Objekten interagiert, um sie während Transfervorgängen zu greifen, zu halten oder zu manipulieren.

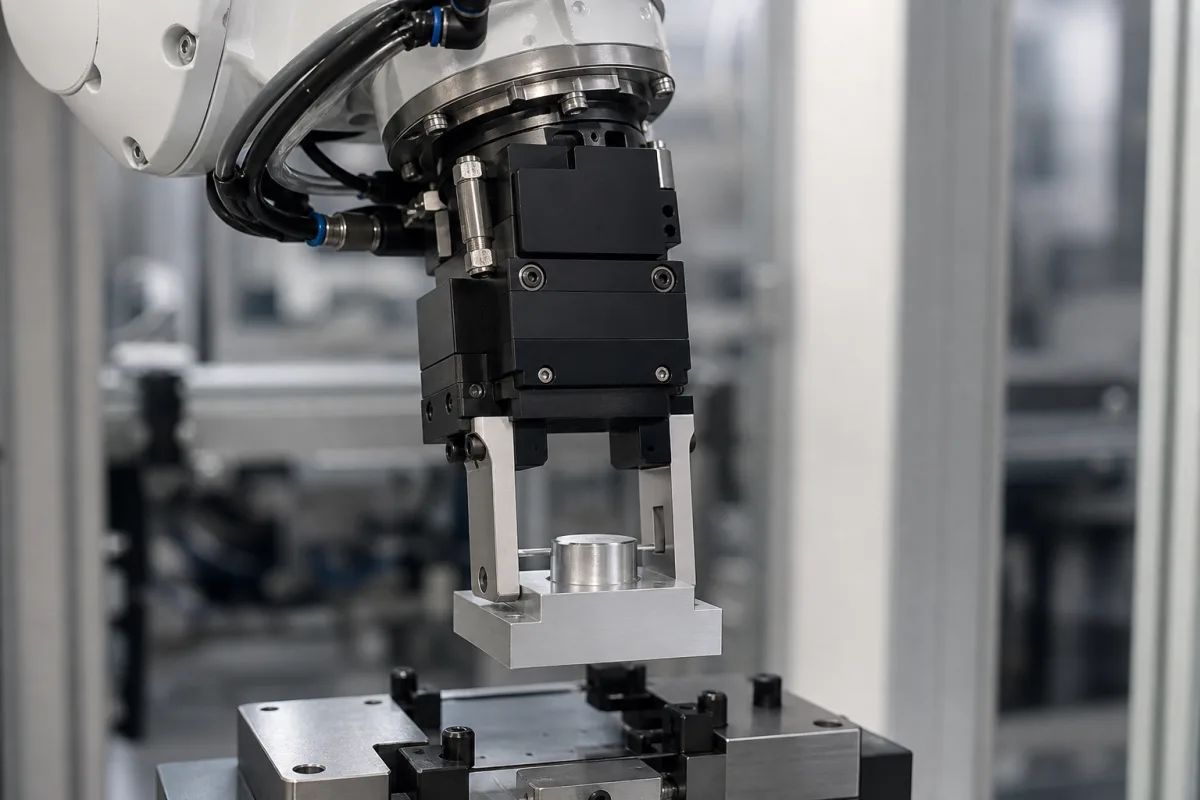
Greifer / Endeffektor in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Technische Definition

Der Greifer/Endeffektor ist eine kritische Komponente eines automatisierten Transfersystems, die es dem System ermöglicht, physisch mit Werkstücken, Materialien oder Produkten zu interagieren. Er dient als Schnittstelle zwischen der automatisierten Maschinerie und den zu transferierenden Gegenständen und bietet die erforderliche Greifkraft, Präzision und Anpassungsfähigkeit, um verschiedene Formen, Größen und Materialien während Lade-, Entlade-, Positionierungs- und Transfervorgängen in Fertigungs- oder Materialhandhabungsumgebungen zu handhaben. Der Greifer ist typischerweise an einem Roboterarm oder einer Portalvorrichtung montiert und wird von der Steuerungseinheit des Systems gesteuert. Er kann je nach Anwendungsanforderungen mechanisch, pneumatisch, hydraulisch oder elektrisch betätigt werden. Die Wahl des Greifertyps und seiner Spezifikationen hängt von Faktoren wie Werkstückgewicht, Geometrie, Oberflächenbeschaffenheit und der erforderlichen Zykluszeit ab. Häufige Typen umfassen Parallelbackengreifer, Winkelgreifer, Vakuumgreifer und Magnetgreifer. Die Leistung des Greifers wird durch Parameter wie Greifkraft, Hub pro Backe, Wiederholgenauigkeit, Betriebsdruck, Betriebstemperatur, Schutzart, Gewicht, Versorgungsspannung, Leistungsaufnahme, Luftverbrauch, Öffnungskraft und maximale Nutzlast charakterisiert. Diese Parameter werden als Referenzbereiche bereitgestellt und müssen für das spezifische Modell und die Anwendung verifiziert werden. Der Greifer ist für den Betrieb unter definierten Umgebungsbedingungen ausgelegt, und seine Dichtungen und andere Komponenten können sich verschlechtern, wenn sie Temperaturen außerhalb des angegebenen Bereichs ausgesetzt sind. Richtige Auswahl und Wartung sind unerlässlich, um einen zuverlässigen Betrieb zu gewährleisten und Ausfälle zu vermeiden, die zu Stillstand oder Schäden am System oder an Werkstücken führen könnten. Der Greifer sollte regelmäßig auf Verschleiß, Leckagen und Ausrichtungsprobleme überprüft werden. Bei der Auswahl eines Greifers ist es wichtig, die Schnittstelle zum Roboter oder Automatisierungssystem zu berücksichtigen, einschließlich Montagemaßen, elektrischer und pneumatischer Anschlüsse sowie Steuersignale. Der Greifer muss mit dem Steuerungssystem und den gesamten Sicherheitsanforderungen der Installation kompatibel sein. Überprüfen Sie vor der Beschaffung oder Integration immer modellspezifische Werte und Normen mit dem rechtlichen Hersteller oder Lieferanten.

Funktionsprinzip

Der Greifer funktioniert, indem er mechanische, pneumatische, hydraulische oder elektrische Energie in kontrollierte Greifkraft umwandelt. Häufige Mechanismen umfassen Parallelbackengreifer, die symmetrisch schließen, Winkelgreifer, die Finger drehen, Vakuumgreifer, die Saugkraft verwenden, und Magnetgreifer, die elektromagnetische Kraft nutzen. Der Endeffektor empfängt Signale vom Steuerungssystem, um seine Greifposition basierend auf den Transferanforderungen zu öffnen, zu schließen oder anzupassen. Das Steuerungssystem sendet Befehle, um den Greifer zu betätigen, und die Sensoren des Greifers (falls vorhanden) liefern Rückmeldung über Position oder Kraft. Die Greifkraft wird vom Aktuator erzeugt und auf die Backen oder Finger übertragen, die dann das Werkstück sicher halten. Das Design des Greifers stellt sicher, dass das Werkstück nicht beschädigt wird und der Griff während des Transfers aufrechterhalten wird. Das Funktionsprinzip kann je nach Greifertyp variieren, aber die grundlegende Funktion besteht darin, eine zuverlässige und wiederholbare Schnittstelle zwischen dem Automatisierungssystem und dem gehandhabten Objekt bereitzustellen.
Technische Parameter

Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Greifkraft20–200 NDepends on workpiece weight and friction
Hub pro Backe5–30 mmDetermines workpiece size range
Wiederholgenauigkeit±0.02–±0.05 mmCritical for precision assemblyISO 9283
Betriebsdruck4–8 barBelow 4 bar grip force drops
Betriebstemperatur5–60 °CSeals degrade above 60°C
SchutzartIP54–IP65IP65 for washdown environmentsIEC 60529
Gewicht0.5–5 kgAffects robot payload capacity
Versorgungsspannung24 ±10% V DCFor electric grippers
Leistungsaufnahme10–50 WPeak during gripping
Luftverbrauch0.1–1.5 L/minAt 6 bar, per cycle
Öffnungskraft10–100 NSpring return or pneumatic
Max. Nutzlast1–10 kgIncludes gripper weight

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Hauptmaterialien

Aluminiumlegierung Edelstahl Technische Kunststoffe Gummi/Polyurethan

Komponenten / BOM

Components / BOM
  • Greifergehäuse
    Hauptrahmenkonstruktion zur Aufnahme interner Mechanismen und Bereitstellung der Montageschnittstelle zum Roboterarm
    Material: Aluminiumlegierung oder Stahl
  • Greiferbacken/Greiferfinger
    Kontaktflächen, die direkt mit dem Werkstück in Eingriff kommen, oft anpassbar mit verschiedenen Profilen oder Auflagen
    Material: Stahl, Aluminium oder Polyurethan
  • Betätigungsmechanismus
    System zur Umwandlung von Energie in mechanische Bewegung zum Öffnen/Schließen von Greiferbacken (Kolben, Getriebe, Motor usw.)
    Material: Stahl, Messing, technische Kunststoffe
  • Sensoren
    Erkennung des Greifstatus, der Position oder der Anwesenheit des Werkstücks (optionales Bauteil)
    Material: Elektronische Bauteile, Kunststoffgehäuse

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Pneumatischer Druckstoß über 1,0 MPa durch Reglerausfall Membranbruch im Pneumatikaktor bei 1,2 MPa Innendruck Einbau eines 0,8 MPa Druckentlastungsventils mit 0,05 MPa Hysterese in der Pneumatikversorgungsleitung.
Elektromagnetische Störung von 50 kV/m Feldstärke in der Nähe von Lichtbogenschweißstationen Hall-Effekt-Sensor-Sättigung verursacht Positionsrückmeldungsverlust bei 75 mT magnetischer Flussdichte Mu-Metall-Abschirmung mit 40 dB Dämpfung im Frequenzbereich 100 kHz-1 MHz um die Sensor-Schaltung.

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,5-2,5 MPa Greifkraft, 0-150°C Umgebungstemperatur, 0-85% relative Luftfeuchtigkeit.
Belastungs- und Ausfallgrenzen
Greifkraft fällt unter 0,3 MPa bei 160°C Umgebungstemperatur oder 95% relativer Luftfeuchtigkeit.
Thermische Ausdehnungsdifferenz zwischen Aluminiumlegierungsfingern und Stahlaktorkomponenten übersteigt 0,15 mm Differenz bei 160°C, was zu Blockierung führt; feuchtigkeitsinduzierte Korrosion reduziert Reibungskoeffizient unter 0,25 bei 95% relativer Luftfeuchtigkeit.
Fertigungskontext
Greifer / Endeffektor wird innerhalb von Maschinen- und Anlagenbau nach Material, Prozessfenster und Prüfanforderungen bewertet.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:0 bis 10 bar
Weitere Spezifikationen:Max. Greifkraft: 500 N, Zyklusrate: 60 Zyklen/min
Betriebstemperatur:-20°C bis 80°C
Montage- und Anwendungskompatibilität
MetallteileKunststoffkomponentenVerpackte Güter
Nicht geeignet: Korrosive chemische Bäder
Auslegungsdaten
  • Objektgewicht (kg)
  • Objektabmessungen (mm)
  • Erforderliche Greifkraft (N)

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Verschleiß an Greifflächen
Ursache: Wiederholte Reibung und Stöße während der Objekthandhabung, oft verstärkt durch abrasive Materialien oder Fehlausrichtung, was zu Greifkraft- und Präzisionsverlust führt.
Aktor- oder Pneumatiksystemausfall
Ursache: Kontamination (z.B. Staub, Feuchtigkeit) in Pneumatikleitungen, Dichtungsabbau oder elektrische Fehler in Servomotoren, was zu langsamer Reaktion, unvollständigem Schließen oder totalem Funktionsverlust führt.
Wartungsindikatoren
  • Hörbares Zischen oder unregelmäßige pneumatische Geräusche, die auf Luftlecks oder Druckverlust hinweisen.
  • Sichtbare Fehlausrichtung, Wackeln oder inkonsistente Greifkraft während des Betriebs, oft beobachtet als fallende oder schlecht positionierte Objekte.
Technische Hinweise
  • Implementieren Sie regelmäßige Reinigung und Inspektion der Greifflächen und Dichtungen unter Verwendung nicht-abrasiver Methoden und Überprüfung auf Verschleißmuster, um Kontamination und vorzeitigen Abbau zu verhindern.
  • Kalibrieren und richten Sie den Greifer periodisch mit dem Roboterarm und Werkstück aus, um optimale Krafteinstellungen sicherzustellen und Überbeanspruchung zu vermeiden, um mechanische Belastung und Verschleiß zu reduzieren.

Konformität und Fertigungsnormen

Referenznormen
DIN EN ISO 9409-1:2004 - Manuell auswechselbare GreifvorrichtungenDIN EN ISO 10218-1:2011 - Sicherheitsanforderungen für IndustrieroboterCE-Kennzeichnung - Maschinenrichtlinie 2006/42/EG
Fertigungsgenauigkeit
  • Bohrungsdurchmesser für Montage: +/-0,01 mm
  • Parallelität der Greifflächen: 0,05 mm
Qualitätsprüfung
  • Dimensionsprüfung mit Koordinatenmessgerät (KMG)
  • Lastzyklus-Ermüdungsprüfung zur Verifizierung der Betriebslebensdauer

Hersteller von Greifer / Endeffektor

Herstellerprofile mit passender Produktionsfähigkeit in China.

Die Herstellerliste dient der Vorrecherche und Einordnung von Fertigungskapazitäten. Sie ist keine Zertifizierung, kein Ranking und keine Transaktionsgarantie.

Diese Seite teilen

Beispielhafte Bewertungskriterien aus Einkaufsprozessen

Keine Kundenbewertung und keine Echtzeitdaten. Die Werte zeigen typische Prüfkriterien in RFQ- und Lieferantenbewertungsprozessen.

Technische Dokumentation
4/5
Fertigungsfähigkeit
4/5
Prüfbarkeit
5/5
Lieferantentransparenz
3/5

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

LieferketteVerwandte Produkte und Komponenten

5-Achsen-CNC-Steuerung

Eine spezialisierte industrielle Steuereinheit, die die gleichzeitige Bewegung von fünf Achsen in CNC-Bearbeitungssystemen verwaltet und koordiniert.

Spezifikationen ansehen ->
Aktor-Controller

Ein elektronisches Gerät, das den Betrieb von Aktoren in automatisierten Systemen verwaltet und steuert.

Spezifikationen ansehen ->
Landmaschinen

Maschinen und Geräte, die in der Landwirtschaft eingesetzt werden, um Effizienz und Produktivität zu steigern.

Spezifikationen ansehen ->
All-Terrain-Kran

Ein mobiler Kran, der sowohl auf befestigten Straßen als auch auf rauem Gelände eingesetzt werden kann und über hervorragende Mobilität und Hubfähigkeiten verfügt.

Spezifikationen ansehen ->

Häufige Fragen

Welche Faktoren sollten bei der Auswahl eines Greifers für ein automatisiertes Transfersystem berücksichtigt werden?

Zu den wichtigsten Faktoren gehören das Gewicht, die Form, die Oberflächenbeschaffenheit und das Material des Werkstücks; die erforderliche Greifkraft und der Hub; die Betriebsumgebung (Temperatur, Feuchtigkeit, Staub); die Zykluszeit; und die Schnittstelle zum Roboter oder Automatisierungssystem (Montage, elektrisch, pneumatisch). Überprüfen Sie immer die Spezifikationen des Greifers gegen die Anwendungsanforderungen und konsultieren Sie den Hersteller für modellspezifische Daten.

Wie beeinflusst die Greifkraft die Leistung des Greifers?

Die Greifkraft muss ausreichen, um das Werkstück sicher zu halten, ohne Schäden zu verursachen. Unzureichende Kraft kann zu Rutschen führen, während übermäßige Kraft das Werkstück verformen oder beschädigen kann. Die erforderliche Kraft hängt vom Werkstückgewicht, der Reibung zwischen Greifer und Werkstück sowie eventuellen Beschleunigungskräften während des Transfers ab. Der Referenzbereich für die Greifkraft beträgt 20–200 N, aber der tatsächliche erforderliche Wert muss für jede Anwendung berechnet werden.

Welche Bedeutung hat die Wiederholgenauigkeit bei einem Greifer?

Die Wiederholgenauigkeit bezieht sich auf die Fähigkeit des Greifers, das Werkstück konsistent innerhalb einer bestimmten Toleranz zu positionieren. Sie ist entscheidend für Präzisionsmontage und Transfervorgänge, bei denen eine konsistente Platzierung erforderlich ist. Die Referenz-Wiederholgenauigkeit beträgt ±0,02–±0,05 mm gemäß ISO 9283. Höhere Wiederholgenauigkeit gewährleistet konsistente Qualität, kann aber höhere Kosten verursachen. Überprüfen Sie die erforderliche Toleranz für Ihre Anwendung.

Wie sollte der Greifer gewartet werden, um einen zuverlässigen Betrieb zu gewährleisten?

Regelmäßige Wartung umfasst die Inspektion auf Verschleiß, Leckagen und Ausrichtung; Reinigung der Greiferoberflächen; Überprüfung von Dichtungen und Schläuchen; und Verifizierung, dass Betriebsdruck und -temperatur innerhalb der angegebenen Grenzen liegen. Ersetzen Sie verschlissene Teile umgehend. Befolgen Sie die Wartungsanweisungen des Herstellers und führen Sie Aufzeichnungen über Inspektionen. Wenn der Greifer außerhalb des angegebenen Temperaturbereichs (5–60°C) betrieben wird, können Dichtungen verschleißen, was zu Ausfällen führen kann.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.09 · Maschinen- und Anlagenbau

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.
Anfrage

Beschaffungsinformationen anfragenfür Greifer / Endeffektor

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Was wir nicht zusichern
Eine Listung ist keine Empfehlung. Prüfen Sie jeden Lieferanten und jeden Wert vor der Bestellung selbst.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Fertigung für Greifer / Endeffektor?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Grant Generator
Nächstes Produkt
Greifer / Werkzeugspanner
AngebotChat