Strukturierte Fertigungsdaten · 2026

Roboter-Palettierarm

Auf Basis strukturierter CNFX-Herstellerprofile wird Roboter-Palettierarm im Bereich Maschinen- und Anlagenbau anhand von Nutzlast bis Reichweite eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Roboter-Palettierarm wird durch die Baugruppe aus Manipulatorarm und Endeffektor (Greifer/Saugkopf) beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

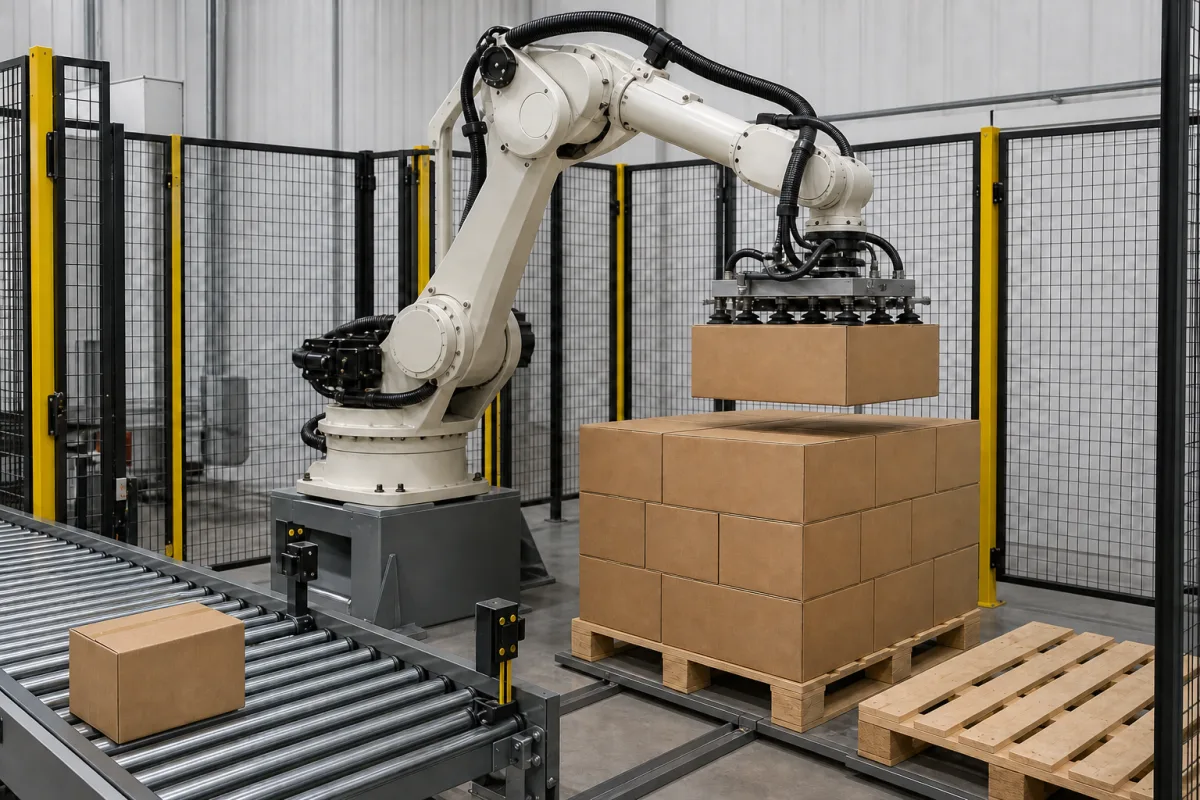
Ein Roboterarm für automatisiertes Palettieren, der Produkte präzise auf Paletten aufnimmt, platziert und anordnet.

Roboter-Palettierarm in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Technische Definition

Der Roboter-Palettierarm ist eine Komponente in automatisierten Materialflusssystemen, speziell für Palettieraufgaben. Er erhält einzelne Artikel oder Kartons von einem Förderband und stapelt sie gemäß vorprogrammierten Mustern auf Paletten. Dies automatisiert die arbeitsintensive, repetitive und potenziell gefährliche manuelle Palettierung und gewährleistet konsistente Platzierung, optimale Ladungsstabilität und hohen Durchsatz in Fertigungs-, Lager- und Vertriebsumgebungen. Der Arm hat typischerweise 4 bis 6 Bewegungsachsen, angetrieben durch Servomotoren und Präzisionsgetriebe oder -riemen. Ein Endeffektor (z. B. mechanischer Greifer, Vakuumsaugkopf) nimmt Produkte auf. Sensoren liefern Positionsfeedback, um eingehende Produkte auf dem Zuführband und Zielpositionen auf der Palette zu lokalisieren. Das Steuerungssystem berechnet optimale Pfade für Transfer und Platzierung und passt sich verschiedenen Produktgrößen und Palettiermustern an. Wichtige Parameter umfassen Nutzlast (50–200 kg), Reichweite (1500–3000 mm), Wiederholgenauigkeit (±0,05–±0,1 mm), maximale Geschwindigkeit (1,5–2,5 m/s), Zykluszeit (6–12 s), Stromversorgung (380 V AC ±10%), Nennleistung (5–15 kW), Betriebstemperatur (0–45 °C), Schutzart (IP54–IP65), Armmaterial (Aluminium/Stahl), Gewicht (500–1500 kg) und Stellfläche (1,5–3,0 m²). Diese Werte sind Referenzbereiche und müssen für spezifische Modelle verifiziert werden. Normen wie ISO 9283, IEC 60038, IEC 60721-3-3 und IEC 60529 werden als Referenz für Tests und Umgebungsbedingungen genannt. Der Arm besteht aus Aluminiumlegierung, Kohlenstoffstahl und Industrie-Polymeren. Er ist ein kritischer Bestandteil des automatisierten Förder- und Palettiersystems und übernimmt die letzte Stufe der Materialhandhabung. Bitte bestätigen Sie modellspezifische Spezifikationen und Normen mit dem Hersteller oder Lieferanten.

Funktionsprinzip

Der Arm arbeitet basierend auf programmierten Anweisungen von einem zentralen Steuerungssystem. Er verwendet Servomotoren und Präzisionsgetriebe oder -riemen für mehrachsige Bewegungen (typischerweise 4 bis 6 Achsen). Ein Endeffektor am Handgelenk nimmt das Produkt auf. Sensoren liefern Positionsfeedback, sodass der Arm das eingehende Produkt auf dem Zuführband und die Zielposition auf der Palette lokalisieren kann. Das Steuerungssystem berechnet den optimalen Pfad, um das Produkt zu transferieren und genau zu platzieren, oft unter Anpassung an verschiedene Produktgrößen und Palettiermuster.
Technische Parameter

Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Nutzlast50–200 kgMaximum load at full reach; higher loads reduce speed.ISO 9283
Reichweite1500–3000 mmHorizontal distance from base to wrist center.
Achsenzahl4–64-axis for simple palletizing; 6-axis for complex patterns.
Wiederholgenauigkeit±0.05–±0.1 mmPositioning accuracy at wrist center.ISO 9283
Maximale Geschwindigkeit1.5–2.5 m/sLinear speed of end effector; affects cycle time.
Taktzeit6–12 sTime for one pick-and-place cycle at max speed.
Stromversorgung380 ±10% V ACThree-phase; voltage tolerance per IEC.IEC 60038
Nennleistung5–15 kWTotal installed power including controller.
Betriebstemperatur0–45 °CAmbient temperature range for continuous operation.IEC 60721-3-3
SchutzartIP54–IP65IP54 for standard; IP65 for dusty/wet environments.IEC 60529
ArmmaterialAluminum/SteelAluminum for weight reduction; steel for rigidity.
Gewicht500–1500 kgRobot arm only, excluding controller and end effector.
Stellfläche1.5–3.0 Base area required for installation.

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Hauptmaterialien

Aluminiumlegierung Kohlenstoffstahl Industrietaugliche Polymere

Komponenten / BOM

Components / BOM
  • Manipulatorarm
    Bietet den strukturellen Rahmen und die Mehrachsenbewegung zur Positionierung des Endeffektors.
    Material: Aluminiumlegierung / Kohlenstoffstahl
  • Endeffektor (Greifer/Saugkopf)
    Das am Handgelenk montierte Werkzeug, das physisch mit dem Produkt interagiert und es für die Handhabung sichert.
    Material: Aluminium / Polymere / Gummi
  • Servomotoren
    Bereitstellung präziser Drehmoment- und Drehzahlregelung für jedes Gelenk/Achse des Arms
    Material: Verschiedene Metalle und Legierungen (Gehäuse), Kupferwicklungen
  • Handgelenk-Baugruppe
    Das letzte Segment des Arms, das den Endeffektor ausrichtet (Rollen, Nicken, Gieren).
    Material: Aluminiumlegierung / Stahl
  • Präzisionszahnräder oder -riemen
    Übertragen und reduzieren die Servoausgabe an jeder Achse.
  • Positionsrückmeldungssensoren
    Teilt der Steuerung mit, wo sich der Arm tatsächlich befindet, damit er das Zuführprodukt und das Palettenziel finden kann.

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Spielakkumulation im RV-Reduziergetriebe über 3 Bogenminuten Endeffektorpositionsdrift über ±2 mm während Hochgeschwindigkeits-Palettierzyklen Integrierte Dehnwellenverzahnung mit vorgespannten Kreuzrollenlagern und Laserinterferometer-Rückmeldungskompensation
Servomotor-Resolver-Verschmutzung erreicht IEC 60529 IP54-Durchbruch Plötzlicher Positionsrückmeldungsverlust während der 1,5 m/s Beschleunigungsphase Doppelt redundante Absolut-Encoder mit IP67-Dichtung und Heliumlecktest bei 1×10^-6 mbar·L/s

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,5-2,0 m/s Lineargeschwindigkeit, 0,1-1,0 m Positioniergenauigkeit, 50-150 kg Nutzlastkapazität
Belastungs- und Ausfallgrenzen
Gelenkmoment über 450 Nm am Schultergelenk, Endeffektorpositionierungsfehler >5 mm für >30 Sekunden, Motorwicklungstemperatur >155°C
Harmonische Antriebszahnradermüdung bei 10^7 Zyklen unter 300 Nm Belastung, Permanentmagnetentmagnetisierung bei 180°C Curie-Temperatur, Encoderauflösungsverlust durch Partikelverschmutzung >ISO 4406 18/16/13
Fertigungskontext
Roboter-Palettierarm wird innerhalb von Maschinen- und Anlagenbau nach Material, Prozessfenster und Prüfanforderungen bewertet.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:Nicht anwendbar (mechanisches System)
Durchflussrate:Nicht anwendbar (mechanisches System)
Betriebstemperatur:0°C bis 50°C (Betriebsumgebung)
Montage- und Anwendungskompatibilität
KartonagenKunststoffbehälterSackware
Nicht geeignet: Explosive oder gefährliche Materialumgebungen ohne spezielle Zertifizierung
Auslegungsdaten
  • Maximale Nutzlast (kg)
  • Erforderliche Reichweite/Entfernung (m)
  • Erforderliche Zyklusgeschwindigkeit (Einheiten/Stunde)

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Getriebespiel und Verschleiß
Ursache: Unzureichende Schmierung, Fehlausrichtung oder übermäßige zyklische Belastung, die zu vorzeitigem Zahnradverschleiß und Positionsungenauigkeit führen.
Motor-Encoder- oder Resolver-Ausfall
Ursache: Verschmutzung durch Staub/Partikel, elektrische Störbeeinflussung oder mechanischer Stoß/Vibration, die Rückmeldungssignale stören und zu unregelmäßiger Bewegung oder Positionskontrollverlust führen.
Wartungsindikatoren
  • Ungewöhnliche Schleif- oder Klickgeräusche während Bewegungszyklen, die auf potenziellen Getriebe- oder Lagerausfall hinweisen.
  • Inkonsistentes Palettenstapeln oder fallengelassene Produkte, was auf Positionsungenauigkeit aufgrund mechanischen Verschleißes oder Sensorprobleme hindeutet.
Technische Hinweise
  • Implementieren Sie ein vorausschauendes Wartungsprogramm mit Schwingungsanalyse und Thermografie, um frühzeitigen Lager- und Getriebeverschleiß vor einem katastrophalen Ausfall zu erkennen.
  • Etablieren Sie strikte Umgebungskontrollen zur Minimierung von Staub- und Partikelverschmutzung und verwenden Sie abgeschirmte Kabel mit ordnungsgemäßer Erdung, um empfindliche Elektronik vor elektrischen Störungen zu schützen.

Konformität und Fertigungsnormen

Referenznormen
ISO 10218-1:2011 - Roboter und Robotikgeräte - Sicherheitsanforderungen für IndustrieroboterANSI/RIA R15.06 - Industrieroboter und Robotersysteme - SicherheitsanforderungenCE-Kennzeichnung - Maschinenrichtlinie 2006/42/EG
Fertigungsgenauigkeit
  • Positionierwiederholgenauigkeit: +/-0,1 mm
  • Endeffektorausrichtung: +/-0,05°
Qualitätsprüfung
  • Lastkapazitätsverifizierungstest
  • Sicherheitssystemfunktionstest

Hersteller von Roboter-Palettierarm

Herstellerprofile mit passender Produktionsfähigkeit in China.

Die Herstellerliste dient der Vorrecherche und Einordnung von Fertigungskapazitäten. Sie ist keine Zertifizierung, kein Ranking und keine Transaktionsgarantie.

Diese Seite teilen

Beispielhafte Bewertungskriterien aus Einkaufsprozessen

Keine Kundenbewertung und keine Echtzeitdaten. Die Werte zeigen typische Prüfkriterien in RFQ- und Lieferantenbewertungsprozessen.

Technische Dokumentation
4/5
Fertigungsfähigkeit
4/5
Prüfbarkeit
5/5
Lieferantentransparenz
3/5

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

LieferketteVerwandte Produkte und Komponenten

Landmaschinen

Maschinen und Geräte, die in der Landwirtschaft eingesetzt werden, um Effizienz und Produktivität zu steigern.

Spezifikationen ansehen ->
All-Terrain-Kran

Ein mobiler Kran, der sowohl auf befestigten Straßen als auch auf rauem Gelände eingesetzt werden kann und über hervorragende Mobilität und Hubfähigkeiten verfügt.

Spezifikationen ansehen ->
Gelenkkipper

Ein schweres Offroad-Fahrzeug mit einem Gelenk zwischen Kabine und Mulde für verbesserte Manövrierfähigkeit auf unebenem Gelände.

Spezifikationen ansehen ->
Asphaltverteiler

Ein spezielles Fahrzeug oder Anhänger montierte Maschine, die flüssigen Asphalt (Bitumen) gleichmäßig auf Straßenoberflächen während des Straßenbaus und der Instandhaltung sprüht.

Spezifikationen ansehen ->

Häufige Fragen

Was ist die typische Nutzlast dieses Roboterarms?

Die Nutzlast ist mit 50–200 kg angegeben, abhängig vom Modell und der Reichweite. Höhere Lasten können die Geschwindigkeit reduzieren. Verifizieren Sie die genaue Nutzlast für Ihre Anwendung mit dem Hersteller.

Wie viele Achsen hat der Arm?

Der Arm hat typischerweise 4 bis 6 Achsen. Eine 4-Achsen-Konfiguration eignet sich für einfaches Palettieren, während eine 6-Achsen-Konfiguration komplexere Muster ermöglicht. Bestätigen Sie die Achsenzahl für das spezifische Modell.

Was ist die Wiederholgenauigkeit des Arms?

Die Wiederholgenauigkeit beträgt ±0,05 bis ±0,1 mm am Handgelenkszentrum gemäß ISO 9283. Dies gibt die Präzision der Platzierung an. Verifizieren Sie die tatsächliche Wiederholgenauigkeit für das in Betracht gezogene Modell.

Welche Stromversorgung ist erforderlich?

Der Arm benötigt eine Drehstromversorgung mit 380 V AC ±10% gemäß IEC 60038. Die Nennleistung beträgt 5–15 kW einschließlich Steuerung. Prüfen Sie die spezifischen Stromanforderungen mit dem Lieferanten.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.09 · Maschinen- und Anlagenbau

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.
Anfrage

Beschaffungsinformationen anfragenfür Roboter-Palettierarm

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Was wir nicht zusichern
Eine Listung ist keine Empfehlung. Prüfen Sie jeden Lieferanten und jeden Wert vor der Bestellung selbst.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Fertigung für Roboter-Palettierarm?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Roboter-Montagearm
Nächstes Produkt
Roboter-Sprüharm
AngebotChat