Strukturierte Fertigungsdaten · 2026

Roboter-Montagearm

Auf Basis strukturierter CNFX-Herstellerprofile wird Roboter-Montagearm im Bereich Maschinen- und Anlagenbau anhand von Nutzlast bis Reichweite eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Roboter-Montagearm wird durch die Baugruppe aus Endeffektor und Servomotoren beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

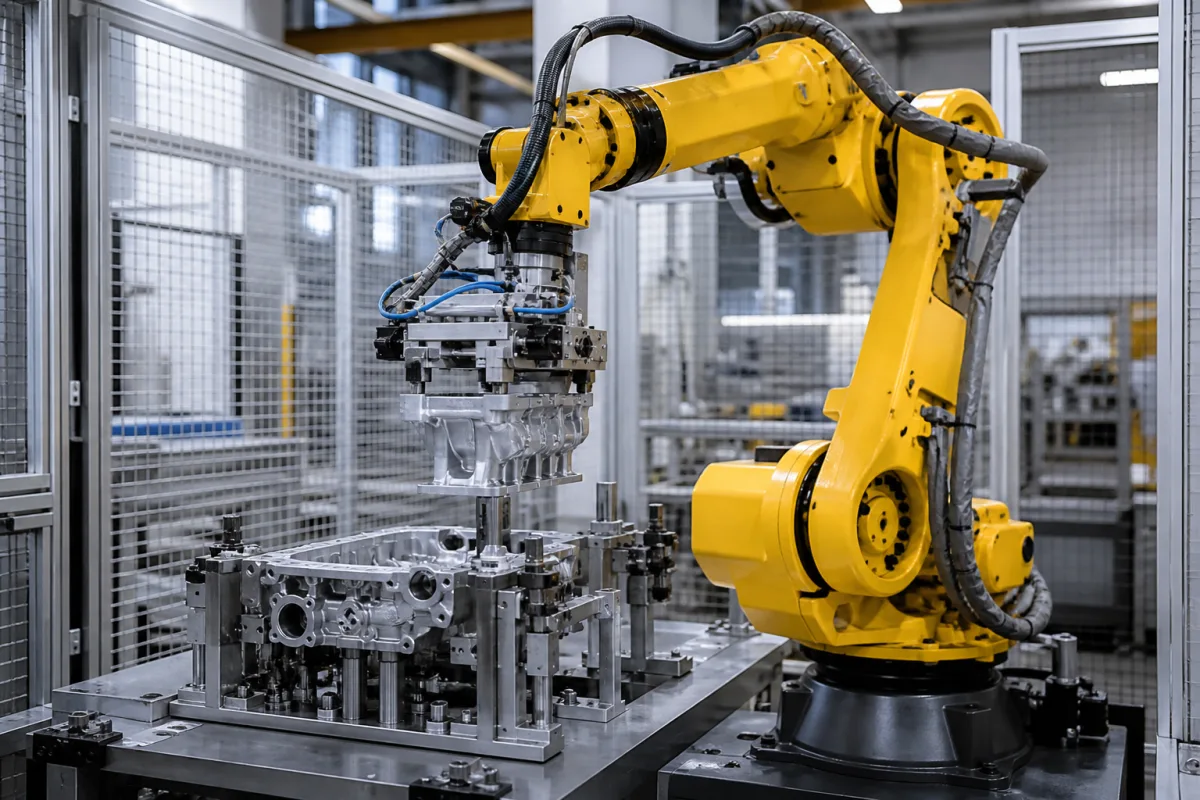
Ein Roboter-Manipulator für präzise Montagearbeiten in automatisierten Fertigungssystemen.

Roboter-Montagearm in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Technische Definition

Der Roboter-Montagearm ist ein programmierbarer mechanischer Manipulator, der für präzise Montageaufgaben in einer automatisierten Geschirrspüler-Produktionslinie entwickelt wurde. Er handhabt Komponenten wie Körbe, Sprüharme, Heizelemente und Bedienfelder und positioniert und befestigt sie mit hoher Genauigkeit und Wiederholbarkeit, um eine ordnungsgemäße Montage des Geschirrspülers sicherzustellen. Der Arm besteht typischerweise aus Aluminiumlegierung, Edelstahl oder kohlenstofffaserverstärkten Verbundwerkstoffen und bietet ein ausgewogenes Verhältnis von Festigkeit und Gewicht. Er verfügt über sechs Freiheitsgrade für die vollständige räumliche Positionierung, mit einer Reichweite von 600 bis 1800 mm und einer Nutzlast von 3 bis 20 kg bei voller Geschwindigkeit (höhere Lasten reduzieren die Geschwindigkeit). Die Wiederholgenauigkeit liegt zwischen ±0,02 und ±0,05 mm, und die maximale Geschwindigkeit am Endeffektor variiert zwischen 1,5 und 4,5 m/s. Der Arm arbeitet in einem Temperaturbereich von 0 bis 45 °C, wobei unter 0 °C ein Vorheizen empfohlen wird. Die Schutzart reicht von IP54 bis IP65, geeignet für staubige oder feuchte Umgebungen. Die durchschnittliche Leistungsaufnahme beträgt 1,5 bis 5,0 kW, und die Versorgungsspannung beträgt 200 bis 480 V AC (Drehstrom, 50/60 Hz). Der Arm wiegt zwischen 150 und 800 kg (ohne Steuerung) und kann am Boden, an der Decke oder an der Wand montiert werden, um eine flexible Zellenanordnung zu ermöglichen. Alle Leistungswerte sind Referenzbereiche und müssen für das spezifische Modell und die Anwendung mit dem Hersteller oder Lieferanten verifiziert werden. Normen wie ISO 9283 für Leistung und IEC 60529 für Schutzart sind als Beschaffungsreferenzen aufgeführt, nicht als Nachweis einer Zertifizierung.

Funktionsprinzip

Der Roboterarm verwendet Servomotoren und Präzisionsgetriebe, um eine mehrachsige Bewegung zu erreichen. Er folgt programmierten Pfaden, um Komponenten von Zuführungen aufzunehmen, zu Montagestationen zu transportieren und Operationen wie Einfügen, Schrauben oder Schweißen durchzuführen. Sensoren liefern Feedback für Positionskorrektur und Qualitätskontrolle. Die Steuerung interpretiert das Programm und koordiniert die Bewegung jeder Achse, um eine präzise Positionierung zu gewährleisten. Der Endeffektor, der für spezifische Aufgaben angepasst werden kann, interagiert mit den Komponenten. Das System ist für die Integration in automatisierte Produktionslinien ausgelegt, mit Schnittstellen zur Kommunikation mit anderen Maschinen. Die Verifizierung der Leistung sollte Tests unter tatsächlichen Betriebsbedingungen umfassen, und Wartungssignale umfassen ungewöhnliche Vibrationen, Positionierungsfehler oder erhöhte Zykluszeiten.
Technische Parameter

Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Nutzlast3–20 kgMaximum load at full speed; higher loads reduce speed.ISO 9283
Reichweite600–1800 mmHorizontal reach from base to wrist center.
Freiheitsgrade6 Achsen6 axes for full spatial positioning.
Wiederholgenauigkeit±0.02–±0.05 mmTighter for smaller arms.ISO 9283
Maximale Geschwindigkeit1.5–4.5 m/sAt end effector; varies by axis.
Betriebstemperatur0–45 °CBelow 0°C may require preheating.
SchutzartIP54–IP65IP65 for dusty/wet environments.IEC 60529
Leistungsaufnahme1.5–5.0 kWAverage during operation.
Versorgungsspannung200–480 V AC3-phase, 50/60 Hz.IEC 60038
Eigengewicht150–800 kgWithout controller.
MontageartFloor/ceiling/wallAllows flexible cell layout.

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Hauptmaterialien

Aluminiumlegierung Edelstahl Kohlenstofffaserverbundwerkstoffe

Komponenten / BOM

Components / BOM
  • Endeffektor
    Werkzeugschnittstelle zum Greifen, Schrauben oder Schweißen von Geschirrspülerkomponenten
    Material: Stahllegierung
  • Servomotoren
    Bereitstellung präziser Drehbewegungen für jedes Gelenk
    Material: Kupferwicklungen, Stahlgehäuse
  • Reduktionsgetriebe
    Erhöht das Drehmoment und die Präzision von Motorbewegungen
    Material: Vergüteter Stahl
  • Steuereinheit
    Verarbeitet Programmieranweisungen und koordiniert Armbewegungen
    Material: Elektronische Bauteile, Kunststoffgehäuse (ABS-Kunststoff)
  • Armstruktur
    Die Verbindungen selbst: was die Reichweite bestimmt und die Nutzlast trägt.
  • Positionssensoren
    Melden Sie Gelenkpositionen, damit die Steuerung den Pfad korrigieren kann.

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Gegen-EMK-Spannungsspitze >600V während Notstopp bei >3 m/s² Verzögerung Servoantrieb IGBT-Modul thermisches Durchgehen und Isolationsdurchschlag Dynamisches Bremswiderstandsnetzwerk mit 47Ω, 500W Nennleistung und MOV-Überspannungsschutz am Antriebseingang
Zyklische Torsionsbelastung bei 2-5 Hz Resonanzfrequenz, die mit der strukturellen Eigenfrequenz übereinstimmt Reduzierer Harmonischer Antrieb Flexspline Ermüdungsrissausbreitung führt zu Zahnscherversagen Torsionsschwingungsdämpfer mit 15 Nm/rad Steifigkeit und abgestimmter Massenabsorber für 3,5 Hz dominante Frequenz

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,1-1,5 m/s Lineargeschwindigkeit, ±0,02 mm Positionsgenauigkeit, 5-50 kg Nutzlastkapazität
Belastungs- und Ausfallgrenzen
Gelenkmoment über 150 Nm für >2 Sekunden, Positionsfehler >0,1 mm über >5 Zyklen aufrechterhalten, Motorwicklungstemperatur >155°C
Harmonische Antriebsgetriebezahnermüdung bei >10^7 Zyklen unter >120 Nm Belastung, Permanentmagnet-Entmagnetisierung bei >80°C Curie-Temperaturschwelle, Encoder-Signalverschlechterung bei >0,5 mm radialer Wellenschlag
Fertigungskontext
Roboter-Montagearm wird innerhalb von Maschinen- und Anlagenbau nach Material, Prozessfenster und Prüfanforderungen bewertet.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Eignung und Auslegungsdaten

Betriebsgrenzen
reach:500-2500 mm (modellabhängig)
speed:0,1-2,0 m/s (modellabhängig)
Betriebsdruck:Nicht anwendbar (mechanisches System)
Betriebstemperatur:0°C bis 50°C (Betrieb), -20°C bis 70°C (Lagerung)
repeatability:±0,02-0,1 mm (modellabhängig)
payload capacity:1-50 kg (modellabhängig)
Montage- und Anwendungskompatibilität
Montage elektronischer KomponentenMontage kleiner mechanischer TeilePräzisions-Spritzgussteile aus Kunststoff
Nicht geeignet: Hochkorrosive chemische Umgebungen (z.B. Säurebäder, Salzsprühkammern)
Auslegungsdaten
  • Maximale Nutzlastanforderung (kg)
  • Erforderliche Arbeitsbereichsabmessungen (mm)
  • Zykluszeitspezifikation (Sekunden/Operation)

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Getriebespiel und Verschleiß
Ursache: Unzureichende Schmierung, Kontaminationseintritt oder übermäßige zyklische Belastung, die zu Grübchenbildung, Abplatzungen und erhöhtem Spiel in den Reduktionsgetrieben führt.
Encoder- oder Resolver-Signalverschlechterung
Ursache: Elektrisches Rauschen, thermische Drift, mechanische Fehlausrichtung oder Kontamination, die zu Verlust der Positionsgenauigkeit und Wiederholgenauigkeit führen.
Wartungsindikatoren
  • Ungewöhnliche Schleif-, Klick- oder Heulgeräusche von Gelenken während der Bewegung, die auf Getriebeverschleiß oder Lagerausfall hinweisen.
  • Unregelmäßige oder ruckartige Armbewegungen, Positionsdrift oder Nichterreichen programmierter Punkte, die auf Encoder-Probleme oder Servomotor-Probleme hindeuten.
Technische Hinweise
  • Einführen eines strengen vorbeugenden Wartungsplans für Schmierung (unter Verwendung herstellerspezifischer Fette/Öle) und Filtration, um Getriebe und Lager sauber und ordnungsgemäß geschmiert zu halten.
  • Regelmäßige Kalibrierung und Ausrichtung von Encodern/Resolvern, Gewährleistung einer ordnungsgemäßen Abschirmung und Erdung von Kabeln zur Minimierung elektrischer Störungen und Überwachung der thermischen Bedingungen um empfindliche Elektronik.

Konformität und Fertigungsnormen

Referenznormen
ISO 9283:1998 - Manipulierende Industrieroboter - Leistungskriterien und zugehörige PrüfverfahrenANSI/RIA R15.06 - Industrieroboter und Robotersysteme - SicherheitsanforderungenCE-Kennzeichnung - Konformität mit EU-Maschinenrichtlinie 2006/42/EG
Fertigungsgenauigkeit
  • Positionier-Wiederholgenauigkeit: +/-0,05 mm
  • Bahngenauigkeit: +/-0,1 mm über den gesamten Arbeitsbereich
Qualitätsprüfung
  • Lasertracker-Messung zur Verifizierung der Positionsgenauigkeit
  • Lastkapazitätstest mit kalibrierten Gewichten bei maximaler Ausladung

Hersteller von Roboter-Montagearm

Herstellerprofile mit passender Produktionsfähigkeit in China.

Die Herstellerliste dient der Vorrecherche und Einordnung von Fertigungskapazitäten. Sie ist keine Zertifizierung, kein Ranking und keine Transaktionsgarantie.

Diese Seite teilen

Beispielhafte Bewertungskriterien aus Einkaufsprozessen

Keine Kundenbewertung und keine Echtzeitdaten. Die Werte zeigen typische Prüfkriterien in RFQ- und Lieferantenbewertungsprozessen.

Technische Dokumentation
4/5
Fertigungsfähigkeit
4/5
Prüfbarkeit
5/5
Lieferantentransparenz
3/5

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

LieferketteVerwandte Produkte und Komponenten

5-Achsen-CNC-Steuerung

Eine spezialisierte industrielle Steuereinheit, die die gleichzeitige Bewegung von fünf Achsen in CNC-Bearbeitungssystemen verwaltet und koordiniert.

Spezifikationen ansehen ->
Aktor-Controller

Ein elektronisches Gerät, das den Betrieb von Aktoren in automatisierten Systemen verwaltet und steuert.

Spezifikationen ansehen ->
Landmaschinen

Maschinen und Geräte, die in der Landwirtschaft eingesetzt werden, um Effizienz und Produktivität zu steigern.

Spezifikationen ansehen ->
All-Terrain-Kran

Ein mobiler Kran, der sowohl auf befestigten Straßen als auch auf rauem Gelände eingesetzt werden kann und über hervorragende Mobilität und Hubfähigkeiten verfügt.

Spezifikationen ansehen ->

Häufige Fragen

Wie hoch ist die Nutzlast des Roboter-Montagearms?

Die Nutzlast beträgt 3 bis 20 kg bei voller Geschwindigkeit, wobei höhere Lasten die Geschwindigkeit reduzieren. Dies ist ein Referenzbereich; die genaue Kapazität hängt vom spezifischen Modell und der Konfiguration ab. Verifizieren Sie immer mit dem Hersteller für Ihre Anwendung.

Welche Normen sind für diesen Roboterarm relevant?

ISO 9283 wird für Leistungsmerkmale wie Wiederholgenauigkeit und Nutzlast referenziert, und IEC 60529 für die Schutzart. Diese Normen sind Beschaffungsreferenzen; sie garantieren keine Zertifizierung. Bestätigen Sie die Konformität mit dem Lieferanten.

Kann der Arm in verschiedenen Ausrichtungen montiert werden?

Ja, der Arm kann am Boden, an der Decke oder an der Wand montiert werden, was eine flexible Zellenanordnung ermöglicht. Die Montageart beeinflusst Reichweite und Nutzlast, daher sollten Sie die spezifischen Installationsanforderungen berücksichtigen.

Welche Wartungssignale sollte ich beachten?

Achten Sie auf ungewöhnliche Vibrationen, Positionierungsfehler oder erhöhte Zykluszeiten. Diese können auf Verschleiß oder Fehlausrichtung hinweisen. Regelmäßige Wartung und Kalibrierung werden empfohlen, um eine gleichbleibende Leistung sicherzustellen.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.09 · Maschinen- und Anlagenbau

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.
Anfrage

Beschaffungsinformationen anfragenfür Roboter-Montagearm

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Was wir nicht zusichern
Eine Listung ist keine Empfehlung. Prüfen Sie jeden Lieferanten und jeden Wert vor der Bestellung selbst.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Fertigung für Roboter-Montagearm?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Roboter-Manipulatorarm
Nächstes Produkt
Roboter-Palettierarm
AngebotChat