Strukturierte Fertigungsdaten · 2026

Werkzeuggreifer / -arm

Auf Basis strukturierter CNFX-Herstellerprofile wird Werkzeuggreifer / -arm im Bereich Maschinen- und Anlagenbau anhand von Spannkraft bis Werkzeugkegelgröße eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Werkzeuggreifer / -arm wird durch die Baugruppe aus Greiferbacken/Greiferfinger und Aktuator (Pneumatikzylinder/Servomotor) beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

Mechanische Komponente eines automatischen Werkzeugwechslers, die Werkzeuge während des Wechselvorgangs physisch greift, hält und manipuliert.

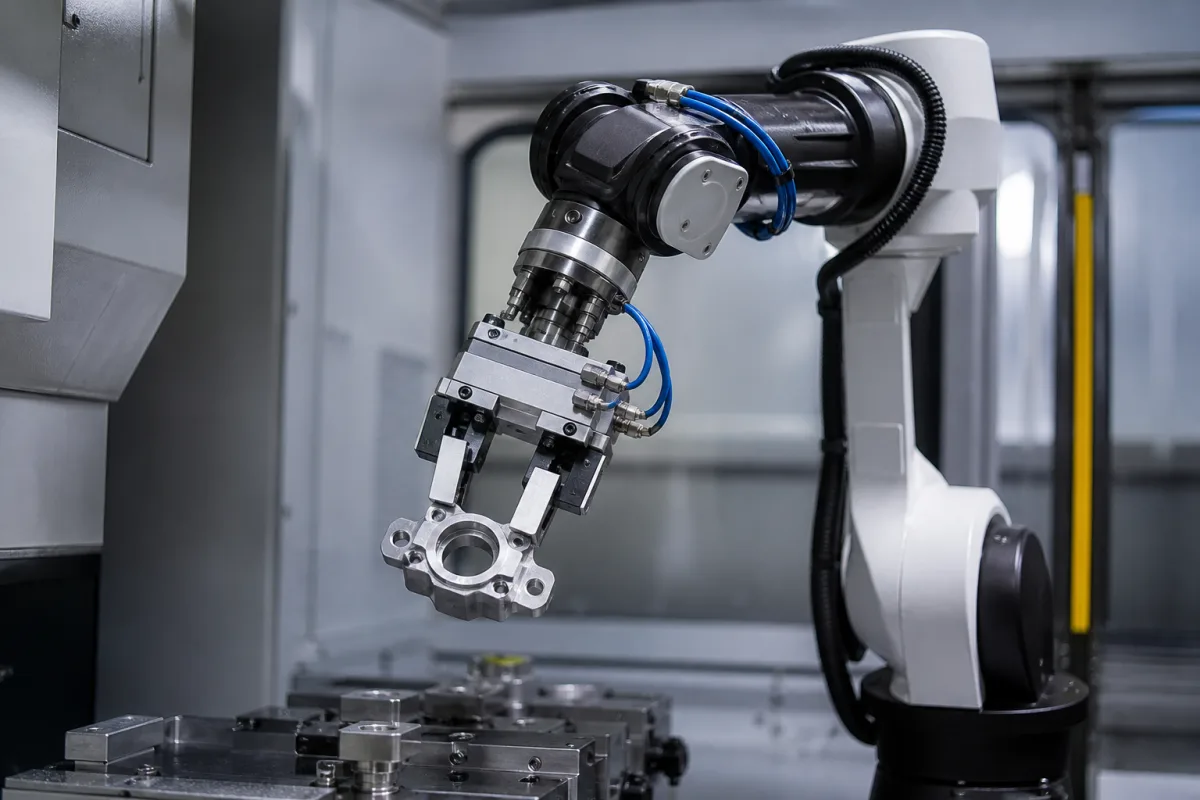
Werkzeuggreifer / -arm in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Technische Definition

Der Werkzeuggreifer/-arm ist ein kritisches mechanisches Teilsystem innerhalb eines automatischen Werkzeugwechslers (ATC). Seine Hauptfunktion besteht darin, ein Werkzeug (wie einen Bohrer, Fräser oder anderes Bearbeitungswerkzeug) sicher von der Maschinenspindel oder aus dem Werkzeugmagazin zu greifen, es zum vorgesehenen Ort zu transportieren und mit präziser Positionierung freizugeben. Er gewährleistet zuverlässige Werkzeughandhabung, minimiert die Wechselzeit und erhält die Werkzeugorientierung und Ausrichtungsgenauigkeit, was sich direkt auf die Bearbeitungseffizienz und Einrichtungsflexibilität in automatisierten Fertigungssystemen auswirkt.

Diese Komponente ist für den Einsatz im Maschinen- und Anlagenbau konzipiert, insbesondere in CNC-Bearbeitungszentren und anderen automatisierten Werkzeugmaschinen. Sie arbeitet mit standardisierten Werkzeughaltern wie CAT, BT oder HSK und ist in Konfigurationen erhältlich, die mit gängigen Spindelkegeln wie BT30 bis BT50 kompatibel sind. Der Greifer/Arm wird typischerweise durch pneumatische, hydraulische oder servoelektrische Systeme betätigt, und seine Klemmmechanik kann mechanische Finger, Spannzangen oder Bajonett-Schnittstellen verwenden.

Wichtige technische Parameter umfassen einen Klemmkraftbereich von 500–2000 N, einen Greifbereich für Werkzeugschaftdurchmesser von Ø20 bis Ø100 mm und eine Positioniergenauigkeit von ±0,05 mm. Der Betriebsdruck sollte zwischen 0,4 und 0,6 MPa gehalten werden, und die Komponente ist für einen Betriebstemperaturbereich von -10 bis 60 °C ausgelegt. Die Schutzart beträgt IP54 bis IP65, und das Gewicht liegt zwischen 5 und 15 kg. Häufig verwendete Materialien sind legierter Stahl, Aluminiumlegierung und gehärteter Werkzeugstahl, mit spezifischen Güten wie 40CrMo bis 42CrMo für hochfeste Anwendungen.

Bei der Auswahl eines Werkzeuggreifers/-arms ist es wichtig, modellspezifische Werte und Normen mit dem rechtlichen Hersteller oder Lieferanten zu verifizieren. Die aufgeführten Parameter sind Referenzbereiche und müssen für die tatsächliche Anwendung bestätigt werden. Normen wie ISO 7388 für Werkzeugkegelgröße, IEC 60529 für Schutzart und GB/T 3077 für Material sind als Beschaffungsreferenzen angegeben, nicht als Nachweis für Zertifizierung oder Konformität. Konsultieren Sie immer den Hersteller für detaillierte Spezifikationen und Kompatibilität mit Ihrem spezifischen ATC-System.

Funktionsprinzip

Der Greifer/Arm arbeitet typischerweise über pneumatische, hydraulische oder servoelektrische Betätigung. Nach Erhalt eines Befehls von der ATC-Steuerung bewegt der Aktuator den Arm zur Zielwerkzeugposition. Ein Klemmmechanismus (häufig mit mechanischen Fingern, Spannzangen oder Bajonett-Schnittstelle) greift in einen standardisierten Werkzeughalter (wie CAT, BT oder HSK) ein. Sensoren bestätigen sicheren Halt und Position. Der Arm fährt dann ein, transportiert das Werkzeug entlang eines programmierten Pfads und setzt es in die Maschinenspindel ein oder entfernt es daraus. Der Prozess kehrt sich um, um ein Werkzeug in den Speicher zurückzubringen. Die Präzision wird durch geführte lineare oder rotatorische Bewegung und Rückkopplungssysteme aufrechterhalten.
Technische Parameter

Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Spannkraft500–2000 NRequired to securely hold tool during high-speed machining
WerkzeugkegelgrößeBT30–BT50Must match spindle taperISO 7388
SpannbereichØ20–Ø100 mmRange of tool shank diameters that can be gripped
Positioniergenauigkeit±0.05 mmRepeatability of tool placement in spindle
Betriebsdruck0.4–0.6 MPaBelow 0.4 MPa insufficient clamping force
Betriebstemperatur-10–60 °COutside range may affect seal integrity
SchutzartIP54–IP65Protection against coolant and chipsIEC 60529
Werkstoff40CrMo–42CrMoHigh-strength alloy steel for durabilityGB/T 3077
Gewicht5–15 kgAffects tool changer dynamics

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Hauptmaterialien

Legierungsstahl Aluminiumlegierung Gehärteter Werkzeugstahl

Komponenten / BOM

Components / BOM
  • Greiferbacken/Greiferfinger
    Direkter Kontakt und Klemmung am Spannzapfen oder Flansch des Werkzeughalters
    Material: Vergüteter Werkzeugstahl
  • Aktuator (Pneumatikzylinder/Servomotor)
    Erzeugt die mechanische Kraft zum Öffnen/Schließen des Greifers und/oder Ausfahren/Einfahren des Arms
    Material: Aluminiumlegierung/Stahl
  • Armstruktur/Gelenkverbindung
    Bietet starre Unterstützung und geführte Bewegung für den Werkzeugtransport zwischen Spindel und Magazin
    Material: Legierungsstahl oder Aluminiumlegierung
  • Positionssensoren
    Erkennen der Armposition, Greiferöffnungs-/Schließstatus und Werkzeugpräsenz für die Rückführungsregelung
    Material: Verschiedene (Gehäuse typischerweise Kunststoff oder Metall)

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Pneumatikzylinderdichtungsabbau durch 100 ppm Ölverschmutzung in der Druckluft Aktordruckverlust von 0,7 MPa auf 0,3 MPa innerhalb von 50 Zyklen Einbau eines Koaleszenzfilters mit 0,01 μm Abscheidegrad und Trockenmitteltrockners mit -40°C Taupunkt
Servomotor-Encoder-Fehlausrichtung von 0,5° aufgrund von Montageschraubendrehmomentvariation über ±15% Positionsrückmeldefehlerakkumulation von 1,2 mm nach 100 Positionierzyklen Implementierung eines Laserausrichtverfahrens mit 0,01° Toleranz und digitalem Drehmomentschlüssel mit 2% Genauigkeit

Technische Bewertung

Betriebsbereich
Betriebsbereich
Greifkraft: 150-1200 N, Backenhub: 0-25 mm, Positioniergenauigkeit: ±0,02 mm, Maximales Werkzeuggewicht: 15 kg
Belastungs- und Ausfallgrenzen
Greifkraft unter 100 N verursacht Werkzeugrutschen, Backenfehlausrichtung über 0,05 mm verhindert korrektes Werkzeugeinsetzen, Aktordruck unter 6 MPa führt zu unzureichender Spannkraft
Mechanischer Verschleiß an den Backenkontaktflächen reduziert den Reibungskoeffizienten unter μ=0,15, thermische Ausdehnung des Aluminium-Aktorgehäuses erzeugt bei 80°C ein Spiel von 0,03 mm, Abfall der Hydraulikflüssigkeitsviskosität unter 32 cSt bei 60°C reduziert die Druckübertragungseffizienz
Fertigungskontext
Werkzeuggreifer / -arm wird innerhalb von Maschinen- und Anlagenbau nach Material, Prozessfenster und Prüfanforderungen bewertet.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:0 bis 10 bar
Durchflussrate:≥1.000.000 Zyklen
Betriebstemperatur:-10°C bis +60°C
gripping force:50 bis 500 N
Montage- und Anwendungskompatibilität
ISO 40/50-Kegel-WerkzeughalterHSK-WerkzeughalterCAT/BT-Werkzeugschaft
Nicht geeignet: Korrosive chemische Umgebungen ohne Schutzbeschichtung
Auslegungsdaten
  • Werkzeughalter-Kegeltyp und -größe
  • Maximales Werkzeuggewicht (kg)
  • Erforderliche Greifkraft (N)

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Verschleiß an den Greifflächen
Ursache: Wiederholte Reibung und Stöße durch die Handhabung von Objekten, die zu Materialabbau und Verlust der Greifkraft führen
Aktor- oder Pneumatik-/Hydrauliksystemausfall
Ursache: Verschmutzung, Dichtungsabbau oder Druckverlust im Betätigungsmechanismus, was zu unvollständigen oder langsamen Greif-/Löseaktionen führt
Wartungsindikatoren
  • Inkonsistenter oder rutschiger Griff während des Betriebs
  • Ungewöhnliche Geräusche (z.B. Schleifen, Zischen) vom Arm oder Aktor während der Bewegung
Technische Hinweise
  • Implementieren Sie regelmäßige Reinigungs- und Schmierungstermine für bewegliche Teile und Greifflächen, um Reibung und Verschmutzungsansammlung zu reduzieren
  • Verwenden Sie Zustandsüberwachung (z.B. Drucksensoren, Schwingungsanalyse), um frühe Anzeichen von Aktor- oder mechanischem Verschleiß vor einem Ausfall zu erkennen

Konformität und Fertigungsnormen

Referenznormen
ISO 9283:1998 - Industrieroboter - Leistungskriterien und zugehörige PrüfverfahrenANSI/RIA R15.06 - Industrieroboter und Robotersysteme - SicherheitsanforderungenDIN EN ISO 10218-1 - Roboter und Robotikgeräte - Sicherheitsanforderungen für Industrieroboter
Fertigungsgenauigkeit
  • Positionierwiederholgenauigkeit: +/-0,02 mm
  • Parallelität der Greifflächen: 0,05 mm
Qualitätsprüfung
  • Maßliche Überprüfung mit Koordinatenmessgerät (KMG)
  • Belastbarkeits- und Ermüdungsprüfung

Hersteller von Werkzeuggreifer / -arm

Herstellerprofile mit passender Produktionsfähigkeit in China.

Die Herstellerliste dient der Vorrecherche und Einordnung von Fertigungskapazitäten. Sie ist keine Zertifizierung, kein Ranking und keine Transaktionsgarantie.

Diese Seite teilen

Beispielhafte Bewertungskriterien aus Einkaufsprozessen

Keine Kundenbewertung und keine Echtzeitdaten. Die Werte zeigen typische Prüfkriterien in RFQ- und Lieferantenbewertungsprozessen.

Technische Dokumentation
4/5
Fertigungsfähigkeit
4/5
Prüfbarkeit
5/5
Lieferantentransparenz
3/5

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

LieferketteVerwandte Produkte und Komponenten

Aktor-Controller

Ein elektronisches Gerät, das den Betrieb von Aktoren in automatisierten Systemen verwaltet und steuert.

Spezifikationen ansehen ->
Landmaschinen

Maschinen und Geräte, die in der Landwirtschaft eingesetzt werden, um Effizienz und Produktivität zu steigern.

Spezifikationen ansehen ->
All-Terrain-Kran

Ein mobiler Kran, der sowohl auf befestigten Straßen als auch auf rauem Gelände eingesetzt werden kann und über hervorragende Mobilität und Hubfähigkeiten verfügt.

Spezifikationen ansehen ->
Gelenkkipper

Ein schweres Offroad-Fahrzeug mit einem Gelenk zwischen Kabine und Mulde für verbesserte Manövrierfähigkeit auf unebenem Gelände.

Spezifikationen ansehen ->

Häufige Fragen

Was ist die Hauptfunktion eines Werkzeuggreifers/-arms?

Die Hauptfunktion besteht darin, ein Werkzeug sicher von der Spindel oder aus dem Magazin zu greifen, es zum vorgesehenen Ort zu transportieren und mit präziser Positionierung freizugeben, um eine zuverlässige Werkzeughandhabung zu gewährleisten und die Wechselzeit zu minimieren.

Welche Betätigungsmethoden werden üblicherweise verwendet?

Übliche Betätigungsmethoden umfassen pneumatische, hydraulische oder servoelektrische Systeme, die den Arm bewegen und den Klemmmechanismus betätigen.

Welche Werkzeughalternormen sind kompatibel?

Der Greifer/Arm ist für die Arbeit mit standardisierten Werkzeughaltern wie CAT, BT oder HSK ausgelegt und kann Spindelkegel wie BT30 bis BT50 aufnehmen.

Wie sollte ich die Spezifikationen für meine Anwendung verifizieren?

Konsultieren Sie immer den rechtlichen Hersteller oder Lieferanten, um modellspezifische Werte wie Klemmkraft, Greifbereich und Betriebsdruck zu bestätigen, da die aufgeführten Parameter Referenzbereiche sind.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.09 · Maschinen- und Anlagenbau

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.
Anfrage

Beschaffungsinformationen anfragenfür Werkzeuggreifer / -arm

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Was wir nicht zusichern
Eine Listung ist keine Empfehlung. Prüfen Sie jeden Lieferanten und jeden Wert vor der Bestellung selbst.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Fertigung für Werkzeuggreifer / -arm?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Werkzeuggreifer
Nächstes Produkt
Werkzeughalter
AngebotChat