Strukturierte Fertigungsdaten · 2026

Gelenkarm-Roboter

Auf Basis strukturierter CNFX-Herstellerprofile wird Gelenkarm-Roboter im Bereich Kraftfahrzeugherstellung anhand von Achsenzahl bis Maximale Reichweite eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Gelenkarm-Roboter wird durch die Baugruppe aus Roboterarmglieder und Drehgelenke beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

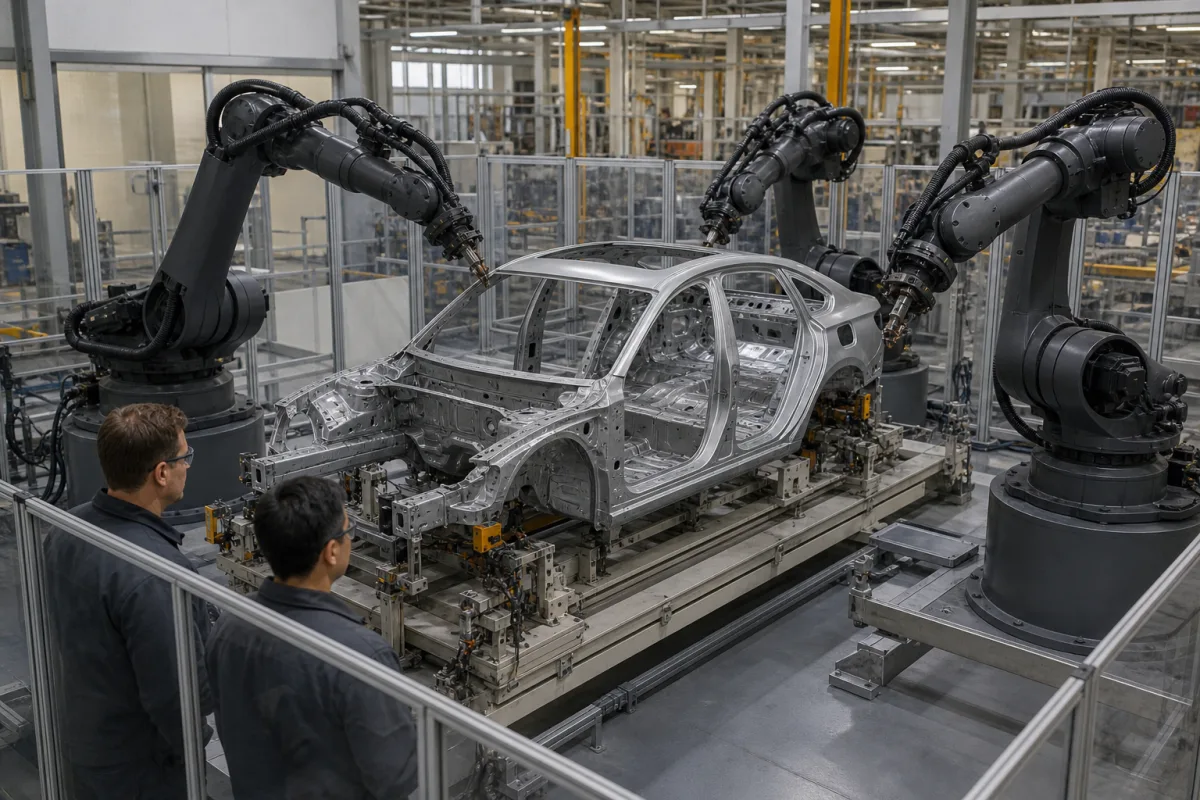
Mehrachsige Roboterarme mit Drehgelenken für präzise Handhabungs- und Montageaufgaben in der Automobilfertigung

Gelenkarm-Roboter in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Technische Definition

Gelenkarm-Roboter sind mehrachsige Manipulatoren, die als primäre Bewegungs- und Handhabungskomponenten in intelligenten Roboter-Body-in-White-Montagesystemen dienen. Diese Roboter führen Schweiß-, Materialhandhabungs-, Positionierungs- und Montageoperationen mit hoher Präzision und Wiederholbarkeit in Karosseriebau-Linien durch. Sie zeichnen sich durch eine Reihe von Drehgelenken aus, typischerweise 4 bis 6 Achsen, die Flexibilität bieten, um Hindernisse zu umgehen und Werkzeuge oder Werkstücke in komplexen Orientierungen zu positionieren. Die Roboter bestehen aus Materialien wie Aluminiumlegierung, Stahl und Verbundwerkstoffen, die Festigkeit und Gewicht für dynamische Leistung ausbalancieren. Zu den wichtigsten Parametern gehören eine maximale Reichweite von 1500–3000 mm, eine Nutzlast von 50–300 kg, eine Wiederholgenauigkeit von ±0,05–±0,10 mm (gemäß ISO 9283), eine maximale TCP-Geschwindigkeit von 1,0–2,5 m/s, ein Achs-Drehbereich (J1) von ±180–±360 Grad, eine Leistungsaufnahme von 5–15 kW, eine Versorgungsspannung von 200–600 V AC (gemäß IEC 60038), eine Schutzart von IP54–IP67 (gemäß IEC 60529), eine Betriebstemperatur von 0–45 °C, ein Gewicht von 500–2500 kg und Montagepositionen wie Boden, Decke oder Wand. Diese Spezifikationen sind typische Bereiche für Automobilanwendungen; tatsächliche Werte müssen mit dem Hersteller für spezifische Modelle verifiziert werden. Die Roboter werden von einer zentralen Steuerung gesteuert, die programmierte Trajektorien ausführt, während integrierte Sensoren Feedback für eine geschlossene Positionsregelung liefern. Sie sind entscheidend für die Erzielung konsistenter Qualität und Taktzeiten im Karosseriebau. Bei der Auswahl eines Gelenkarm-Roboters müssen Faktoren wie Reichweite, Nutzlast, Wiederholgenauigkeit, Geschwindigkeit und Umgebungsbedingungen an die spezifische Aufgabe angepasst werden. Die Verifizierung der Konformität mit relevanten Normen und Leistungsspezifikationen sollte mit dem rechtlichen Hersteller oder Lieferanten erfolgen.

Funktionsprinzip

Gelenkarm-Roboter arbeiten über eine Reihe von Drehgelenken (typischerweise 4-6 Achsen), die von Servomotoren und Präzisionsgetrieben gesteuert werden. Eine zentrale Steuerung führt programmierte Trajektorien aus, während integrierte Sensoren Feedback für eine geschlossene Positionsregelung liefern, was komplexe 3D-Bewegungen für Montageaufgaben ermöglicht. Die Servomotoren treiben jedes Gelenk an, und die Getriebe erhöhen das Drehmoment bei gleichzeitiger Beibehaltung der Präzision. Die Steuerung koordiniert die Bewegung aller Achsen, um den gewünschten Pfad des Tool Center Point (TCP) zu erreichen. Sensoren wie Encoder liefern Echtzeit-Positionsfeedback, sodass die Steuerung Abweichungen korrigieren und eine wiederholbare Positionierung sicherstellen kann. Dieses geschlossene Regelungssystem ermöglicht es dem Roboter, präzise Schweiß-, Handhabungs- und Montageoperationen mit hoher Genauigkeit durchzuführen.
Technische Parameter

Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Achsenzahl66-axis is standard for most automotive tasks
Maximale Reichweite1500–3000 mmLonger reach for large parts, shorter for compact cells
Nutzlast50–300 kgMust exceed weight of part plus gripper
Wiederholgenauigkeit±0.05–±0.10 mmTighter for welding, looser for material handlingISO 9283
Maximale TCP Geschwindigkeit1.0–2.5 m/sHigher speed improves cycle time
Drehbereich Achse 1±180–±360 °Full rotation allows flexible cell layouts
Leistungsaufnahme5–15 kWAffects energy costs and cooling
Versorgungsspannung200–600 V ACMust match plant power systemIEC 60038
SchutzartIP54–IP67Higher IP for dusty or wet environmentsIEC 60529
Betriebstemperatur0–45 °COutside range may require special lubrication
Gewicht500–2500 kgImportant for floor loading and foundation
MontagepositionFloor, ceiling, wallFlexible mounting increases cell design options

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Hauptmaterialien

Aluminiumlegierung Stahl Verbundwerkstoffe

Komponenten / BOM

Components / BOM
  • Roboterarmglieder
    Strukturelle Elemente zur Verbindung von Gelenken und Bereitstellung der Reichweite
    Material: Aluminiumlegierung
  • Drehgelenke
    Ermöglichen Rotationsbewegungen zwischen Armsegmenten
    Material: Stahl mit Präzisionslagern
  • Endeffektor-Aufnahme
    Schnittstelle zur Befestigung von Schweißpistolen, Greifern oder anderen Werkzeugen
    Material: Stahl
  • Servomotoren
    Bereitstellung präziser Drehkraft für Gelenkbewegungen
    Material: Kupferwicklungen, Stahlgehäuse
  • Präzisionsgetriebemotoren
    Reduziert die Servomotordrehzahl an jedem Gelenk, erhöht das Drehmoment und hält die Positioniergenauigkeit.
  • Robotersteuerung
    Führt die programmierte Bahn aus und koordiniert alle Achsen auf den Werkzeugmittelpunktpfad.
  • Positionsgeber
    Melden Sie die tatsächliche Position jedes Gelenks an die Steuerung, damit Abweichungen korrigiert werden können.

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Encoder-Resolver-Signalverlust mit einer Dauer von mehr als 10 ms Verlust des absoluten Positionsreferenzsignals, der zu unkontrollierter Gelenkbewegung führt Doppelt redundante absolute Encoder mit Kreuzverifikationslogik und 5 ms Failover-Zeit
Isolationsdurchschlag der Gelenkmotorwicklung bei 180°C thermischer Grenzklasse Phasen-zu-Phasen-Kurzschluss, der zu Drehmomentverlust und Antriebsfehler führt Eingebettete PT100-Temperatursensoren mit 155°C thermischer Abschaltung und Isolationsmaterialien der Klasse H

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,02-1,5 mm Positionierwiederholgenauigkeit, 0,1-2,0 m/s maximale TCP-Geschwindigkeit, 5-1500 kg Nutzlastkapazität
Belastungs- und Ausfallgrenzen
Gelenkspiel über 0,05 mm, Ermüdung des Strain-Wave-Generators im Harmonischen Getriebe bei 10^7 Zyklen, Zahnkontaktspannung im Getriebe über 1500 MPa
Ermüdungsbruch des Flexsplines im Harmonischen Getriebe aufgrund zyklischer Biegespannung, die die Streckgrenze von 500 MPa überschreitet, Grübchenbildung an Getrieberädern durch Hertzsche Kontaktspannung, die die Materialermüdungsgrenze überschreitet
Fertigungskontext
Gelenkarm-Roboter wird innerhalb von Kraftfahrzeugherstellung nach Material, Prozessfenster und Prüfanforderungen bewertet.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:N/A (mechanisches System)
Weitere Spezifikationen:Nutzlastkapazität: 5-1500 kg, Reichweite: 0,5-4,5 m, Wiederholgenauigkeit: ±0,02-0,1 mm
Betriebstemperatur:0°C bis 45°C Betriebsumgebung
Montage- und Anwendungskompatibilität
AutomobilkarosserieblecheMotorkomponentenElektronikbaugruppen
Nicht geeignet: Hochkorrosive chemische Badumgebungen
Auslegungsdaten
  • Maximale Nutzlastanforderung (kg)
  • Erforderlicher Arbeitsbereich/Reichweite (m)
  • Zykluszeit/Durchsatz (Teile pro Stunde)

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Getriebespiel und Verschleiß
Ursache: Unzureichende Schmierung, Kontaminationseintritt oder übermäßige zyklische Belastung, die zu Grübchenbildung, Ausbröckeln und erhöhtem Spiel in den Reduktionsgetrieben, insbesondere in den Robotergelenken, führt.
Encoder- oder Resolver-Ausfall
Ursache: Elektrisches Rauschen, vibrationsbedingte Schäden, thermische Belastung oder Kontamination, die zum Verlust der Positionsrückmeldung führen, was Drift, Ungenauigkeit oder unkontrollierte Bewegung zur Folge hat.
Wartungsindikatoren
  • Ungewöhnliche Schleif-, Klick- oder Heulgeräusche von Gelenkantrieben während der Bewegung, die auf potenzielle Zahnrad- oder Lagerdegradation hinweisen.
  • Sichtbare Öllecks oder Fettaustritt um Gelenkdichtungen oder Getriebegehäuse, die auf Dichtungsversagen und bevorstehenden Schmierstoffverlust hindeuten.
Technische Hinweise
  • Einführung eines strengen, zustandsbasierten Schmierungsschemas unter Verwendung von herstellerspezifizierten Fetten oder Ölen und Überwachung der Schmierstoffreinheit, um abrasiven Verschleiß in Zahnrädern und Lagern zu verhindern.
  • Regelmäßige Durchführung von Thermografie- und Schwingungsanalysen an Gelenkmotoren und Getrieben, um Überhitzung oder Unwucht im Frühstadium vor einem katastrophalen Ausfall zu erkennen.

Konformität und Fertigungsnormen

Referenznormen
ISO 10218-1:2011 - Roboter und Robotikgeräte - Sicherheitsanforderungen für IndustrieroboterANSI/RIA R15.06 - Industrieroboter und Robotersysteme - SicherheitsanforderungenCE-Kennzeichnung - Maschinenrichtlinie 2006/42/EG
Fertigungsgenauigkeit
  • Wiederholgenauigkeit: +/-0,02 mm
  • Positioniergenauigkeit: +/-0,05 mm
Qualitätsprüfung
  • Leistungsverifizierungstest (ISO 9283)
  • Funktionale Sicherheitsprüfung (IEC 61508 SIL2)

Hersteller von Gelenkarm-Roboter

Herstellerprofile mit passender Produktionsfähigkeit in China.

Die Herstellerliste dient der Vorrecherche und Einordnung von Fertigungskapazitäten. Sie ist keine Zertifizierung, kein Ranking und keine Transaktionsgarantie.

Diese Seite teilen

Beispielhafte Bewertungskriterien aus Einkaufsprozessen

Keine Kundenbewertung und keine Echtzeitdaten. Die Werte zeigen typische Prüfkriterien in RFQ- und Lieferantenbewertungsprozessen.

Technische Dokumentation
4/5
Fertigungsfähigkeit
4/5
Prüfbarkeit
5/5
Lieferantentransparenz
3/5

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

LieferketteVerwandte Produkte und Komponenten

Ausrichtungsunterstützungssystem

Eine Präzisionsführungskomponente, die die korrekte Positionierung und Ausrichtung von Elementen in einem industriellen System gewährleistet.

Spezifikationen ansehen ->
Automatisierte Montagelinie

Eine automatisierte Montagelinie ist ein Produktionssystem, das automatisierte Maschinen und Steuerungssysteme verwendet, um Komponenten ohne kontinuierliche menschliche Eingriffe zu Endprodukten zusammenzusetzen.

Spezifikationen ansehen ->
Automatische Montagelinien

Integrierte Systeme aus Maschinen, Robotern und Förderbändern, die Produkte durch sequenzielle Operationen ohne menschliches Eingreifen automatisch montieren.

Spezifikationen ansehen ->
Automatisiertes Multi-Material-Fahrzeugkarosserie-Montagesystem

Integrierte Produktionslinie zur Montage von Fahrzeugkarosseriestrukturen aus mehreren Materialien

Spezifikationen ansehen ->

Häufige Fragen

Was sind typische Anwendungen von Gelenkarm-Robotern in der Automobilfertigung?

Sie werden für Schweißen, Materialhandhabung, Positionierung und Montage in Karosseriebau-Linien eingesetzt und bieten hohe Präzision und Wiederholbarkeit.

Wie viele Achsen haben diese Roboter standardmäßig?

Die meisten Automobilanwendungen verwenden 6-Achs-Roboter, aber je nach Flexibilitätsanforderung können auch 4 oder 5 Achsen verwendet werden.

Wie wählt man die richtige Nutzlast?

Die Nutzlast muss das kombinierte Gewicht von Teil und Greifer überschreiten. Für Karosserieteile liegen typische Kapazitäten zwischen 50 und 300 kg.

Welche Normen sind für die Verifizierung der Roboterleistung relevant?

Wiederholgenauigkeit wird oft nach ISO 9283 spezifiziert, Versorgungsspannung nach IEC 60038 und Schutzart nach IEC 60529. Konformität immer mit dem Hersteller verifizieren.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.09 · Kraftfahrzeugherstellung

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.
Anfrage

Beschaffungsinformationen anfragenfür Gelenkarm-Roboter

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Was wir nicht zusichern
Eine Listung ist keine Empfehlung. Prüfen Sie jeden Lieferanten und jeden Wert vor der Bestellung selbst.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Fertigung für Gelenkarm-Roboter?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Gehäusemitte
Nächstes Produkt
Gelenkverbindung
AngebotChat