Strukturierte Fertigungsdaten · 2026

Roboter-Montagearme

Auf Basis strukturierter CNFX-Herstellerprofile wird Roboter-Montagearme im Bereich Kraftfahrzeugherstellung anhand von Standardkonfiguration bis Schwerlastanforderung eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Roboter-Montagearme wird durch die Baugruppe aus Endeffektor und Servomotoren beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

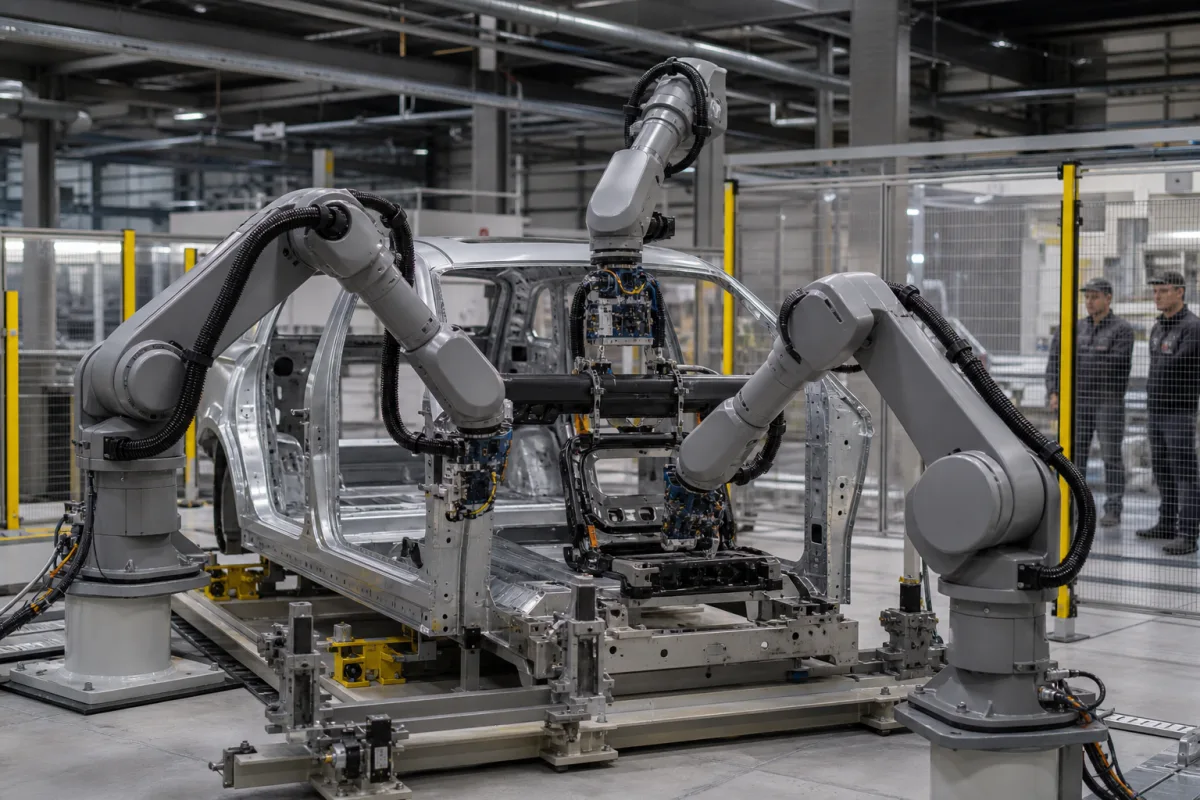
Automatisierte Roboter-Manipulatoren für präzise Montagearbeiten in der Fahrzeugchassis-Produktion.

Roboter-Montagearme in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Technische Definition

Roboter-Montagearme sind automatisierte Manipulatoren, die für die Integration in ein modulares Fahrzeugchassis-Montagesystem entwickelt wurden. Ihre Hauptfunktion besteht darin, hochpräzise Montageaufgaben während der Chassis-Herstellung auszuführen, einschließlich Komponentenplatzierung, Befestigung, Schweißen und Qualitätsprüfung. Diese Arme arbeiten in einem definierten Arbeitsbereich und sind so programmiert, dass sie Sequenzen mit einer Positioniergenauigkeit im Submillimeterbereich ausführen, typischerweise in einer 6-Achs-Konfiguration, um die für die Handhabung von Chassis-Komponenten erforderliche Flexibilität zu erreichen. Die Arme bestehen aus Materialien wie Aluminiumlegierung, Kohlenstoffstahl und Industrie-Polymeren, die aufgrund ihrer strukturellen Integrität und Haltbarkeit in einer industriellen Umgebung ausgewählt werden. Die Positioniergenauigkeit wird in Millimetern (mm) angegeben und dient als Schlüsselparameter; der genaue Wert muss jedoch für das spezifische Modell und die Anwendung bestätigt werden. Diese Arme sind keine eigenständigen Produkte, sondern Teil eines größeren Montagesystems, und ihre Integration erfordert sorgfältige Berücksichtigung von Schnittstellen, Steuerungssystemen und Sicherheitsprotokollen. Bei der Auswahl oder Überprüfung solcher Arme ist es wichtig, den gesetzlichen Hersteller oder Lieferanten zu konsultieren, um modellspezifische Spezifikationen wie Tragfähigkeit, Reichweite und Einhaltung geltender Normen zu bestätigen. Das Verzeichnis listet dieses Produkt als Komponente auf, und die bereitgestellten Informationen dienen nur als Referenz. Wartungssignale können Abweichungen in der Positioniergenauigkeit, ungewöhnliche Vibrationen oder Fehlermeldungen des Steuerungssystems umfassen. Fehlergrenzen werden durch die Betriebsgrenzen der Servomotoren, Getriebe und Steuerungssysteme definiert; das Überschreiten dieser Grenzen kann zu mechanischem Verschleiß oder Systemfehlern führen. Es wird empfohlen, regelmäßige Kalibrierungen und vorbeugende Wartung gemäß den Richtlinien des Herstellers durchzuführen. Bestätigen Sie vor der Beschaffung oder Integration immer die tatsächlichen Spezifikationen und Normen mit dem Lieferanten.

Funktionsprinzip

Das Funktionsprinzip von Roboter-Montagearmen beruht auf Servomotoren, Präzisionsgetrieben und fortschrittlichen Steuerungssystemen. Diese Komponenten arbeiten zusammen, um programmierte Montagesequenzen mit Submillimeter-Genauigkeit auszuführen. Die Arme arbeiten typischerweise in einer 6-Achs-Konfiguration, um maximale Flexibilität bei der Handhabung von Chassis-Komponenten zu ermöglichen. Das Steuerungssystem interpretiert programmierte Anweisungen und koordiniert die Bewegung jeder Achse, um präzise Positionierung und Wiederholbarkeit zu gewährleisten. Die Servomotoren liefern das erforderliche Drehmoment und die Geschwindigkeit, während die Präzisionsgetriebe die Bewegung mit minimalem Spiel übertragen. Das fortschrittliche Steuerungssystem überwacht und justiert die Position des Arms in Echtzeit und gleicht Abweichungen aus. Dies ermöglicht es dem Arm, Aufgaben wie Komponentenplatzierung, Befestigung, Schweißen und Qualitätsprüfung mit hoher Konsistenz auszuführen. Die spezifischen Programmier- und Steuerparameter werden durch die Anwendungsanforderungen bestimmt und müssen von qualifizierten Ingenieuren konfiguriert werden.
Hauptmaterialien

Aluminiumlegierung Kohlenstoffstahl Industrielle Polymere

Komponenten / BOM

Components / BOM
  • Endeffektor
    Spezialwerkzeug zum Greifen, Schweißen oder Befestigen von Fahrgestellkomponenten
    Material: Werkzeugstahl
  • Servomotoren
    Bereitstellung präziser Drehbewegungen für jede Gelenkachse
    Material: Kupferwicklungen, Stahlgehäuse
  • Steuerungssystem
    Verarbeitet Montageanweisungen und koordiniert Armbewegungen
    Material: Elektronische Bauteile, Aluminiumgehäuse
  • Armstruktur
    Die mehrachsige mechanische Verbindung, die die Gelenke trägt und dem Arm seine Reichweite verleiht.
  • Präzisionszahnräder
    Übertragen Gelenkbewegung mit minimalem Spiel, was die Sub-Millimeter-Genauigkeit hält.

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Servoverstärker-Stromwelligkeit über 5 % RMS bei 2 kHz Schaltfrequenz Rastmomentvariation des Permanentmagnet-Synchronmotors über 2 % des Nenndrehmoments Mehrebenen-Wechselrichtertopologie mit 7-stufiger PWM-Modulation und 0,1 μF Snubber-Kondensatoren
Ermüdungsrissausbreitung der Harmonischen Antriebs-Flexspline bei Spannungsintensitätsfaktor K_I = 25 MPa√m Übertragungsfehler der zirkularen Verzahnung zur Flexspline über 30 Bogensekunden Aufgekohlter SCM420-Stahl mit Einsatzhärtetiefe 0,8 mm und Oberflächenhärte mindestens 58 HRC

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,1-1,5 mm Positionsgenauigkeit, 0,5-2,0 m/s maximale Geschwindigkeit, 5-150 kg Nutzlastkapazität
Belastungs- und Ausfallgrenzen
Gelenkspiel über 0,05 mm, Servomotortemperatur über 85°C, Encoder-Auflösungsverlust unter 0,001°
Harmonische Antriebsverzahnungsermüdung bei 10^7 Zyklen unter 80 % Nenndrehmoment, Permanentmagnet-Entmagnetisierung bei 150°C Curie-Temperatur, Wärmeausdehnungskoeffizienten-Fehlanpassung von Kugelgewindetrieben (17 μm/m·K vs. 23 μm/m·K)
Fertigungskontext
Roboter-Montagearme wird innerhalb von Kraftfahrzeugherstellung nach Material, Prozessfenster und Prüfanforderungen bewertet.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:N/A (mechanisches System)
Weitere Spezifikationen:Nutzlastkapazität: 5-500 kg, Wiederholgenauigkeit: ±0,02-0,1 mm, Reichweite: 1-3 m, IP-Schutzart: IP54-IP67
Betriebstemperatur:0°C bis 50°C (Betrieb), -20°C bis 70°C (Lagerung)
Montage- und Anwendungskompatibilität
Automobilkarosseriekomponenten (Stahl/Aluminium)Befestigungselemente und VerbinderKlebstoff-/Dichtmittelapplikationssysteme
Nicht geeignet: Hochkorrosive chemische Badumgebungen (z.B. Beizbäder)
Auslegungsdaten
  • Nutzlastgewicht und Schwerpunktlage
  • Erforderliche Reichweite und Arbeitsraumabmessungen
  • Zykluszeit und Präzisionsanforderungen (±mm Wiederholgenauigkeit)

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Getriebespiel und Verschleiß
Ursache: Unzureichende Schmierung, Kontaminationseintritt oder übermäßige zyklische Belastung, die zu Grübchenbildung, Abplatzungen und erhöhtem Positionsfehler führt
Encoder- oder Resolver-Signalverschlechterung
Ursache: Elektrische Störungen, thermische Drift, mechanische Fehlausrichtung oder Alterung optischer/magnetischer Komponenten, die zu einem Verlust der Positionsrückmeldungsgenauigkeit führen
Wartungsindikatoren
  • Ungewöhnliche Schleif-, Klick- oder Heulgeräusche von Gelenken während der Bewegung, die auf Getriebe- oder Lagerverschleiß hinweisen
  • Unregelmäßige oder 'springende' Armbewegungen, Drift von programmierten Positionen oder Servo-Fehleralarme, die auf Probleme im Rückmelde- oder Antriebssystem hindeuten
Technische Hinweise
  • Implementieren Sie zustandsbasierte Schmierung mit hochreinen, herstellerspezifischen Fetten und überwachen Sie Partikelzahlen im Getriebeöl, um abrasiven Verschleiß zu verhindern
  • Kalibrieren und justieren Sie regelmäßig Encoder/Resolver, gewährleisten Sie eine ordnungsgemäße Abschirmung und Erdung der Rückmeldekabel und halten Sie eine stabile Umgebungstemperatur aufrecht, um die Positionsgenauigkeit zu erhalten

Konformität und Fertigungsnormen

Referenznormen
DIN EN ISO 10218-1:2011 - Roboter und Robotikgeräte - Sicherheitsanforderungen für IndustrieroboterANSI/RIA R15.06 - Industrieroboter und Robotersysteme - SicherheitsanforderungenCE-Kennzeichnung - Konformität mit der EU-Maschinenrichtlinie 2006/42/EG
Fertigungsgenauigkeit
  • Positionswiederholgenauigkeit: +/-0,02 mm
  • Bahngenauigkeit: +/-0,1 mm über den gesamten Arbeitsbereich
Qualitätsprüfung
  • Laserinterferometer-Kalibrierung für die Positionsgenauigkeit
  • Dynamische Lastprüfung mit Kraft-/Drehmomentsensoren

Hersteller von Roboter-Montagearme

Herstellerprofile mit passender Produktionsfähigkeit in China.

Die Herstellerliste dient der Vorrecherche und Einordnung von Fertigungskapazitäten. Sie ist keine Zertifizierung, kein Ranking und keine Transaktionsgarantie.

Diese Seite teilen

Beispielhafte Bewertungskriterien aus Einkaufsprozessen

Keine Kundenbewertung und keine Echtzeitdaten. Die Werte zeigen typische Prüfkriterien in RFQ- und Lieferantenbewertungsprozessen.

Technische Dokumentation
4/5
Fertigungsfähigkeit
4/5
Prüfbarkeit
5/5
Lieferantentransparenz
3/5

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

LieferketteVerwandte Produkte und Komponenten

Automatisierte Montagelinie

Eine automatisierte Montagelinie ist ein Produktionssystem, das automatisierte Maschinen und Steuerungssysteme verwendet, um Komponenten ohne kontinuierliche menschliche Eingriffe zu Endprodukten zusammenzusetzen.

Spezifikationen ansehen ->
Automatische Montagelinien

Integrierte Systeme aus Maschinen, Robotern und Förderbändern, die Produkte durch sequenzielle Operationen ohne menschliches Eingreifen automatisch montieren.

Spezifikationen ansehen ->
Automatisiertes Multi-Material-Fahrzeugkarosserie-Montagesystem

Integrierte Produktionslinie zur Montage von Fahrzeugkarosseriestrukturen aus mehreren Materialien

Spezifikationen ansehen ->
Automatisiertes Anhänger-Montagesystem

Integrierte Produktionslinie für die automatisierte Montage von Anhänger- und Sattelanhängerstrukturen

Spezifikationen ansehen ->

Häufige Fragen

Was ist die typische Positioniergenauigkeit von Roboter-Montagearmen?

Die Positioniergenauigkeit wird in Millimetern (mm) angegeben und ist ein Schlüsselparameter. Der genaue Wert hängt jedoch vom spezifischen Modell und der Anwendung ab. Sie müssen die Genauigkeit für den beabsichtigten Einsatz mit dem gesetzlichen Hersteller oder Lieferanten bestätigen.

Welche Materialien werden für diese Arme verwendet?

Die in den Unterlagen aufgeführten Materialien umfassen Aluminiumlegierung, Kohlenstoffstahl und Industrie-Polymere. Diese Materialien werden aufgrund ihrer strukturellen Eigenschaften ausgewählt, aber die genaue Zusammensetzung und Qualität sollten mit dem Lieferanten verifiziert werden.

Können diese Arme für Schweißarbeiten verwendet werden?

Ja, die lange Definition umfasst Schweißen als eine der Montageaufgaben. Die Eignung zum Schweißen hängt jedoch vom spezifischen Modell und seiner Konfiguration ab. Konsultieren Sie immer den Hersteller, um sicherzustellen, dass der Arm für Schweißanwendungen ausgelegt ist.

Entsprechen diese Arme bestimmten Normen?

In den Quellfakten sind keine spezifischen Normen aufgeführt. Es ist wichtig, den gesetzlichen Hersteller oder Lieferanten nach geltenden Normen und Zertifizierungen für das spezifische Modell und Ihre Region zu fragen.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.09 · Kraftfahrzeugherstellung

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.
Anfrage

Beschaffungsinformationen anfragenfür Roboter-Montagearme

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Was wir nicht zusichern
Eine Listung ist keine Empfehlung. Prüfen Sie jeden Lieferanten und jeden Wert vor der Bestellung selbst.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Fertigung für Roboter-Montagearme?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Reifendruck-Kontrollsystem
Nächstes Produkt
Roboter-Schweißstation
AngebotChat