Strukturierte Fertigungsdaten · 2026

Pick-and-Place-Roboter

Auf Basis strukturierter CNFX-Herstellerprofile wird Pick-and-Place-Roboter im Bereich Herstellung von Computern, elektronischen und optischen Erzeugnissen anhand von Nutzlast bis Reichweite eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Pick-and-Place-Roboter wird durch die Baugruppe aus Roboterarm und Endeffektor beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

Automatisiertes Robotersystem zur präzisen Handhabung und Platzierung von Komponenten in Montageprozessen

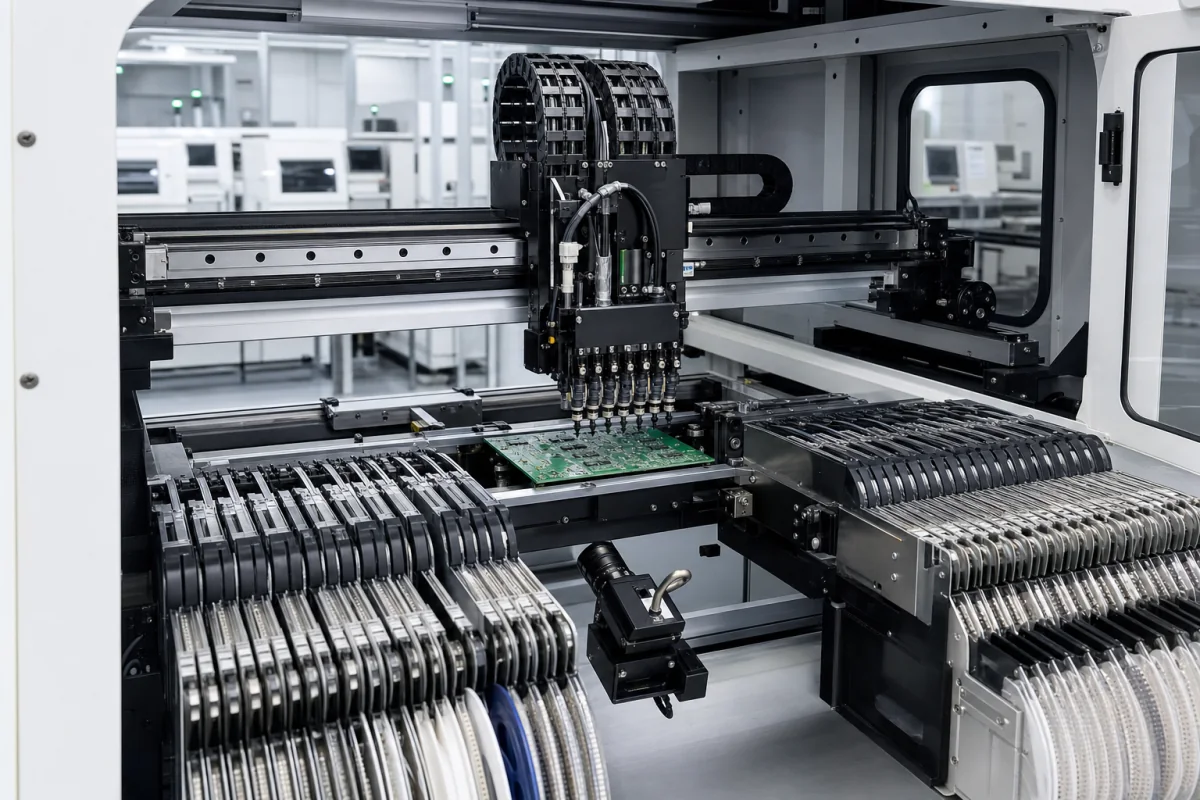
Pick-and-Place-Roboter in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Technische Definition

Der Pick-and-Place-Roboter ist eine spezialisierte Roboter-Komponente innerhalb des modularen 5G-Basisstations-Produktionssystems. Er automatisiert das präzise Aufnehmen, Positionieren und Platzieren von elektronischen Komponenten, Leiterplatten und Baugruppen während des Fertigungsprozesses und gewährleistet eine schnelle, genaue Montage mit minimalem menschlichen Eingriff. Der Roboter ist für die Integration in automatisierte Produktionslinien ausgelegt, wo er Aufgaben übernimmt, die konsistente Wiederholbarkeit und Geschwindigkeit erfordern. Seine Konstruktion verwendet Materialien wie Aluminiumlegierung, Edelstahl und technische Kunststoffe, die ein Gleichgewicht zwischen Festigkeit, Haltbarkeit und Gewichtsreduzierung bieten. Die Leistung des Roboters wird durch Parameter wie Nutzlastkapazität (0,5–5 kg), Reichweite (400–1200 mm), Positionierwiederholbarkeit (±0,02–±0,05 mm), Zykluszeit (0,8–2,5 s), Freiheitsgrade (4–6), Nennleistung (0,5–2,0 kW), Versorgungsspannung (200–240 V AC), Betriebstemperatur (0–45 °C), Schutzart (IP54–IP65), Gewicht (50–150 kg), Stellfläche (300×300–600×600 mm) und Controller-Speicher (1–8 GB) charakterisiert. Diese Werte sind Referenzbereiche, die für das spezifische Modell und die Anwendung bestätigt werden müssen. Der Roboter arbeitet mit Servomotoren, Präzisionsaktoren und Vision-Systemen, um Zielkomponenten zu identifizieren, optimale Trajektorien zu berechnen und kontrollierte Bewegungen zum Aufnehmen und Platzieren auszuführen. Es ist wichtig, modellspezifische Werte und Normen vor der Beschaffung oder Integration mit dem Hersteller oder Lieferanten zu verifizieren.

Funktionsprinzip

Der Roboter verwendet Servomotoren und Präzisionsaktoren, um seinen Arm entlang mehrerer Achsen zu bewegen. Vision-Systeme identifizieren Zielkomponenten und deren Positionen. Der Controller berechnet optimale Trajektorien und führt kontrollierte Bewegungen aus, um Komponenten von Zuführern oder Tabletts aufzunehmen und präzise an vorgegebenen Positionen auf Leiterplatten oder Montagevorrichtungen zu platzieren. Der Endeffektor, der ein Greifer oder Saugwerkzeug sein kann, wird basierend auf dem Komponententyp ausgewählt. Die Wiederholbarkeit des Roboters gewährleistet konsistente Platzierung innerhalb der angegebenen Toleranz. Das Arbeitsprinzip beruht auf Closed-Loop-Feedback von Encodern und Vision-Systemen, um Abweichungen in Echtzeit zu korrigieren.
Technische Parameter

Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Nutzlast0.5–5 kgMaximum weight the robot can handle at full speedISO 9283
Reichweite400–1200 mmMaximum horizontal distance from base to wristISO 9283
Wiederholgenauigkeit±0.02–±0.05 mmConsistency of end effector placementISO 9283
Taktzeit0.8–2.5 sTime for a standard pick-and-place cycleISO 9283
Freiheitsgrade4–6Number of independent motions
Nennleistung0.5–2.0 kWElectrical power consumption at rated loadIEC 60034-1
Versorgungsspannung200–240 V ACSingle-phase or three-phase inputIEC 60038
Betriebstemperatur0–45 °CAmbient temperature range for reliable operationIEC 60068-2-1
SchutzartIP54–IP65Dust and water resistance for industrial environmentsIEC 60529
Gewicht50–150 kgRobot arm weight excluding controller
Stellfläche300×300–600×600 mmBase mounting area dimensions
Speicher1–8 GBStorage for programs and parameters

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Hauptmaterialien

Aluminiumlegierung Edelstahl Technische Kunststoffe

Komponenten / BOM

Components / BOM
  • Roboterarm
    Ermöglicht mehrachsige Bewegung zur Bauteilmanipulation
    Material: Aluminiumlegierung
  • Endeffektor
    Spezialgreifer oder Vakuumwerkzeug für die Bauteilhandhabung
    Material: Edelstahl
  • Bildverarbeitungssystem
    Kamera und Bildverarbeitung zur Bauteilerkennung und Positionierung
    Material: Verschiedene (Elektronik, Optik)
  • Steuerungssystem
    Programmierbare Steuerung für Bewegungsabläufe und Ablaufsteuerung
    Material: Verschiedene (Elektronik, Kunststoffe)
  • Servomotoren
    Antreiben jeder Achse des Arms entlang der berechneten Bahn.
  • Positionsgeber
    Rückmeldung der tatsächlichen Achsposition, damit Abweichungen in Echtzeit korrigiert werden.

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Spielakkumulation im RV-Getriebe über 3 Bogenminuten Degradation der Positionswiederholgenauigkeit über ±0,05 mm hinaus Strain-Wave-Getriebe mit vorgespanntem Flexspline, der ein Spiel von <1 Bogenminute beibehält
Entmagnetisierung des permanenterregten Synchronmotors bei 120 °C Neodym-Magnet-Curie-Punkt Reduzierung der Drehmomentkonstante um 40 %, was zu Positionsdrift führt Samarium-Kobalt-Magnete mit 250 °C Curie-Temperatur und aktiver Flüssigkeitskühlung, die <70 °C beibehält

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,1-1,5 m/s Lineargeschwindigkeit, 0,01-0,1 mm Positionsgenauigkeit, 0,5-10 kg Nutzlastkapazität
Belastungs- und Ausfallgrenzen
Positionsfehler über 0,15 mm RMS, Gelenkmoment über 80 % des Nennmaximums für >30 Sekunden, Servomotortemperatur >85 °C
Entmagnetisierung von Servomotoren bei Curie-Temperatur (80-150 °C, abhängig vom Magnettyp), Ermüdung der Zahnflanken von Harmonischen Getrieben bei >10^7 Zyklen unter 50 % Nennlast, Interpolationsfehler des Encoders bei >0,5 Bogenminuten Winkelauflösung
Fertigungskontext
Pick-and-Place-Roboter wird innerhalb von Herstellung von Computern, elektronischen und optischen Erzeugnissen nach Material, Prozessfenster und Prüfanforderungen bewertet.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Eignung und Auslegungsdaten

Betriebsgrenzen
speed:0,1 m/s bis 2 m/s (Linearbewegung)
humidity:20 % bis 80 % r.F. (nicht kondensierend)
Betriebsdruck:Atmosphärisch (keine Druckfestigkeit erforderlich)
Betriebstemperatur:0°C bis +45°C
repeatability:±0,01 mm bis ±0,1 mm
payload capacity:0,1 kg bis 20 kg (typischer Bereich)
Montage- und Anwendungskompatibilität
Elektronische Bauteile (SMD-Chips, Steckverbinder)Kleine mechanische Teile (Zahnräder, Lager)Pharmazeutische Kapseln/Tabletten
Nicht geeignet: Hochvibrationsumgebungen mit kontinuierlicher seismischer Aktivität
Auslegungsdaten
  • Maximales Nutzlastgewicht (inklusive Endeffektor)
  • Erforderliche Platziergenauigkeit/Wiederholgenauigkeit
  • Zykluszeitanforderungen (Teile pro Minute)

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Greifermissausrichtung
Ursache: Verschleiß in Linearführungen oder Kugelgewindetrieben, thermische Ausdehnung oder unsachgemäße Kalibrierung
Servomotor-Überhitzung
Ursache: Übermäßige Einschaltdauern, unzureichende Belüftung, Lagerungsverschleiß oder Spannungsschwankungen
Wartungsindikatoren
  • Ungewöhnliche Schleif- oder Klickgeräusche während Bewegungszyklen
  • Inkonsistente Platziergenauigkeit oder fallengelassene Komponenten
Technische Hinweise
  • Implementierung vorausschauender Wartung mittels Schwingungsanalyse an kritischen Gelenken und Motoren
  • Etablierung strenger Umgebungskontrollen für Temperatur, Luftfeuchtigkeit und Partikelkontamination

Konformität und Fertigungsnormen

Referenznormen
ISO 9283:1998 - Industrieroboter - Leistungskriterien und zugehörige PrüfverfahrenANSI/RIA R15.06 - Industrieroboter und Robotersysteme - SicherheitsanforderungenCE-Kennzeichnung - Richtlinie 2006/42/EG über Maschinen
Fertigungsgenauigkeit
  • Positionswiederholgenauigkeit: +/-0,02 mm
  • Nutzlastkapazitätstoleranz: +/-1 % der Nennkapazität
Qualitätsprüfung
  • Laserinterferometer-Positionsgenauigkeitstest
  • Zykluszeit- und Wiederholgenauigkeits-Leistungsverifikation

Hersteller von Pick-and-Place-Roboter

Herstellerprofile mit passender Produktionsfähigkeit in China.

Die Herstellerliste dient der Vorrecherche und Einordnung von Fertigungskapazitäten. Sie ist keine Zertifizierung, kein Ranking und keine Transaktionsgarantie.

Diese Seite teilen

Beispielhafte Bewertungskriterien aus Einkaufsprozessen

Keine Kundenbewertung und keine Echtzeitdaten. Die Werte zeigen typische Prüfkriterien in RFQ- und Lieferantenbewertungsprozessen.

Technische Dokumentation
4/5
Fertigungsfähigkeit
4/5
Prüfbarkeit
5/5
Lieferantentransparenz
3/5

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

LieferketteVerwandte Produkte und Komponenten

Luftqualitätsmonitor

Ein elektronisches Gerät, das Konzentrationen verschiedener Luftschadstoffe und Umweltparameter misst und meldet.

Spezifikationen ansehen ->
Aluminium-Elektrolytkondensator

Aluminium-Elektrolytkondensatoren sind polarisierte Kondensatoren mit einer Aluminiumoxid-Dielektrikumsschicht, die eine hohe Kapazität pro Volumen für Netzteile und Energiespeicher bieten.

Spezifikationen ansehen ->
Antistatik-Gerät

Ein Gerät oder System, das entwickelt wurde, um den Aufbau statischer Elektrizität auf Oberflächen, Materialien oder Bauteilen zu verhindern, zu reduzieren oder zu beseitigen.

Spezifikationen ansehen ->
Asset-Tracking-Gerät

Ein elektronisches Gerät, das Ortungstechnologien nutzt, um Position, Status und Bewegung physischer Assets in Echtzeit zu überwachen und aufzuzeichnen.

Spezifikationen ansehen ->

Häufige Fragen

Was ist die typische Nutzlastkapazität dieses Pick-and-Place-Roboters?

Die Nutzlastkapazität ist mit 0,5–5 kg angegeben, aber dies ist ein Referenzbereich. Die tatsächliche Kapazität hängt vom spezifischen Modell und der Konfiguration ab. Verifizieren Sie immer mit dem Hersteller für Ihre beabsichtigte Anwendung.

Welche Normen werden für die Parameter des Roboters referenziert?

Parameter wie Nutzlast, Reichweite, Wiederholbarkeit und Zykluszeit referenzieren ISO 9283. Elektrische Parameter referenzieren IEC 60034-1 und IEC 60038. Umwelt- und Schutzstandards umfassen IEC 60068-2-1 und IEC 60529. Diese Normen dienen der Verifizierung und implizieren keine Zertifizierung.

Kann dieser Roboter in eine bestehende Produktionslinie integriert werden?

Der Roboter ist als Komponente in einem modularen Produktionssystem konzipiert. Die Integration erfordert die Überprüfung von Stellfläche, Reichweite und Controller-Schnittstellen. Konsultieren Sie den Hersteller für Kompatibilität und Installationsanforderungen.

Welche Wartung ist für einen zuverlässigen Betrieb erforderlich?

Regelmäßige Inspektion beweglicher Teile, Schmierung und Kalibrierung der Vision-Systeme sind typisch. Der Betriebstemperaturbereich beträgt 0–45 °C und die Schutzart IP54–IP65. Befolgen Sie den Wartungsplan des Herstellers für optimale Leistung.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.09 · Herstellung von Computern, elektronischen und optischen Erzeugnissen

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.
Anfrage

Beschaffungsinformationen anfragenfür Pick-and-Place-Roboter

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Was wir nicht zusichern
Eine Listung ist keine Empfehlung. Prüfen Sie jeden Lieferanten und jeden Wert vor der Bestellung selbst.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Fertigung für Pick-and-Place-Roboter?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Pick-and-Place-Mechanismus
Nächstes Produkt
Pickup-Kopf
AngebotChat