Strukturierte Fertigungsdaten · 2026

Industrieroboter

Auf Basis strukturierter CNFX-Herstellerprofile wird Industrieroboter im Bereich Maschinen- und Anlagenbau anhand von Nutzlastkapazität bis Reichweite eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Industrieroboter wird durch die Baugruppe aus Manipulatorarm und Steuerungseinheit beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

Programmierbare, multifunktionale Manipulatoren zur Automatisierung von Fertigungsprozessen durch präzise Bewegung und Bedienung.
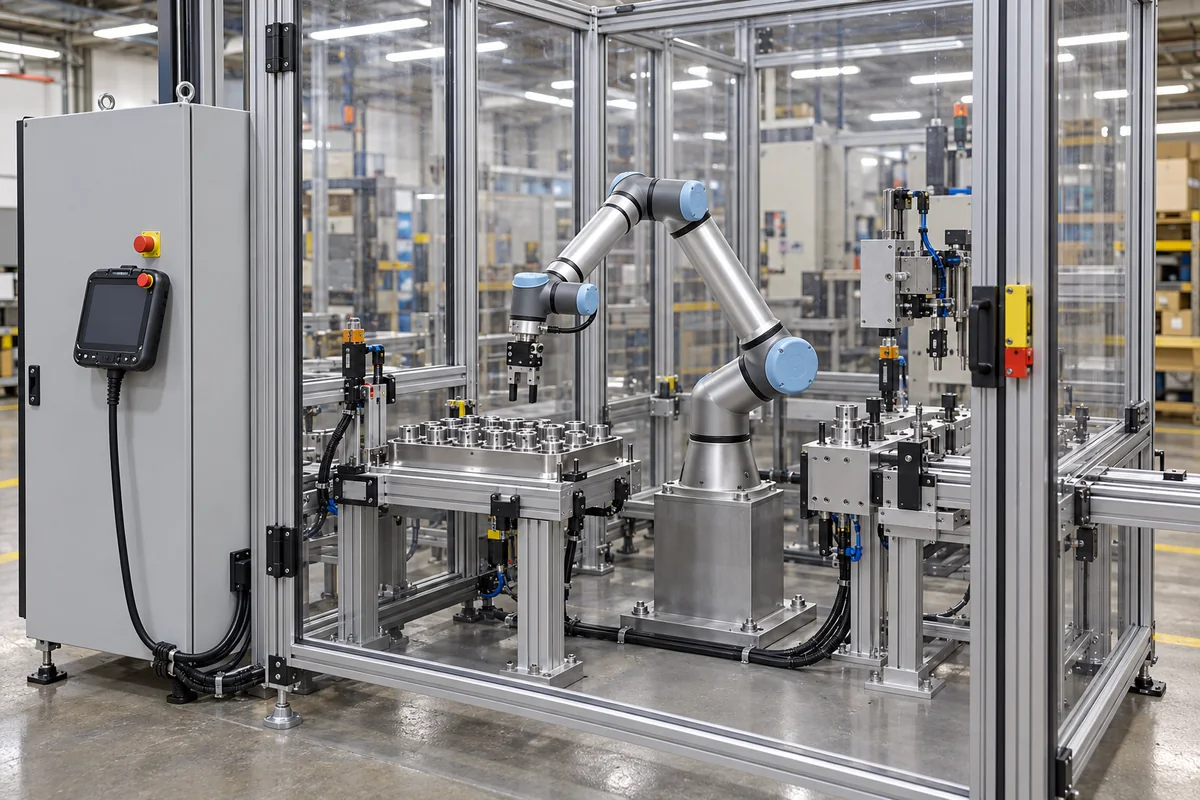
Industrieroboter in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Produktspezifikationen

Technische Details und Fertigungskontext für Industrieroboter

Technische Definition

Industrieroboter sind automatisierte, programmierbare Maschinen, die komplexe Fertigungsaufgaben mit hoher Präzision, Wiederholbarkeit und Geschwindigkeit ausführen können. Sie bestehen aus mechanischen Armen mit mehreren Freiheitsgraden, integrierten Steuerungssystemen und Endeffektoren, die für spezifische Anwendungen wie Schweißen, Montage, Materialhandhabung, Lackieren und Inspektion ausgelegt sind. Diese Systeme arbeiten in strukturierten industriellen Umgebungen, um Produktivität, Qualität und Sicherheit zu erhöhen und gleichzeitig Arbeitskosten und menschliche Fehler zu reduzieren. Typische Spezifikationen umfassen Nutzlastkapazitäten von 3 bis 500 kg, Reichweiten von 500 bis 3500 mm und Wiederholgenauigkeit von ±0,02 bis ±0,1 mm. Sie sind mit 4 bis 6 Freiheitsgraden, maximalen Geschwindigkeiten von 1 bis 10 m/s und Nennleistungen von 1 bis 50 kW erhältlich. Die Versorgungsspannung reicht von 200 bis 480 V AC (Drehstrom, 50/60 Hz), die Betriebstemperatur von 0 bis 45 °C und die Schutzart von IP54 bis IP67. Montagemöglichkeiten umfassen Boden, Wand oder Decke. Das Roboterarmgewicht reicht von 50 bis 2000 kg und die Stellfläche von 0,5 bis 5 m². Verwendete Materialien umfassen Stahllegierungen, Aluminiumlegierungen, Verbundpolymere und elektronische Komponenten. Normen wie ISO 9283 und IEC 60038 werden für Leistungs- und elektrische Spezifikationen referenziert, aber die tatsächliche Konformität muss mit dem Hersteller verifiziert werden. Bestätigen Sie immer modellspezifische Werte und Normen mit dem rechtlichen Hersteller oder Lieferanten vor der Beschaffung.

Funktionsprinzip

Industrieroboter funktionieren durch eine Kombination aus mechanischer Betätigung, elektronischer Steuerung und Softwareprogrammierung. Eine zentrale Steuerung führt programmierte Anweisungen aus, die die Bewegung der Robotergelenke koordinieren, typischerweise angetrieben durch elektrische Servomotoren oder hydraulische/pneumatische Aktuatoren. Sensoren liefern Rückmeldung über Position, Geschwindigkeit und Kraft, was eine Regelung mit geschlossenem Regelkreis für Genauigkeit ermöglicht. Endeffektoren wie Greifer, Schweißgeräte oder Werkzeuge führen die spezifische Aufgabe aus, während Sicherheitssysteme Betriebsgrenzen überwachen, um Kollisionen oder Gefahren zu verhindern. Die Freiheitsgrade des Roboters bestimmen seinen Bewegungsbereich, und seine Wiederholgenauigkeit gewährleistet konsistente Positionierung. Das Steuerungssystem interpretiert Eingaben von Sensoren und passt Aktuatorbefehle an, um gewünschte Trajektorien beizubehalten. Sicherheitsfunktionen umfassen Not-Aus und Zonenüberwachung. Das Funktionsprinzip basiert auf präziser Koordination mechanischer Komponenten und elektronischer Steuerung, was schnelle und genaue Operationen in industriellen Umgebungen ermöglicht.

Hauptmaterialien

Stahllegierungen, Aluminiumlegierungen, Verbundpolymere, Elektronikkomponenten
Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Nutzlastkapazität3–500 kgMaximales Gewicht, das der Roboter am Endeffektor tragen kann, während die spezifizierte Leistung aufrechterhalten wirdISO 9283
Reichweite500–3500 mmMaximaler horizontaler Abstand von der Roboterbasis zum Endeffektor
Freiheitsgrade4–6 AnzahlAnzahl der unabhängigen Achsen oder Gelenke, die den Bewegungsbereich des Roboters bestimmen
Wiederholgenauigkeit±0.02–±0.1 mmMaß für die Positionsgenauigkeit bei der Rückkehr zu einem programmierten Punkt unter identischen BedingungenISO 9283
Maximale Geschwindigkeit1–10 m/sHöchste lineare Geschwindigkeit, die vom Endeffektor während des Betriebs erreicht werden kann
Nennleistung1–50 kWTotal electrical consumption
Versorgungsspannung200–480 V ACThree-phase, 50/60 HzIEC 60038
Betriebstemperatur0–45 °CAmbient temperature range
SchutzartIP54–IP67Dust and water resistanceIEC 60529
MontagepositionFloor, wall, ceilingOrientation flexibility
Gewicht50–2000 kgRobot arm mass
Stellfläche0.5–5 m²Base area required

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Komponenten / BOM
  • Manipulatorarm
    Bietet strukturellen Rahmen und artikulierte Bewegung durch verbundene Segmente und Gelenke
    Material: Stahl- oder Aluminiumlegierungen für Festigkeit und Leichtbauweise
  • Steuerungseinheit
    Verarbeitet Programmieranweisungen, verwaltet Bewegungsbahnen und koordiniert alle Roboterfunktionen
    Material: Elektronische Schaltkreise, Prozessoren und Gehäuse typischerweise aus Metall oder Kunststoff
  • Endeffektor
    Werkzeug oder Vorrichtung, die am Handgelenk des Roboterarms angebracht ist, um spezifische Aufgaben auszuführen (z.B. Greifen, Schweißen, Sprühen)
    Material: Variiert je nach Anwendung (z.B. Stahl für Greifer, Keramik für Schweißbrenner)
  • Antriebssystem
    Wandelt elektrische Signale durch Motoren, Getriebe und Aktoren in mechanische Bewegung um
    Material: Elektrische Servomotoren mit Kupferwicklungen, Stahlgetriebe und Aluminiumgehäuse
  • Sensoren
    Überwachen Position, Geschwindigkeit, Kraft und Umgebungsbedingungen, um Rückmeldungen für präzise Steuerung zu liefern
    Material: Elektronische Bauteile mit Kunststoff- oder Metallgehäusen
  • Schutzeinhausung
    Physische Barrieren oder Lichtvorhänge, die menschliche Arbeitskräfte vor den Bewegungsbereichen von Robotern schützen
    Material: Stahldrahtgitter, Polycarbonatplatten oder Aluminiumrahmen

Anwendung und Auswahl

Eignung und Auslegungsdaten

Betriebsgrenzen
reach:500 mm bis 4000 mm
Betriebsdruck:Atmosphärisch (nicht druckfest)
Betriebstemperatur:0°C bis 50°C (Betriebsumgebung)
repeatability:±0,01 mm bis ±0,1 mm
payload capacity:1 kg bis 2000 kg (modellabhängig)
Montage- und Anwendungskompatibilität
MetallteilmontageKunststoff-SpritzgussPräzisionsschweißanwendungen
Nicht geeignet: Hochschwingungsumgebungen ohne Isolierung
Auslegungsdaten
  • Nutzlastgewicht (kg)
  • Erforderliche Reichweite/Arbeitsraum (mm)
  • Zykluszeit/Durchsatz (Teile pro Stunde)
Ergänzende technische Angaben

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,1-1,5 m/s Lineargeschwindigkeit, 0,01-0,1 mm Positionierwiederholgenauigkeit, 0,5-2,0 m/s² Beschleunigung
Belastungs- und Ausfallgrenzen
Gelenkmoment über 150 % des Nennmoments für >100 ms, Getriebetemperatur >120°C, Encoder-Signalverlust >10 ms
Zahnflankengrübchen bei Harmonic-Drive-Getrieben aufgrund von Hertzscher Pressung über 1,5 GPa, Entmagnetisierung von Dauermagneten bei >150°C Curie-Temperaturschwelle
Fertigungskontext
Industrieroboter wird innerhalb von Maschinen- und Anlagenbau nach Material, Prozessfenster und Prüfanforderungen bewertet.

Risiken, Wartung und Normen

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Getriebespiel und Verschleiß
Ursache: Hochzyklische Ermüdung durch wiederholte Bewegung, unzureichende Schmierung oder Kontaminationseintritt, die zu Grübchenbildung, Abplatzungen und erhöhtem Spiel in den Reduktionsgetrieben führt.
Encoder- oder Resolver-Ausfall
Ursache: Elektrische Störbeeinflussung, thermische Belastung durch Motorwärme, mechanischer Stoß/Schwingungen, die die Ausrichtung stören, oder Kontamination der optischen/magnetischen Sensorelemente.
Wartungsindikatoren
  • Ungewöhnliche Schleif-, Klick- oder Pfeifgeräusche von Gelenken oder Antriebseinheiten während der Bewegung
  • Unregelmäßige oder 'springende' Positionierung, Abweichung von programmierten Bahnen oder wiederholte Servo-Fehleralarme
Technische Hinweise
  • Implementierung einer zustandsbasierten Schmierung mit hochreinen Fetten, die speziell für Roboterachsen ausgelegt sind, unter Verwendung automatisierter Dosiergeräte, um optimale Füllstände aufrechtzuerhalten und Über-/Unterfettung zu verhindern.
  • Etablierung von Thermomanagement-Protokollen, einschließlich regelmäßiger Reinigung von Kühlrippen/Lüftern, Überprüfung der Umgebungstemperatur-/Feuchtigkeitskontrollen und Einsatz von Wärmebildkameras während vorbeugender Inspektionen, um überhitzte Motoren oder Antriebe vor einem Ausfall zu identifizieren.

Konformität und Fertigungsnormen

Referenznormen
ISO 10218-1:2011 - Roboter und Robotikgeräte - Sicherheitsanforderungen für IndustrieroboterANSI/RIA R15.06 - Industrieroboter und Robotersysteme - SicherheitsanforderungenCE-Kennzeichnung - Konformität mit EU-Maschinenrichtlinie 2006/42/EG
Fertigungsgenauigkeit
  • Positionierwiederholgenauigkeit: +/-0,02 mm
  • Bahngenauigkeit: +/-0,1 mm über den gesamten Arbeitsbereich
Qualitätsprüfung
  • Leistungsverifizierungstest (ISO 9283) - Prüfung der Positioniergenauigkeit, Wiederholgenauigkeit und Bahnleistung
  • Sicherheitssystem-Validierungstest - Überprüfung der Not-Aus-Funktion und Überwachung von Schutzstopps
Fehleranalyse

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Gegen-EMK-Spannungsspitze über 600 V während Not-Aus → IGBT-Modul thermisches Durchgehen und Kurzschluss → Dynamisches Bremswiderstandsnetzwerk mit 50 Ω, 2 kW Nennleistung und MOV-Schutz bei 650 V Klemmspannung
Kugelgewindetrieb-Vorspannungsverlust unter 0,02 mm Spieltoleranz → Verschlechterung der Positionsgenauigkeit über ±0,05 mm Spezifikation → Doppelmutter-Vorspannmechanismus mit 8.8-Grad-Vorspannschrauben, angezogen auf 45 N·m, und Laserinterferometer-Kalibrierung alle 2000 Stunden

Beschaffungscheckliste

Keine Kundenbewertung und keine Echtzeitdaten. Prüfen Sie diese Unterlagen vor einer Bestellung.

Technische Dokumentation
Aktuelle Zeichnungen, Revisionsstand und Spezifikationsblatt anfordern.
Fertigungsfähigkeit
Anlagen, Prozessgrenzen und nachvollziehbare Fertigungsbelege prüfen.
Prüfbarkeit
Prüfmethoden, Messmittel und rückverfolgbare Prüfberichte bestätigen.
Lieferantentransparenz
Rechtsträger, Standort, Zertifikatsumfang und direkte Kontakte prüfen.

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

Hersteller von Industrieroboter

11 Unternehmen führen dieses Produkt in ihrem eigenen Sortiment. Die Unternehmensangaben stammen von der jeweils eigenen Website; jede Karte nennt die Grundlage der Zuordnung.

Chuanghe Fastener Co., Ltd. (CHE Parts)
· CN
Gegründet 2007
Fertigt außerdem: External Retaining Ring、Self-Drilling Screw、Compression Spring und 9 weitere
Laut Produktseite der eigenen Website · Profil von CNFX aus öffentlichen Quellen zusammengestellt
Bezeichnung auf der Website: “Industrial Robots”
Quellseite ansehen ↗ che-parts.com · geprüft am 2026-09-18
CHENGDU MESKERNEL INTEGRATED TECHNOLOGY CO.,LTD
Chengdu · CN
Fertigt außerdem: LiDAR Sensor、Robotic Arm
Laut Produktseite der eigenen Website · Profil von CNFX aus öffentlichen Quellen zusammengestellt
Bezeichnung auf der Website: “Robotic Arms”
Quellseite ansehen ↗ meskernel.com · geprüft am 2026-09-06
CHENGDU NEWKer CNC-TECHNOLOGY CO.,LTD
Chengdu · CN
Fertigt außerdem: Robot Controller、CNC Controller、Robotic Arm und 3 weitere
Laut Produktseite der eigenen Website · Profil von CNFX aus öffentlichen Quellen zusammengestellt
Bezeichnung auf der Website: “Robotic Arms”
Quellseite ansehen ↗ newker-cnc.com · geprüft am 2026-10-11
DMKmotor
· CN
Fertigt außerdem: Agricultural Machinery、Servo Motor Controller、Motor Controller und 3 weitere
Laut Produktseite der eigenen Website · Profil von CNFX aus öffentlichen Quellen zusammengestellt
Bezeichnung auf der Website: “Robotic Arms”
Quellseite ansehen ↗ dmkmotor.com · geprüft am 2026-09-10
EVS Tech Co. Ltd.
Chengdu · CN
Fertigt außerdem: Robotic Welding Station、Welding Positioner、Automation System und 5 weitere
Laut Produktseite der eigenen Website · Profil von CNFX aus öffentlichen Quellen zusammengestellt
Bezeichnung auf der Website: “Robotic Arms We Supply”
Quellseite ansehen ↗ evsint.com · geprüft am 2026-09-03
FLECONN
Shenzhen · CN
Fertigt außerdem: Signal Connectors、High-Frequency RF Connector、LED Street Lights und 4 weitere
Laut Produktseite der eigenen Website · Profil von CNFX aus öffentlichen Quellen zusammengestellt
Bezeichnung auf der Website: “Automation and Robots”
Quellseite ansehen ↗ fleconn-china.com · geprüft am 2026-09-05
Guangdong Topstar Technology Co., Ltd.
· CN
Fertigt außerdem: Injection Molding Machine、Assembly Robot、Cooling System und 1 weitere
Laut Produktseite der eigenen Website · Profil von CNFX aus öffentlichen Quellen zusammengestellt
Bezeichnung auf der Website: “Industrial Robots”
Quellseite ansehen ↗ topstarmachine.com · geprüft am 2026-08-22
HuazhongCNC
· CN
Fertigt außerdem: 5-Axis CNC Controller、Automated Assembly Line、Automation Controller und 9 weitere
Laut Produktseite der eigenen Website · Profil von CNFX aus öffentlichen Quellen zusammengestellt
Bezeichnung auf der Website: “Industrial Robots”
Quellseite ansehen ↗ en.huazhongcnc.com · geprüft am 2026-08-22
LKPB Bearing
Luoyang · CN
Fertigt außerdem: Slewing Ring Bearing、CNC Machine Tools、Flexible Bearing und 5 weitere
Laut Produktseite der eigenen Website · Profil von CNFX aus öffentlichen Quellen zusammengestellt
Bezeichnung auf der Website: “Best Bearings for Industrial Robots”
Quellseite ansehen ↗ lkpbearing.com · geprüft am 2026-09-17
PCBMay
Shenzhen · CN
Fertigt außerdem: Programmable Logic Controller、Battery Management System、Human-Machine Interface und 9 weitere
Laut Produktseite der eigenen Website · Profil von CNFX aus öffentlichen Quellen zusammengestellt
Bezeichnung auf der Website: “Industrial Robots”
Quellseite ansehen ↗ pcbmay.com · geprüft am 2026-09-08
Shandong Tengyang Intelligent Equipment Co., Ltd.
· CN
Fertigt außerdem: Assembly Robot
Laut Produktseite der eigenen Website · Profil von CNFX aus öffentlichen Quellen zusammengestellt
Bezeichnung auf der Website: “Kawasaki Industrial Robots”
Quellseite ansehen ↗ sdtengyang.com · geprüft am 2026-09-05

Vergleichen Sie Produktumfang und Quellenangaben. Nennen Sie bei Ihrer Anfrage Spezifikationen, Menge und Liefertermin.

Anfrage

Beschaffungsinformationen anfragenfür Industrieroboter

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Angaben für Ihre Anfrage
Nennen Sie Produktspezifikationen, Menge, Lieferort und gewünschten Termin.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Häufige Fragen

Was sind typische Nutzlastkapazitäten für Industrieroboter?

Laut Verzeichnisdaten können Industrieroboter Nutzlastkapazitäten von 3 bis 500 kg haben, abhängig vom Modell und der Anwendung. Die spezifische Nutzlastkapazität muss mit dem Hersteller für das genaue Robotermodell bestätigt werden.

Welche Normen sind für die Leistung von Industrierobotern relevant?

ISO 9283 wird häufig für Leistungskriterien wie Wiederholgenauigkeit und Genauigkeit referenziert. Die Versorgungsspannung kann IEC 60038 folgen. Die Konformität mit diesen Normen sollte jedoch für jeden spezifischen Roboter mit dem Hersteller verifiziert werden.

Was sind übliche Montagepositionen für Industrieroboter?

Industrieroboter können je nach Anwendung und Arbeitsraumanforderungen auf dem Boden, an der Wand oder an der Decke montiert werden. Die Wahl der Montageposition beeinflusst die Reichweite und Zugänglichkeit des Roboters.

Wie wähle ich den richtigen Industrieroboter für meine Anwendung aus?

Die Auswahl umfasst die Bewertung von erforderlicher Nutzlast, Reichweite, Wiederholgenauigkeit, Geschwindigkeit, Freiheitsgraden und Umgebungsbedingungen wie Temperatur und Schutzart. Konsultieren Sie immer den Hersteller, um sicherzustellen, dass der Roboter Ihre spezifischen Prozessanforderungen erfüllt, und bestätigen Sie alle Spezifikationen.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.11 · Maschinen- und Anlagenbau

Zugehörige Ausrüstung

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.

Fertigung für Industrieroboter?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Industrieprotokollmodul
Nächstes Produkt
Industrieroboterarm
AngebotChat