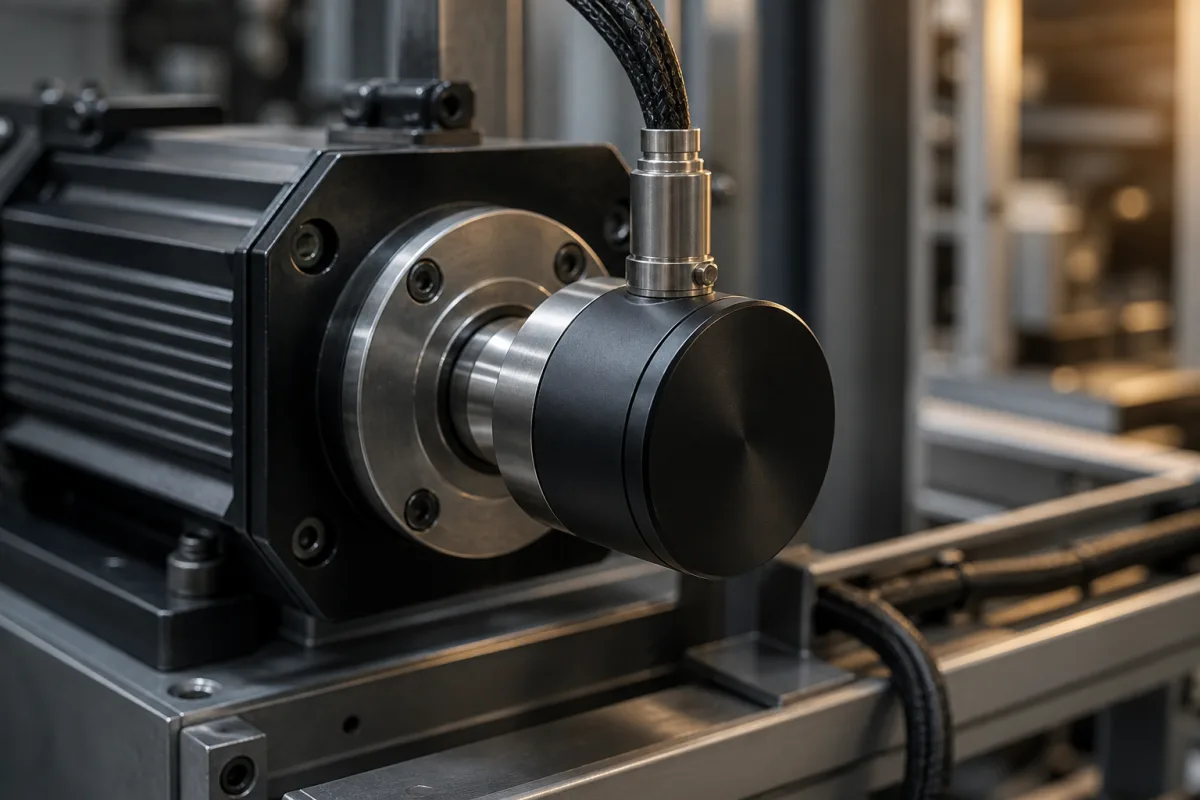
Technische Definition
Ein Positions-Encoder/Resolver ist eine Rückkopplungskomponente in Antriebsmotoren und Aktuatoren, die den Drehwinkel oder die lineare Verschiebung einer Welle oder eines Mechanismus misst. Er liefert Echtzeit-Positionsdaten an das Steuerungssystem und ermöglicht so eine geschlossene Regelung für präzise Drehzahlregelung, Drehmomentsteuerung und genaue Positionierung in automatisierten Maschinen und Bewegungssteuerungssystemen. Das Gerät arbeitet, indem es ein elektrisches Signal erzeugt – analoge Sinus-/Kosinuswellen für Resolver, digitale Impulse für Encoder – dessen Phase, Frequenz oder Impulszahl direkt der Winkelposition der Welle entspricht. Das Steuerungssystem interpretiert dieses Signal, um genaue Position, Geschwindigkeit und Drehrichtung zu bestimmen. Typische Spezifikationen umfassen Auflösung von 10–16 Bit, Genauigkeit von ±0,01°, Versorgungsspannung von 5 V DC ±5% oder 24 V DC ±10% und Ausgangssignale wie inkremental (TTL/HTL) oder absolut (SSI/BiSS). Die Betriebstemperatur reicht von -40 bis +85 °C, mit Schutzart IP54–IP67 nach IEC 60529. Wellendurchmesser betragen 6–14 mm, maximale Drehzahl 6000–12000 U/min, und Trägheitsmoment ≤ 5×10⁻⁶ kg·m². Das Gehäuse besteht typischerweise aus Aluminiumlegierung, die Welle aus Edelstahl. Das Gewicht liegt zwischen 0,2–0,5 kg, und der Anschluss erfolgt über Kabel oder M12-Stecker. Diese Werte sind Referenzbereiche; bestätigen Sie modellspezifische Daten mit dem Hersteller. Das Gerät wird aus Materialien wie Aluminiumlegierung, Edelstahl, Leiterplatte und magnetischen oder optischen Sensorelementen hergestellt. Es ist für Anwendungen mit hoher dynamischer Reaktion und Zuverlässigkeit unerlässlich. Stellen Sie sicher, dass das ausgewählte Modell die erforderliche Auflösung, Genauigkeit und Umgebungsbedingungen für Ihre spezifische Anwendung erfüllt.
Funktionsprinzip
Der Encoder oder Resolver erzeugt ein elektrisches Signal, das mit der Winkelposition der Welle variiert. Bei Resolvern ist der Ausgang analoge Sinus- und Kosinuswellen, deren Amplituden den Winkel kodieren. Bei Encodern ist der Ausgang digitale Impulse (inkremental) oder ein serieller Datenstrom (absolut), der die Position darstellt. Das Steuerungssystem misst Phase, Frequenz oder Impulszahl, um genaue Position, Geschwindigkeit und Drehrichtung zu bestimmen. Diese Rückkopplung wird in der geschlossenen Regelung verwendet, um den Motorbetrieb für präzise Positionierung und Drehzahlregelung anzupassen.