Strukturierte Fertigungsdaten · 2026

Positionierarm

Auf Basis strukturierter CNFX-Herstellerprofile wird Positionierarm im Bereich Maschinen- und Anlagenbau anhand von Hub bis Positioniergenauigkeit eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Positionierarm wird durch die Baugruppe aus Aktor und Armgelenk beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

Eine mechanische Armkomponente, die Deckel in einem automatisierten Zuführsystem präzise positioniert und manipuliert.
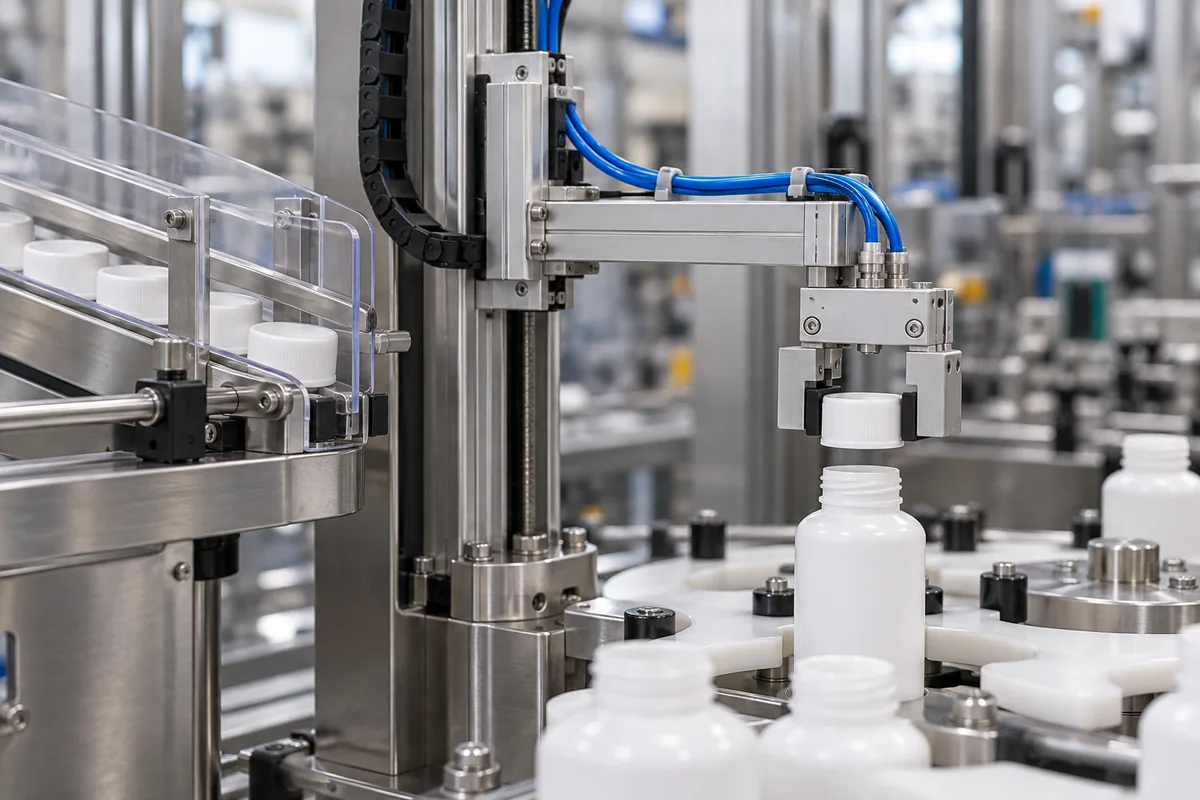
Positionierarm in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Produktspezifikationen

Technische Details und Fertigungskontext für Positionierarm

Technische Definition

Der Positionierarm ist eine kritische Komponente des Deckelpositionierungs- und Zuführmechanismus, der dafür verantwortlich ist, Deckel genau zu greifen, zu transportieren und auf Behälter oder Arbeitsstationen zu platzieren. Er gewährleistet präzise Ausrichtung und kontrollierte Bewegung während des Deckelhandhabungsprozesses. Der Arm wird typischerweise durch pneumatische, Servo- oder Schrittmotorantriebe betätigt und empfängt Positionsbefehle von einem Steuerungssystem, um seine Aufgaben auszuführen. Er fährt aus, ein oder dreht sich, um einen Deckel von einem Zuführer oder Stapel aufzunehmen, bewegt sich entlang eines programmierten Pfads und platziert den Deckel präzise an der Zielposition, bevor er in seine Ausgangsposition zurückkehrt. Der Arm ist aus Aluminiumlegierung (6061-T6, eloxiert) oder Edelstahl gefertigt und für Langlebigkeit und Präzision in industriellen Umgebungen ausgelegt. Zu den wichtigsten Parametern gehören ein Betriebsdruck von 1,0–1,6 MPa, eine Hublänge von 50–200 mm, Positioniergenauigkeit von ±0,05 mm, Lastkapazität von 5–20 kg, Betriebstemperatur von -10 bis 60 °C, Zyklusrate von 30–60 Zyklen/min, Versorgungsspannung von 24 V DC (±10%), Leistungsaufnahme ≤50 W, Schutzart IP54–IP65 (IEC 60529), Gewicht von 3–8 kg und eine Montageschnittstelle gemäß ISO 9409-1-50-4-M6. Diese Werte sind Referenzbereiche und müssen für das spezifische Modell und die Anwendung verifiziert werden. Der Arm ist für den Einsatz in automatisierten Deckelhandhabungssystemen vorgesehen, wo präzise Positionierung unerlässlich ist. Er ist kein eigenständiges Produkt, sondern eine Komponente, die mit einem Steuerungssystem und anderen mechanischen Teilen integriert wird. Beim Einkauf ist zu verifizieren, dass der Arm die erforderlichen Spezifikationen und Normen für Ihre spezifische Anwendung erfüllt. Die regelmäßige Wartung umfasst die Überprüfung auf Verschleiß, die Sicherstellung ordnungsgemäßer Schmierung und die Überprüfung der Ausrichtung. Ein Betrieb außerhalb der angegebenen Parameter kann zu reduzierter Genauigkeit oder mechanischem Versagen führen. Konsultieren Sie immer den Hersteller für detaillierte technische Dokumentation und Installationsrichtlinien.

Funktionsprinzip

Der Positionierarm arbeitet durch eine Kombination aus Antrieb und Steuerung. Er empfängt Positionsbefehle von einem Steuerungssystem, das pneumatische, Servo- oder Schrittmotoren auslöst, um den Arm zu bewegen. Der Arm fährt aus, ein oder dreht sich, um einen Deckel von einem Zuführer oder Stapel zu greifen, und bewegt sich dann entlang eines programmierten Pfads zur Zielposition. Sensoren liefern Feedback, um eine präzise Platzierung zu gewährleisten. Nach dem Platzieren des Deckels kehrt der Arm in seine Ausgangsposition zurück. Die Bewegung wird gesteuert, um die erforderliche Positioniergenauigkeit von ±0,05 mm zu erreichen, mit einer Zyklusrate von 30–60 Zyklen/min. Der Betrieb des Arms hängt von der Versorgungsspannung (24 V DC) und dem Betriebsdruck (1,0–1,6 MPa) für pneumatische Versionen ab. Das Steuerungssystem muss ordnungsgemäß programmiert sein, um eine reibungslose und genaue Bewegung zu gewährleisten.

Hauptmaterialien

Aluminiumlegierung, Edelstahl
Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Hub50–200 mmCustomizable per application
Positioniergenauigkeit±0.05 mmRepeatability within tolerance
Tragfähigkeit5–20 kgMaximum dynamic load
Betriebstemperatur-10–60 °CNon-condensing environment
Taktzeit30–60 Zyklen/minDepends on load and stroke
Versorgungsspannung24 ±10% V DCFor sensors and control
Leistungsaufnahme≤50 WAt rated load
SchutzartIP54–IP65Dust and water resistanceIEC 60529
Werkstoff6061-T6Aluminum alloy, anodizedASTM B221
Gewicht3–8 kgDepending on configuration
SchnittstelleISO 9409-1-50-4-M6Standard robot flangeISO 9409-1

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Komponenten / BOM
  • Aktor
    Stellt die Antriebskraft für die Armbewegung bereit (Pneumatikzylinder, Servomotor, etc.)
    Material: Stahl, Aluminium
  • Armgelenk
    Das Strukturbauteil, das Bewegung überträgt und den Endeffektor trägt
    Material: Aluminiumlegierung
  • Endeffektor
    Werkzeug am Ende des Roboterarms, das den Deckel greift (z.B. Greifer, Saugnapf)
    Material: Polymer, Aluminium
  • Montagewinkel
    Schnittstelle zur Befestigung des Arms am Hauptmechanismusrahmen
    Material: Stahl
  • Rückkopplungssensor
    Bestätigt, dass der Arm die Position erreicht hat – die ±0.05 mm Platzierungsspezifikation hängt davon ab.

Anwendung und Auswahl

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:Umgebungsdruck bis 2 bar
Weitere Spezifikationen:Maximale Traglast: 10 kg, Positioniergenauigkeit: ±0,1 mm, Zyklusrate: Bis zu 60 Zyklen/min
Betriebstemperatur:-20°C bis 80°C
Montage- und Anwendungskompatibilität
Lebensmittelgeeignete SchmiermittelTrockene PartikelmaterialienNicht-korrosive Gase
Nicht geeignet: Hochkonzentrierte abrasive Suspensionen
Auslegungsdaten
  • Nutzlastgewicht (kg)
  • Erforderliche Positioniergenauigkeit (mm)
  • Maximale Reichweite (mm)
Ergänzende technische Angaben

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,1-2,0 mm Positioniergenauigkeit, 0,5-5,0 N·m Drehmomentkapazität, 0,01-0,5 m/s Lineargeschwindigkeit
Belastungs- und Ausfallgrenzen
Positionierfehler überschreitet ±0,25 mm Toleranz, Spiel überschreitet 0,05 mm, Servomotortemperatur überschreitet 85°C, Lager-Vibrationsamplitude überschreitet 0,8 mm/s RMS
Spielakkumulation durch Getriebezugverschleiß (ISO 1328-1 Klasse 7 Toleranzverschlechterung), thermische Ausdehnung von Aluminiumlegierungsarmsegmenten (α=23,1×10⁻⁶/°C), Vorspannungsverlust der Kugelumlaufspindel unter 5 % der dynamischen Tragzahl, Servo-Encoder-Auflösungsverschlechterung unter 16-Bit-Präzision
Fertigungskontext
Positionierarm wird innerhalb von Maschinen- und Anlagenbau nach Material, Prozessfenster und Prüfanforderungen bewertet.

Risiken, Wartung und Normen

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Verschleiß in Drehgelenken und Lagern
Ursache: Unzureichende Schmierung führt zu Metall-auf-Metall-Kontakt, Kontaminationseintritt oder übermäßiger zyklischer Belastung über die Auslegungsgrenzen hinaus
Hydraulik- oder Pneumatikzylinder-Dichtungsversagen
Ursache: Dichtungsverschlechterung aufgrund von Fluidkontamination, ungeeigneter Fluidkompatibilität, übermäßiger Druckspitzen oder thermischer Zyklen, die Verhärtung/Rissbildung verursachen
Wartungsindikatoren
  • Ungewöhnliche Schleif- oder Klopfgeräusche während der Bewegung, die auf Lager-/Gelenkverschleiß hinweisen
  • Sichtbare Hydraulik-/Pneumatikfluidlecks um Zylinderdichtungen oder Verbindungen herum
Technische Hinweise
  • Implementierung zustandsbasierter Schmierung mit automatisierten Systemen und Partikelzählung zur Aufrechterhaltung optimaler Schmierstoffreinheit und Filmdicke
  • Installation von Druckaufnehmern und Positionssensoren mit Echtzeitüberwachung zur Erkennung abnormaler Kraftprofile und Verhinderung von Überfahr-/Überlastbedingungen

Konformität und Fertigungsnormen

Referenznormen
ANSI B11.19 - Leistungskriterien für SchutzeinrichtungenDIN 71802-1 - Wälzlager für Linearbewegungen
Fertigungsgenauigkeit
  • Bohrungsdurchmesser: +/-0,01 mm
  • Parallelität der Montageflächen: 0,05 mm
Qualitätsprüfung
  • Dimensionsprüfung mit Koordinatenmessgerät (KMG)
  • Lastzyklus-Ermüdungsprüfung
Fehleranalyse

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Harmonische Vibration bei 120 Hz Resonanzfrequenz vom Fördersystem → Positioniergenauigkeitsverschlechterung auf ±0,4 mm aufgrund von Strukturresonanz → Installation eines abgestimmten Massendämpfers mit 2,5 kg Masse und 500 N·s/m Dämpfung an der Armbasis, Erhöhung der strukturellen Steifigkeit auf 1,8×10⁸ N/m
Servomotor-Encoder-Kontamination mit 5 μm Partikelakkumulation → Absoluter Positionsverlust erfordert manuelle Referenzierung alle 8 Stunden → Implementierung eines IP67-gekapselten Encodergehäuses mit 0,3 bar positiver Luftspülung, Installation eines redundanten Inkrementalencoders mit 2048 U/min Auflösung

Beschaffungscheckliste

Keine Kundenbewertung und keine Echtzeitdaten. Prüfen Sie diese Unterlagen vor einer Bestellung.

Technische Dokumentation
Aktuelle Zeichnungen, Revisionsstand und Spezifikationsblatt anfordern.
Fertigungsfähigkeit
Anlagen, Prozessgrenzen und nachvollziehbare Fertigungsbelege prüfen.
Prüfbarkeit
Prüfmethoden, Messmittel und rückverfolgbare Prüfberichte bestätigen.
Lieferantentransparenz
Rechtsträger, Standort, Zertifikatsumfang und direkte Kontakte prüfen.

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

Hersteller von Positionierarm

Herstellerprofile mit passender Produktionsfähigkeit in China.

Vergleichen Sie Produktumfang und Quellenangaben. Nennen Sie bei Ihrer Anfrage Spezifikationen, Menge und Liefertermin.

Anfrage

Beschaffungsinformationen anfragenfür Positionierarm

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Angaben für Ihre Anfrage
Nennen Sie Produktspezifikationen, Menge, Lieferort und gewünschten Termin.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Häufige Fragen

Was ist der typische Betriebsdruck für den Positionierarm?

Der Betriebsdruck ist mit 1,0–1,6 MPa angegeben. Dies ist jedoch ein Referenzbereich; die genaue Anforderung hängt vom spezifischen Modell und der Anwendung ab. Verifizieren Sie dies immer mit dem Hersteller.

Kann der Positionierarm verschiedene Deckelgrößen handhaben?

Der Arm hat eine Hublänge von 50–200 mm und eine Lastkapazität von 5–20 kg, was verschiedene Deckelgrößen innerhalb dieser Bereiche ermöglicht. Eine Anpassung ist möglicherweise möglich, aber bestätigen Sie dies mit dem Lieferanten für Ihre spezifischen Anforderungen.

Welche Materialien werden bei der Konstruktion verwendet?

Der Arm ist in Aluminiumlegierung (6061-T6, eloxiert) oder Edelstahl erhältlich. Die Materialwahl beeinflusst Gewicht und Korrosionsbeständigkeit. Verifizieren Sie die Materialgüte mit dem Hersteller für Ihre Anwendung.

Was ist die Positioniergenauigkeit des Arms?

Die Positioniergenauigkeit beträgt ±0,05 mm, was eine präzise Platzierung gewährleistet. Dies ist ein Referenzwert; die tatsächliche Leistung kann je nach Installation und Wartung variieren. Bestätigen Sie dies mit dem Hersteller für Ihr spezifisches Setup.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.11 · Maschinen- und Anlagenbau

Zugehörige Ausrüstung

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.

Fertigung für Positionierarm?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Positionieraktor (X/Y/Z)
Nächstes Produkt
Positioniermechanismus
AngebotChat