Strukturierte Fertigungsdaten · 2026

Roboter-Greifer

Auf Basis strukturierter CNFX-Herstellerprofile wird Roboter-Greifer im Bereich Maschinen- und Anlagenbau anhand von Betriebsdruck bis Greifkraft eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Roboter-Greifer wird durch die Baugruppe aus Greifbacken und Betätigungsmechanismus beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

Endeffektor-Vorrichtung für Roboter-Handhabungssysteme, die Objekte greift, hält und freigibt

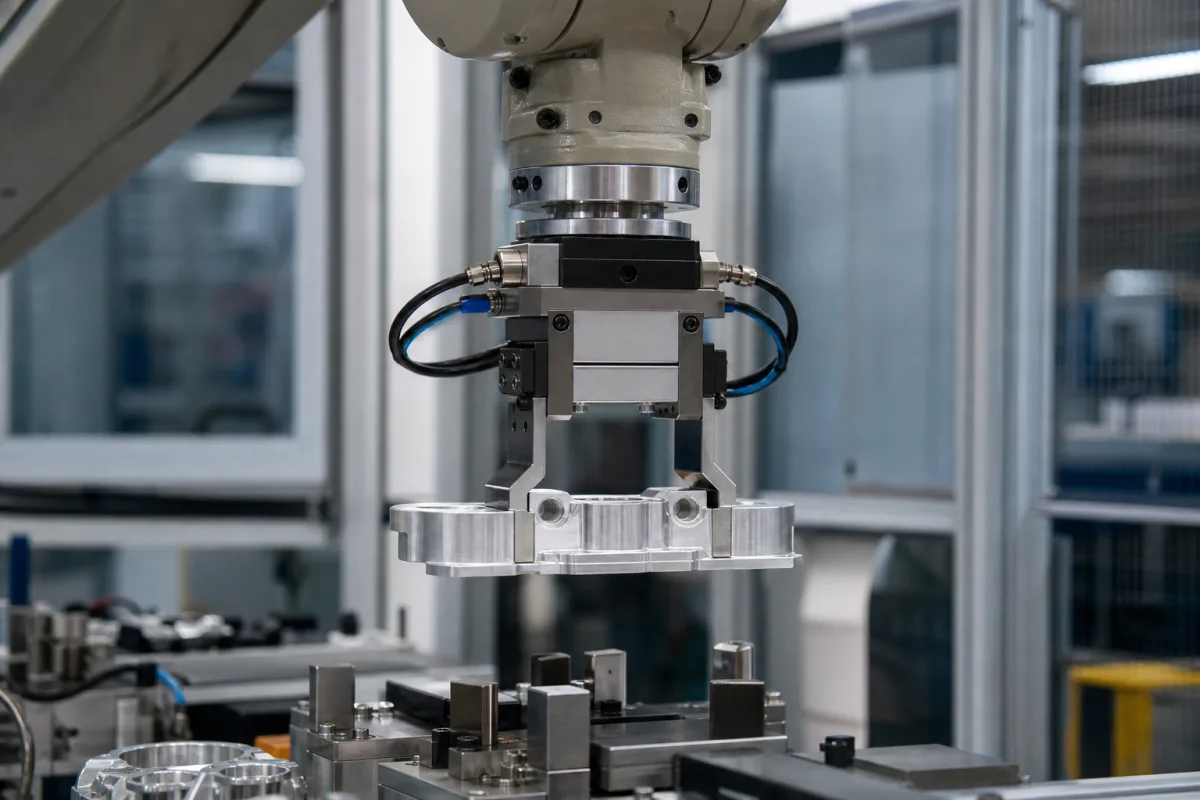
Roboter-Greifer in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Technische Definition

Ein Roboter-Greifer ist die Endeffektor-Komponente in Handhabungssystemen, die physisch mit Werkstücken interagiert. Er dient als Schnittstelle zwischen dem Roboterarm und dem manipulierten Objekt und bietet die mechanischen Mittel, um Gegenstände während automatisierter Materialhandhabung, Montage, Verpackung und anderer industrieller Prozesse sicher zu greifen, zu halten, zu positionieren und freizugeben. Dieser Verzeichniseintrag umfasst Greifer, die in der Maschinen- und Anlagenbauindustrie verwendet werden, wo sie basierend auf den spezifischen Anwendungsanforderungen ausgewählt werden. Das Design und die Konstruktion des Greifers umfassen Materialien wie Aluminiumlegierung, Edelstahl und technische Kunststoffe, die aufgrund ihrer mechanischen Eigenschaften und Eignung für industrielle Umgebungen ausgewählt werden. Zu den wichtigsten Parametern, die die Leistung eines Greifers definieren, gehören Betriebsdruck, Greifkraft, Hub pro Finger, Wiederholgenauigkeit, Betriebsspannung, Leistungsaufnahme, Betriebstemperatur, Schutzart, Körpermaterial und Gewicht. Diese Parameter werden als Referenzbereiche bereitgestellt und müssen für das spezifische Modell und die Anwendung verifiziert werden. Zum Beispiel beträgt der Betriebsdruckbereich 1,0–1,6 MPa, und die Greifkraft beträgt 50–200 N bei spezifiziertem Druck und Fingerlänge. Der Hub pro Finger beträgt 10–30 mm, wobei die Gesamtöffnung dem doppelten Hub entspricht, und die Wiederholgenauigkeit beträgt ±0,05 mm für konsistente Pick-and-Place-Genauigkeit. Die Betriebsspannung beträgt 24 ±10% V DC für integrierte Sensoren und Steuerung, und die Leistungsaufnahme beträgt 5–15 W bei Nennlast und Zyklusrate. Der Betriebstemperaturbereich beträgt -40–85 °C in nicht kondensierender Umgebung, und die Schutzart ist IP54–IP65, wobei IP65 für Abwaschanwendungen gilt. Das Körpermaterial ist Aluminium 6061-T6, eloxiert für Korrosionsbeständigkeit, und das Gewicht reicht von 0,5–2,5 kg, abhängig von Hub- und Kraftoptionen. Normen wie IEC 60529 und ASTM B211 werden als Referenz angegeben. Bitte bestätigen Sie modellspezifische Werte und Normen mit dem Hersteller oder Lieferanten.

Funktionsprinzip

Roboter-Greifer arbeiten über verschiedene Antriebsmechanismen (pneumatisch, elektrisch, hydraulisch oder servogetrieben), die Energie in mechanische Bewegung umwandeln, um Greiffinger oder Backen zu öffnen und zu schließen. Sie verwenden Kraftsteuerung, Positionsrückmeldung oder Sensoreingaben, um präzise Greifkraft und Positionierung für verschiedene Objektformen, -größen und -materialien zu erreichen. Das Steuerungssystem des Greifers interpretiert Signale von der Robotersteuerung und passt die Greifaktion entsprechend an. Bei pneumatischen Greifern wird Druckluft reguliert, um die notwendige Kraft bereitzustellen, während elektrische Greifer Motoren und Getriebe verwenden. Die Wahl des Antriebs hängt von den Anforderungen der Anwendung an Geschwindigkeit, Kraft und Präzision ab. Der Greifer muss mit dem Roboterarm und dem gesamten Steuerungssystem integriert werden, und seine Leistung wird durch Betriebsdruck, Spannung und Umgebungsbedingungen beeinflusst. Die richtige Auswahl und Einrichtung sind entscheidend für einen zuverlässigen Betrieb und um Schäden am Werkstück oder am Greifer selbst zu vermeiden.
Technische Parameter

Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Greifkraft50–200 NForce at specified pressure and finger length
Hub pro Finger10–30 mmTotal jaw opening equals twice stroke
Wiederholgenauigkeit±0.05 mmConsistent pick-and-place accuracy
Betriebsspannung24 ±10% V DCFor integrated sensors and control
Leistungsaufnahme5–15 WAt rated load and cycle rate
Betriebstemperatur-40–85 °CNicht kondensierende Umgebung
SchutzartIP54–IP65IP65 for washdown applicationsIEC 60529
GehäusematerialAluminum 6061-T6Anodized for corrosion resistanceASTM B211
Gewicht0.5–2.5 kgDepends on stroke and force options

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Hauptmaterialien

Aluminiumlegierung Edelstahl Technische Kunststoffe

Komponenten / BOM

Components / BOM
  • Greifbacken
    Direkte Kontaktflächen, die das Objekt physisch greifen und halten
    Material: Polyurethan- oder gummibeschichteter Stahl
  • Betätigungsmechanismus
    Wandelt Energie (pneumatisch, elektrisch, hydraulisch) in mechanische Bewegung um, um den Greifer zu öffnen/schließen
    Material: Aluminiumlegierung oder Stahl
  • Montageplatte
    Schnittstelle zur Befestigung des Greifers am Roboterarmflansch
    Material: Stahl oder Aluminium
  • Sensoren
    Erkennung von Objektpräsenz, Position und Greifkraft für die Rückkopplungssteuerung
    Material: Elektronische Bauteile in Schutzgehäuse

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Pneumatischer Versorgungsdruck schwankt um mehr als ±0,5 bar vom Sollwert Inkonsistente Greifkraftvariation von ±8 N, verursacht fallende Lasten Installieren Sie 0,1 μm Filtration mit 0,02 bar Druckregler, der ±0,1 bar Stabilität aufrechterhält
Zyklische Belastung bei 5 Hz übersteigt 10⁶ Zyklen mit 50 N Seitenlast Verschleißpartikelansammlung von 0,05 mm³/h in Gleitlagern, erhöht Reibungskoeffizient von 0,15 auf 0,35 Implementieren Sie 52100-Stahllager mit 58 HRC Härte und 0,8 μm Ra Oberflächengüte, geschmiert mit PFPE-Fett bewertet für 200°C

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,5-6,0 bar Greifdruck, 0-150°C Umgebungstemperatur, 0-85 % relative Luftfeuchtigkeit
Belastungs- und Ausfallgrenzen
Greifkraft fällt unter 15 N bei 6 bar Versorgungsdruck, Aktuatortemperatur überschreitet 180°C oder Positionsgenauigkeit überschreitet ±0,2 mm
Pneumatische Dichtungsdegradation bei 180°C verursacht 0,3 mm/s Leckrate, reduziert effektiven Druck um 0,8 bar pro 1000 Zyklen; thermische Ausdehnung von Aluminiumfingern bei 150°C erzeugt 0,15 mm Maßabweichung
Fertigungskontext
Roboter-Greifer wird innerhalb von Maschinen- und Anlagenbau nach Material, Prozessfenster und Prüfanforderungen bewertet.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:0 bis 10 bar
Durchflussrate:bis zu 60 Zyklen/min
Betriebstemperatur:-40°C bis +85°C
Montage- und Anwendungskompatibilität
KunststoffkomponentenMetallteileVerpackte Güter
Nicht geeignet: Hochabrasive Schlammumgebungen
Auslegungsdaten
  • Objektgewicht (kg)
  • Objektabmessungen (mm)
  • Erforderliche Greifkraft (N)

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Aktuatorverschleiß und Fehlausrichtung
Ursache: Wiederholte mechanische Zyklen führen zu Lagerdegradation, Dichtungsversagen oder pneumatischer/hydraulischer Komponentenermüdung, oft verstärkt durch Kontamination oder unsachgemäße Schmierung.
Sensor-Drift oder -Ausfall
Ursache: Umgebungsfaktoren wie Staub, Feuchtigkeit oder elektromagnetische Störungen verschlechtern optische, Kraft- oder Näherungssensoren, oder mechanische Beschädigung durch Stöße oder Vibration.
Wartungsindikatoren
  • Inkonsistente Greifkraft oder Fehlausrichtung während des Betriebs, was auf Aktuator- oder Sensorprobleme hinweist.
  • Ungewöhnliche Schleif-, Zisch- oder Klickgeräusche während der Bewegung, die auf mechanischen Verschleiß oder pneumatische/hydraulische Lecks hindeuten.
Technische Hinweise
  • Implementieren Sie einen regelmäßigen vorbeugenden Wartungsplan einschließlich Reinigung, Schmierung und Kalibrierung von Aktuatoren und Sensoren, mit Umgebungskontrollen zur Minimierung von Kontamination.
  • Verwenden Sie Zustandsüberwachungswerkzeuge wie Schwingungsanalyse, Drucksensoren oder Kraftrückkopplungssysteme, um frühzeitige Degradation zu erkennen und vorausschauende Wartung zu ermöglichen.

Konformität und Fertigungsnormen

Referenznormen
ISO 10218-1:2011 (Roboter und robotische Geräte - Sicherheitsanforderungen - Teil 1: Industrieroboter)ANSI/RIA R15.06-2012 (Industrieroboter und Robotersysteme - Sicherheitsanforderungen)CE-Kennzeichnung (EU-Maschinenrichtlinie 2006/42/EG)
Fertigungsgenauigkeit
  • Greiferbacken-Parallelität: +/-0,05 mm
  • Greifkraft-Wiederholgenauigkeit: +/-2 %
Qualitätsprüfung
  • Greifkraft-Kalibrierungstest
  • Dauerlauf-Zyklentest (z.B. 1 Million Zyklen)

Hersteller von Roboter-Greifer

2 Unternehmen führen dieses Produkt in ihrem eigenen Sortiment. Die Unternehmensangaben stammen von der jeweils eigenen Website; jede Karte nennt die Grundlage der Zuordnung.

Changzhou Heli Automation Technology Co., Ltd.
· CN
Fertigt außerdem: Force/Torque Sensor、Compensation Box、Rotary Table und 3 weitere
Laut Produktseite der eigenen Website · Profil von CNFX aus öffentlichen Quellen zusammengestellt
Bezeichnung auf der Website: “Robotic Gripper”
Quellseite ansehen ↗ holymech.com · geprüft am 2026-09-10
ShenZhen TROY Intelligent Robotics Co.,Ltd.
Shenzhen · CN
Fertigt außerdem: Metal Plate Rolling Machine、Power Transformer、Assembly Robot und 9 weitere
Laut Produktseite der eigenen Website · Profil von CNFX aus öffentlichen Quellen zusammengestellt
Bezeichnung auf der Website: “soft robotic gripper”
Quellseite ansehen ↗ troysupply.com · geprüft am 2026-09-10

Die Herstellerliste dient der Vorrecherche und Einordnung von Fertigungskapazitäten. Sie ist keine Zertifizierung, kein Ranking und keine Transaktionsgarantie.

Diese Seite teilen

Beispielhafte Bewertungskriterien aus Einkaufsprozessen

Keine Kundenbewertung und keine Echtzeitdaten. Die Werte zeigen typische Prüfkriterien in RFQ- und Lieferantenbewertungsprozessen.

Technische Dokumentation
4/5
Fertigungsfähigkeit
4/5
Prüfbarkeit
5/5
Lieferantentransparenz
3/5

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

LieferketteVerwandte Produkte und Komponenten

5-Achsen-CNC-Steuerung

Eine spezialisierte industrielle Steuereinheit, die die gleichzeitige Bewegung von fünf Achsen in CNC-Bearbeitungssystemen verwaltet und koordiniert.

Spezifikationen ansehen ->
Aktor-Controller

Ein elektronisches Gerät, das den Betrieb von Aktoren in automatisierten Systemen verwaltet und steuert.

Spezifikationen ansehen ->
Landmaschinen

Maschinen und Geräte, die in der Landwirtschaft eingesetzt werden, um Effizienz und Produktivität zu steigern.

Spezifikationen ansehen ->
All-Terrain-Kran

Ein mobiler Kran, der sowohl auf befestigten Straßen als auch auf rauem Gelände eingesetzt werden kann und über hervorragende Mobilität und Hubfähigkeiten verfügt.

Spezifikationen ansehen ->

Häufige Fragen

Was ist der Betriebsdruckbereich für diesen Roboter-Greifer?

Der Betriebsdruckbereich beträgt 1,0–1,6 MPa. Dies ist ein Referenzbereich; der genaue Wert hängt vom spezifischen Modell und der Anwendung ab. Bitte mit dem Hersteller verifizieren.

Wie hoch ist die Greifkraft?

Die Greifkraft beträgt 50–200 N bei spezifiziertem Druck und Fingerlänge. Dies ist ein Referenzbereich und muss für das tatsächliche Modell und die Betriebsbedingungen bestätigt werden.

Wie hoch ist die Wiederholgenauigkeit dieses Greifers?

Die Wiederholgenauigkeit beträgt ±0,05 mm, was eine konsistente Pick-and-Place-Genauigkeit gewährleistet. Dieser Wert ist eine Referenz und sollte für die spezifische Konfiguration verifiziert werden.

Welche Schutzart hat der Greifer?

Die Schutzart ist IP54–IP65, wobei IP65 für Abwaschanwendungen gilt. Dies ist ein Referenzbereich; die tatsächliche Schutzart hängt vom Modell und den Optionen ab. Bitte mit dem Lieferanten verifizieren.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.09 · Maschinen- und Anlagenbau

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.
Anfrage

Beschaffungsinformationen anfragenfür Roboter-Greifer

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Was wir nicht zusichern
Eine Listung ist keine Empfehlung. Prüfen Sie jeden Lieferanten und jeden Wert vor der Bestellung selbst.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Fertigung für Roboter-Greifer?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Roboter-Bestückungskopf
Nächstes Produkt
Roboter-Manipulator
AngebotChat