Strukturierte Fertigungsdaten · 2026

Roboter-Bestückungskopf

Auf Basis strukturierter CNFX-Herstellerprofile wird Roboter-Bestückungskopf im Bereich Maschinen- und Anlagenbau anhand von Betriebsdruck bis Aufnahmekraft eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Roboter-Bestückungskopf wird durch die Baugruppe aus Düsenhalter/Platte und Saugdüse beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

Die Endeffektor-Komponente einer Bestückungsmaschine, die Bauteile oder Produkte physisch handhabt und positioniert.

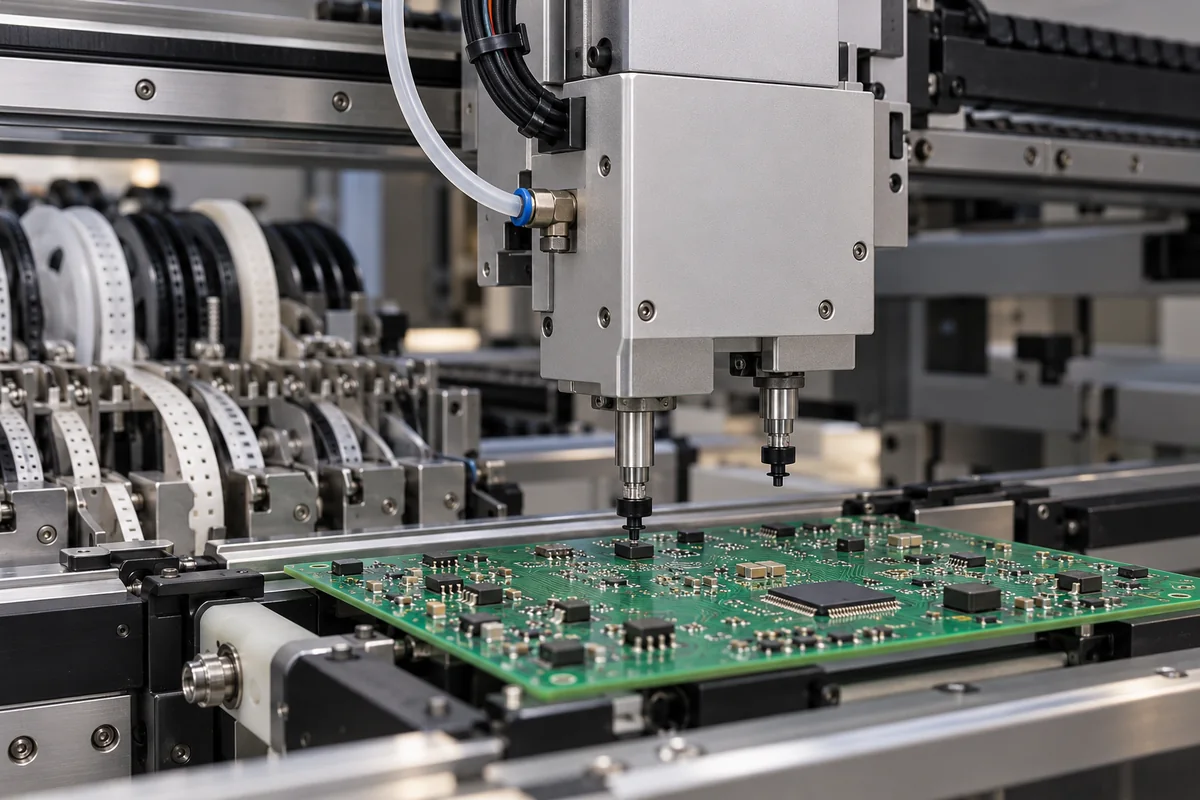
Roboter-Bestückungskopf in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Produktspezifikationen

Technische Details und Fertigungskontext für Roboter-Bestückungskopf

Technische Definition

Ein Roboter-Bestückungskopf ist das kritische End-of-Arm-Tooling in einem Bestückungsmaschinensystem. Er ist verantwortlich für das präzise Greifen, Anheben, Transportieren und genaue Platzieren von Gegenständen (wie elektronischen Bauteilen, verpackten Gütern oder Kleinteilen) von einem Ort zu einem anderen innerhalb einer Fertigungs- oder Montagelinie. Sein Design beeinflusst direkt die Geschwindigkeit, Genauigkeit und die Arten von Objekten, die er handhaben kann. Der Kopf ist typischerweise an einem Roboterarm oder einer Portalachse montiert und verwendet einen Mechanismus wie Vakuumsauger, mechanische Greifer oder Magnetkraft, um ein Objekt sicher aufzunehmen. Er bewegt sich dann entlang eines programmierten Pfads zu einem Zielort, wo er das Objekt mit präziser Positions- und manchmal Rotationsausrichtung freigibt. Sein Betrieb ist mit Bildverarbeitungssystemen und Steuerungen für Genauigkeit synchronisiert. Der Kopf besteht aus Materialien wie Aluminiumlegierung, Edelstahl und technischen Kunststoffen, wobei der Körper oft aus eloxierter Aluminiumlegierung 6061-T6 gefertigt ist. Zu den wichtigsten Parametern gehören Betriebsdruck (1,0–1,6 MPa), Aufnahmekraft (50–200 N), Platziergenauigkeit (±0,05 mm bei 3 Sigma), Wiederholbarkeit (±0,02 mm), Zyklusrate (60–120 Zyklen/min), Versorgungsspannung (24 V DC ±10 %), Leistungsaufnahme (30–80 W), Betriebstemperatur (5–50 °C), Lagertemperatur (-20–70 °C), relative Luftfeuchtigkeit (30–80 % RH), Schutzart (IP54–IP65) und Gewicht (2,5–4,0 kg). Diese Werte sind Referenzbereiche und müssen für das spezifische Modell und die Anwendung bestätigt werden. Normen wie ISO 9283, IEC 61131-2, IEC 60068-2-1, IEC 60068-2-2, IEC 60068-2-78, IEC 60529 und ASTM B211 sind als Beschaffungsreferenzen aufgeführt. Bestätigen Sie immer modellspezifische Werte und Normen mit dem Hersteller oder Lieferanten.

Funktionsprinzip

Der Bestückungskopf ist an einem Roboterarm oder einer Portalachse montiert. Er verwendet einen Mechanismus wie Vakuumsauger, mechanische Greifer oder Magnetkraft, um ein Objekt sicher aufzunehmen. Er bewegt sich dann entlang eines programmierten Pfads zu einem Zielort, wo er das Objekt mit präziser Positions- und manchmal Rotationsausrichtung freigibt. Sein Betrieb ist mit Bildverarbeitungssystemen und Steuerungen für Genauigkeit synchronisiert. Das Design und die Steuerung des Kopfes bestimmen seine Geschwindigkeit, Genauigkeit und den Bereich der Objekte, die er handhaben kann.
Hauptmaterialien

Aluminiumlegierung, Edelstahl, Technische Kunststoffe
Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Aufnahmekraft50–200 NDepends on nozzle size and vacuum level
Platziergenauigkeit±0.05 mmAt 3 sigma, with calibrated toolingISO 9283
Wiederholgenauigkeit±0.02 mmUnder constant temperature conditionsISO 9283
Taktfrequenz60–120 Zyklen/minDepends on component size and travel distance
Versorgungsspannung24 ±10% V DCFor solenoid valves and sensorsIEC 61131-2
Leistungsaufnahme30–80 WPeak during high-speed operation
Betriebstemperatur5–50 °CBelow 5°C seals may stiffenIEC 60068-2-1
Lagertemperatur-20–70 °CNon-condensing environmentIEC 60068-2-2
Relative Luftfeuchtigkeit30–80 % RHNon-condensingIEC 60068-2-78
SchutzartIP54–IP65IP65 for washdown environmentsIEC 60529
Gehäusematerial6061-T6Aluminum alloy, anodizedASTM B211
Gewicht2.5–4.0 kgExcludes mounting bracket

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Komponenten / BOM
  • Düsenhalter/Platte
    Die strukturelle Basis, die die einzelnen Aufnahmedüsen oder Greifer hält und positioniert.
    Material: Aluminiumlegierung
  • Saugdüse
    Die Spitze, die Unterdruck erzeugt, um Bauteile aufzunehmen; oft austauschbar für verschiedene Bauteilgrößen.
    Material: Keramik oder rostfreier Stahl
  • Vakuumleitungsanschluss
    Schnittstelle zur Verbindung des Kopfes mit dem Vakuumversorgungssystem der Maschine
    Material: Messing oder Kunststoff
  • Theta-Drehaktuator
    Ein motorisierter Mechanismus zur Drehausrichtung des aufgenommenen Bauteils vor der Platzierung.
    Material: Stahl, Aluminium
  • Mechanische Greifer
    Greifen das Werkstück mechanisch statt durch Vakuumsaugkraft.

Anwendung und Auswahl

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:0 bis 2 bar
Weitere Spezifikationen:Max. Nutzlast: 5 kg, Positioniergenauigkeit: ±0,01 mm, Zyklusrate: bis zu 30.000 cph
Betriebstemperatur:-10°C bis 80°C
Montage- und Anwendungskompatibilität
SMT-Bauteile (z.B. Widerstände, ICs)Kleine mechanische Teile (z.B. Schrauben, Federn)Leichte Kunststoff- oder Keramikteile
Nicht geeignet: Korrosive oder abrasive Schlammumgebungen
Auslegungsdaten
  • Bauteilabmessungen und -gewicht
  • Erforderliche Platzierungsgenauigkeit und -geschwindigkeit
  • Arbeitsraumlayout und Montageeinschränkungen
Ergänzende technische Angaben

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,5-2,5 m/s Lineargeschwindigkeit, 0,01-0,05 mm Positioniergenauigkeit, 0,1-1,0 N Greifkraft
Belastungs- und Ausfallgrenzen
Greiferbackenauslenkung über 0,1 mm bei 2,0 N Kraft, Servomotortemperatur über 85°C, Vakuumdruck unter 0,3 bar
Überschreitung der Streckgrenze in Aluminiumlegierung 6061-T6 (275 MPa) verursacht plastische Verformung, Überschreitung der Curie-Temperatur in Neodym-Magneten (310°C) verursacht Entmagnetisierung, Verletzung des Bernoulli-Prinzips im Vakuumstrom verursacht Saugverlust
Fertigungskontext
Roboter-Bestückungskopf wird innerhalb von Maschinen- und Anlagenbau nach Material, Prozessfenster und Prüfanforderungen bewertet.

Risiken, Wartung und Normen

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Fehlausrichtungsbedingter Verschleiß
Ursache: Unsachgemäße Kalibrierung oder mechanische Drift, die eine ungleichmäßige Kraftverteilung verursacht und zu beschleunigtem Komponentenverschleiß führt
Degradation elektrischer Steckverbinder
Ursache: Zyklische Bewegungsermüdung und Umgebungskontamination, die die Signalintegrität und Stromversorgung beeinträchtigen
Wartungsindikatoren
  • Inkonsistente Platzierungsgenauigkeit außerhalb der Spezifikationstoleranzen
  • Ungewöhnliche hochfrequente Vibrationen oder hörbare Klickgeräusche während des Betriebs
Technische Hinweise
  • Implementierung prädiktiver Wartung mittels Schwingungsanalyse und Thermografie zur Früherkennung von Ausrichtungsproblemen
  • Etablierung regelmäßiger Präzisionskalibrierungszyklen und Schutzmaßnahmen für elektrische Schnittstellen

Konformität und Fertigungsnormen

Referenznormen
ISO 9283:1998 - Industrieroboter - Leistungskriterien und zugehörige PrüfverfahrenANSI/RIA R15.06 - Industrieroboter und Robotersysteme - SicherheitsanforderungenCE-Kennzeichnung - Maschinenrichtlinie 2006/42/EG
Fertigungsgenauigkeit
  • Platzierungsgenauigkeit: +/-0,05 mm
  • Wiederholgenauigkeit: +/-0,02 mm
Qualitätsprüfung
  • Genauigkeitsverifizierung mittels Laserinterferometer
  • Kalibrierungstest für Kraft-/Drehmomentsensoren
Fehleranalyse

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Piezokeramik-Depolarisation bei 150°C Curie-Temperatur → Positionsdrift über 0,02 mm während Hochgeschwindigkeitsbetrieb → Integrierte Peltier-Kühlung, die die Keramiktemperatur unter 120°C mit 5°C Hysterese hält
Kapazitiver Sensorverschmutzung über 0,1 mg/cm² Partikelansammlung → Falsche Bauteilerkennung während des Aufnahmezyklus → Laminarströmungsgehäuse mit HEPA-Filtration zur Aufrechterhaltung der ISO-Klasse-5-Reinheit

Beschaffungscheckliste

Keine Kundenbewertung und keine Echtzeitdaten. Prüfen Sie diese Unterlagen vor einer Bestellung.

Technische Dokumentation
Aktuelle Zeichnungen, Revisionsstand und Spezifikationsblatt anfordern.
Fertigungsfähigkeit
Anlagen, Prozessgrenzen und nachvollziehbare Fertigungsbelege prüfen.
Prüfbarkeit
Prüfmethoden, Messmittel und rückverfolgbare Prüfberichte bestätigen.
Lieferantentransparenz
Rechtsträger, Standort, Zertifikatsumfang und direkte Kontakte prüfen.

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

Hersteller von Roboter-Bestückungskopf

Herstellerprofile mit passender Produktionsfähigkeit in China.

Vergleichen Sie Produktumfang und Quellenangaben. Nennen Sie bei Ihrer Anfrage Spezifikationen, Menge und Liefertermin.

Anfrage

Beschaffungsinformationen anfragenfür Roboter-Bestückungskopf

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Angaben für Ihre Anfrage
Nennen Sie Produktspezifikationen, Menge, Lieferort und gewünschten Termin.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Häufige Fragen

Was ist ein Roboter-Bestückungskopf?

Ein Roboter-Bestückungskopf ist das End-of-Arm-Tooling an einer Bestückungsmaschine, das Objekte präzise greift, anhebt, transportiert und platziert. Er ist eine kritische Komponente, die Geschwindigkeit und Genauigkeit der Maschine beeinflusst.

Welche Mechanismen verwendet er zum Aufnehmen von Objekten?

Je nach Anwendung und Objekttyp kann er Vakuumsauger, mechanische Greifer oder Magnetkraft verwenden.

Was sind typische Betriebsdruck und Aufnahmekraft?

Der Betriebsdruck liegt typischerweise bei 1,0–1,6 MPa und die Aufnahmekraft bei 50–200 N, aber diese Werte hängen von Düsengröße und Vakuumniveau ab. Bestätigen Sie dies für das spezifische Modell.

Welche Normen sind für die Verifizierung relevant?

Relevante Normen sind ISO 9283 für Genauigkeit und Wiederholbarkeit, IEC 60529 für Schutzart und ASTM B211 für Material. Bestätigen Sie die Konformität mit dem Hersteller.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.11 · Maschinen- und Anlagenbau

Zugehörige Ausrüstung

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Industrielles Ökosystem und Lieferkette

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.

Fertigung für Roboter-Bestückungskopf?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Roboter-Bauteil-Handhaber
Nächstes Produkt
Roboter-Greifer
AngebotChat