Strukturierte Fertigungsdaten · 2026

Roboter-Bauteil-Handhaber

Auf Basis strukturierter CNFX-Herstellerprofile wird Roboter-Bauteil-Handhaber im Bereich Maschinen- und Anlagenbau anhand von Tragfähigkeit bis Wiederholgenauigkeit eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Roboter-Bauteil-Handhaber wird durch die Baugruppe aus Roboterarm und Endeffektor/Greifer beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

Automatisiertes Roboterbauteil, das Teile innerhalb eines Koordinatenmesssystems lädt, positioniert und entlädt
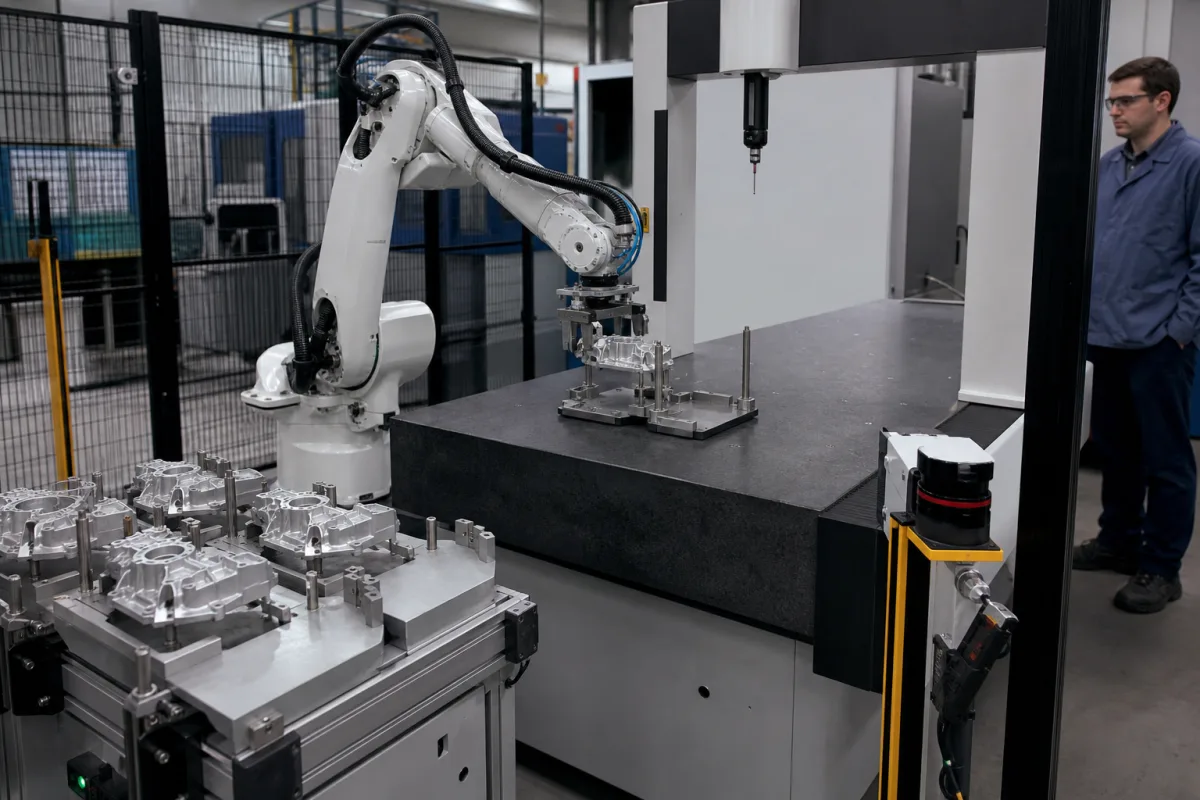
Roboter-Bauteil-Handhaber in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Produktspezifikationen

Technische Details und Fertigungskontext für Roboter-Bauteil-Handhaber

Technische Definition

Der Roboter-Bauteil-Handhaber ist eine Komponente, die für die Integration in automatisierte Koordinatenmesssysteme (KMG) entwickelt wurde. Seine Hauptfunktion besteht darin, die Handhabung, den Transfer und die Positionierung von Werkstücken oder Bauteilen während dimensionaler Inspektionsprozesse zu automatisieren. Durch die Ersetzung manueller Be- und Entladung gewährleistet er eine konsistente Teileorientierung und reduziert manuelle Eingriffe in Qualitätskontrollabläufe. Der Handhaber besteht typischerweise aus einem programmierbaren Roboterarm, der mit speziellen Endeffektoren wie Greifern, Vakuumsaugern oder Magnetaufnahmen ausgestattet ist. Er nimmt Teile von Eingabeförderern oder Tabletts auf, transportiert sie mit präziser Positionierung zur KMG-Messplattform und entfernt geprüfte Teile zu festgelegten Ausgabepositionen. Das System wird von der zentralen Automatisierungssteuerung des KMG gesteuert, wobei Positionsrückmeldesensoren die Genauigkeit sicherstellen. Zu den wichtigsten Parametern gehören eine Lastkapazität von 5–20 kg, eine Positionierwiederholbarkeit von ±0,02 mm (gemäß ISO 9283), ein Achsverfahrbereich von 300–800 mm, eine maximale Geschwindigkeit von 1,0–2,0 m/s, ein Betriebsdruck von 0,5–0,8 MPa, eine Versorgungsspannung von 24 V DC ±10 % (gemäß IEC 61131-2), eine Leistungsaufnahme von 0,5–1,5 kW, eine Betriebstemperatur von 5–40 °C (gemäß IEC 60068-2-1/2), eine Schutzart von IP54–IP65 (gemäß IEC 60529), ein Gewicht von 150–350 kg, eine Stellfläche von 1,2–2,5 m² und Materialien wie Aluminiumlegierung, Edelstahl und technische Kunststoffe. Diese Werte sind Referenzbereiche und müssen für das spezifische Modell und die Anwendung verifiziert werden. Der Handhaber ist für den Einsatz in Fertigungsumgebungen vorgesehen, in denen präzise und wiederholbare Teilepositionierung für die Qualitätssicherung entscheidend ist. Es handelt sich nicht um eine eigenständige Maschine, sondern um ein Subsystem, das in bestehende KMG-Systeme integriert wird. Käufer sollten die Kompatibilität mit ihrem KMG-Modell und ihrer Automatisierungsarchitektur bestätigen. Das Produkt ist in einem neutralen Verzeichnis aufgeführt; der Hersteller oder Lieferant sollte für detaillierte Spezifikationen und Konformitätsunterlagen konsultiert werden.

Funktionsprinzip

Der Roboter-Bauteil-Handhaber arbeitet über einen programmierbaren Roboterarm, der Endeffektoren (Greifer, Vakuumsauger oder Magnetaufnahmen) verwendet, um Teile von Eingabeförderern oder Tabletts aufzunehmen. Er transportiert sie mit präziser Positionierung zur KMG-Messplattform, geführt durch Positionsrückmeldesensoren. Nach der Inspektion entfernt er Teile zu Ausgabepositionen. Die Bewegungen des Arms werden von der zentralen Automatisierungssteuerung des KMG gesteuert, die den gesamten Prozess koordiniert. Die Wiederholbarkeit und Geschwindigkeit des Systems sind für dimensionale Inspektionsaufgaben optimiert, um eine konsistente Teileorientierung und minimale Zykluszeiten zu gewährleisten.

Hauptmaterialien

Aluminiumlegierung, Edelstahl, Technische Kunststoffe
Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Tragfähigkeit5–20 kgMaximum part weight per cycle
Wiederholgenauigkeit±0.02 mmFor precise placement in CMMISO 9283
Verfahrbereich300–800 mmX/Y/Z travel for part handling
Maximale Geschwindigkeit1.0–2.0 m/sLinear speed of end effector
Betriebsdruck0.5–0.8 MPaFor pneumatic actuation
Versorgungsspannung24 ±10% V DCFor control systemIEC 61131-2
Leistungsaufnahme0.5–1.5 kWTotal electrical power
Betriebstemperatur5–40 °CAmbient temperature rangeIEC 60068-2-1/2
SchutzartIP54–IP65Protection against dust and waterIEC 60529
Gewicht150–350 kgUnit weight for installation
Stellfläche1.2–2.5 m²Base area required
WerkstoffAluminum/SteelFrame and structural componentsASTM B221/A36

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Komponenten / BOM
  • Roboterarm
    Ermöglicht mehrachsige Bewegung für den Teiletransport
    Material: Aluminiumlegierung
  • Endeffektor/Greifer
    Hält Bauteile während des Transports sicher, ohne Beschädigungen zu verursachen
    Material: Polyurethan oder Gummi
  • Positionsrückmeldungssensoren
    Liefert Echtzeit-Positionsdaten an das Steuerungssystem
    Material: Elektronische Bauteile

Anwendung und Auswahl

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:Atmosphärisch (nicht-druckbeaufschlagte Umgebung)
max payload:10 kg
Betriebstemperatur:5 °C bis 40 °C (Betrieb), -10 °C bis 50 °C (Lagerung)
repeatability:±0,005 mm
operating humidity:20 % bis 80 % nicht-kondensierend
positioning accuracy:±0,01 mm
Montage- und Anwendungskompatibilität
Metallische Komponenten (Stahl, Aluminium, Titan)Spritzgegossene KunststoffteilePräzisionsbearbeitete Keramikkomponenten
Nicht geeignet: Korrosive chemische Badumgebungen (Säure-/Laugentauchung)
Auslegungsdaten
  • Maximale Bauteilabmessungen (L×B×H)
  • Bauteilgewicht und Schwerpunktlage
  • Erforderlicher Durchsatz (Bauteile/Stunde)
Ergänzende technische Angaben

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,5-2,0 m/s Lineargeschwindigkeit, 0,01-0,05 mm Positioniergenauigkeit, 1-10 kg Nutzlastkapazität
Belastungs- und Ausfallgrenzen
Positionsfehler über 0,1 mm RMS, Gelenkmoment über 15 Nm, Servomotortemperatur über 80 °C
Servomotor-Entmagnetisierung bei Curie-Temperatur (80 °C für NdFeB-Magnete), Zahnflankenermüdung von Harmonischen Antrieben bei 10⁷ Zyklen unter 15 Nm Last, Encoder-Interpolationsfehler jenseits von 0,1 mm aufgrund von Quadratursignal-Phasenverschiebung
Fertigungskontext
Roboter-Bauteil-Handhaber wird innerhalb von Maschinen- und Anlagenbau nach Material, Prozessfenster und Prüfanforderungen bewertet.

Risiken, Wartung und Normen

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Getriebespiel und Verschleiß
Ursache: Unzureichende Schmierung, Fehlausrichtung oder übermäßige zyklische Belastung, die zu vorzeitigem Zahnradverschleiß und Positionsungenauigkeit führt.
Greiferaktuatorausfall
Ursache: Kontamination pneumatischer oder hydraulischer Systeme, Dichtungsdegradation oder Magnetventilfehlfunktion, die zu einem Verlust der Greifkraft oder unvollständiger Bauteilfreigabe führt.
Wartungsindikatoren
  • Ungewöhnliche Schleif- oder Klickgeräusche während Artikulationszyklen
  • Sichtbare Flüssigkeitslecks (Hydrauliköl, Schmiermittel) um Gelenke oder Aktuatoren
Technische Hinweise
  • Implementierung vorausschauender Wartung mittels Schwingungsanalyse und Thermografie zur Erkennung von mechanischem Verschleiß in Antriebskomponenten im Frühstadium.
  • Etablierung strenger Kontaminationskontrollprotokolle für pneumatische/hydraulische Systeme, einschließlich regelmäßigem Filterwechsel und Feuchtigkeitsentfernung aus Luftleitungen.

Konformität und Fertigungsnormen

Referenznormen
ISO 10218-1:2011 (Roboter und robotische Geräte - Sicherheitsanforderungen)ANSI/RIA R15.06-2012 (Industrieroboter und Robotersysteme - Sicherheitsanforderungen)CE-Kennzeichnung (Maschinenrichtlinie 2006/42/EG)
Fertigungsgenauigkeit
  • Bohrungsdurchmesser: +/-0,01 mm
  • Oberflächenebenheit: 0,05 mm
Qualitätsprüfung
  • Dimensionale Verifizierung mit CMM (Koordinatenmessgerät)
  • Lastprüfung bis 150 % der Nennkapazität
Fehleranalyse

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Encoder-Quadratur-Signal-Phasenfehlausrichtung über 90° → Positionsdriftakkumulation bei 0,02 mm/s → Differenzieller Leitungsendstufen-Encoder-Interface mit 0,1°-Phasenkompensationsschaltung
Harmonischer Antrieb Flexspline-Ermüdungsrissausbreitung bei Spannungsintensitätsfaktor K₁ = 15 MPa√m → Spielzunahme von 1 Bogenminute auf 30 Bogenminuten → Kugelgestrahlte Flexspline-Oberfläche mit Druckeigenspannung von -400 MPa

Beschaffungscheckliste

Keine Kundenbewertung und keine Echtzeitdaten. Prüfen Sie diese Unterlagen vor einer Bestellung.

Technische Dokumentation
Aktuelle Zeichnungen, Revisionsstand und Spezifikationsblatt anfordern.
Fertigungsfähigkeit
Anlagen, Prozessgrenzen und nachvollziehbare Fertigungsbelege prüfen.
Prüfbarkeit
Prüfmethoden, Messmittel und rückverfolgbare Prüfberichte bestätigen.
Lieferantentransparenz
Rechtsträger, Standort, Zertifikatsumfang und direkte Kontakte prüfen.

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

Hersteller von Roboter-Bauteil-Handhaber

Herstellerprofile mit passender Produktionsfähigkeit in China.

Vergleichen Sie Produktumfang und Quellenangaben. Nennen Sie bei Ihrer Anfrage Spezifikationen, Menge und Liefertermin.

Anfrage

Beschaffungsinformationen anfragenfür Roboter-Bauteil-Handhaber

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Angaben für Ihre Anfrage
Nennen Sie Produktspezifikationen, Menge, Lieferort und gewünschten Termin.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Häufige Fragen

Wofür wird der Roboter-Bauteil-Handhaber verwendet?

Er automatisiert das Laden, Positionieren und Entladen von Teilen in Koordinatenmesssystemen (KMG), reduziert manuelle Eingriffe und gewährleistet eine konsistente Teileorientierung während der dimensionalen Inspektion.

Welche wichtigen Spezifikationen sind zu verifizieren?

Lastkapazität, Positionierwiederholbarkeit, Achsverfahrbereich, Geschwindigkeit, Betriebsdruck, Versorgungsspannung, Leistungsaufnahme, Temperaturbereich, Schutzart, Gewicht, Stellfläche und Materialien. Dies sind Referenzbereiche; bestätigen Sie sie mit dem Hersteller für Ihr Modell.

Wie erfolgt die Integration in ein KMG-System?

Er wird von der zentralen Automatisierungssteuerung des KMG gesteuert und verwendet Positionsrückmeldesensoren für präzise Platzierung. Stellen Sie die Kompatibilität mit Ihrer KMG-Steuerungsarchitektur und der physischen Schnittstelle sicher.

Welche Wartungssignale sollten überwacht werden?

Überwachen Sie Abweichungen in der Positionierwiederholbarkeit, ungewöhnliche Geräusche oder Vibrationen sowie Verschleiß an Endeffektoren. Regelmäßige Kalibrierung und Inspektion von Sensoren und pneumatischen Komponenten werden empfohlen.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.11 · Maschinen- und Anlagenbau

Zugehörige Ausrüstung

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.

Fertigung für Roboter-Bauteil-Handhaber?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Ringraum-Absperrvorrichtung
Nächstes Produkt
Roboter-Bestückungskopf
AngebotChat