Strukturierte Fertigungsdaten · 2026

Transfermechanismus (z. B. Roboterarm, Schrittschalken)

Auf Basis strukturierter CNFX-Herstellerprofile wird Transfermechanismus (z. B. Roboterarm, Schrittschalken) im Bereich Maschinen- und Anlagenbau anhand von Standardkonfiguration bis Schwerlastanforderung eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Transfermechanismus (z. B. Roboterarm, Schrittschalken) wird durch die Baugruppe aus Aktuator (Motor/Zylinder) und Tragrahmen/Arm beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

Eine mechanische Komponente innerhalb eines automatisierten Transfersystems, die für die physische Bewegung von Materialien, Teilen oder Produkten zwischen Stationen oder Prozessen verantwortlich ist.
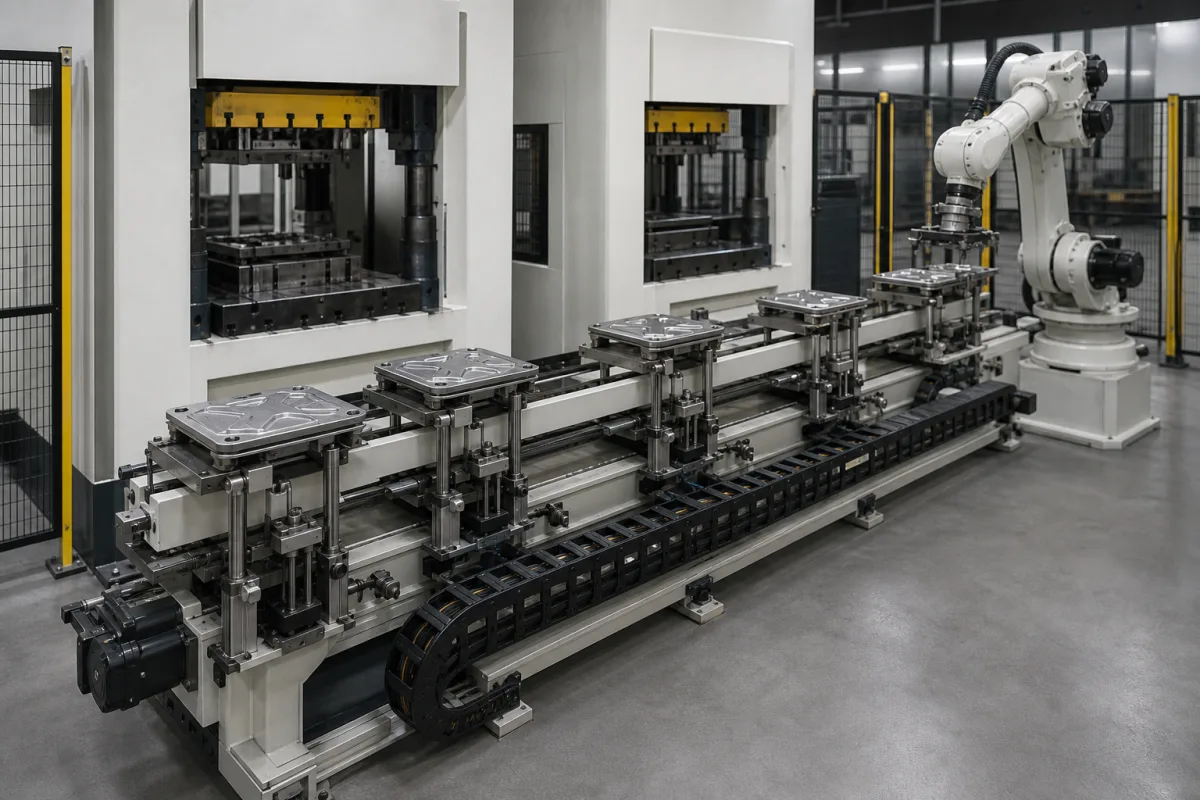
Transfermechanismus (z. B. Roboterarm, Schrittschalken) in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Technische Definition

Der Transfermechanismus ist ein Kernfunktionsteil eines automatisierten Transfersystems. Er führt die physische Bewegung und präzise Positionierung von Gegenständen entlang einer Produktions- oder Montagelinie aus. Häufige Implementierungen umfassen Roboterarme für flexible Mehrachsenmanipulation und Schrittschalken für synchronisierte lineare Übertragung von Gegenständen zwischen festen Stationen. Seine Rolle besteht darin, die Materialhandhabung zu automatisieren, manuelle Arbeit zu ersetzen, den Durchsatz zu erhöhen und eine konsistente, präzise Platzierung sicherzustellen, die für nachgelagerte Prozesse entscheidend ist. Der Mechanismus wird basierend auf Faktoren wie Nutzlastabmessungen, erforderlichem Bewegungsweg, Zykluszeit und Integration mit bestehenden Steuerungssystemen ausgewählt. Er ist mit der Steuereinheit des Systems verbunden und empfängt Befehle für Bewegung und Positionierung. Die Überprüfung modellspezifischer Spezifikationen wie maximaler Nutzlastabmessungen ist vor Beschaffung oder Integration unerlässlich. Wartungssignale können ungewöhnliche Vibrationen, Positionierungsfehler oder Verschleiß an beweglichen Teilen umfassen. Fehlergrenzen werden durch die Lastkapazität und Betriebsgrenzen des Mechanismus definiert; Überschreitung kann Schäden oder unsicheren Betrieb verursachen. Das Verzeichnis listet typische Materialien wie Stahl, Aluminiumlegierung und technische Kunststoffe auf, aber die tatsächliche Materialzusammensetzung muss mit dem Hersteller bestätigt werden. Überprüfen Sie immer alle Parameter und Normen mit dem rechtlichen Hersteller oder Lieferanten für das spezifische Modell.

Funktionsprinzip

Der Mechanismus arbeitet basierend auf seinem spezifischen Typ. Ein Roboterarm verwendet typischerweise Servomotoren und programmierbare Logik, um seine Gelenke entlang mehrerer Achsen zu bewegen, Gegenstände zu greifen, zu heben und zu platzieren. Ein Schrittschalken verwendet ein Nocken- oder Gestängesystem, um eine Reihe von Trägern in einer zyklischen Bewegung anzuheben, vorzuschieben und abzusenken, wodurch Gegenstände zwischen stationären Stützen übertragen werden. Beide sind mit der übergeordneten Steuereinheit des automatisierten Transfersystems integriert und werden von dieser gesteuert.

Hauptmaterialien

Stahl Aluminiumlegierung Technische Kunststoffe

Komponenten / BOM

Components / BOM
  • Aktuator (Motor/Zylinder)
    Stellt die Antriebskraft für Bewegung (linear oder rotatorisch) bereit.
    Material: Stahl, Kupfer
  • Tragrahmen/Arm
    Bietet Steifigkeit und definiert den Bewegungsbereich.
    Material: Stahl, Aluminiumlegierung
  • Endeffektor (Greifer/Klemme)
    Schnittstelle, die physisch mit dem zu transportierenden Gegenstand in Kontakt kommt und diesen sichert.
    Material: Stahl, technische Kunststoffe, Gummi
  • Steuerungsschnittstelle
    Empfängt Befehle vom Systemcontroller zur Koordinierung von Bewegungen.
    Material: Elektronische Bauteile, Kunststoffgehäuse
  • Kurven- oder Gestängesystem
    Wandelt eine Umdrehung in den Zyklus Heben-Vorschieben-Senken-Zurückziehen eines Schwenkbalkens um.

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Schmierstoffverschlechterung unter 40 cSt Viskosität bei Betriebstemperatur Linearführungslager-Schaden verursacht 0,5 mm Positionsabweichung Integrierte Viskositätsüberwachung mit automatischer Schmierstoffnachspeisung bei 45 cSt Schwellenwert
Encoder-Rückmeldesignalverlust für >10 ms Dauer Servomotor-Überschwingen überschreitet 0,2 mm Toleranzband Dual redundante Absolut-Encoder mit Mehrheitsentscheidungslogik und 5 ms Failover

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,1-2,0 m/s Lineargeschwindigkeit, 0,01-0,1 mm Positioniergenauigkeit, 5-50 kg Nutzlastkapazität
Belastungs- und Ausfallgrenzen
Strukturelle Streckgrenze überschritten bei 250 MPa Spannung, Lager-Ermüdungslebensdauergrenze von 10^7 Zyklen bei 100 N Last, thermische Grenze des Servomotors von 80°C Wicklungstemperatur
Hochzyklische Ermüdung durch zyklische Belastung oberhalb der Material-Dauerfestigkeit, thermische Ausdehnungsdifferenz, die zu Lagerschäden bei ΔT > 50°C führt, harmonische Resonanz bei Anregungsfrequenzen von 15-25 Hz
Fertigungskontext
Transfermechanismus (z. B. Roboterarm, Schrittschalken) wird innerhalb von Maschinen- und Anlagenbau nach Material, Prozessfenster und Prüfanforderungen bewertet.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:Atmosphärisch bis 1,5 bar
Weitere Spezifikationen:Max. Nutzlast: 50 kg, Max. Geschwindigkeit: 2 m/s, Positioniergenauigkeit: ±0,5 mm
Betriebstemperatur:-20°C bis 80°C
Montage- und Anwendungskompatibilität
MetallteileKunststoffkomponentenVerpackte Güter
Nicht geeignet: Korrosive Chemikalienbäder
Auslegungsdaten
  • Nutzlastmasse und -abmessungen
  • Erforderliche Taktzeit/Durchsatz
  • Transferweg und Bahnkomplexität

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Verschleiß durch Fehlausrichtung
Ursache: Unsachgemäße Installation, Setzungen des Fundaments oder thermische Ausdehnung, die zu Fehlausrichtungen zwischen Komponenten des Transfermechanismus führen und zu beschleunigtem Versagen von Lagern, Getrieben oder Kupplungen führen.
Steuerungssystemausfall
Ursache: Elektrische Störungen, Spannungsspitzen oder Softwarefehler, die die programmierbare Steuerung (SPS) oder Servoantriebe stören und zu unregelmäßiger Bewegung, Positionsgenauigkeitsverlust oder komplettem Stillstand führen.
Wartungsindikatoren
  • Ungewöhnliche Schleif-, Klick- oder Quietschgeräusche während des Betriebs, die auf mechanischen Verschleiß oder Fehlausrichtung hinweisen.
  • Übermäßige Vibrationen oder ruckartige, ungleichmäßige Bewegung, die auf Probleme mit Lagern, Antrieben oder Steuerungssystemen hindeuten.
Technische Hinweise
  • Implementieren Sie ein Präzisions-Laserausrichtungsprogramm während der Installation und nach größeren Wartungsarbeiten, um eine optimale Komponentenausrichtung zu gewährleisten und Verschleiß zu reduzieren.
  • Etablieren Sie einen regelmäßigen vorbeugenden Wartungsplan für Schmierung, Inspektion mechanischer Komponenten (Lager, Getriebe, Riemen) und Kalibrierung von Sensoren und Steuerungssystemen.

Konformität und Fertigungsnormen

Referenznormen
ISO 9283:1998 - Industrieroboter - Leistungskriterien und zugehörige PrüfverfahrenANSI/RIA R15.06 - Industrieroboter und Robotersysteme - SicherheitsanforderungenDIN EN ISO 10218-1:2011 - Roboter und Robotikgeräte - Sicherheitsanforderungen für Industrieroboter
Fertigungsgenauigkeit
  • Positionswiederholgenauigkeit: +/-0,05 mm
  • Tragfähigkeitsabweichung: +/-1 % der Nenntragfähigkeit
Qualitätsprüfung
  • Genauigkeitsverifizierung mit Laserinterferometer
  • Dynamische Lastprüfung mit Dehnungsmessstreifen

Hersteller von Transfermechanismus (z. B. Roboterarm, Schrittschalken)

Herstellerprofile mit passender Produktionsfähigkeit in China.

Die Herstellerliste dient der Vorrecherche und Einordnung von Fertigungskapazitäten. Sie ist keine Zertifizierung, kein Ranking und keine Transaktionsgarantie.

Diese Seite teilen

Beispielhafte Bewertungskriterien aus Einkaufsprozessen

Keine Kundenbewertung und keine Echtzeitdaten. Die Werte zeigen typische Prüfkriterien in RFQ- und Lieferantenbewertungsprozessen.

Technische Dokumentation
4/5
Fertigungsfähigkeit
4/5
Prüfbarkeit
5/5
Lieferantentransparenz
3/5

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

LieferketteVerwandte Produkte und Komponenten

Aktor-Controller

Ein elektronisches Gerät, das den Betrieb von Aktoren in automatisierten Systemen verwaltet und steuert.

Spezifikationen ansehen ->
Landmaschinen

Maschinen und Geräte, die in der Landwirtschaft eingesetzt werden, um Effizienz und Produktivität zu steigern.

Spezifikationen ansehen ->
All-Terrain-Kran

Ein mobiler Kran, der sowohl auf befestigten Straßen als auch auf rauem Gelände eingesetzt werden kann und über hervorragende Mobilität und Hubfähigkeiten verfügt.

Spezifikationen ansehen ->
Gelenkkipper

Ein schweres Offroad-Fahrzeug mit einem Gelenk zwischen Kabine und Mulde für verbesserte Manövrierfähigkeit auf unebenem Gelände.

Spezifikationen ansehen ->

Häufige Fragen

Was sind die gängigen Typen von Transfermechanismen?

Gängige Typen umfassen Roboterarme, die flexible Mehrachsenmanipulation bieten, und Schrittschalken, die synchronisierte lineare Übertragung zwischen festen Stationen ermöglichen. Die Wahl hängt von den Anforderungen der Anwendung ab.

Wie wird der Transfermechanismus gesteuert?

Er ist mit der Steuereinheit des automatisierten Transfersystems integriert, die Befehle für Bewegung und Positionierung sendet. Roboterarme verwenden programmierbare Logik und Servomotoren, während Schrittschalken Nocken- oder Gestängesysteme verwenden.

Welche Spezifikationen sollten vor dem Kauf überprüft werden?

Wichtige Spezifikationen umfassen maximale Nutzlastabmessungen (Länge x Breite x Höhe) und andere vom Hersteller aufgeführte Parameter. Bestätigen Sie diese Werte immer mit dem rechtlichen Hersteller oder Lieferanten für das spezifische Modell.

Welche Wartungssignale deuten auf potenzielle Probleme hin?

Ungewöhnliche Vibrationen, Positionierungsfehler oder sichtbarer Verschleiß an beweglichen Teilen können auf Probleme hinweisen. Regelmäßige Inspektion und Einhaltung der Herstellerrichtlinien werden empfohlen.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.09 · Maschinen- und Anlagenbau

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.
Anfrage

Beschaffungsinformationen anfragenfür Transfermechanismus (z. B. Roboterarm, Schrittschalken)

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Was wir nicht zusichern
Eine Listung ist keine Empfehlung. Prüfen Sie jeden Lieferanten und jeden Wert vor der Bestellung selbst.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Fertigung für Transfermechanismus (z. B. Roboterarm, Schrittschalken)?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Transfermechanismus (Schieber/Pick-and-Place)
Nächstes Produkt
Transferpumpe
AngebotChat