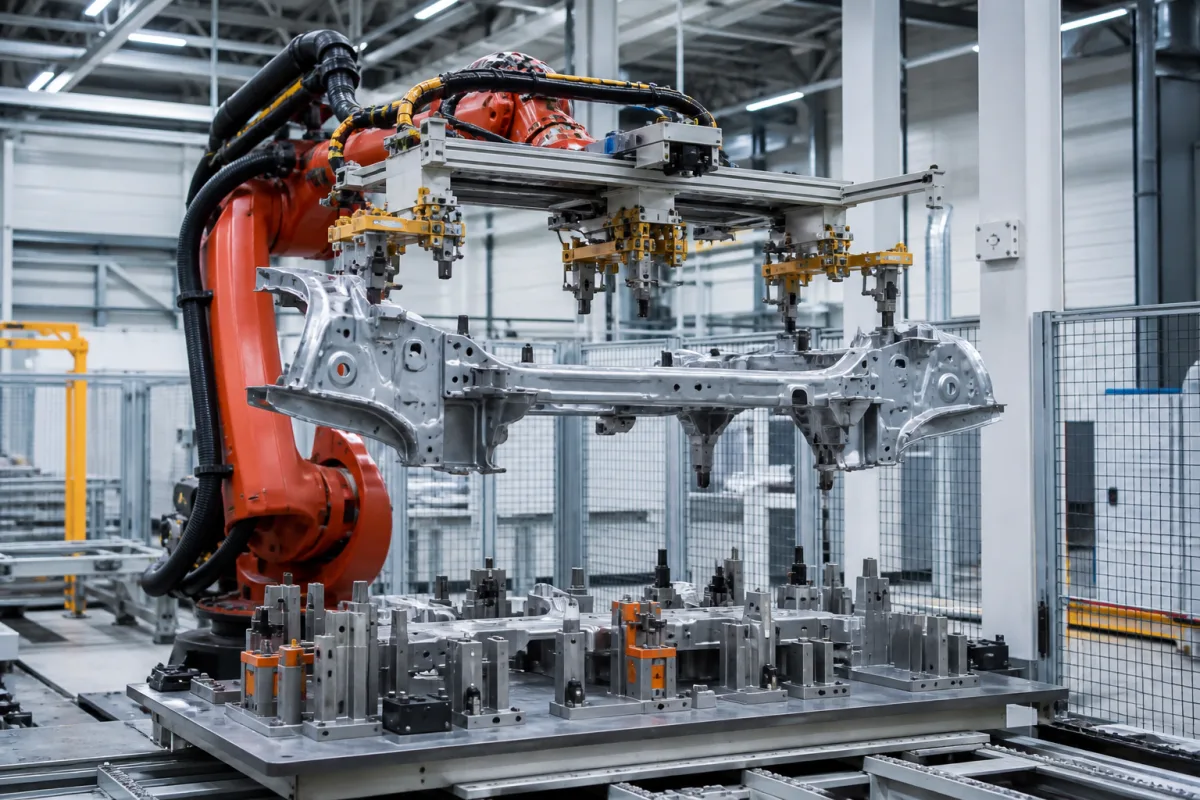
Technische Definition
Der Rahmenpositionierroboter ist eine kritische Komponente im automatisierten Trailer-Montagesystem und verantwortlich für das präzise Positionieren, Ausrichten und Sichern von Trailerrahmenkomponenten während des Montageprozesses. Er gewährleistet die korrekte Passung und Ausrichtung struktureller Elemente vor dauerhaften Verbindungsoperationen. Dieser Industrieroboter ist für die Kraftfahrzeugherstellung konzipiert, insbesondere für Trailer-Produktionslinien, in denen Rahmenkomponenten mit hoher Präzision gehandhabt werden müssen. Das System besteht typischerweise aus einem Roboterarm mit präzisen Endeffektoren, integrierten Vision-Systemen und einer Steuereinheit, die programmierte Koordinaten und Ausrichtungsspezifikationen ausführt. Es arbeitet in einem definierten Arbeitsbereich mit einer maximalen Reichweite von 1500–3000 mm, um Rahmenlänge und -breite abzudecken, und bietet sechs Freiheitsgrade für die vollständige räumliche Positionierung. Die Nutzlastkapazität beträgt 500–2000 kg, einschließlich Vorrichtung und Rahmengwicht, was es für schwere Strukturkomponenten geeignet macht. Die Positioniergenauigkeit beträgt ±0,5 mm und die Wiederholbarkeit ±0,1 mm, beide gemäß ISO 9283, was eine konsistente Zyklus-zu-Zyklus-Ausrichtung gewährleistet, die für die Schweißnahtqualität entscheidend ist. Die Achsgeschwindigkeit beträgt 1–2 m/s und balanciert Zykluszeit und Stabilität. Es arbeitet mit einer Drehstromversorgung von 380 V AC (±10 %, 50/60 Hz) gemäß IEC 60038, mit einem Stromverbrauch von 5–15 kW, abhängig von Servoantrieben und Nutzlast. Der Betriebsdruck beträgt 1,0–1,6 MPa, und der Betriebstemperaturbereich liegt bei 0–45 °C. Die Schutzart ist IP54–IP65 (IEC 60529) für staubige Umgebungen. Der Rahmen besteht aus geschweißtem Q235B-Stahl (GB/T 700), und das Maschinengewicht, einschließlich Basis und Manipulator, beträgt 1500–3500 kg. Die Stellfläche, ohne Sicherheitsabstand, beträgt 2000×2000 bis 3000×3000 mm. Verwendete Materialien umfassen hochfesten Stahl, Aluminiumlegierungen und Industriekunststoffe. Dieser Verzeichniseintrag bietet Referenzbereiche; tatsächliche modellspezifische Werte und Normen müssen mit dem rechtlichen Hersteller oder Lieferanten verifiziert werden.
Funktionsprinzip
Der Rahmenpositionierroboter nutzt Roboterarme mit präzisen Endeffektoren und Vision-Systemen, um Trailerrahmenkomponenten gemäß programmierten Koordinaten und Ausrichtungsspezifikationen in der Montagelinie zu greifen, zu manipulieren und zu positionieren. Das Vision-System erkennt Komponentenmerkmale und führt den Endeffektor zur präzisen Platzierung. Das Steuerungssystem des Roboters interpretiert das Montageprogramm und koordiniert die sechs Achsen, um die Nutzlast innerhalb der spezifizierten Reichweite und Geschwindigkeit zu bewegen. Der Endeffektor sichert die Rahmenkomponente, und der Roboter bewegt sie an die genaue Position für die Verbindung. Das System arbeitet innerhalb definierter Parameter wie Nutzlastkapazität, Genauigkeit und Wiederholbarkeit, um eine konsistente Ausrichtung zu gewährleisten. Das Arbeitsprinzip beruht auf Closed-Loop-Feedback von Encodern und Vision-Sensoren, um Abweichungen in Echtzeit zu korrigieren und die erforderlichen Toleranzen einzuhalten. Der Roboter ist in die Montagelinie integriert und kommuniziert mit anderen Automatisierungsgeräten, um den Betrieb zu synchronisieren.