Strukturierte Fertigungsdaten · 2026

Lanzenmanipulator

Auf Basis strukturierter CNFX-Herstellerprofile wird Lanzenmanipulator im Bereich Grundmetallherstellung anhand von Hubkraft bis Positioniergenauigkeit eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Lanzenmanipulator wird durch die Baugruppe aus Hebegerüst / Stütze und Lanzengreifer / Spannvorrichtung beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

Eine mechanische Vorrichtung, die dafür ausgelegt ist, Entschwefelungslanzen während des Entschwefelungsprozesses präzise in geschmolzenes Metall zu positionieren, einzuführen und zurückzuziehen.
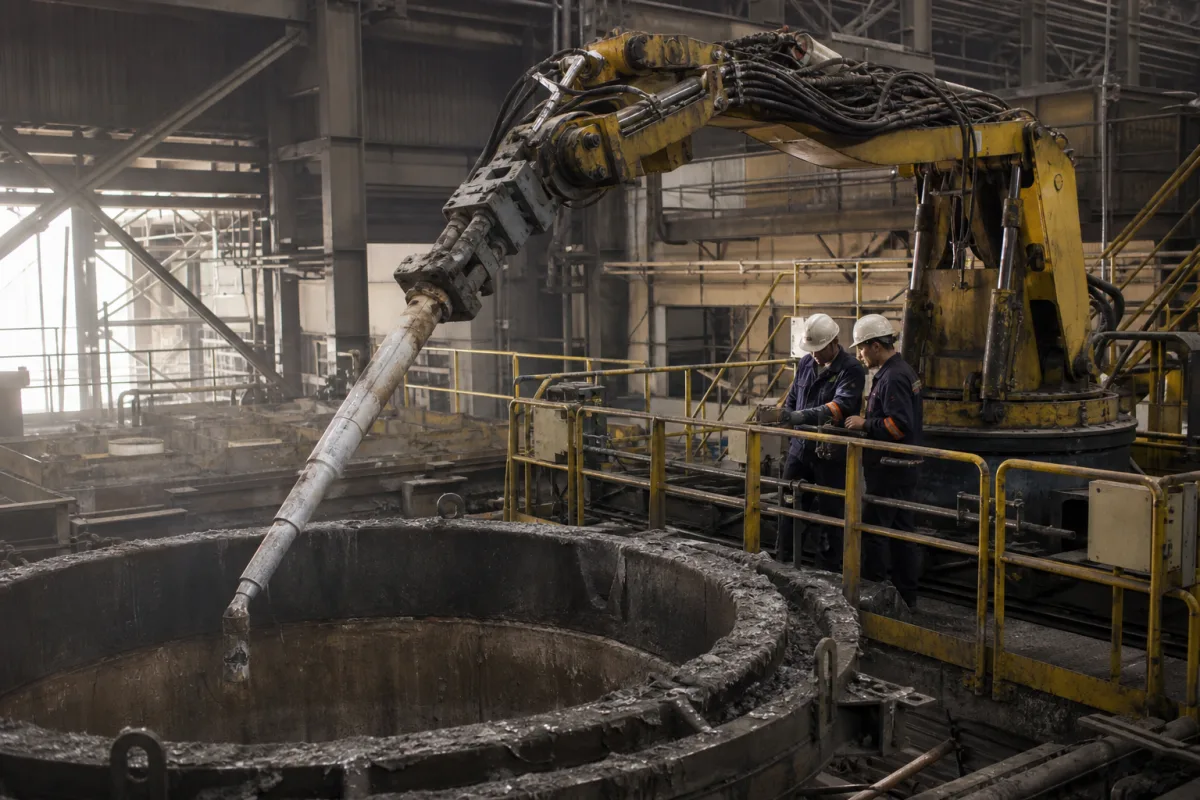
Lanzenmanipulator in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Produktspezifikationen

Technische Details und Fertigungskontext für Lanzenmanipulator

Technische Definition

Der Lanzenmanipulator ist eine kritische Komponente des Reaktorsystems zur Entschwefelung von geschmolzenem Metall und verantwortlich für die automatisierte und präzise Handhabung von Injektionslanzen. Er positioniert die Lanzenspitze in der optimalen Tiefe im Metallbad, gewährleistet eine stabile Einführung während der Reagenzinjektionsphase und zieht die Lanze nach Abschluss des Prozesses sicher zurück. Sein Betrieb ist entscheidend für eine effiziente Schwefelentfernung, minimiert den Lanzenverschleiß und gewährleistet die Prozesssicherheit durch konsistente Positionierung und Bewegung der Lanze. Der Manipulator ist für den Einsatz in der Grundmetallherstellung ausgelegt, wo er unter Hochtemperaturbedingungen und in der Nähe von geschmolzenem Metall arbeitet. Er ist aus hochtemperaturbeständigen Stahllegierungen und feuerfest beschichteten Komponenten gefertigt, um den rauen Betriebsbedingungen standzuhalten. Das Gerät verfügt über eine Hubkapazität von 5–10 kg, eine Positioniergenauigkeit von ±5 mm und eine Vertikalgeschwindigkeit von 0,1–0,5 m/min. Es bietet eine Hublänge von 1500–3000 mm und einen Drehwinkel von ±90°, was eine präzise Positionierung der Lanze über mehrere Injektionspunkte ermöglicht. Der Manipulator arbeitet mit einer Stromversorgung von 380–480 V AC (Drehstrom, 50/60 Hz) und einer Steuerspannung von 24 V DC (±10 %) für SPS- und Sensorkreise. Er ist für einen Betriebstemperaturbereich von -10 bis 60 °C ausgelegt und hat eine Schutzart von IP54–IP65. Der Hauptrahmen besteht aus Baustahl der Güte Q345B, und das Gesamtgewicht liegt je nach Konfiguration zwischen 1500 und 2500 kg. Der Betriebsdruck beträgt 1,0–1,6 MPa. Alle Werte sind Referenzbereiche und müssen mit dem Hersteller für spezifische Modelle und Anwendungen verifiziert werden.

Funktionsprinzip

Der Manipulator arbeitet typischerweise über eine Kombination aus linearen Aktuatoren (für vertikales Einführen/Zurückziehen) und rotatorischen oder Positionierungsmechanismen. Er wird von einer speicherprogrammierbaren Steuerung (SPS) oder einem ähnlichen Automatisierungssystem gesteuert, das einer vordefinierten Sequenz folgt: Bewegen der Lanze aus einer Bereitschaftsposition, Absenken in den Reaktorbehälter auf eine bestimmte Tiefe, Halten während der Injektion und anschließendes Zurückziehen. Er kann Kraftrückmeldung oder Positionsgeber enthalten, um Bewegungen präzise zu überwachen und zu steuern.

Hauptmaterialien

Hochtemperatur-Stahllegierung, Feuerfest beschichtete Komponenten
Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Hubkraft5–10 kgMaximales Gewicht der Lanzenbaugruppe, das der Manipulator handhaben kann
Positioniergenauigkeit±5 mmDie Präzision, mit der der Manipulator die Lanzenpositionierung durchführen kann
Vertikalgeschwindigkeit0.1–0.5 m/minGeschwindigkeit des Lanzenvorschubs und -rückzugs
Hubweg1500–3000 mmDetermines lance insertion depth
Schwenkwinkel±90 °Allows lance positioning over multiple injection points
Stromversorgung380–480 V ACThree-phase, 50/60 HzIEC 60038
Steuerspannung24 ±10% V DCFor PLC and sensor circuitsIEC 61131-2
Betriebstemperatur-10–60 °CAmbient temperature range
SchutzartIP54–IP65Protection against dust and water jetsIEC 60529
WerkstoffQ345BStructural steel for main frameGB/T 1591
Gewicht1500–2500 kgDepends on configuration and options

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Komponenten / BOM
  • Hebegerüst / Stütze
    Bietet die Haupttragstruktur und vertikale Führung für die Lanzenbewegung.
    Material: Baustahl
  • Lanzengreifer / Spannvorrichtung
    Hält die Lanze während der Handhabung sicher und ermöglicht eine schnelle Freigabe.
    Material: Hitzebeständige Legierung
  • Antriebsmechanismus (z.B. Kugelgewindetrieb, Hydraulikzylinder)
    Wandelt Rotations- oder Fluidenergie in präzise lineare Bewegung für Lanzenvorschub/-rückzug um.
    Material: Legierter Stahl
  • Positionssensor
    Misst die genaue Position der Lanze und liefert Rückmeldung an das Steuerungssystem.
    Material: Verschiedene (z.B. Gehäuse des Encoders)
  • SPS-Steuereinheit
    Führt die Einlege-Halte-Einfahr-Sequenz aus und überwacht die Positionsrückmeldung.

Anwendung und Auswahl

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:Bis zu 10 bar (pneumatische/hydraulische Aktuierungssysteme)
Durchflussrate:Nicht spezifiziert
Betriebstemperatur:Bis zu 1600°C (Lanzenspitzenexposition gegenüber flüssigem Metall)
Montage- und Anwendungskompatibilität
Calciumcarbid-EntschwefelungssuspensionMagnesiumbasierte EntschwefelungsreagenzienKalkbasierte Entschwefelungspulver
Nicht geeignet: Chlorbasierte Entschwefelungsumgebungen (verursacht starke Korrosion)
Auslegungsdaten
  • Pfannendurchmesser und Tiefe des flüssigen Metalls
  • Erforderliche Lanzeneinführkraft und -drehmoment
  • Entschwefelungszykluszeit und Lanzenaustauschhäufigkeit
Ergänzende technische Angaben

Technische Bewertung

Betriebsbereich
Betriebsbereich
Einführgeschwindigkeit: 0,5-2,0 m/s, Positioniergenauigkeit: 0,1-0,5 mm, Umgebungstemperatur: 800-1200°C
Belastungs- und Ausfallgrenzen
Thermische Ermüdungsrisse entstehen bei einem Lanzenspitzentemperaturdifferenzial von 650°C, mechanisches Versagen tritt bei einer axialen Last von 15 kN auf, die die Streckgrenze von 310 MPa überschreitet.
Zyklische thermische Belastung durch 800-1200°C flüssiges Metall verursacht Kriechverformung und Mikrorissausbreitung in AISI 310 Edelstahl, entsprechend dem Larson-Miller-Parameter P = T(20 + log t) × 10^-3, wobei P=35 beim Bruch.
Fertigungskontext
Lanzenmanipulator wird innerhalb von Grundmetallherstellung nach Material, Prozessfenster und Prüfanforderungen bewertet.

Risiken, Wartung und Normen

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Verschleiß an Lagern und Dichtungen
Ursache: Unzureichende Schmierung, Kontaminationseintritt oder Fehlausrichtung, die zu einem beschleunigten Abbau kritischer rotierender Komponenten führen.
Leckagen im hydraulischen oder pneumatischen System
Ursache: Degradierte Dichtungen, Schlauchermüdung oder Verbindungsausfälle aufgrund von Druckzyklen, thermischer Belastung oder chemischer Unverträglichkeit mit den Fluiden.
Wartungsindikatoren
  • Ungewöhnliche Vibrationen oder hörbares Schleifen/Klopfen während des Betriebs
  • Sichtbare Fluidleckagen oder Tropfen von hydraulischen/pneumatischen Anschlüssen
Technische Hinweise
  • Implementieren Sie ein zustandsbasiertes Schmierungsschema unter Verwendung hochwertiger, kompatibler Schmierstoffe und überwachen Sie Lagertemperaturen und Schwingungstrends.
  • Führen Sie regelmäßige Ausrichtungsprüfungen und Drehmomentverifikationen an allen mechanischen Befestigungselementen und Verbindungen durch, um spannungsinduzierte Ausfälle zu verhindern.

Konformität und Fertigungsnormen

Referenznormen
ISO 10218-1:2011 - Roboter und Robotikgeräte - Sicherheitsanforderungen für IndustrieroboterANSI/RIA R15.06 - Industrieroboter und Robotersysteme - SicherheitsanforderungenCE-Kennzeichnung - Maschinenrichtlinie 2006/42/EG
Fertigungsgenauigkeit
  • Positionierwiederholgenauigkeit: +/-0,05 mm
  • Lastkapazitätsabweichung: +/-1,5 % der Nennkapazität
Qualitätsprüfung
  • Genauigkeitsverifikation mittels Laserinterferometer
  • Zyklische Dauerfestigkeitsprüfung unter maximaler Last
Fehleranalyse

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Anhaftung von flüssigem Metallschlacke mit einer Dicke von mehr als 5 mm → Erhöhter Einführungswiderstand verursacht axiale Kraft von 12 kN, die den Auslegungsgrenzwert überschreitet → Integrierte pneumatische Schlackenreinigungsdüsen mit 7 bar Stickstoffspülung während der Rückführzyklen
Thermische Ausdehnungsdifferenz zwischen Lanze (17,3 μm/m·K) und Führungsbuchse (13,0 μm/m·K) → Festfressen bei 600°C verursacht Positionierfehler, der die Toleranz von 0,5 mm überschreitet → Differentialausdehnungskompensationsmechanismus mit Inconel 718-Ausdehnungshülsen

Beschaffungscheckliste

Keine Kundenbewertung und keine Echtzeitdaten. Prüfen Sie diese Unterlagen vor einer Bestellung.

Technische Dokumentation
Aktuelle Zeichnungen, Revisionsstand und Spezifikationsblatt anfordern.
Fertigungsfähigkeit
Anlagen, Prozessgrenzen und nachvollziehbare Fertigungsbelege prüfen.
Prüfbarkeit
Prüfmethoden, Messmittel und rückverfolgbare Prüfberichte bestätigen.
Lieferantentransparenz
Rechtsträger, Standort, Zertifikatsumfang und direkte Kontakte prüfen.

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

Hersteller von Lanzenmanipulator

1 Unternehmen führen dieses Produkt in ihrem eigenen Sortiment. Die Unternehmensangaben stammen von der jeweils eigenen Website; jede Karte nennt die Grundlage der Zuordnung.

CHNZBTECH
Xian · CN
Fertigt außerdem: Electroslag Remelting Furnace、Continuous Casting Machine、Electric Arc Furnace und 8 weitere
Laut Produktseite der eigenen Website · Profil von CNFX aus öffentlichen Quellen zusammengestellt
Bezeichnung auf der Website: “Oxygen Lance Manipulator”
Quellseite ansehen ↗ zbmetaltech.com · geprüft am 2026-08-22

Vergleichen Sie Produktumfang und Quellenangaben. Nennen Sie bei Ihrer Anfrage Spezifikationen, Menge und Liefertermin.

Anfrage

Beschaffungsinformationen anfragenfür Lanzenmanipulator

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Angaben für Ihre Anfrage
Nennen Sie Produktspezifikationen, Menge, Lieferort und gewünschten Termin.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Häufige Fragen

Was ist die Hauptfunktion eines Lanzenmanipulators?

Die Hauptfunktion besteht darin, Entschwefelungslanzen während des Entschwefelungsprozesses präzise in geschmolzenes Metall zu positionieren, einzuführen und zurückzuziehen, um eine optimale Lanzentiefe und stabilen Betrieb zu gewährleisten.

Welche wichtigen Spezifikationen sind bei der Auswahl eines Lanzenmanipulators zu beachten?

Wichtige Spezifikationen umfassen Hubkapazität (5-10 kg), Positioniergenauigkeit (±5 mm), Vertikalgeschwindigkeit (0,1-0,5 m/min), Hublänge (1500-3000 mm), Drehwinkel (±90°) und Betriebsdruck (1,0-1,6 MPa). Diese sind Referenzbereiche und müssen für das spezifische Modell verifiziert werden.

Wie wird der Lanzenmanipulator gesteuert?

Er wird typischerweise von einer speicherprogrammierbaren Steuerung (SPS) oder einem ähnlichen Automatisierungssystem gesteuert, das einer vordefinierten Sequenz für die Lanzenbewegung folgt, einschließlich Einführen, Halten und Zurückziehen. Es können Kraftrückmeldung oder Positionsgeber verwendet werden.

Welche Materialien werden für die Konstruktion des Lanzenmanipulators verwendet?

Der Manipulator besteht aus hochtemperaturbeständigen Stahllegierungen und feuerfest beschichteten Komponenten, um hohen Temperaturen und dem Kontakt mit geschmolzenem Metall standzuhalten. Der Hauptrahmen verwendet Baustahl der Güte Q345B.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.11 · Grundmetallherstellung

Zugehörige Ausrüstung

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.

Fertigung für Lanzenmanipulator?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Lanzenkörper/Rohr
Nächstes Produkt
Lanzenwagen/Positioniermechanismus
AngebotChat