Strukturierte Fertigungsdaten · 2026

Endeffektor (Greifer/Saugnapf)

Auf Basis strukturierter CNFX-Herstellerprofile wird Endeffektor (Greifer/Saugnapf) im Bereich Maschinen- und Anlagenbau anhand von Greiferbackenbreite bis Greifkraft eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Endeffektor (Greifer/Saugnapf) wird durch die Baugruppe aus Greifbacken/Greiffinger und Aktuator (Pneumatikzylinder/Elektromotor) beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

Die Schnittstellenkomponente eines Stapelmechanismus, die physisch mit Objekten interagiert, um sie zu greifen, anzuheben und zu platzieren.

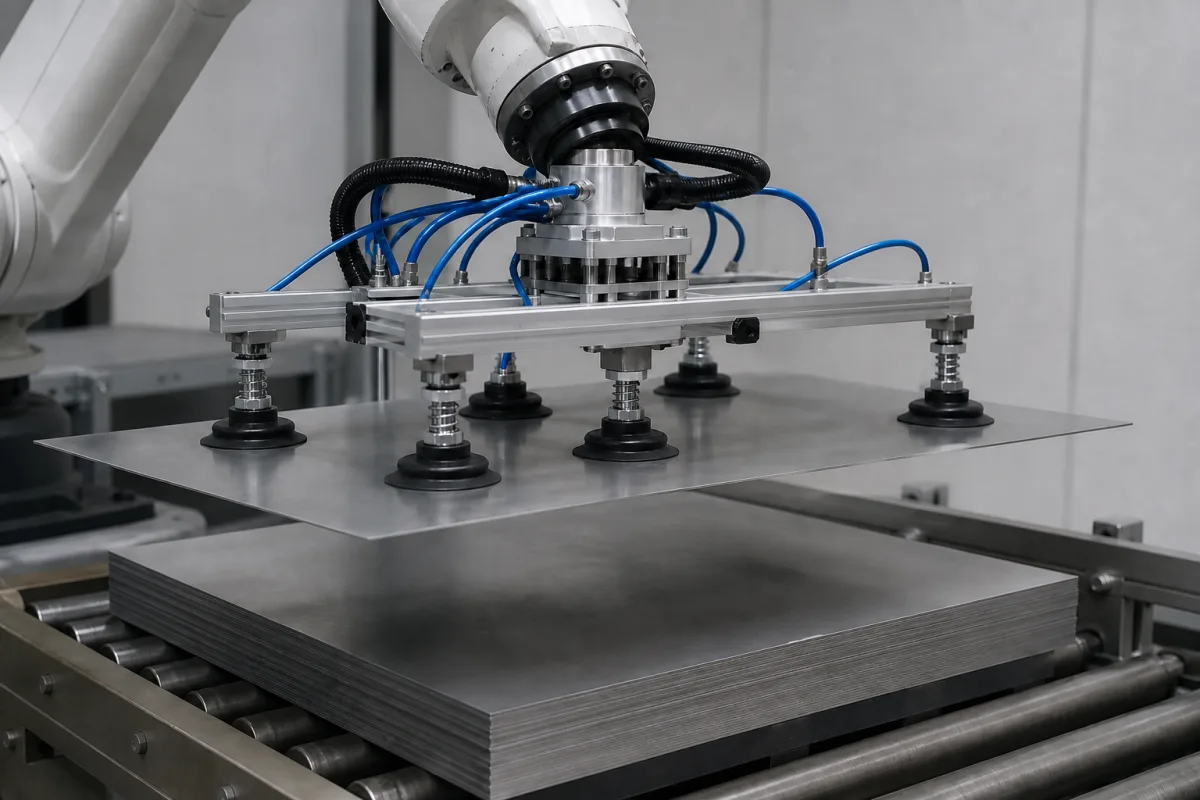
Endeffektor (Greifer/Saugnapf) in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Technische Definition

Ein Endeffektor ist das Endgerät, das an einem Roboterarm oder automatisierten Stapelmechanismus befestigt ist und für die direkte Handhabung von Gegenständen verantwortlich ist. In Stapelanwendungen verwendet er typischerweise entweder einen mechanischen Greifer (für sicheres Klemmen) oder einen Saugnapf (für nicht markierendes Saugen), um Objekte von einem Ort aufzunehmen und sie präzise in einer gestapelten Konfiguration abzulegen. Sein Design ist entscheidend für die Gewährleistung eines stabilen Griffs, einer präzisen Positionierung und eines effizienten Transfers innerhalb des automatisierten Stapelprozesses. Die Auswahl des Endeffektors basiert auf den Werkstückeigenschaften wie Gewicht, Oberflächenbeschaffenheit und Zerbrechlichkeit sowie auf der erforderlichen Zykluszeit und den Umgebungsbedingungen. Bei Greifern bestimmen Backenbreite, Greifkraft und Hub pro Backe den Bereich der handhabbaren Teilegrößen. Bei Saugnäpfen beeinflussen Saugnapfdurchmesser, Vakuumgrad und Durchflussrate die Haltekraft und Evakuierungszeit. Der Betriebsdruck- und Temperaturbereich definiert die akzeptable Arbeitsumgebung, während die Schutzart die Eignung für staubige oder abspritzbare Umgebungen angibt. Das Gewicht des Endeffektors beeinflusst die Nutzlastkapazität des Roboters, und die Wiederholgenauigkeit gewährleistet präzises Platzieren. Häufig verwendete Materialien umfassen Aluminiumlegierung, Edelstahl, Polyurethan, Silikonkautschuk und technische Kunststoffe, die jeweils unterschiedliche Kompromisse bei Gewicht, Haltbarkeit und Oberflächenmarkierung bieten. Es ist wichtig, modellspezifische Werte und Normen mit dem Hersteller oder Lieferanten zu verifizieren, da die aufgeführten Parameter Referenzbereiche für typische Anwendungen sind. Wartung, wie die Überprüfung von Dichtungen und Schmierung, ist notwendig, um Leistungsabfall zu verhindern und einen sicheren Betrieb zu gewährleisten.

Funktionsprinzip

Bei Greifern: Die Betätigung (pneumatisch, elektrisch oder hydraulisch) treibt Backen oder Finger an, um sich um ein Objekt zu schließen und eine kontrollierte Kraft aufzubringen, um es zu sichern. Bei Saugnäpfen: Eine Vakuumpumpe oder ein Generator erzeugt Unterdruck (Saugkraft) im Napf, wodurch er an der Oberfläche eines Objekts haftet. Der Endeffektor wird dann vom Arm des Stapelmechanismus bewegt, um das Objekt zu transportieren. Die Greifkraft muss das Werkstückgewicht und die Beschleunigungskräfte übersteigen, um ein Verrutschen zu verhindern. Bei Saugnäpfen bestimmen Vakuumgrad und Napfdurchmesser die Haltekraft, und die Durchflussrate beeinflusst, wie schnell der Napf evakuiert wird. Der Betriebsdruckbereich (4–8 bar) ist für die pneumatische Betätigung entscheidend; unter 4 bar sinkt die Kraft, über 8 bar können Dichtungen beschädigt werden. Der Betriebstemperaturbereich (-10 bis 60 °C) stellt sicher, dass Dichtungen und Schmiermittel ordnungsgemäß funktionieren. Die Schutzart (IP54–IP67) gibt die Beständigkeit gegen Staub und Wasser an, wobei IP67 für Abspritzumgebungen geeignet ist. Das Gewicht des Endeffektors beeinflusst die Nutzlast des Roboters, und die Wiederholgenauigkeit (±0,01–±0,05 mm) gewährleistet präzises Platzieren. Die Auswahl erfordert die Berücksichtigung von Größe, Gewicht und Oberfläche des Werkstücks sowie des Stapelmusters und der Zykluszeit.
Technische Parameter

Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Greiferbackenbreite10–200 mmDetermines maximum workpiece size
Greifkraft20–500 NMust exceed workpiece weight and acceleration forces
Hub pro Backe5–50 mmDefines range of part sizes that can be handled
Wiederholgenauigkeit±0.01–±0.05 mmCritical for precise placement
Betriebsdruck4–8 barBelow 4 bar force drops; above 8 bar may damage seals
Betriebstemperatur-10–60 °COutside range seals and lubricants degrade
SchutzartIP54–IP67IP67 for washdown environmentsIEC 60529
Gewicht0.5–10 kgAffects robot payload capacity
Vakuumvolumenstrom10–100 L/minDetermines evacuation time for suction cups
Vakuumgrad-60–-90 kPaHigher vacuum increases holding force
Saugnapfdurchmesser5–100 mmLarger diameter for heavier or porous parts
WerkstoffAluminum/Steel/NBRAluminum for lightweight, steel for durability, NBR for oil resistance

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Hauptmaterialien

Aluminiumlegierung Edelstahl Polyurethan Silikonkautschuk Technische Kunststoffe

Komponenten / BOM

Components / BOM
  • Greifbacken/Greiffinger
    Direkter Kontakt und Klemmung des Objekts; oft anpassbar für die Objektform.
    Material: Aluminiumlegierung oder Polyurethan
  • Aktuator (Pneumatikzylinder/Elektromotor)
    Stellt die mechanische Bewegung zum Öffnen/Schließen der Greiferbacken bereit.
    Material: Stahl, Aluminium
  • Vakuumsauger
    Bildet eine Dichtung auf der Oberfläche des Objekts für saugbasierte Handhabung.
    Material: Silikonkautschuk, Polyurethan
  • Vakuumgenerator/Ventil
    Erzeugt und regelt den Vakuumdruck für die Saugglocke.
    Material: Kunststoff, Messing
  • Montageplatte/Schnittstelle
    Verbinder des Endeffektors mit dem Roboterarm oder Stapelmechanismus.
    Material: Aluminiumlegierung, Stahl

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Partikelkontamination auf Dichtflächen (≥50 μm Partikel) Vakuumdichtungsleckage über 0,1 bar/min Druckabfall Integriertes mehrstufiges Filtersystem mit 10 μm Absolutfiltern
Zyklische Belastung bei 2 Hz Frequenz über 10⁶ Zyklen Aktuatorwellen-Ermüdungsbruch an Spannungskonzentrationspunkten Konstruktion aus DIN 1.4301 Edelstahl mit Kugelstrahl-Oberflächenbehandlung

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,5-6,0 bar (Vakuumsauger), 20-150 N (Greiferklemmkraft)
Belastungs- und Ausfallgrenzen
Vakuumsauger: 0,3 bar minimale Haltedruck; Greifer: 15 N minimale Klemmkraft für sicheren Griff
Vakuumsauger: Atmosphärendruckdifferenz kollabiert unter 0,3 bar; Greifer: Reibungskoeffizientenreduktion unter μ=0,15 bei 15 N Klemmkraft
Fertigungskontext
Endeffektor (Greifer/Saugnapf) wird innerhalb von Maschinen- und Anlagenbau nach Material, Prozessfenster und Prüfanforderungen bewertet.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:0 bis 6 bar (Vakuum) oder 0 bis 10 bar (Greifer)
Durchflussrate:10-50 l/min (vakuumsystemabhängig)
Betriebstemperatur:-20 °C bis 80 °C
Montage- und Anwendungskompatibilität
PappkartonsKunststoffbehälterBlechtafeln
Nicht geeignet: Umgebungen mit hoher Vibration und losen Partikeln
Auslegungsdaten
  • Objektgewicht (kg)
  • Objektfläche und Geometrie (mm²)
  • Zykluszeitanforderungen (Zyklen/h)

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Degradation der Vakuumdichtung
Ursache: Materialermüdung durch wiederholte Kompressionszyklen, Kontaminationsansammlung auf Dichtflächen oder Exposition gegenüber Ölen/Chemikalien, die Elastomere abbauen
Strukturelle Ermüdungsrisse
Ursache: Zyklische Belastung durch wiederholte Greif-/Lösungsvorgänge, Stoßschäden durch Fehlausrichtung oder fallengelassene Objekte oder Spannungskonzentration an Montagepunkten
Wartungsindikatoren
  • Hörbares Zischen oder Luftleckagegeräusche während des Vakuumbetriebs
  • Sichtbare Risse in Balgen oder Strukturkomponenten oder Fehlausrichtung während des Betriebs
Technische Hinweise
  • Implementieren Sie regelmäßige Reinigungsprotokolle für Dichtflächen und Vakuumanschlüsse, um Kontaminationsansammlungen zu verhindern
  • Etablieren Sie vorbeugende Austauschpläne für Verschleißteile (Dichtungen, Balgen) basierend auf Zyklenzählungen anstatt auf Ausfallwartung

Konformität und Fertigungsnormen

Referenznormen
ISO 10218-1:2011 (Roboter und Robotikgeräte - Sicherheitsanforderungen)ANSI/RIA R15.06-2012 (Industrieroboter und Robotersysteme - Sicherheitsanforderungen)CE-Kennzeichnung (EU-Maschinenrichtlinie 2006/42/EG)
Fertigungsgenauigkeit
  • Bohrungsdurchmesser: +/-0,01 mm
  • Parallelität der Greifflächen: 0,05 mm
Qualitätsprüfung
  • Maßliche Überprüfung mit Koordinatenmessgerät (KMG)
  • Dichtheitsprüfung für Vakuumsauger bei maximal zulässigem Druck

Hersteller von Endeffektor (Greifer/Saugnapf)

Herstellerprofile mit passender Produktionsfähigkeit in China.

Die Herstellerliste dient der Vorrecherche und Einordnung von Fertigungskapazitäten. Sie ist keine Zertifizierung, kein Ranking und keine Transaktionsgarantie.

Diese Seite teilen

Beispielhafte Bewertungskriterien aus Einkaufsprozessen

Keine Kundenbewertung und keine Echtzeitdaten. Die Werte zeigen typische Prüfkriterien in RFQ- und Lieferantenbewertungsprozessen.

Technische Dokumentation
4/5
Fertigungsfähigkeit
4/5
Prüfbarkeit
5/5
Lieferantentransparenz
3/5

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

LieferketteVerwandte Produkte und Komponenten

Landmaschinen

Maschinen und Geräte, die in der Landwirtschaft eingesetzt werden, um Effizienz und Produktivität zu steigern.

Spezifikationen ansehen ->
All-Terrain-Kran

Ein mobiler Kran, der sowohl auf befestigten Straßen als auch auf rauem Gelände eingesetzt werden kann und über hervorragende Mobilität und Hubfähigkeiten verfügt.

Spezifikationen ansehen ->
Gelenkkipper

Ein schweres Offroad-Fahrzeug mit einem Gelenk zwischen Kabine und Mulde für verbesserte Manövrierfähigkeit auf unebenem Gelände.

Spezifikationen ansehen ->
Asphaltverteiler

Ein spezielles Fahrzeug oder Anhänger montierte Maschine, die flüssigen Asphalt (Bitumen) gleichmäßig auf Straßenoberflächen während des Straßenbaus und der Instandhaltung sprüht.

Spezifikationen ansehen ->

Häufige Fragen

Was ist der Unterschied zwischen einem Greifer- und einem Saugnapf-Endeffektor?

Ein Greifer verwendet mechanische Backen oder Finger, um ein Objekt zu klemmen, was einen sicheren Halt für unregelmäßige Formen oder schwere Gegenstände bietet. Ein Saugnapf verwendet Saugkraft, um an einer glatten Oberfläche zu haften, was nicht markierend ist und sich für empfindliche oder poröse Materialien eignet. Die Wahl hängt von der Oberfläche, dem Gewicht und der Handhabung des Werkstücks ab.

Wie wähle ich den richtigen Endeffektor für meine Stapelanwendung aus?

Berücksichtigen Sie Gewicht, Größe, Oberflächenbeschaffenheit und Zerbrechlichkeit des Werkstücks. Bei Greifern stellen Sie sicher, dass Backenbreite und Greifkraft zu den Teileabmessungen und dem Gewicht passen. Bei Saugnäpfen wählen Sie einen Napfdurchmesser und Vakuumgrad, die ausreichende Haltekraft bieten. Berücksichtigen Sie auch die Umgebung (Temperatur, Staub, Abspritzen) und die Nutzlastkapazität des Roboters.

Welche Wartung ist für Endeffektoren erforderlich?

Überprüfen Sie regelmäßig die Greiferbacken auf Verschleiß und stellen Sie eine ordnungsgemäße Schmierung der beweglichen Teile sicher. Bei Saugnäpfen prüfen Sie auf Risse oder Verschleiß an der Napflippe und reinigen Sie die Saugfläche. Vergewissern Sie sich, dass Dichtungen und Schläuche intakt sind und das Vakuumsystem den erforderlichen Grad aufrechterhält. Ersetzen Sie verschlissene Teile umgehend, um Leistungsabfall zu vermeiden.

Was sind typische Fehlermodi von Endeffektoren?

Häufige Fehler sind Verlust der Greifkraft durch verschlissene Backen oder niedrigen Druck, Vakuumlecks durch beschädigte Näpfe oder Dichtungen und Fehlausrichtung, die ungenaues Platzieren verursacht. Betrieb außerhalb der angegebenen Temperatur- oder Druckbereiche kann Dichtungen und Schmiermittel beschädigen. Regelmäßige Inspektion und Einhaltung der Betriebsgrenzen helfen, Fehler zu vermeiden.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.09 · Maschinen- und Anlagenbau

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.
Anfrage

Beschaffungsinformationen anfragenfür Endeffektor (Greifer/Saugnapf)

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Was wir nicht zusichern
Eine Listung ist keine Empfehlung. Prüfen Sie jeden Lieferanten und jeden Wert vor der Bestellung selbst.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Fertigung für Endeffektor (Greifer/Saugnapf)?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Endeffektor (Greifer/Saugkopf)
Nächstes Produkt
Endeffektor (Greifer/Werkzeug)
AngebotChat