Strukturierte Fertigungsdaten · 2026

Roboter-Transferarm

Auf Basis strukturierter CNFX-Herstellerprofile wird Roboter-Transferarm im Bereich Maschinen- und Anlagenbau anhand von Nennlastkapazität bis Reichweite eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Roboter-Transferarm wird durch die Baugruppe aus Armstruktur/Gelenke und Gelenke/Aktuatoren beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

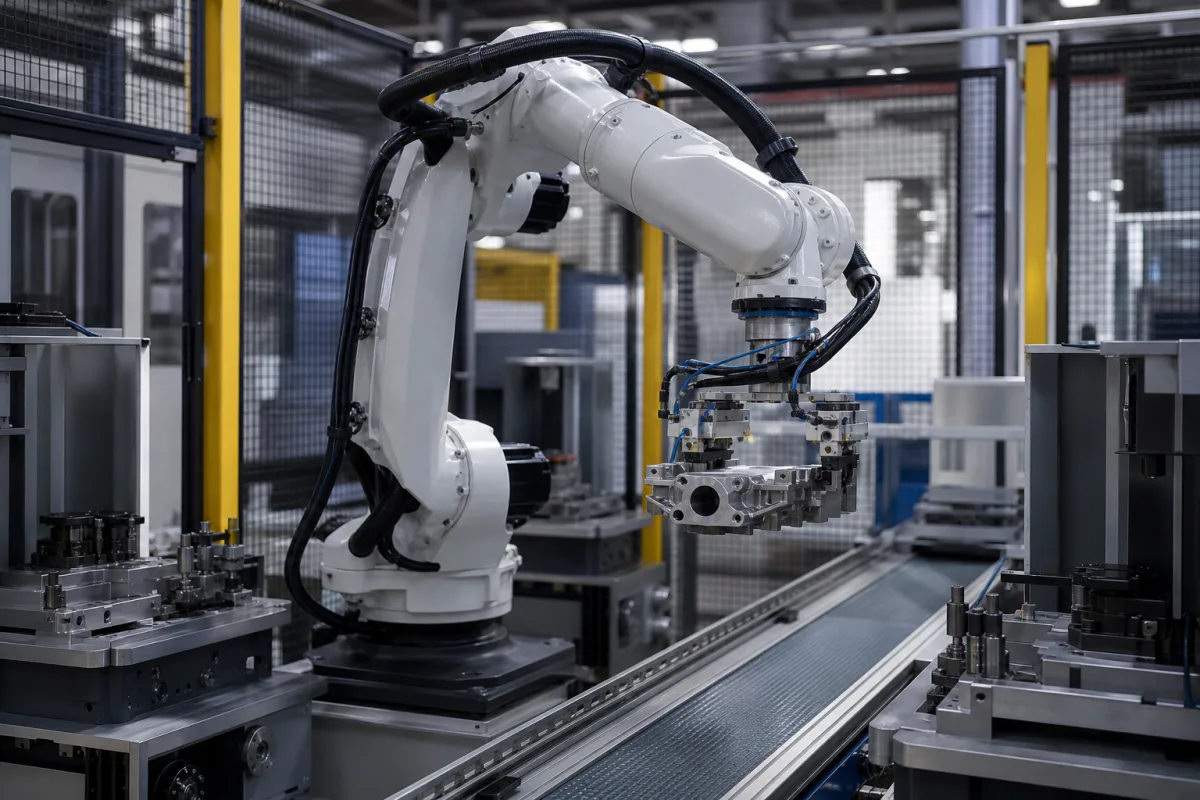
Eine Roboterarm-Komponente, die für den automatisierten Materialtransfer in Handhabungssystemen entwickelt wurde.

Roboter-Transferarm in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Technische Definition

Der Roboter-Transferarm ist eine spezialisierte Komponente, die in automatisierten Materialhandhabungssystemen (AMHS) eingesetzt wird. Er ist dafür verantwortlich, Materialien, Komponenten oder Produkte präzise aufzunehmen, zu bewegen und zwischen verschiedenen Stationen, Förderbändern oder Verarbeitungseinheiten in einer Fertigungs- oder Logistikumgebung zu platzieren. Dieser Arm ist typischerweise auf einer festen Basis montiert und verfügt über mehrere Gelenke, die eine mehrachsige Bewegung ermöglichen, um verschiedene Positionen in seinem Arbeitsbereich zu erreichen.

Der Arm arbeitet nach programmierten Anweisungen von einer zentralen Steuerung. Aktuatoren – typischerweise elektrisch, pneumatisch oder hydraulisch – treiben die Gelenke an und liefern die erforderliche Kraft und Präzision. Ein Endeffektor, wie ein Greifer oder Saugnapf, greift in die Last ein, um Gegenstände sicher zu handhaben. Sensoren liefern Rückmeldung über Position, Kraft und Objektpräsenz, um genaue und zuverlässige Transfervorgänge zu gewährleisten.

Wichtige Spezifikationen umfassen eine Nenntragfähigkeit von 5–50 kg (bei voller Geschwindigkeit; höhere Lasten reduzieren die Geschwindigkeit), eine Reichweite von 800–2000 mm von der Basis bis zum Handgelenkflansch und 4–6 Freiheitsgrade. Die Wiederholgenauigkeit beträgt ±0,05–±0,1 mm bei Nennlast, und die maximale Geschwindigkeit liegt zwischen 1–3 m/s. Der Arm arbeitet bei Umgebungstemperaturen von -10°C bis 50°C und hat eine Schutzart von IP54–IP65. Er benötigt eine 24-V-DC-Stromversorgung ±10% und verbraucht durchschnittlich 0,5–2,5 kW. Der Arm selbst wiegt 50–300 kg (ohne Steuerung und Endeffektor). Montageoptionen umfassen Boden, Wand oder Decke. Gehäuse- und Strukturkomponenten bestehen typischerweise aus Aluminium oder Stahl, wobei auch Verbundpolymere verwendet werden.

Dieses Produkt ist als Komponente für die Integration in größere Systeme gedacht. Alle Werte sind Referenzbereiche und müssen für das spezifische Modell und die Anwendung mit dem Hersteller oder Lieferanten verifiziert werden.

Funktionsprinzip

Der Roboter-Transferarm arbeitet nach programmierten Anweisungen von einer zentralen Steuerung. Die Steuerung sendet Befehle an Aktuatoren – typischerweise elektrisch, pneumatisch oder hydraulisch – die die Gelenke des Arms antreiben und eine präzise mehrachsige Bewegung ermöglichen. Ein Endeffektor, wie ein Greifer oder Saugnapf, greift in die Last ein, um Gegenstände aufzunehmen, zu bewegen und zu platzieren. Sensoren liefern Echtzeit-Feedback zu Position, Kraft und Objektpräsenz, sodass die Steuerung Bewegungen für genaue und zuverlässige Transfervorgänge anpassen kann. Die Freiheitsgrade (4–6) bestimmen die Flexibilität beim Erreichen verschiedener Positionen. Das System ist für die Integration in größere automatisierte Materialhandhabungssysteme ausgelegt, wobei der Arm als Schlüsselkomponente fungiert.
Technische Parameter

Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Nennlastkapazität5–50 kgMaximum payload at full speed; higher loads reduce speed.ISO 9283
Reichweite800–2000 mmHorizontal distance from base to wrist flange.
Freiheitsgrade4–6Number of independent axes for positioning.
Wiederholgenauigkeit±0.05–±0.1 mmPositioning precision at rated load.ISO 9283
Maximale Geschwindigkeit1–3 m/sLinear speed of end effector at full extension.
Betriebstemperatur-10–50 °CAmbient temperature range for continuous operation.
SchutzartIP54–IP65Dust and water resistance for industrial environments.IEC 60529
Stromversorgung24 ±10% V DCStandard industrial DC voltage.
Leistungsaufnahme0.5–2.5 kWAverage power draw during operation.
Gewicht50–300 kgArm mass without controller or end effector.
MontageartFloor, wall, ceilingOrientation flexibility for layout optimization.
WerkstoffAluminum, steelHousing and structural components.

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Hauptmaterialien

Aluminiumlegierung Stahl Verbundwerkstoffe

Komponenten / BOM

Components / BOM
  • Armstruktur/Gelenke
    Bietet das starre Grundgerüst und bestimmt die Reichweite und Kinematik des Arms
    Material: Aluminiumlegierung oder Stahl
  • Gelenke/Aktuatoren
    Ermöglichen Rotations- oder Linearbewegung an jeder Achse, typischerweise durch Servomotoren angetrieben
    Material: Stahl, Kupferwicklungen, Magnete
  • Endeffektor-Schnittstelle
    Montagepunkt zum Anbringen von Greifern, Saugnäpfen oder anderem Werkzeug zur Interaktion mit der Last
    Material: Stahl
  • Kabelbaum und Steckverbinder
    Überträgt Leistung und Steuersignale zu Aktoren und Sensoren im gesamten Arm
    Material: Kupfer, isolierende Polymere
  • Rückführsensoren
    Melden Sie Gelenkposition, Greifkraft und ob tatsächlich ein Teil vorhanden ist.

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Encoder-Signalverlust für >100 ms aufgrund von EMV-Störungen von 480V AC-Motorantrieben Positionsüberschreitung über ±0,5 mm Toleranz verursacht Kollision Geschirmte verdrillte Leitungen mit Ferritkernen und differenzielle Signalaufbereitung bei 1 MHz Abtastrate
Harmonische Schwingung bei 87 Hz entspricht Eigenfrequenz der Aluminium-Unterarmstruktur Ermüdungsrissausbreitung an Schweißnähten reduziert Steifigkeit um 40% Dynamischer Schwingungstilger abgestimmt auf 87 Hz mit 15% kritischer Dämpfung montiert an Schwingungsbauchposition

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,5-2,0 m/s Lineargeschwindigkeit, 0,1-1,5 m Reichweite, 5-50 kg Nutzlast
Belastungs- und Ausfallgrenzen
Gelenkmoment über 150 Nm bei 90° Ellbogenbeugung mit 50 kg Nutzlast
Überschreitung der Streckgrenze von AISI 4140 Stahl (415 MPa) an Spannungskonzentrationspunkten in den Zahnrädern unter kombinierter Biege- und Torsionsbelastung
Fertigungskontext
Roboter-Transferarm wird innerhalb von Maschinen- und Anlagenbau nach Material, Prozessfenster und Prüfanforderungen bewertet.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:0 bis 10 bar
Durchflussrate:Nicht spezifiziert
Betriebstemperatur:-20°C bis 80°C
Montage- und Anwendungskompatibilität
KunststoffgranulatMetallkomponentenverpackte Waren
Nicht geeignet: hochkorrosive Chemikalienbäder
Auslegungsdaten
  • maximale Nutzlast
  • erforderliche Reichweite/Arbeitsraum
  • Zykluszeitanforderungen

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Lagerermüdung und Verschleiß
Ursache: Zyklische Belastung durch wiederholte Armbewegungen führt zu Materialermüdung, verstärkt durch unzureichende Schmierung oder Kontaminationseintritt, was vorzeitigen Lagerausfall und Positionsungenauigkeit verursacht.
Überhitzung des Motorantriebssystems
Ursache: Übermäßige Einschaltdauern oder mechanische Bindung erhöhen den Stromverbrauch, erzeugen Wärme, die die Isolierung und Wicklungen schädigt, oft aufgrund unzureichender Belüftung, Fehlausrichtung oder Steuerungsfehler.
Wartungsindikatoren
  • Ungewöhnliche Schleif- oder Klickgeräusche während der Bewegung, die auf Lager- oder Getriebeverschleiß hinweisen
  • Unregelmäßige oder ruckartige Bewegung mit Positionsdrift, die auf eine Verschlechterung des Antriebs- oder Rückmeldesystems hindeutet
Technische Hinweise
  • Implementieren Sie vorausschauende Wartung mittels Schwingungsanalyse und Thermografie, um frühe Lager- und Motorprobleme vor katastrophalem Ausfall zu erkennen.
  • Etablieren Sie strikte Kontaminationskontrolle und Schmierpläne mit hochwertigen Fetten und stellen Sie eine korrekte Ausrichtung während der Installation sicher, um mechanische Belastung zu reduzieren.

Konformität und Fertigungsnormen

Referenznormen
ISO 10218-1:2011 - Roboter und Robotikgeräte - Sicherheitsanforderungen für IndustrieroboterANSI/RIA R15.06 - Industrieroboter und Robotersysteme - SicherheitsanforderungenCE-Kennzeichnung - Richtlinie 2006/42/EG über Maschinensicherheit
Fertigungsgenauigkeit
  • Positionswiederholgenauigkeit: +/-0,05 mm
  • Endeffektor-Ausrichtung: +/-0,1° Winkelabweichung
Qualitätsprüfung
  • Laserinterferometer-Kalibrierung für Positionsgenauigkeit
  • Lastzyklus-Ermüdungstests mit simulierten Betriebsbedingungen

Hersteller von Roboter-Transferarm

Herstellerprofile mit passender Produktionsfähigkeit in China.

Die Herstellerliste dient der Vorrecherche und Einordnung von Fertigungskapazitäten. Sie ist keine Zertifizierung, kein Ranking und keine Transaktionsgarantie.

Diese Seite teilen

Beispielhafte Bewertungskriterien aus Einkaufsprozessen

Keine Kundenbewertung und keine Echtzeitdaten. Die Werte zeigen typische Prüfkriterien in RFQ- und Lieferantenbewertungsprozessen.

Technische Dokumentation
4/5
Fertigungsfähigkeit
4/5
Prüfbarkeit
5/5
Lieferantentransparenz
3/5

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

LieferketteVerwandte Produkte und Komponenten

Landmaschinen

Maschinen und Geräte, die in der Landwirtschaft eingesetzt werden, um Effizienz und Produktivität zu steigern.

Spezifikationen ansehen ->
All-Terrain-Kran

Ein mobiler Kran, der sowohl auf befestigten Straßen als auch auf rauem Gelände eingesetzt werden kann und über hervorragende Mobilität und Hubfähigkeiten verfügt.

Spezifikationen ansehen ->
Gelenkkipper

Ein schweres Offroad-Fahrzeug mit einem Gelenk zwischen Kabine und Mulde für verbesserte Manövrierfähigkeit auf unebenem Gelände.

Spezifikationen ansehen ->
Asphaltverteiler

Ein spezielles Fahrzeug oder Anhänger montierte Maschine, die flüssigen Asphalt (Bitumen) gleichmäßig auf Straßenoberflächen während des Straßenbaus und der Instandhaltung sprüht.

Spezifikationen ansehen ->

Häufige Fragen

Was ist die Nenntragfähigkeit des Roboter-Transferarms?

Die Nenntragfähigkeit beträgt 5–50 kg bei voller Geschwindigkeit. Höhere Lasten können die Betriebsgeschwindigkeit reduzieren. Dies ist ein Referenzbereich; die genaue Kapazität für ein bestimmtes Modell muss mit dem Hersteller bestätigt werden.

Welche Montageoptionen gibt es für diesen Arm?

Der Arm kann auf dem Boden, an der Wand oder an der Decke montiert werden, was Flexibilität für die Layout-Optimierung bietet. Die Wahl der Montage beeinflusst Reichweite und Arbeitsbereich und sollte basierend auf den Anforderungen der Anwendung getroffen werden.

Wie hoch ist die Wiederholgenauigkeit des Arms?

Die Wiederholgenauigkeit beträgt ±0,05 bis ±0,1 mm bei Nennlast gemäß ISO 9283. Dies gibt die Präzision an, mit der der Arm zu einer programmierten Position zurückkehren kann. Die tatsächliche Wiederholgenauigkeit kann je nach Last und Geschwindigkeit variieren.

Welche Stromversorgung benötigt der Arm?

Der Arm benötigt eine 24-V-DC-Stromversorgung ±10%. Der durchschnittliche Stromverbrauch während des Betriebs beträgt 0,5–2,5 kW. Stellen Sie sicher, dass die Stromversorgung diese Spezifikationen erfüllt, um einen zuverlässigen Betrieb zu gewährleisten.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.09 · Maschinen- und Anlagenbau

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.
Anfrage

Beschaffungsinformationen anfragenfür Roboter-Transferarm

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Was wir nicht zusichern
Eine Listung ist keine Empfehlung. Prüfen Sie jeden Lieferanten und jeden Wert vor der Bestellung selbst.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Fertigung für Roboter-Transferarm?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Roboter-Sprüharm
Nächstes Produkt
Roboterarm/Greifer
AngebotChat