Technische Definition
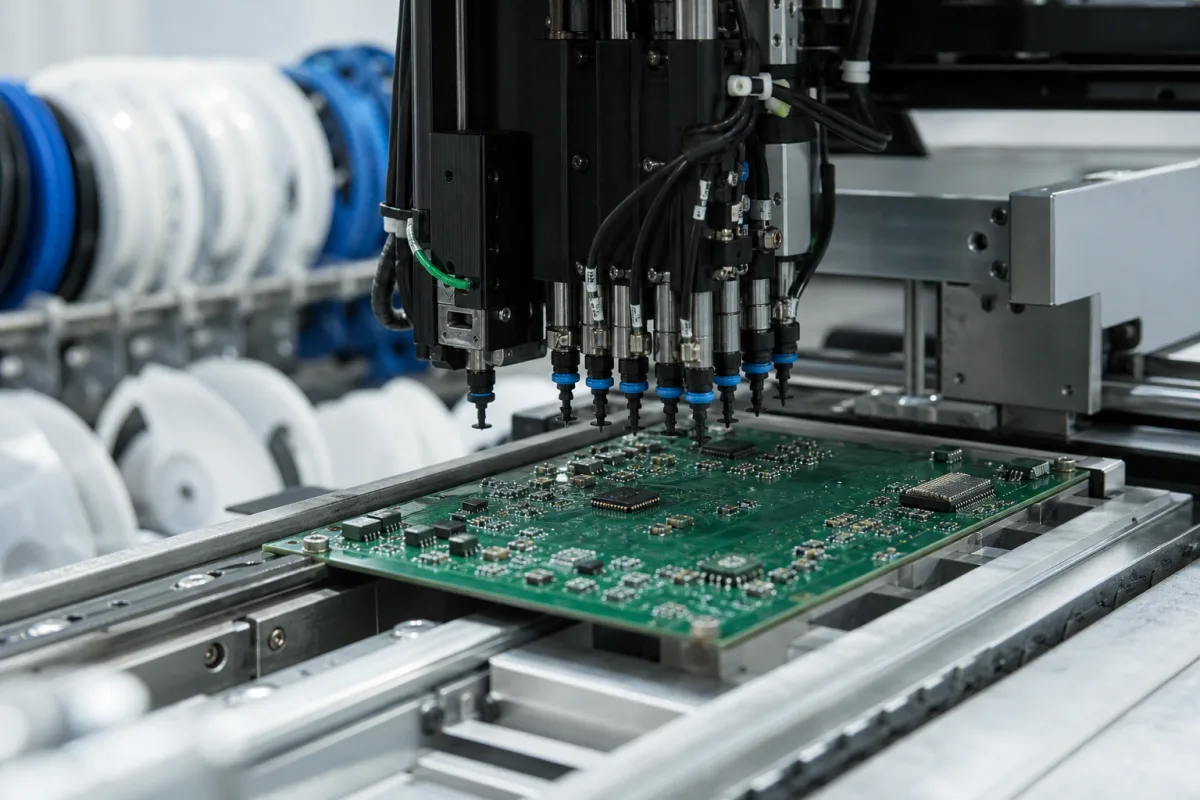
Ein Bestückkopf ist eine kritische Komponente von Oberflächenmontage-Technologie (SMT) Bestückungsautomaten. Es ist die Endeffektor-Baugruppe, die die Kernfunktion der Maschine ausführt: das Aufnehmen von oberflächenmontierbaren Bauelementen (SMDs) von Zuführern (Gurte, Trays oder Stangen) und das präzise Platzieren auf vorgegebene Positionen auf einer Leiterplatte. Sein Design beeinflusst direkt die Platziergeschwindigkeit, Genauigkeit und den Bereich der Bauteilgrößen, die die Maschine verarbeiten kann. Der Bestückkopf besteht typischerweise aus einer Vakuumdüse oder einem Greifer, einem Z-Achsen-Antrieb für die vertikale Bewegung, einem Theta-Drehmechanismus für die Winkelausrichtung und einer Montageschnittstelle zum Portal oder Revolver. Häufig verwendete Materialien sind Aluminiumlegierung, Edelstahl, Keramik und technische Kunststoffe, die aufgrund ihrer Festigkeit, Steifigkeit und Verschleißfestigkeit ausgewählt werden. Zu den wichtigsten Parametern gehören die Anzahl der Köpfe (2–12), Platziergeschwindigkeit (20.000–80.000 cph), Platziergenauigkeit (±0,03–±0,05 mm gemäß IPC-9850), Bauteilgrößenbereich (01005 bis 50×50 mm), Z-Achsen-Hub (10–30 mm), Theta-Drehbereich (0–360°), Betriebsdruck (0,4–0,6 MPa gemäß ISO 8573-1), Vakuumniveau (-80 bis -90 kPa), Betriebstemperatur (10–40°C), relative Luftfeuchtigkeit (30–80% RH), Gewicht (15–50 kg) und Leistungsaufnahme (0,5–2,0 kW). Diese Werte sind Referenzbereiche des Verzeichnisses und müssen für das spezifische Modell und die Anwendung mit dem Hersteller oder Lieferanten bestätigt werden. Der Bestückkopf arbeitet mit Bildverarbeitungssystemen und Bewegungssteuerungen zusammen, um hohe Geschwindigkeit und Genauigkeit zu erreichen. Es ist ein verschleißanfälliges Bauteil, das regelmäßige Wartung erfordert, einschließlich Düsenreinigung und Kalibrierung, um die Leistung zu erhalten. Ausfallmodi umfassen Vakuumverlust, Düsenverstopfung und mechanischen Verschleiß, die zu Platzierfehlern führen können. Die richtige Auswahl erfordert die Berücksichtigung des Bauteilgrößenbereichs, der erforderlichen Genauigkeit und des Durchsatzbedarfs. Bestätigen Sie immer modellspezifische Spezifikationen und Standards mit dem Hersteller.
Funktionsprinzip
Der Bestückkopf funktioniert, indem er sich zu einer Zuführposition bewegt, wo eine Vakuumdüse oder ein Greifer ein Bauteil aufnimmt. Anschließend transportiert er das Bauteil zu einem Bildverarbeitungssystem zur Inspektion (Überprüfung von Ausrichtung, Vorhandensein und manchmal Wert). Nach der Verifizierung bewegt sich der Kopf zu den programmierten X-Y-Koordinaten auf der Leiterplatte, senkt sich ab und gibt das Bauteil auf die Lotpaste frei. Moderne Köpfe verfügen oft über mehrere Düsen auf einem rotierenden Revolver oder einem Portal mit mehreren unabhängigen Köpfen, um gleichzeitige Pick-and-Place-Operationen zu ermöglichen und den Durchsatz erheblich zu erhöhen. Der Z-Achsen-Hub steuert die vertikale Bewegung zum Aufnehmen und Platzieren, während der Theta-Drehbereich eine vollständige 360°-Orientierung ermöglicht. Das Vakuumniveau muss ausreichen, um Bauteile sicher zu halten, und der Betriebsdruck wird für die pneumatische Betätigung benötigt. Das Design und die Steueralgorithmen des Kopfes bestimmen Platziergenauigkeit und -geschwindigkeit, wobei die Bildverarbeitungsrückmeldung Fehlausrichtungen korrigiert.