Strukturierte Fertigungsdaten · 2026

Sprühmanipulator

Auf Basis strukturierter CNFX-Herstellerprofile wird Sprühmanipulator im Bereich Herstellung von Gummi- und Kunststoffwaren anhand von Betriebsdruck bis Reichweite eingeordnet.

Technische Definition und Kernbaugruppe

Ein typisches Sprühmanipulator wird durch die Baugruppe aus Armsegmente und Drehgelenke beschrieben. Für industrielle Anwendungen werden Materialauswahl, Fertigungsprozess und Prüfbarkeit gemeinsam bewertet.

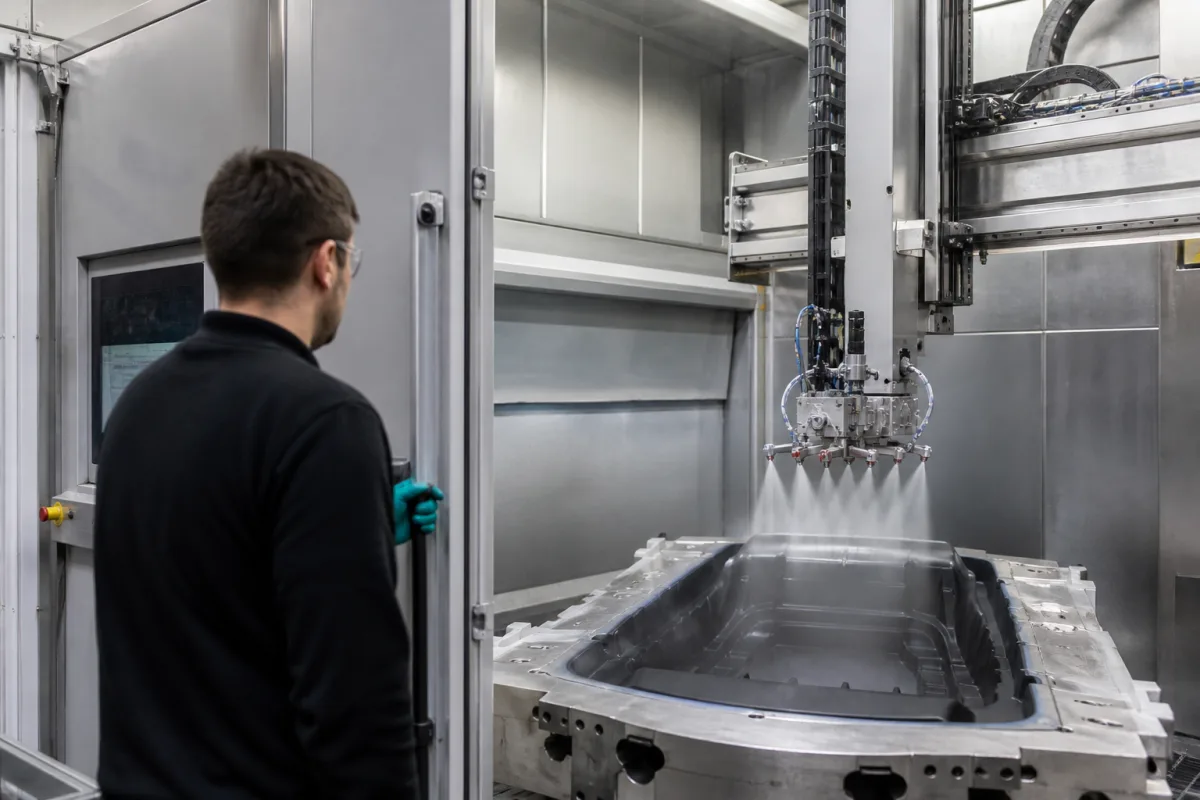
Eine Roboterarmkomponente in einem automatisierten Formensprühsystem, die Sprühdüsen präzise positioniert und bewegt, um Trennmittel oder Kühlflüssigkeiten auf Formoberflächen aufzutragen.

Sprühmanipulator in einer industriellen Fertigungsumgebung
Repräsentative Produktabbildung. Aussehen und Spezifikationen mit dem Hersteller bestätigen.

Technische Definition

Der Sprühmanipulator ist eine kritische Komponente des automatisierten Formensprüh- und Kühlsystems, verantwortlich für die präzise Positionierung und Bewegung von Sprühdüsen. Er führt programmierte Trajektorien aus, um eine gleichmäßige Anwendung von Trennmitteln (wie Formtrennsprühmitteln) oder Kühlflüssigkeiten (wie Wasser oder speziellen Kühlmitteln) auf allen Oberflächen von Industrieformen zu gewährleisten, typischerweise in Kunststoffspritzguss, Druckguss oder GummiFormgebungsprozessen. Seine Rolle ist wesentlich für eine gleichbleibende Beschichtungsdicke, die Verhinderung von Formkleben, die Erleichterung der Teileauswurfs und die Kontrolle der Formtemperatur für optimale Zykluszeiten und Produktqualität. Der Manipulator arbeitet basierend auf Roboterarmkinematik, typischerweise mit mehreren Gelenkachsen (z.B. 4 bis 6 Achsen), angetrieben durch Servomotoren oder pneumatische Aktuatoren. Er empfängt Bewegungsbefehle von der speicherprogrammierbaren Steuerung (SPS) oder Robotersteuerung des Systems und folgt vordefinierten Pfaden, um die Sprühdüsenbaugruppe in bestimmten Winkeln und Abständen zur Form zu positionieren. Integrierte Sensoren können Rückmeldung für Positionskorrektur liefern. Die Sprühaktion (Flüssigkeitsfluss) wird über Ventilsteuerungen mit der Bewegung des Manipulators synchronisiert. Wichtige Parameter umfassen einen Betriebsdruck von 1,0–1,6 MPa, eine Reichweite von 1200–2000 mm, eine Nutzlastkapazität von 5–15 kg, eine Wiederholgenauigkeit von ±0,05 mm (ISO 9283), sechs Achsen, eine Nennspannung von 24 V DC ±10%, einen Stromverbrauch von 0,5–1,5 kW, eine Betriebstemperatur von 0–50 °C, eine Schutzart von IP54–IP65 (IEC 60529), ein Gewicht von 150–300 kg, eine maximale Geschwindigkeit von 1,5–3,0 m/s und eine Flüssigkeitseinlassgröße von 1/4–1/2 Zoll. Materialien umfassen Aluminiumlegierung, Edelstahl und technische Kunststoffe. Überprüfen Sie immer modellspezifische Werte und Normen mit dem rechtlichen Hersteller oder Lieferanten.

Funktionsprinzip

Der Manipulator arbeitet basierend auf Roboterarmkinematik, typischerweise mit mehreren Gelenkachsen (z.B. 4 bis 6 Achsen), angetrieben durch Servomotoren oder pneumatische Aktuatoren. Er empfängt Bewegungsbefehle von der speicherprogrammierbaren Steuerung (SPS) oder Robotersteuerung des Systems und folgt vordefinierten Pfaden, um die Sprühdüsenbaugruppe in bestimmten Winkeln und Abständen zur Form zu positionieren. Integrierte Sensoren können Rückmeldung für Positionskorrektur liefern. Die Sprühaktion (Flüssigkeitsfluss) wird über Ventilsteuerungen mit der Bewegung des Manipulators synchronisiert.
Technische Parameter

Technische Parameter
ParameterTypischer BereichHinweise & Auswahlkriterien
Reichweite1200–2000 mmDetermines mold size compatibility
Nutzlast5–15 kgIncludes nozzle and fluid lines
Wiederholgenauigkeit±0.05 mmCritical for uniform coatingISO 9283
Achszahl66-axis for complex mold surfaces
Nennspannung24 ±10% V DCStandard industrial DC supply
Leistungsaufnahme0.5–1.5 kWDepends on axis speed and load
Betriebstemperatur0–50 °CAbove 50°C may degrade seals
SchutzartIP54–IP65IP65 for washdown environmentsIEC 60529
Gewicht150–300 kgAffects mounting structure
Maximale Geschwindigkeit1.5–3.0 m/sHigher speed reduces cycle time
Fluideinlassgröße1/4–1/2 ZollMatches standard spray nozzles

Die Bereiche sind branchenübliche Richtwerte zur Angebotsvorbereitung und keine Zusage des Lieferanten. Bestätigen Sie jeden Wert und jede Norm vor der Bestellung beim rechtlichen Hersteller.

Hauptmaterialien

Aluminiumlegierung (für leichte Strukturrahmen) Edelstahl (für Gelenke und korrosionsbeständige Teile) Technische Kunststoffe (für Schutzabdeckungen und nicht-tragende Komponenten)

Komponenten / BOM

Components / BOM
  • Armsegmente
    Bilden strukturelle Verbindungen und bestimmen die Reichweite und den Bewegungsbereich des Manipulators.
    Material: ABS-Kunststoff
  • Drehgelenke
    Ermöglichen Artikulation und Mehrachsenbewegung durch Servomotoren oder pneumatische Aktuatoren.
  • Endeffektor-Montage
    Schnittstelle zur Befestigung der Sprühdüsenbaugruppe, gewährleistet sichere und ausgerichtete Verbindung.
    Material: ABS-Kunststoff
  • Steuerkabel-/Schlauchträger
    Schützt und führt elektrische Kabel und Fluid-Schläuche entlang des Arms zur Düse.
    Material: ABS-Kunststoff
  • Positionsrückmeldungssensoren
    Melden Sie die tatsächliche Armpose, damit der Pfad korrigiert werden kann.
  • Gelenk-Servomotoren
    Antreiben jedes Gelenks; bei druckluftbetriebenen Versionen übernehmen pneumatische Aktuatoren diese Rolle.

FMEA · Fehleranalyse

Ursache → Fehlermodus → Engineering-Maßnahme

Hydraulikflüssigkeitskontamination mit Partikeln >10 μm Servoventil-Spulenverklemmung verursacht Positionsverlust Installation einer doppelten 3 μm Absolut-Filtration mit Druckdifferenzüberwachung
Encoder-Signalstörung durch Frequenzumrichter Positionsrückmeldungsfehler verursacht Überschwingkollisionen Geschirmte verdrillte Paarkabel mit Ferritkernen und differenzieller Signalaufbereitung

Technische Bewertung

Betriebsbereich
Betriebsbereich
0,5-2,0 m/s Linear-Geschwindigkeit, 0,1-0,8 MPa Sprühdruck, ±0,05 mm Positionsgenauigkeit
Belastungs- und Ausfallgrenzen
Überschreiten von 2,5 m/s Linear-Geschwindigkeit verursacht harmonische Resonanz in der Armstruktur; Überschreiten von 1,2 MPa Sprühdruck verursacht Düsenerosion; Positionsfehler >0,15 mm verursacht ungleichmäßige Beschichtungsdicke
Harmonische Resonanz im Bereich der Eigenfrequenz von 15-25 Hz führt zu struktureller Ermüdung; Kavitation an Düsenöffnungen bei Drücken über 1,2 MPa verursacht Erosion; thermische Ausdehnungsdifferenz zwischen Aluminiumarm und Stahllagern bei >80°C verursacht Positionsdrift
Fertigungskontext
Sprühmanipulator wird innerhalb von Herstellung von Gummi- und Kunststoffwaren nach Material, Prozessfenster und Prüfanforderungen bewertet.

Taxonomie und Suchbegriffe

Suchbegriffe, Aliase und technische Bezeichnungen für diesen CNFX Datensatz.

Anwendungen / Eingebaute Systeme

Dieses Teil oder Produkt erscheint in den folgenden Systemen und Maschinen.

Eignung und Auslegungsdaten

Betriebsgrenzen
Betriebsdruck:Max. 10 bar (145 psi) Systemdruck, 3-6 bar typischer Sprühdruck
Durchflussrate:0,5-20 L/min pro Düse, abhängig vom Düsentyp
Betriebstemperatur:5°C bis 60°C (Betrieb), -10°C bis 80°C (Lagerung)
Montage- und Anwendungskompatibilität
Wasserbasierte TrennmittelSilikonbasierte FormenspraysWasser-Glykol-Kühlflüssigkeiten
Nicht geeignet: Hochkorrosive saure Umgebungen (pH <2) oder abrasive Suspensionen mit >20 % Feststoffen
Auslegungsdaten
  • Formoberflächenbereich und Geometriekomplexität
  • Erforderliches Sprühabdeckungsmuster und Überlappungsprozentsatz
  • Zykluszeitanforderungen und Produktionsdurchsatz

Zuverlässigkeits- und Risikoanalyse

Ausfallmodus und Ursache
Hydraulikzylinder-Dichtungsversagen
Ursache: Kontamination durch Eindringen von Sprühmedien, ungeeignete Fluidkompatibilität oder übermäßige Druckzyklen, die zu Dichtungsabbau und Fluidleckage führen.
Gelenklager-Verschleiß und Korrosion
Ursache: Exposition gegenüber korrosiven Sprühchemikalien, unzureichende Schmierungsspülung und abrasive Partikelansammlung, die erhöhte Reibung und Spiel in den Artikulationspunkten verursachen.
Wartungsindikatoren
  • Unregelmäßige oder ruckartige Bewegung während des Betriebs, die auf hydraulische oder mechanische Bindung hinweist
  • Sichtbare Fluidleckagen an Gelenken oder Zylindern, begleitet von hörbarem Zischen aus Pneumatik-/Hydrauliksystemen
Technische Hinweise
  • Implementieren Sie routinemäßiges Spülen und Filtern von Hydraulik-/Pneumatiksystemen, um kontaminationsbedingten Verschleiß zu verhindern
  • Etablieren Sie Schutz-Spülzyklen mit kompatiblem Inertgas oder Fluid, um nach jedem Betrieb restliche korrosive Medien aus Gelenken und Dichtungen zu entfernen

Konformität und Fertigungsnormen

Referenznormen
DIN EN ISO 10218-1:2011 - Roboter und Robotikgeräte - Sicherheitsanforderungen für IndustrieroboterANSI/RIA R15.06 - Industrieroboter und Robotersysteme - SicherheitsanforderungenCE-Kennzeichnung - Maschinenrichtlinie 2006/42/EG
Fertigungsgenauigkeit
  • Positionierwiederholgenauigkeit: +/-0,05 mm
  • Handgelenk-Rotationsgenauigkeit: +/-0,1°
Qualitätsprüfung
  • Dichtheitsprüfung bei 1,5-fachem Betriebsdruck
  • Koordinatenmessmaschinen (KMM)-Verifizierung kritischer Abmessungen

Hersteller von Sprühmanipulator

1 Unternehmen führen dieses Produkt in ihrem eigenen Sortiment. Die Unternehmensangaben stammen von der jeweils eigenen Website; jede Karte nennt die Grundlage der Zuordnung.

Nanjing Descaling Technology Co., Ltd.
Nanjing · CN
Fertigt außerdem: Hydraulic Forging Press、Shot Blasting Machine
Laut Produktseite der eigenen Website · Profil von CNFX aus öffentlichen Quellen zusammengestellt
Bezeichnung auf der Website: “Graphite spray manipulator”
Quellseite ansehen ↗ descalingtech.com · geprüft am 2026-09-07

Die Herstellerliste dient der Vorrecherche und Einordnung von Fertigungskapazitäten. Sie ist keine Zertifizierung, kein Ranking und keine Transaktionsgarantie.

Diese Seite teilen

Beispielhafte Bewertungskriterien aus Einkaufsprozessen

Keine Kundenbewertung und keine Echtzeitdaten. Die Werte zeigen typische Prüfkriterien in RFQ- und Lieferantenbewertungsprozessen.

Technische Dokumentation
4/5
Fertigungsfähigkeit
4/5
Prüfbarkeit
5/5
Lieferantentransparenz
3/5

Die Kriterien dienen als Orientierung für technische Einkaufsprüfungen. Konkrete Kunden, Länder, Bewertungsdaten oder Live-Nachfragen werden nur angezeigt, wenn entsprechende belastbare Daten vorliegen.

LieferketteVerwandte Produkte und Komponenten

Elastomer-Emulsion

Eine stabile kolloidale Dispersion von Elastomer-Polymerpartikeln in einem wässrigen Medium.

Spezifikationen ansehen ->
Extrudiertes Gummi-Profil

Ein kontinuierlicher Gummi-Streifen mit individuellem Querschnitt, verwendet für Abdichtung, Dämpfung und Kantenschutz in Automobil-, Bau- und Industrieanwendungen.

Spezifikationen ansehen ->
Pyrogene Kieselsäure-Silikonkautschuk

Ein Hochleistungs-Silikonkautschuk, verstärkt mit pyrogener Kieselsäure, mit verbesserten mechanischen Eigenschaften und thermischer Stabilität.

Spezifikationen ansehen ->
HDPE-Lagerbehälter

Industrieller Kunststoffbehälter für Lagerung und Transport von Schüttgütern.

Spezifikationen ansehen ->

Häufige Fragen

Was ist die typische Reichweite eines Sprühmanipulators?

Laut Verzeichnisdaten beträgt die Reichweite typischerweise 1200–2000 mm, was die Kompatibilität mit Formengrößen bestimmt. Bestätigen Sie die genaue Reichweite für Ihr spezifisches Modell mit dem Hersteller.

Wie hoch ist die Wiederholgenauigkeit des Sprühmanipulators?

Die Wiederholgenauigkeit ist mit ±0,05 mm gemäß ISO 9283 angegeben, was für eine gleichmäßige Beschichtung entscheidend ist. Verifizieren Sie diesen Wert für die tatsächlich verwendete Einheit.

Welche Schutzart hat der Sprühmanipulator?

Die Schutzart ist IP54–IP65 gemäß IEC 60529, geeignet für Abwaschumgebungen. Prüfen Sie die spezifische Einstufung für Ihr Modell, um sicherzustellen, dass sie Ihre Umgebungsanforderungen erfüllt.

Welche Materialien werden im Sprühmanipulator verwendet?

In den Unterlagen sind Aluminiumlegierung für leichte Strukturrahmen, Edelstahl für Gelenke und korrosionsbeständige Teile sowie technische Kunststoffe für Schutzabdeckungen und nichttragende Komponenten aufgeführt. Bestätigen Sie Materialqualitäten mit dem Lieferanten.

Kann ich Hersteller direkt kontaktieren?

CNFX ist ein offenes Verzeichnis, keine Handelsplattform und kein Beschaffungsagent. Herstellerprofile und Formulare helfen bei der Vorbereitung des direkten Kontakts.

CNFX Industrial Index v2.6.09 · Herstellung von Gummi- und Kunststoffwaren

Datenbasis

CNFX-Herstellerprofile, technische Klassifikation, öffentlich verfügbare Produktinformationen und fortlaufende Plausibilitätsprüfung.

Vorläufige technische Einordnung
Diese Seite dient der strukturierten Vorbereitung von Recherche, RFQ und Lieferantenbewertung. Sie ersetzt keine Lieferantenqualifizierung, keine Normenprüfung und keine technische Freigabe durch den Käufer.
Anfrage

Beschaffungsinformationen anfragenfür Sprühmanipulator

Informationen zu Einsatzbereich, Spezifikationsgrenzen, Lieferantentypen und RFQ-Vorbereitung anfragen.

Wohin Ihre Anfrage geht
Direkt an die CNFX-Redaktion — und an den Hersteller, sofern dieses Produkt mit einem bestätigten Profil verknüpft ist. Keine Weitergabe an eine Lieferantenliste.
Ihre Daten bleiben hier
Wir verkaufen oder vermieten keine Anfragedaten und nehmen Sie in keinen Verteiler auf. Nutzung ausschließlich zur Beantwortung dieser Anfrage.
Keine Provision, kein Zwischenhändler
CNFX ist ein Verzeichnis. Wir nehmen keinen Anteil an Aufträgen und verhandeln nicht im Namen eines Lieferanten.
Was wir nicht zusichern
Eine Listung ist keine Empfehlung. Prüfen Sie jeden Lieferanten und jeden Wert vor der Bestellung selbst.

Ihre Geschäftsdaten werden nur zur Bearbeitung dieser Anfrage verwendet.

Vielen Dank. Ihre Anfrage wurde gesendet.
Senden fehlgeschlagen. Bitte erneut versuchen oder schreiben Sie uns an [email protected].

Fertigung für Sprühmanipulator?

Herstellerprofile mit passender Produkt- und Prozesskompetenz vergleichen.

Vorheriges Produkt
Spritzgießmaschine
Nächstes Produkt
Strangführungssystem
AngebotChat