Technische Definition
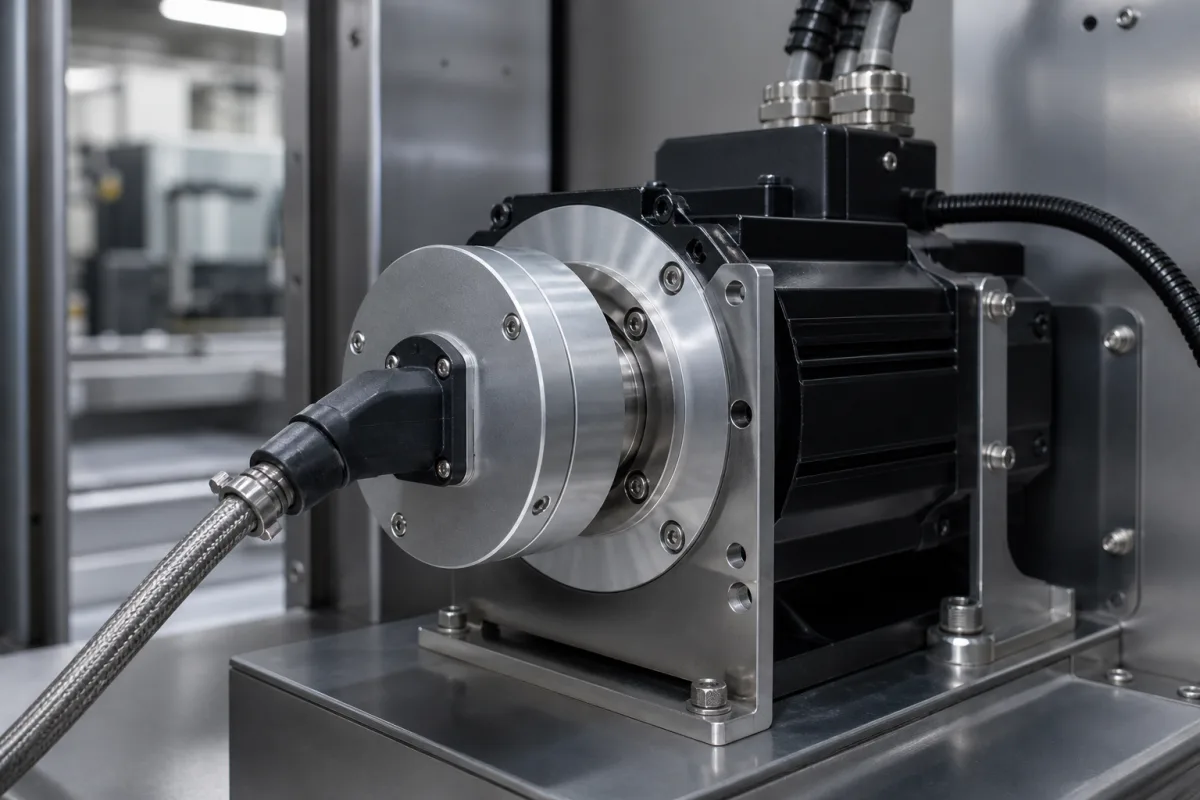
Ein Encoder/Resolver ist eine Rückkopplungskomponente in Steuerungssystemen und Motorantrieben, die präzise Positions-, Geschwindigkeits- und Richtungsinformationen liefert. Er wandelt rotierende oder lineare mechanische Bewegung in elektrische Signale um – entweder digitale Impulse (Encoder) oder analoge Sinus-/Kosinus-Signale (Resolver) – und ermöglicht so eine geschlossene Regelung für präzise Bewegungssteuerung in der industriellen Automatisierung. Encoder verwenden typischerweise optische, magnetische oder kapazitive Sensorik, um digitale Impulse zu erzeugen, die Positionsänderungen entsprechen. Resolver arbeiten nach dem Prinzip der elektromagnetischen Induktion und erzeugen analoge Sinus-/Kosinus-Signale, die die Winkelposition durch Transformator-Kopplung zwischen Rotor- und Statorwicklungen darstellen. Diese Komponente ist für Anwendungen mit präziser Bewegungssteuerung unerlässlich, wie z. B. CNC-Maschinen, Robotik und automatisierte Montagelinien. Das Verzeichnis listet typische Parameter, die für das jeweilige Modell verifiziert werden müssen: Auflösung von 8 bis 24 Bit, Genauigkeit von ±0,01° bis ±0,5°, Versorgungsspannung von 5 bis 30 V DC, Ausgangssignal 0–10 V, Betriebstemperatur von -40 °C bis 85 °C, Schutzart IP54–IP67 nach IEC 60529, maximale Drehzahl 6000–12000 U/min, Wellendurchmesser 6–16 mm, Trägheitsmoment 1,0–5,0 g·cm² und Gewicht 0,1–0,5 kg. Zu den Materialien gehören typischerweise Aluminiumgehäuse, Edelstahlwelle, Leiterplatte mit Sensorelementen sowie magnetische oder optische Scheiben. Diese Werte sind Referenzbereiche; das tatsächliche Modell muss mit dem Hersteller oder Lieferanten bestätigt werden. Die Leistung der Komponente beeinflusst die Genauigkeit und Zuverlässigkeit des Systems, daher sollten bei der Auswahl Auflösung, Genauigkeit, Umgebungsbedingungen und mechanische Schnittstelle berücksichtigt werden. Zu den Verifizierungsfragen gehören die Prüfung der erforderlichen Auflösung, Genauigkeit, Versorgungsspannung, des Ausgangssignaltyps, des Betriebstemperaturbereichs, der Schutzart, der maximalen Drehzahl, des Wellendurchmessers, des Trägheitsmoments und des Gewichts gegen die Anforderungen der Anwendung. Wartungssignale umfassen unregelmäßige Ausgabe, Signalverlust oder erhöhten Positionsfehler, was auf Verschleiß, Verschmutzung oder elektrischen Fehler hinweisen kann. Fehlergrenzen umfassen das Überschreiten der maximalen Drehzahl, den Betrieb außerhalb der Temperaturgrenzen oder die Einwirkung von Feuchtigkeit über die Schutzart hinaus. Verifizieren Sie immer modellspezifische Werte und Normen mit dem rechtlichen Hersteller oder Lieferanten.
Funktionsprinzip
Encoder verwenden typischerweise optische, magnetische oder kapazitive Sensorik, um digitale Impulse zu erzeugen, die Positionsänderungen entsprechen. Optische Encoder verwenden eine Lichtquelle und eine gemusterte Scheibe, um Impulse zu erzeugen; magnetische Encoder verwenden Magnetfelder und Sensoren; kapazitive Encoder verwenden Kapazitätsänderungen. Resolver arbeiten nach dem Prinzip der elektromagnetischen Induktion und erzeugen analoge Sinus-/Kosinus-Signale, die die Winkelposition durch Transformator-Kopplung zwischen Rotor- und Statorwicklungen darstellen. Der Rotor wird mit einem Wechselstromsignal erregt, und die Statorwicklungen geben Signale aus, deren Amplituden mit dem Rotorwinkel variieren, was eine präzise Winkelmessung ermöglicht.